यह कैलकुलेटर क्या करता है
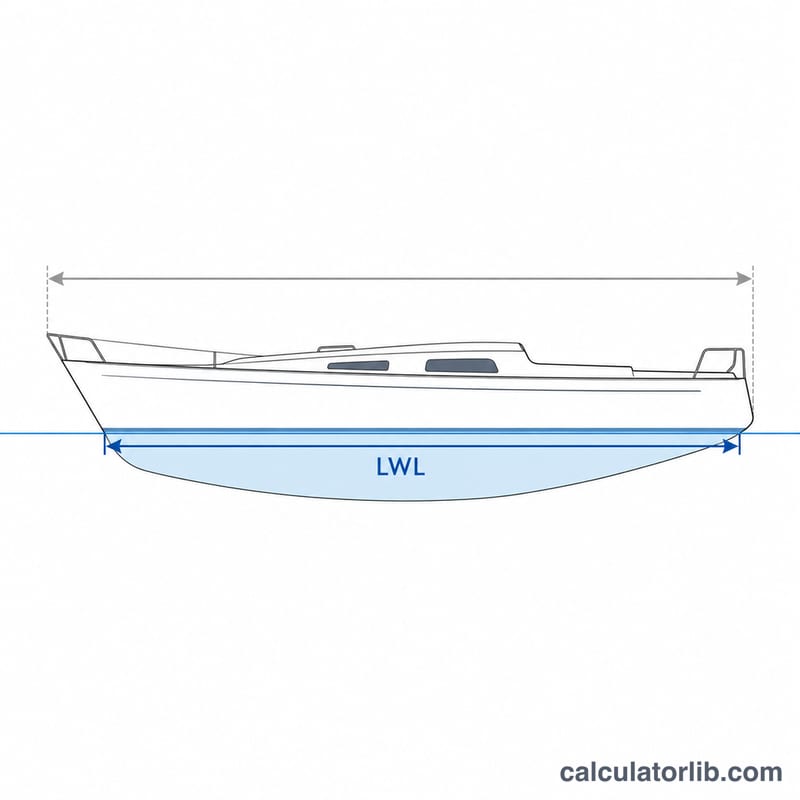
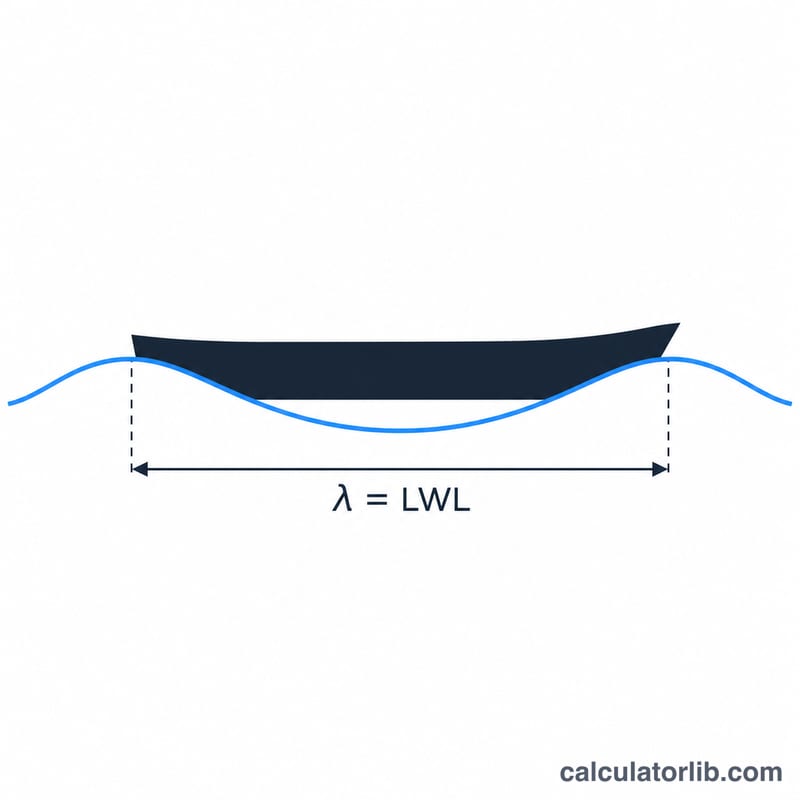
डिस्प्लेसमेंट नाव पानी के ऊपर उठकर नहीं, बल्कि पानी को किनारे धकेलते हुए आगे बढ़ती है। जैसे-जैसे रफ़्तार बढ़ती है, नाव जो लहर बनाती है वह लंबी होती जाती है। जब यह लहर नाव के हल (निचले ढाँचे) जितनी लंबी हो जाती है, तो नाव अपनी ही बनाई लहर के गड्ढे में बैठ जाती है और आगे बढ़ना बहुत मुश्किल हो जाता है। जिस रफ़्तार पर ऐसा होता है उसे हल स्पीड कहते हैं, और यही किसी भी नॉन-प्लानिंग सेलबोट, ट्रॉलर, नहर-नाव या पारंपरिक लॉन्च की व्यावहारिक अधिकतम गति होती है। यह टूल उसे सिर्फ़ उस एक माप से निकालता है जो असल में मायने रखता है — जलरेखा पर लंबाई (LWL), नाव की कुल लंबाई से नहीं।
फ़ॉर्मूला, आसान भाषा में
गहरे पानी में लहर की गति उसकी लंबाई के वर्गमूल के अनुपात में होती है, और हल स्पीड इसी लहर-विज्ञान से निकलती है:
$$V_{\text{hull}} = C \times \sqrt{L_{WL}}$$यहाँ \(V_{\text{hull}}\) = गति नॉट में, \(L_{WL}\) = जलरेखा लंबाई फ़ीट में, और \(C\) = स्पीड-लेंथ अनुपात, जो परंपरागत रूप से \(1.34\) माना जाता है। भारी और चौड़े सिरों वाले हल \(C = 1.2\) जैसा व्यवहार करते हैं; हल्के और पतले सिरों वाले डिस्प्लेसमेंट हल \(1.4\) या \(1.5\) तक खिंच सकते हैं। अगर आप लंबाई मीटर में भरते हैं, तो कैलकुलेटर पहले \(1\,\text{m} = 3.28084\,\text{ft}\) के हिसाब से उसे बदल लेता है।
उदाहरण के साथ पूरा हिसाब
मान लीजिए एक क्रूज़िंग सेलबोट है जिसकी जलरेखा लंबाई 25 फ़ीट है, और हम मानक गुणांक लेते हैं:
$$V_{\text{hull}} = 1.34 \times \sqrt{25} = 1.34 \times 5 = 6.7\,\text{knots}$$इकाइयाँ बदलें तो \(6.7 \times 1.15078 = 7.71\,\text{mph}\) और \(6.7 \times 1.852 = 12.41\,\text{km/h}\)। पूरे दिन इसी रफ़्तार से चलते रहें तो यह \(6.7 \times 24 = 160.8\) नॉटिकल मील बनता है — लंबी यात्रा की योजना बनाते समय यह आँकड़ा बेहद काम का है।
गति-लंबाई अनुपात (C) पतवार प्रकार द्वारा
पतवार-गति सूत्र \(V_{\text{पतवार}} = C \times \sqrt{L_{WL}}\) (समुद्री मील, जिसमें \(L_{WL}\) फीट में है) एक भी निश्चित नियम नहीं है — गुणांक \(C\) वह गति-लंबाई अनुपात है जिस पर एक दिया गया पतवार आर्थिक रूप से अपनी स्वयं की धनुष तरंग पर चढ़ने में सक्षम होना बंद कर देता है। पूर्ण, भारी, कुंद-अंत पतवार कम \(C\) पर रुक जाते हैं; लंबे, पतले, बारीक-अंत पतवार क्लासिक मान से आगे बढ़ते हैं।
क्लासिक \(C = 1.34\) गहरे पानी के गुरुत्व-तरंग गति संबंध से आता है। लंबाई \(\lambda\) की एक मुक्त सतह तरंग \(c = \sqrt{g\lambda / 2\pi}\) पर यात्रा करती है; तरंग की लंबाई को जलरेखा की लंबाई के बराबर सेट करने से \(V = \sqrt{g L_{WL}/2\pi}\) मिलता है, और \(g = 32.174\ \text{ft/s}^2\) को समुद्री मील-प्रति-रूट-फुट में परिवर्तित करने से
$$C = \sqrt{\frac{g}{2\pi}} \div 1.68781 = \frac{2.2628}{1.68781} \approx 1.34$$तो \(C = 1.34\) बस वह गति है जिस पर नाव की अपनी अनुप्रस्थ तरंग प्रणाली की तरंगदैर्ध्य इसकी जलरेखा के बराबर है — एक फ्रूड संख्या \(Fr \approx 0.40\)। पतवार का रूप तय करता है कि एक वास्तविक नाव उस संख्या के कितने करीब आती है, या उससे अधिक है। नीचे उद्धृत विस्थापन/लंबाई अनुपात सामान्य अंग्रेजी-इकाई रूप \(DLR = \Delta_{\text{लंबी टन}} / (0.01\,L_{WL\,\text{ft}})^3\) है, व्यापक रूप से US और UK नौकायन-डिजाइन अभ्यास में उपयोग किया जाता है।
| पतवार प्रकार / विवरण | विशिष्ट \(C\) | रूप चरित्र | नोट्स |
|---|---|---|---|
| भारी पूर्ण-कील पारंपरिक क्रूजर, नहर और संकीर्ण नाव, बार्ज, भारी कार्य नाव | 1.15 – 1.25 | बहुत अधिक DLR (लगभग 350+), पूर्ण पार्श्व, कुंद या बार्ज जैसे सिरे, लंबाई के सापेक्ष चौड़े; नहर नाव अतिरिक्त रूप से उथले, सीमित पानी से धीमी होती हैं | ये पतवार 1.34\(\sqrt{L_{WL}}\) से पहले एक तीव्र, टूटने वाली पिछाड़ी तरंग बनाते हैं। यथार्थवादी क्रूजिंग अनुमानों के लिए \(C \approx 1.2\) का उपयोग करें; प्रतिबंधित चैनलों में नहर जहाज अक्सर गति नियमों और किनारे धोने से और अधिक सीमित होते हैं, बिल्कुल भी पतवार से नहीं। |
| क्लासिक और मध्यम-विस्थापन पालखंड, विस्थापन ट्रॉलर नौकाएं, मोटरसेलर्स, लाइफबोट-प्रकार की पतवार | ≈ 1.34 | मध्यम DLR (लगभग 250 – 350), संतुलित सिरे, बीम/लंबाई अनुपात लगभग 1:3 से 1:3.5 | फ्रूड-व्युत्पन्न संदर्भ मान और अधिकांश पतवार-गति उद्धरणों के लिए डिफ़ॉल्ट। एक अच्छी तरह से संचालित ट्रॉलर इस आंकड़े को पकड़ सकता है; एक पालखंड इसे केवल ताजी हवा में पहुंचता है, क्योंकि आवश्यक शक्ति समुद्री मील के अंतिम अंश में बहुत तीव्रता से बढ़ती है। |
| हल्की, बारीक-अंत विस्थापन पतवार; लंबे पतले विस्थापन रूप जैसे मल्टीहल पतवार, पंक्तिबद्ध खोल, दौड़ कनू और संकीर्ण कैटामरान डेमीहल्स | 1.4 – 1.5 (पतली पतवार कहीं अधिक) | कम DLR (लगभग 150 – 250 या उससे कम), सूक्ष्म प्रवेश और निकास, उच्च लंबाई/बीम अनुपात — मल्टीहल पतवार आमतौर पर 8:1 से 12:1 या अधिक हैं | बारीक सिरे एक छोटी तरंग बनाते हैं, इसलिए पतवार नाममात्र बाधा से गुजरती है। बहुत पतली पतवार के लिए (लंबाई/बीम लगभग 10 से ऊपर) तरंग-निर्माण की सीमा इतनी कमजोर हो जाती है कि पतवार-गति की अवधारणा अर्थ खो देती है — एक दौड़ खोल या महासागर पंक्तिबद्ध नाव उपलब्ध शक्ति से सीमित है, \(\sqrt{L_{WL}}\) से नहीं। |
| अर्ध-विस्थापन / अर्ध-समतल पतवार (तेज मोटर नौकाएं, पायलट नाव, कई तेज फेरीज) | 1.6 – 2.0+ | कठोर या नरम चाइन्स, समतल पिछाड़ी अनुभाग, विसर्जित ट्रांसम, उदार स्थापित शक्ति | सूत्र की वैधता के बाहर। ये पतवार गतिशील लिफ्ट उत्पन्न करते हैं और इसके द्वारा रोके जाने के बजाय पर्याप्त शक्ति के साथ कूबड़ को पार करते हैं। 1.5 से ऊपर \(C\) दर्ज करने से एक संख्या उत्पन्न होती है जिसके लिए सूत्र कभी व्युत्पन्न नहीं था। |
| समतल पतवार (रनअबाउट्स, स्पोर्ट नाव, RIBs) | लागू नहीं | समतल या vee तल, चाइन्स, उच्च शक्ति-से-वजन अनुपात | एक बार समतल पर नाव ज्यादातर हाइड्रोडायनामिक लिफ्ट द्वारा समर्थित होती है, उछाल से नहीं, इसलिए गति शक्ति, लोडिंग और डेडराइज के साथ मापी जाती है — \(\sqrt{L_{WL}}\) का कोई भविष्यसूचक मान नहीं है। इसके बजाय एक समतल-गति विधि (जैसे क्राउच का सूत्र) का उपयोग करें। |
दो व्यावहारिक सावधानियां। पहला, पतवार गति एक नरम आर्थिक घुटना है, दीवार नहीं: पर्याप्त शक्ति दी गई एक विस्थापन पतवार इसे पार कर सकती है, और एक लहर के चेहरे पर सर्फिंग करते हुए एक पालखंड नियमित रूप से करता है — यह बस असंगत शक्ति या उधार लिया हुआ तरंग ऊर्जा खर्च करता है। दूसरा, सूत्र गहरे, अप्रतिबंधित पानी को मानता है; उथले पानी में सीमित तरंग गति \(\sqrt{g h}\) की ओर गिरती है (जहां \(h\) गहराई है), जो बिल्कुल यही है कि उथली नहर में एक ही नाव सुस्त महसूस करती है और एक विशाल जागरण को खींचती है।
जलरेखा लंबाई द्वारा पतवार गति
नीचे सभी समुद्री मील के आंकड़े \(C \times \sqrt{L_{WL}}\) हैं जिसमें \(L_{WL}\) फीट में है, 1 kn = 1.15078 mph = 1.852 km/h के साथ परिवर्तित। 24-घंटे का स्तंभ बस \(24 \times V_{\text{पतवार}}\) समुद्री मील में है — \(C = 1.34\) पर सैद्धांतिक सर्वश्रेष्ठ-केस दिन की दौड़, मार्ग योजना के लिए ऊपरी सीमा के रूप में उपयोगी।
| LWL (ft) | LWL (m) | पतवार गति, C = 1.34 (kn) | mph | km/h | 24 h दौड़ (nm) | भारी पतवार, C = 1.2 (kn) |
|---|---|---|---|---|---|---|
| 12 | 3.66 | 4.64 | 5.34 | 8.60 | 111 | 4.16 |
| 16 | 4.88 | 5.36 | 6.17 | 9.93 | 129 | 4.80 |
| 20 | 6.10 | 5.99 | 6.90 | 11.10 | 144 | 5.37 |
| 25 | 7.62 | 6.70 | 7.71 | 12.41 | 161 | 6.00 |
| 30 | 9.14 | 7.34 | 8.44 | 13.59 | 176 | 6.57 |
| 35 | 10.67 | 7.93 | 9.12 | 14.68 | 190 | 7.10 |
| 40 | 12.19 | 8.47 | 9.75 | 15.70 | 203 | 7.59 |
| 50 | 15.24 | 9.48 | 10.90 | 17.55 | 227 | 8.49 |
| 65 | 19.81 | 10.80 | 12.43 | 20.01 | 259 | 9.67 |
30 ft पंक्ति पर काम की जांच:
$$V_{\text{पतवार}} = 1.34 \times \sqrt{30} = 1.34 \times 5.4772 = 7.34\ \text{kn}$$$$V_{\text{mph}} = 1.15078 \times 7.34 = 8.44\ \text{mph} \qquad V_{\text{km/h}} = 1.852 \times 7.34 = 13.59\ \text{km/h}$$$$D_{\text{दिन}} = 24 \times 7.34 = 176\ \text{nm}$$यदि आप मीट्रिक इनपुट पसंद करते हैं, तो एक ही संबंध \(V_{\text{पतवार}} \approx 2.43 \times \sqrt{L_{WL\,\text{m}}}\) समुद्री मील में है — 9.14 m के लिए, \(2.43 \times 3.023 = 7.35\) kn, ऊपर की पंक्ति से मेल खाता है।
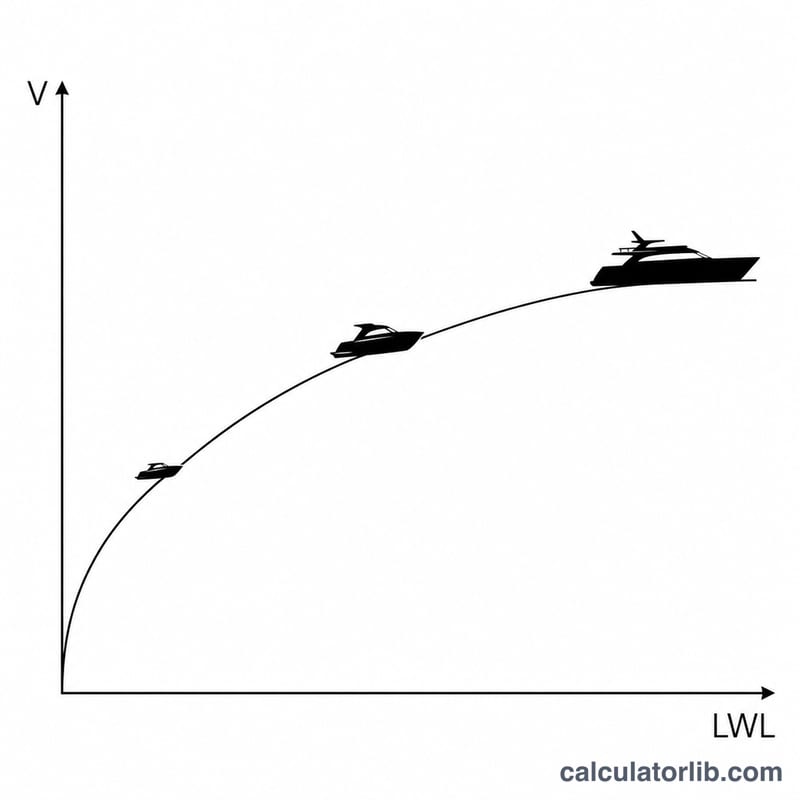
वर्गमूल सब कुछ का प्रभुत्व रखता है। जलरेखा की लंबाई को दोगुना करने से पतवार की गति दोगुनी नहीं होती — यह इसे \(\sqrt{2} \approx 1.414\) से गुणा करता है, लगभग 41% की लाभ। 30 ft नाव 7.34 kn बनाती है; 60 ft नाव \(1.34\sqrt{60} = 10.38\) kn बनाती है, जो 7.34 × 1.414 है। 24 घंटे की दौड़ पर वह 176 nm बनाम 249 nm है। यह भी है कि ओवरहैंग क्यों महत्वपूर्ण हैं: एक पारंपरिक पतवार जो घूमने पर अपने काउंटर को विसर्जित करती है, प्रभावी LWL और इसके साथ थोड़ी गति प्राप्त करती है, जबकि धनुष या पिछाड़ी द्वारा नाव को नीचे लोड करने से LWL मालिकों की उम्मीद से कहीं कम बदलता है। योजना के लिए, \(C = 1.34\) स्तंभ को छत के रूप में मानें और शायद इसका 70–85% वास्तविक औसत बजट बनाएं, क्योंकि वर्तमान, समुद्र की स्थिति, फाउलिंग और पतवार गति के पास तीव्र शक्ति की मांग सभी सैद्धांतिक आंकड़े को खाती हैं।
अक्सर पूछे जाने वाले सवाल
कुल लंबाई की जगह जलरेखा लंबाई क्यों? नाव जो लहर बनाती है, वह उसके उसी हिस्से से तय होती है जो असल में पानी के अंदर है। आगे-पीछे निकले हुए लंबे ओवरहैंग तब तक कोई फ़र्क़ नहीं डालते जब तक नाव एक तरफ़ झुककर उन्हें पानी में न डुबो दे। इसीलिए झुकी हुई (हील की हुई) सेलबोट कुछ देर के लिए अपनी सीधी हालत की हल स्पीड से ज़्यादा चल सकती है।
क्या नाव हल स्पीड से तेज़ चल सकती है? चल सकती है, पर किफ़ायत के साथ नहीं। इस सीमा के पास पहुँचते ही ज़रूरी ताक़त बहुत तेज़ी से बढ़ने लगती है, यानी आधा-एक नॉट बढ़ाने के लिए डिस्प्लेसमेंट हल को ज़बरदस्त थ्रस्ट चाहिए। सेमी-डिस्प्लेसमेंट और प्लानिंग हल अपनी बो-वेव के ऊपर चढ़कर इस बंधन से निकल जाते हैं — उन पर यह कैलकुलेटर लागू नहीं होता।
डिंगी या पावरबोट के लिए हल स्पीड का मतलब है? सिर्फ़ प्लानिंग स्पीड से नीचे तक। हल्की डिंगी और तेज़ पावरबोट प्लान करने लगती हैं, और तब उनकी सीमा लहर बनने से नहीं, बल्कि इंजन की ताक़त और हल की बनावट से तय होती है।