यह कैलकुलेटर क्या करता है
सेमी-डिस्प्लेसमेंट हल क्लासिक डिस्प्लेसमेंट सीमा और पूरी तरह प्लेनिंग के बीच की श्रेणी में चलता है। इसे आंशिक रूप से उत्प्लावन बल (बॉयन्सी) और आंशिक रूप से गतिशील लिफ़्ट सहारा देती है, इसलिए इसकी अधिकतम गति वॉटरलाइन लंबाई और प्रति इकाई वज़न उपलब्ध पावर, दोनों पर निर्भर करती है। यह कैलकुलेटर वॉटरलाइन लंबाई (LWL, फ़ीट), डिस्प्लेसमेंट (पाउंड) और प्रोपेलर पर इंजन पावर (हॉर्सपावर) से नॉट्स में संभावित गति का अनुमान लगाता है, फिर स्पीड-लेंथ अनुपात और नाव की संचालन अवस्था (ऑपरेटिंग रेजीम) बताता है।
इसका उपयोग कैसे करें
वॉटरलाइन लंबाई, लोडेड डिस्प्लेसमेंट, प्रोपेलर तक पहुँचने वाली हॉर्सपावर और हल कॉन्स्टेंट C दर्ज करें। भारी सेमी-डिस्प्लेसमेंट क्रूज़र के लिए सामान्य मान लगभग 120-150 और हल्के, पतले हल तथा तेज़ रनअबाउट के लिए 150-190 होते हैं। यदि आपको पता हो, तो क्रैंकशाफ़्ट रेटिंग की जगह शाफ़्ट हॉर्सपावर का उपयोग करें, क्योंकि गियरबॉक्स और शाफ़्ट की हानियाँ प्रोपेलर तक पहुँचने वाली पावर घटा देती हैं।
सूत्र
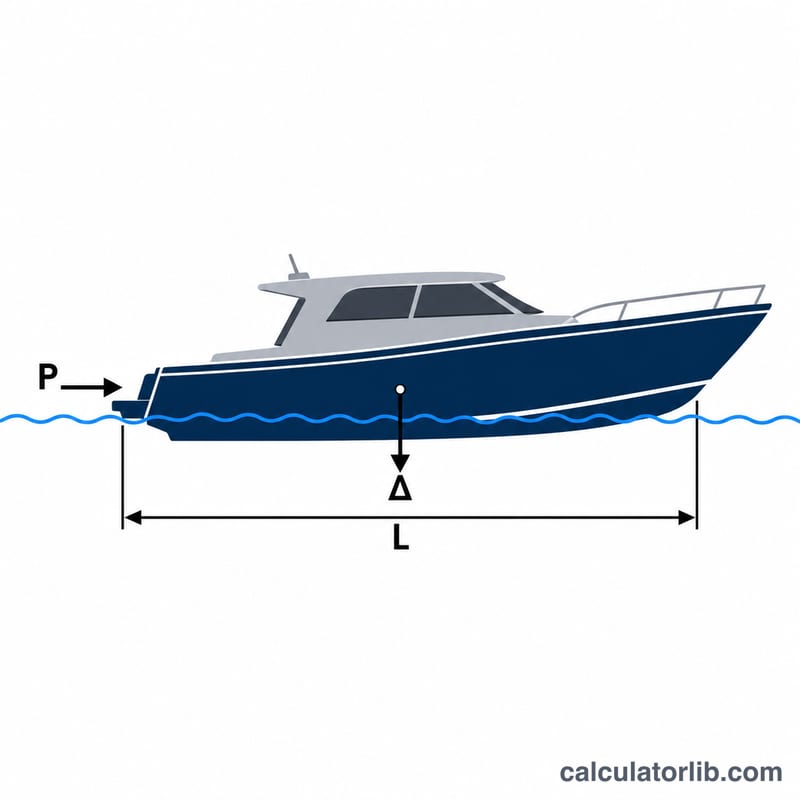
गति का अनुमान क्राउच संबंध से लगाया जाता है, जिसमें \(\Delta\) पाउंड में डिस्प्लेसमेंट है, \(P\) हॉर्सपावर में पावर है और \(C\) हल कॉन्स्टेंट है:
$$V = \frac{C}{\sqrt{\Delta / P}}$$स्पीड-लेंथ अनुपात और पारंपरिक डिस्प्लेसमेंट हल स्पीड इस प्रकार हैं:
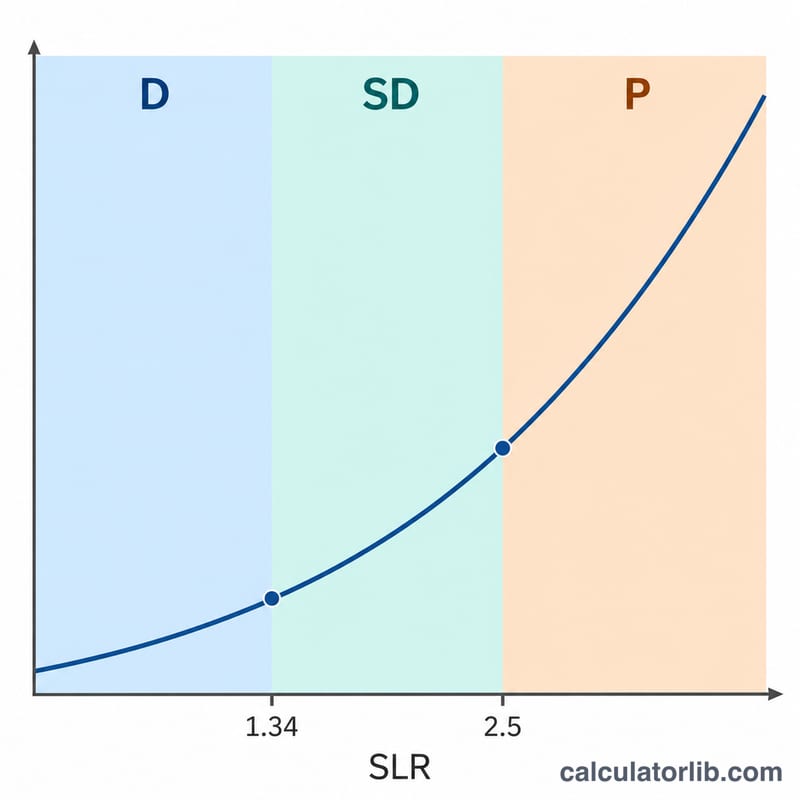
$$\text{SLR} = \frac{V}{\sqrt{\text{LWL}}}, \qquad V_{hull} = 1.34\sqrt{\text{LWL}}$$लगभग 1.34 से कम SLR का अर्थ है डिस्प्लेसमेंट मोड, लगभग 1.34 से 3.0 के बीच सेमी-डिस्प्लेसमेंट, और 3.0 से ऊपर हल प्लेनिंग में होता है।
हल किया हुआ उदाहरण
एक नाव की \(\text{LWL} = 40\) ft, \(\Delta = 30{,}000\) lb, \(P = 300\) hp और \(C = 150\) है।
$$V = \frac{150}{\sqrt{30000/300}} = \frac{150}{10} = 15\,\text{kn}$$$$\text{SLR} = \frac{15}{\sqrt{40}} = \frac{15}{6.325} = 2.37$$क्लासिक हल स्पीड \(1.34 \times 6.325 = 8.47\) kn है, इसलिए नाव हल स्पीड से लगभग 1.77 गुना तेज़ चलती है और सेमी-डिस्प्लेसमेंट श्रेणी में आती है।
एक सामान्य पतवार स्थिरांक (C) मान हल प्रकार के अनुसार
क्रौच सूत्र, \(V = C / \sqrt{\Delta / P}\), गति \(V\) नॉट्स में, विस्थापन \(\Delta\) पाउंड में, शक्ति \(P\) हॉर्सपावर में और एक अनुभवजन्य स्थिरांक \(C\) का उपयोग करता है। तालिका में प्रत्येक हल प्रकार के लिए \(C\) (इम्पीरियल इनपुट के साथ) की सामान्यतः उद्धृत लगभग सीमाएँ और अपेक्षित गति-लंबाई अनुपात (SLR = V/√LWL, LWL फीट में) दिए गए हैं।
| हल प्रकार | सामान्य C | सामान्य SLR सीमा |
|---|---|---|
| भारी विस्थापन-प्रकार के ट्रॉलर और क्रूज़र | लगभग 120-140 | लगभग 0.9-1.5 |
| अर्ध-विस्थापन क्रूज़र | लगभग 140-160 | लगभग 1.5-2.5 |
| तेज़ हल्के क्रूज़र और रनअबाउट | लगभग 160-190 | लगभग 2.0-3.0 |
| हल्के उच्च-गति प्लानिंग क्राफ्ट | लगभग 190-220 | 3.0 से अधिक |
नोट: ये मान लगभग अंगूठे के नियम हैं, गारंटी नहीं। SLR सीमाएँ शक्ति-से-भार अनुपात पर भी निर्भर करती हैं। हल का आकार, प्रोपेलर दक्षता, लदान, ट्रिम और समुद्र की स्थिति वास्तविक आंकड़े को बदलते हैं। किसी समान नाव के ज्ञात गति, भार और शक्ति के साथ C को अंशांकित (कैलिब्रेट) करें, इसके बाद ही परिणाम पर भरोसा करें।
गति-लंबाई अनुपात व्यवस्थाएँ
गति-लंबाई अनुपात \(\text{SLR} = V / \sqrt{\text{LWL}}\) है, जहाँ V नॉट्स में और LWL फीट में है। नीचे की पट्टियाँ हल-गति व्यवस्थाओं के बीच की पारंपरिक सीमाएँ हैं। ये संक्रमण क्रमिक होते हैं, तीखे नहीं।
| SLR पट्टी | व्यवस्था | हल का व्यवहार | सामान्य हल |
|---|---|---|---|
| 0.9 से कम | विस्थापन | तरंग-निर्माण प्रतिरोध कम होता है और धीरे-धीरे बढ़ता है। हल अपनी स्थिर ट्रिम पर रहता है, इसमें बहुत कम स्क्वाट होता है और कोई गतिशील उत्थापन नहीं होता। | क्रूज़िंग गति पर सेलबोट, ट्रॉलर, टग, कार्यनौकाएँ |
| 0.9-1.34 | ऊपरी विस्थापन | जैसे-जैसे धनुष और पृष्ठ की तरंगें हल की लंबाई तक बढ़ती हैं, तरंग-निर्माण प्रतिरोध तेज़ी से बढ़ता है। पृष्ठ नीचे धँसता (स्क्वाट) है और धनुष-ऊपर ट्रिम बढ़ता है। SLR 1.34 (शास्त्रीय हल गति) के पास शक्ति की आवश्यकता तेज़ी से बढ़ती है। | पूर्ण-विस्थापन ट्रॉलर, सेलबोट, लंबी दूरी के क्रूज़र |
| 1.34-3.0 | अर्ध-विस्थापन / संक्रमणकालीन | हल प्रतिरोध वक्र के उभार के ऊपर से गुज़रता है। गतिशील उत्थापन बढ़ता है, पहले पृष्ठ नीचे धँसता है और धनुष ऊँचा होता है। प्रतिरोध अधिक होता है, और ट्रिम नियंत्रण (हल का आकार, ट्रिम टैब, भार का स्थान) महत्वपूर्ण होता है। | अर्ध-विस्थापन क्रूज़र, तेज़ ट्रॉलर, हल्के क्रूज़र, कई मोटर यॉट |
| 3.0 से ऊपर | प्लानिंग | गतिशील उत्थापन अधिकांश भार को सहारा देता है। हल पृष्ठ की ओर ऊपर उठता और ट्रिम होता है, भीगा क्षेत्र घटता है, और तरंग-निर्माण की तुलना में घर्षण और छींटे का ड्रैग अधिक मायने रखता है। | रनअबाउट, स्पोर्ट बोट, हल्के उच्च-गति क्राफ्ट |
परिदृश्य तुलना: शक्ति और भार गति को कैसे बदलते हैं
सभी पंक्तियाँ LWL = 40 फीट (\(\sqrt{40} \approx 6.325\)) और C = 150 का उपयोग करती हैं। गति \(V = 150 / \sqrt{\Delta / P}\) है और \(\text{SLR} = V / 6.325\)। तुलना के लिए, शास्त्रीय हल गति \(1.34 \times 6.325\) लगभग 8.5 नॉट्स है।
| परिदृश्य | विस्थापन (lb) | शक्ति (hp) | Δ/P | गति V (kn) | SLR | व्यवस्था |
|---|---|---|---|---|---|---|
| आधार | 30,000 | 300 | 100 | 15 | 2.37 | अर्ध-विस्थापन / संक्रमणकालीन |
| कम शक्ति | 30,000 | 200 | 150 | 12.25 | 1.94 | अर्ध-विस्थापन / संक्रमणकालीन |
| अधिक शक्ति | 30,000 | 450 | 66.7 | 18.37 | 2.90 | अर्ध-विस्थापन / संक्रमणकालीन (प्लानिंग सीमा के निकट) |
| भारी | 36,000 | 300 | 120 | 13.69 | 2.16 | अर्ध-विस्थापन / संक्रमणकालीन |
| हल्का | 25,000 | 300 | 83.3 | 16.43 | 2.60 | अर्ध-विस्थापन / संक्रमणकालीन |
200 hp पंक्ति की कार्य-जाँच: \(\Delta / P = 30000 / 200 = 150\), \(\sqrt{150} = 12.247\), इसलिए \(V = 150 / 12.247 = 12.25\) kn और \(\text{SLR} = 12.25 / 6.325 = 1.94\)।
चूँकि गति \(\sqrt{P/\Delta}\) के साथ बदलती है, यह मॉडल घटते प्रतिफल देता है: 50% अधिक शक्ति (300 से 450 hp) गति को केवल लगभग 22% बढ़ाती है, जबकि 33% कम शक्ति (300 से 200 hp) इसे लगभग 18% घटाती है। ये एक अनुभवजन्य सूत्र से लगाए गए अनुमान हैं, इसलिए इन्हें योजना के आंकड़े मानें, प्रदर्शन की गारंटी नहीं।
अक्सर पूछे जाने वाले प्रश्न
क्या यह परिणाम बिल्कुल सटीक है?
नहीं। यह डिज़ाइन की शुरुआती अवस्था का अनुमान है। हल का आकार, ट्रिम, प्रोपेलर की दक्षता, समुद्र की स्थिति और लोड, सभी असली प्रदर्शन को बदल देते हैं, इसलिए सी-ट्रायल का डेटा उपलब्ध हो तो उसी का उपयोग करें।
सेमी-डिस्प्लेसमेंट नाव 1.34 × √LWL से अधिक गति कैसे पकड़ सकती है?
इसके हल का आकार अधिक गति पर गतिशील लिफ़्ट पैदा करता है और तरंग-निर्माण प्रतिरोध घटाता है, इसलिए यह पूर्ण डिस्प्लेसमेंट हल की तरह तरंग की लंबाई से बँधी नहीं रहती।
मुझे कौन-सा C चुनना चाहिए?
लगभग 150 से शुरू करें और मिलती-जुलती नावों के ज्ञात आँकड़ों के आधार पर इसे समायोजित करें। भारी और भरे हुए (फ़ुल-बॉडीड) हल के लिए कम मान उपयुक्त होते हैं।