這個計算機能做什麼
半排水型船體介於傳統排水型船體的速度極限與完全滑航之間。船體一部分靠浮力支撐,一部分靠動態升力,因此最高航速同時取決於水線長,以及每單位重量所能獲得的動力。本計算機可依水線長(LWL,單位為英尺)、排水量(單位為磅)與螺旋槳端的引擎馬力(hp),估算可達到的航速(節),並進一步算出速長比,判斷船體目前的運行狀態。
使用方式
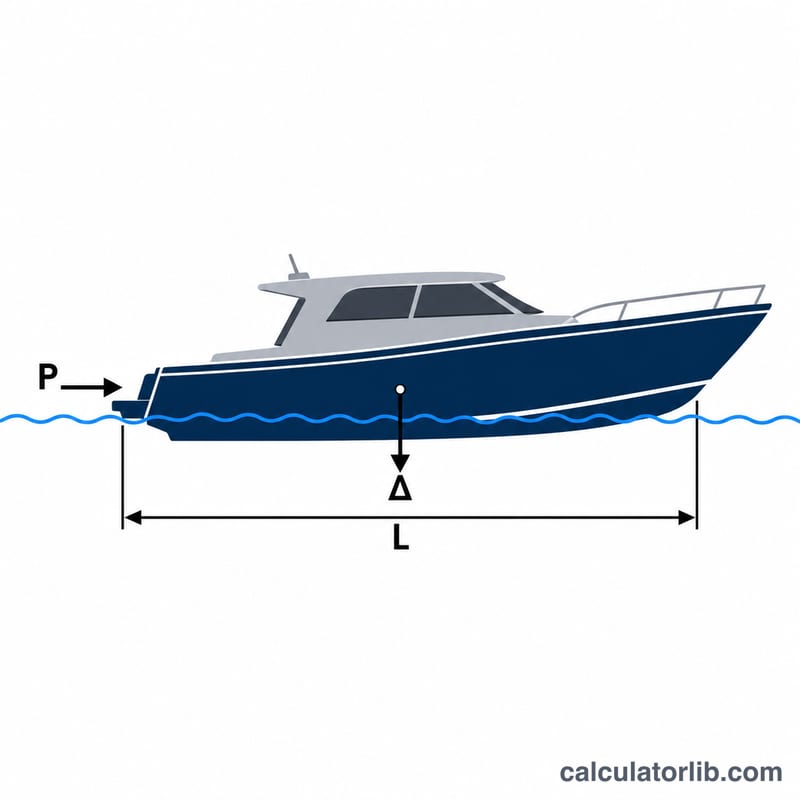
請輸入水線長、滿載排水量、實際傳到螺旋槳的馬力,以及船體常數 C。一般而言,較重的半排水型巡航船,C 值約為 120–150;較輕、線型較瘦長的船體或高速小艇,則約為 150–190。若知道軸馬力,請優先使用軸馬力而非曲軸額定馬力,因為齒輪箱與傳動軸的損耗會讓實際傳到螺旋槳的動力變少。
計算公式
航速以 Crouch 關係式估算,其中 \(\Delta\) 為排水量(磅),\(P\) 為馬力(hp),\(C\) 為船體常數:
$$V = \frac{C}{\sqrt{\Delta / P}}$$速長比與傳統排水型船體速度的算法如下:
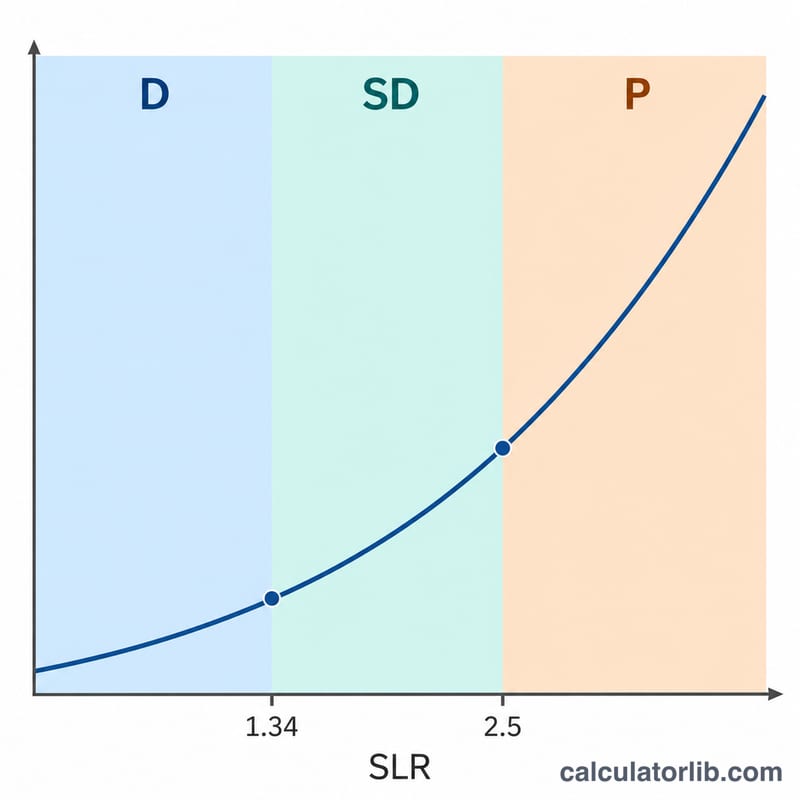
$$\text{SLR} = \frac{V}{\sqrt{\text{LWL}}}, \qquad V_{hull} = 1.34\sqrt{\text{LWL}}$$速長比低於約 1.34,屬於排水狀態;約在 1.34 至 3.0 之間為半排水狀態;超過 3.0 則進入滑航狀態。
計算範例
假設某艘船的 \(\text{LWL} = 40\) 英尺、\(\Delta = 30{,}000\) 磅、\(P = 300\) 馬力、\(C = 150\)。
$$V = \frac{150}{\sqrt{30000/300}} = \frac{150}{10} = 15\,\text{kn}$$$$\text{SLR} = \frac{15}{\sqrt{40}} = \frac{15}{6.325} = 2.37$$傳統船體速度為 \(1.34 \times 6.325 = 8.47\) 節,因此這艘船的航速約為船體速度的 1.77 倍,屬於半排水範圍。
典型船體常數(C)值,依船型劃分
Crouch 公式 \(V = C / \sqrt{\Delta / P}\) 中,\(V\) 為速度(節,knots),\(\Delta\) 為排水量(磅,pounds),\(P\) 為馬力(hp),\(C\) 為經驗常數。下表列出各船型常見的 \(C\) 近似範圍(採用英制輸入),以及各船型可預期的速長比(SLR = V/√LWL,LWL 以英尺計)。
| 船型 | 典型 C 值 | 典型 SLR 範圍 |
|---|---|---|
| 重排水型拖網漁船與巡航船 | 約 120-140 | 約 0.9-1.5 |
| 半排水型巡航船 | 約 140-160 | 約 1.5-2.5 |
| 快速輕型巡航船與快艇 | 約 160-190 | 約 2.0-3.0 |
| 輕型高速滑行艇 | 約 190-220 | 高於 3.0 |
注意:這些數值是近似的經驗法則,並非保證值。SLR 範圍也取決於功率重量比。船體線型、螺旋槳效率、載重、縱傾與海況都會改變實際數值。在依賴計算結果之前,應以速度、重量和功率皆已知的類似船隻來校正 C 值。
速長比區間
速長比為 \(\text{SLR} = V / \sqrt{\text{LWL}}\),其中 V 以節計,LWL 以英尺計。下列區間是慣用的船速區域分界。各區之間的轉變是漸進的,而非截然分明。
| SLR 區間 | 航行區域 | 船體行為 | 典型船型 |
|---|---|---|---|
| 低於 0.9 | 排水航行 | 造波阻力低且逐漸上升。船體保持靜態縱傾,幾乎沒有下沉(squat),也沒有動態升力。 | 巡航速度下的帆船、拖網漁船、拖船、工作船 |
| 0.9-1.34 | 高排水航行 | 隨著船首與船尾波浪拉長至接近船體長度,造波阻力急劇上升。船尾下沉,船首上翹的縱傾增加。接近 SLR 1.34(經典船速)時,所需動力迅速攀升。 | 全排水型拖網漁船、帆船、長程巡航船 |
| 1.34-3.0 | 半排水/過渡區 | 船體越過阻力曲線的駝峰。動態升力增加,船尾起初下沉,船首抬高。阻力很高,因此縱傾控制(船體形狀、縱傾調整板、重量配置)非常重要。 | 半排水型巡航船、快速拖網漁船、輕型巡航船、許多機動遊艇 |
| 高於 3.0 | 滑行 | 動態升力承擔大部分重量。船體抬升並以船尾為主縱傾,濕潤面積減少,造波影響小於摩擦與濺水阻力。 | 快艇、運動艇、輕型高速船 |
情境比較:功率與重量如何改變速度
所有列均採用 LWL = 40 英尺(\(\sqrt{40} \approx 6.325\))與 C = 150。速度為 \(V = 150 / \sqrt{\Delta / P}\),且 \(\text{SLR} = V / 6.325\)。作為比較,經典船速 \(1.34 \times 6.325\) 約為 8.5 節。
| 情境 | 排水量(磅) | 功率(馬力) | Δ/P | 速度 V(節) | SLR | 航行區域 |
|---|---|---|---|---|---|---|
| 基準 | 30,000 | 300 | 100 | 15 | 2.37 | 半排水/過渡區 |
| 較少功率 | 30,000 | 200 | 150 | 12.25 | 1.94 | 半排水/過渡區 |
| 較多功率 | 30,000 | 450 | 66.7 | 18.37 | 2.90 | 半排水/過渡區(接近滑行門檻) |
| 較重 | 36,000 | 300 | 120 | 13.69 | 2.16 | 半排水/過渡區 |
| 較輕 | 25,000 | 300 | 83.3 | 16.43 | 2.60 | 半排水/過渡區 |
200 馬力列的計算驗證:\(\Delta / P = 30000 / 200 = 150\),\(\sqrt{150} = 12.247\),因此 \(V = 150 / 12.247 = 12.25\) 節,且 \(\text{SLR} = 12.25 / 6.325 = 1.94\)。
由於速度隨 \(\sqrt{P/\Delta}\) 變化,此模型呈現遞減的報酬:功率增加 50%(300 至 450 馬力)僅使速度提升約 22%,而功率減少 33%(300 至 200 馬力)則使速度下降約 18%。這些是由經驗公式得出的估計值,應視為規劃參考數字,而非性能保證。
常見問題
計算結果準確嗎?
並不精確,這只是設計初期的估算值。船體線型、俯仰配平、螺旋槳效率、海況與載重都會影響實際性能,若有試航數據,請以試航結果為準。
為什麼半排水型船艇能超過 1.34 × √LWL?
半排水型船體的外形能在較高航速下產生動態升力,並降低興波阻力,所以不像純排水型船體那樣受限於波長。
C 值該怎麼選?
可先從 150 左右開始,再參考類似船型的已知數據微調。較低的 C 值適用於較重、船身豐滿的船體。