O que a Calculadora de Convolução faz
Esta Calculadora de Convolução calcula a convolução discreta de duas sequências finitas de números. A convolução é uma operação fundamental em processamento de sinais, filtragem de imagens, probabilidade e multiplicação de polinômios. Em vez de resolver os somatórios à mão, você informa duas sequências e a ferramenta retorna instantaneamente a sequência de saída combinada.
Como usar
Há apenas dois campos de entrada:
- Primeira sequência — seu sinal de entrada ou o primeiro conjunto de números, digitado como valores separados por vírgula (por exemplo
1, 2, 3). - Segunda sequência — seu segundo sinal, kernel ou filtro, também separado por vírgulas (por exemplo
0, 1, 0.5).
Números decimais e negativos são aceitos. A calculadora separa cada entrada pelas vírgulas, remove os espaços e converte cada item em número antes de calcular o resultado.
A fórmula explicada
A convolução discreta é definida como:
$$(\text{Seq}_1 * \text{Seq}_2)[i] = \sum_{j=\max(0,\,i-m+1)}^{\min(i,\,n-1)} \text{Seq}_1[j]\cdot \text{Seq}_2[i-j]$$
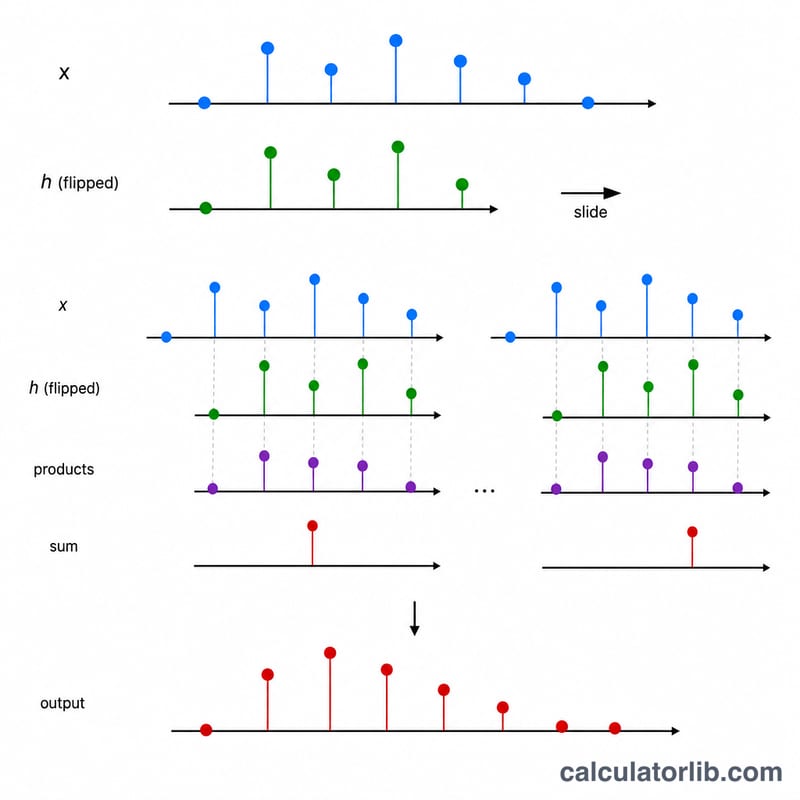
Para duas sequências finitas de comprimento n e m, o resultado tem exatamente n + m − 1 valores. Cada valor de saída \(y[i]\) é a soma de todos os produtos \(x[j] \cdot h[i - j]\) em que os índices permanecem dentro das duas sequências. Em termos simples, a ferramenta desliza uma sequência sobre a outra, multiplica os termos sobrepostos e os soma a cada deslocamento.
Exemplo resolvido
Considere Primeira sequência = 1, 2, 3 e Segunda sequência = 0, 1, 0.5. Aqui n = 3 e m = 3, portanto o resultado tem 3 + 3 − 1 = 5 valores:
- \(y[0] = 1\cdot 0 = 0\)
- \(y[1] = 1\cdot 1 + 2\cdot 0 = 1\)
- \(y[2] = 1\cdot 0{,}5 + 2\cdot 1 + 3\cdot 0 = 2{,}5\)
- \(y[3] = 2\cdot 0{,}5 + 3\cdot 1 = 4\)
- \(y[4] = 3\cdot 0{,}5 = 1{,}5\)
Portanto, a saída é 0, 1, 2.5, 4, 1.5.
Como calcular uma convolução à mão
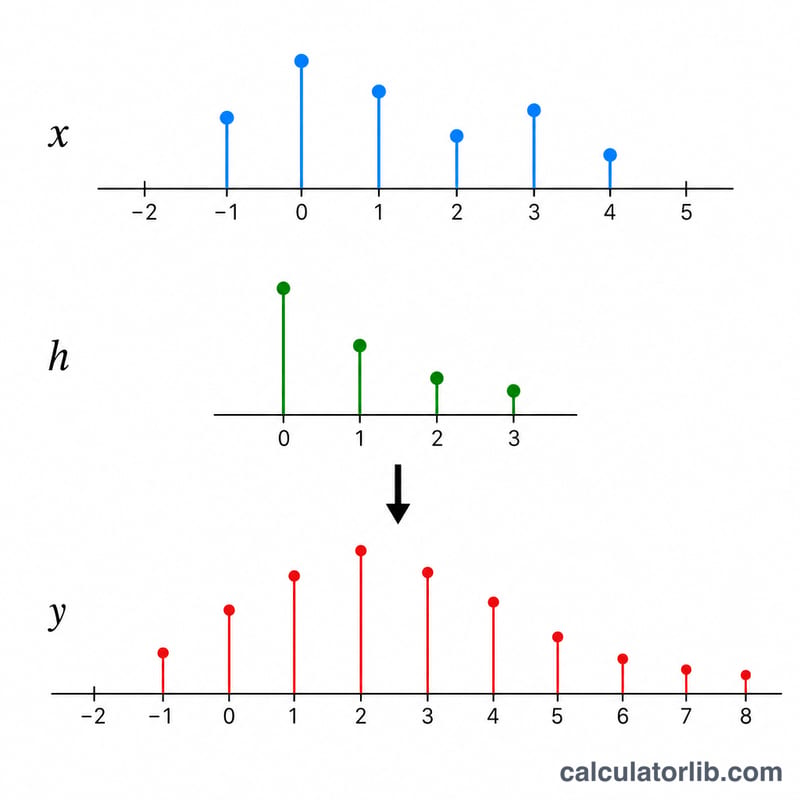
A convolução linear discreta combina duas sequências finitas, \(x\) de comprimento \(n\) e \(h\) de comprimento \(m\), em uma única saída \(y = x * h\). O somatório que a define é
$$y[i] = \sum_{j} x[j]\,h[i-j], \qquad i = 0,1,\dots,n+m-2$$em que qualquer termo cujo índice fique fora de uma sequência é tratado como zero. O procedimento abaixo é o método padrão de "inverter e deslizar" e é o que esta calculadora executa (convolução linear completa, sem truncamento).
- Anote os comprimentos. Seja \(n\) o número de termos da primeira sequência e \(m\) o da segunda. A saída sempre tem exatamente \(n+m-1\) termos. Verifique esse número primeiro — é a forma mais simples de evitar o esquecimento de um termo.
- Indexe as duas sequências a partir de 0. Escreva \(x[0],x[1],\dots,x[n-1]\) e \(h[0],h[1],\dots,h[m-1]\). A indexação a partir de zero faz a aritmética de deslocamento \(i-j\) funcionar sem ajustes.
- Inverta (espelhe) a segunda sequência. Escreva \(h\) de trás para frente: \(h[m-1],\dots,h[1],h[0]\). A inversão é o que transforma o somatório \(\sum_j x[j]h[i-j]\) em uma coluna alinhada de produtos.
- Deslize a sequência invertida sobre a primeira. Comece no deslocamento \(i=0\), em que apenas o último elemento do kernel invertido — isto é, \(h[0]\) — fica sob \(x[0]\). Mova o kernel invertido uma posição para a direita a cada \(i\) seguinte.
- Multiplique os pares alinhados e some. Em cada deslocamento, multiplique cada par alinhado verticalmente e some os produtos. Esse número é \(y[i]\).
- Trate índices fora do intervalo como zero. Onde o kernel invertido ultrapassa qualquer uma das extremidades, os valores ausentes são zeros (preenchimento com zeros), então esses produtos não contribuem. De forma equivalente, restrinja o somatório a \(\max(0,\,i-m+1) \le j \le \min(i,\,n-1)\).
- Registre \(y[i]\) para \(i = 0,1,\dots,n+m-2\). Pare quando o kernel invertido tiver saído completamente pela extremidade direita; o último deslocamento não nulo é \(i=n+m-2\).
Layout do alinhamento deslizante
Com \(n=3\) e \(m=2\) — sequências \(x=[x_0,x_1,x_2]\) e \(h=[h_0,h_1]\) — o kernel invertido \([h_1,h_0]\) desliza da seguinte forma. A saída tem \(3+2-1=4\) termos.
| Deslocamento \(i\) | Alinhado sob \(x_0\) | Alinhado sob \(x_1\) | Alinhado sob \(x_2\) | Produtos que compõem \(y[i]\) |
|---|---|---|---|---|
| 0 | \(h_0\) | — | — | \(y[0]=x_0h_0\) |
| 1 | \(h_1\) | \(h_0\) | — | \(y[1]=x_0h_1+x_1h_0\) |
| 2 | — | \(h_1\) | \(h_0\) | \(y[2]=x_1h_1+x_2h_0\) |
| 3 | — | — | \(h_1\) | \(y[3]=x_2h_1\) |
Observe o padrão: em cada produto, os dois índices somam \(i\). Essa é a regra completa — \(y[i]\) é a soma de todos os \(x[j]h[k]\) com \(j+k=i\).
A visão como multiplicação de polinômios
Como os índices se somam, a convolução é idêntica a multiplicar polinômios e reunir os coeficientes. Associe cada sequência a um polinômio em uma variável auxiliar \(z\):
$$X(z)=x_0+x_1z+x_2z^2, \qquad H(z)=h_0+h_1z$$Então
$$X(z)H(z)=x_0h_0+(x_0h_1+x_1h_0)z+(x_1h_1+x_2h_0)z^2+x_2h_1z^3$$cujos coeficientes são exatamente \(y[0],y[1],y[2],y[3]\). Um polinômio de grau \((n-1)\) multiplicado por um de grau \((m-1)\) tem grau \(n+m-2\), ou seja, \(n+m-1\) coeficientes — a mesma regra de comprimento. Esta é uma maneira prática de conferir um cálculo manual: desenvolva os polinômios com álgebra comum e compare as listas de coeficientes.
Termos e notação principais
| Termo | Significado |
|---|---|
| Convolução \(x * h\) | A operação \(y[i]=\sum_j x[j]\,h[i-j]\) que combina duas sequências somando todos os produtos cujos índices somam \(i\). Escreve-se com um asterisco, \(y = x * h\). |
| Sequência / sinal \(x[n]\) | Uma lista ordenada de números indexada por um inteiro \(n\) — amostras de uma medição, uma série de dados ou um conjunto de coeficientes. Aqui a indexação começa em \(n=0\). |
| Kernel / filtro / resposta ao impulso \(h[n]\) | Três nomes para a mesma segunda sequência. "Kernel" ou "filtro" enfatiza os pesos aplicados às amostras vizinhas; "resposta ao impulso" é a visão de sistema — \(h\) é literalmente a saída que um sistema linear invariante no tempo produz quando recebe um único impulso unitário. |
| Índice \(n\) (ou \(i\)) e variável de deslocamento \(j\) | \(i\) indica a posição de saída que está sendo calculada; \(j\) é a variável interna do somatório, que percorre as posições sobrepostas. Dentro do somatório, \(x\) é lido em \(j\) e \(h\) em \(i-j\). |
| Suporte e comprimento da saída | O suporte é o intervalo de índices em que uma sequência é não nula. Se \(x\) tem \(n\) termos e \(h\) tem \(m\), a saída ocupa os índices de \(0\) a \(n+m-2\) — exatamente \(n+m-1\) valores. |
| Preenchimento com zeros (zero-padding) | Tratar como zero todo índice fora do intervalo definido de uma sequência. É isso que permite escrever o somatório sobre todos os \(j\) sem casos especiais; também explica os valores de magnitude reduzida nas duas extremidades da saída. |
| Convolução linear vs. circular | A convolução linear preenche as extremidades com zeros e produz \(n+m-1\) valores. A convolução circular faz as extremidades "darem a volta", produzindo apenas \(\max(n,m)\) valores, e surge naturalmente da multiplicação de DFT/FFT. Esta calculadora calcula a convolução linear no modo "full" (completo) — nada é truncado para a saída mais curta "same" ou "valid" que algumas bibliotecas de software retornam por padrão. |
| Comutativa | \(x * h = h * x\). Trocar as duas sequências de entrada gera exatamente a mesma saída, então não importa qual delas você chama de sinal e qual chama de kernel. |
| Associativa | \((x * h_1) * h_2 = x * (h_1 * h_2)\). Dois filtros aplicados em série podem ser substituídos por um único filtro igual à convolução deles. |
| Distributiva | \(x * (h_1 + h_2) = x * h_1 + x * h_2\). Filtros em paralelo se somam. |
| Sistema LTI | Um sistema linear invariante no tempo: escalonar e somar entradas escalona e soma saídas, e atrasar a entrada apenas atrasa a saída. Todo sistema desse tipo é completamente descrito por sua resposta ao impulso, e sua saída é a convolução da entrada com \(h\). |
| Filtro de média móvel / suavização | Um kernel de \(k\) pesos iguais a \(1/k\), por exemplo \(h = [0{,}5, 0{,}5]\) ou \(h = [1/3, 1/3, 1/3]\). Convoluir com ele calcula a média de cada amostra com suas vizinhas, suprimindo flutuações rápidas; os primeiros e últimos valores da saída são transitórios de borda contaminados pelo preenchimento com zeros. |
| Convolução discreta vs. contínua | A forma discreta usa somatório; a contínua usa integral: \((x * h)(t) = \int_{-\infty}^{\infty} x(\tau)\,h(t-\tau)\,d\tau\). Esta ferramenta trata o caso discreto (amostrado). |
| Multiplicação de coeficientes de polinômios | Se \(X(z)=\sum_j x[j]z^j\) e \(H(z)=\sum_k h[k]z^k\), então os coeficientes de \(X(z)H(z)\) são exatamente \(x * h\). A multiplicação longa de números inteiros segue a mesma ideia, com "vai um". |
| Soma de variáveis aleatórias independentes | Se \(X\) e \(Y\) são independentes e assumem valores inteiros, a função de massa de probabilidade de \(Z = X+Y\) é a convolução de suas PMFs: \(P(Z=k)=\sum_j P(X=j)\,P(Y=k-j)\). Convoluir \([1/6,\dots,1/6]\) consigo mesma, por exemplo, fornece a distribuição da soma de dois dados honestos de seis faces. |
Perguntas frequentes
Qual é o comprimento da sequência de saída? Sempre o comprimento da primeira sequência mais o comprimento da segunda sequência menos um (n + m − 1).
A ordem das duas sequências importa? Não. A convolução é comutativa, então trocar as duas entradas gera a mesma sequência de resultado.
Posso usar a calculadora para multiplicar polinômios? Sim. Se você tratar cada sequência como os coeficientes de um polinômio, a saída da convolução são os coeficientes do produto deles — um atalho prático tanto para álgebra quanto para sinais.