À quoi sert le calculateur de convolution
Ce calculateur de convolution détermine la convolution discrète de deux séquences finies de nombres. La convolution est une opération fondamentale en traitement du signal, en filtrage d'image, en probabilités et dans la multiplication de polynômes. Plutôt que de dérouler les sommes à la main, il vous suffit de saisir deux séquences : l'outil renvoie immédiatement la séquence résultante.
Comment l'utiliser
Il n'y a que deux champs à remplir :
- Première séquence — votre signal d'entrée ou votre premier ensemble de nombres, à saisir sous forme de valeurs séparées par des virgules (par exemple
1, 2, 3). - Deuxième séquence — votre second signal, noyau ou filtre, également séparé par des virgules (par exemple
0, 1, 0.5).
Les décimales et les nombres négatifs sont acceptés. Le calculateur découpe chaque saisie au niveau des virgules, supprime les espaces, puis convertit chaque élément en nombre avant d'effectuer le calcul.
La formule expliquée
La convolution discrète se définit ainsi :
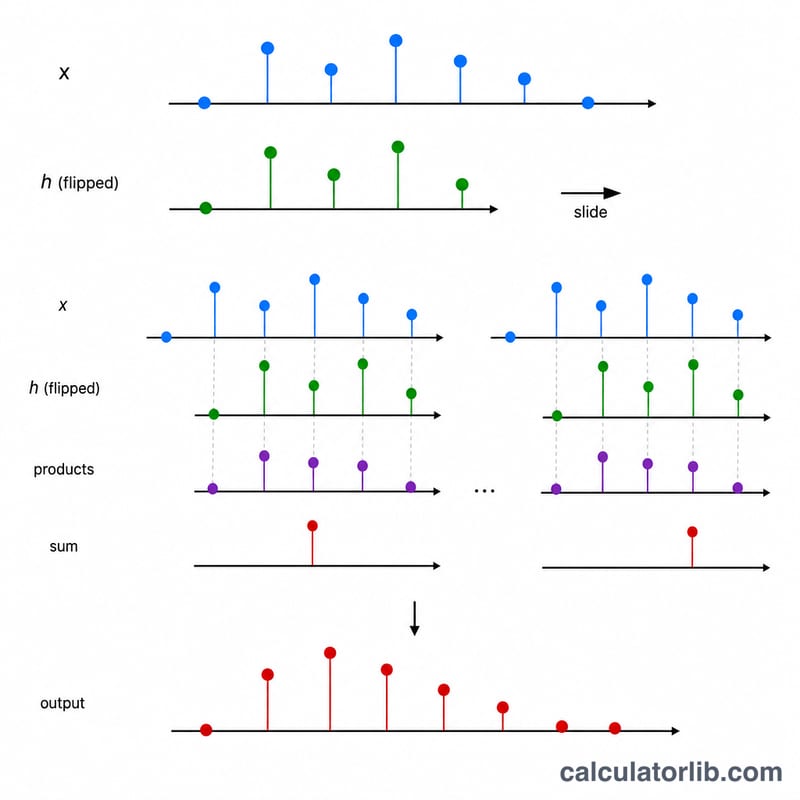
$$(\text{Seq}_1 * \text{Seq}_2)[i] = \sum_{j=\max(0,\,i-m+1)}^{\min(i,\,n-1)} \text{Seq}_1[j]\cdot \text{Seq}_2[i-j]$$Pour deux séquences finies de longueur n et m, le résultat compte exactement n + m − 1 valeurs. Chaque valeur de sortie \(y[i]\) est la somme de tous les produits \(x[j]\cdot h[i-j]\) dont les indices restent dans les limites des deux séquences. Concrètement, l'outil fait glisser une séquence sur l'autre, multiplie les termes qui se chevauchent et les additionne à chaque décalage.
Exemple détaillé
Prenons Première séquence = 1, 2, 3 et Deuxième séquence = 0, 1, 0.5. Ici n = 3 et m = 3, le résultat compte donc 3 + 3 − 1 = 5 valeurs :
- \(y[0] = 1\cdot 0 = 0\)
- \(y[1] = 1\cdot 1 + 2\cdot 0 = 1\)
- \(y[2] = 1\cdot 0.5 + 2\cdot 1 + 3\cdot 0 = 2.5\)
- \(y[3] = 2\cdot 0.5 + 3\cdot 1 = 4\)
- \(y[4] = 3\cdot 0.5 = 1.5\)
La sortie est donc 0, 1, 2.5, 4, 1.5.
Comment calculer une convolution à la main
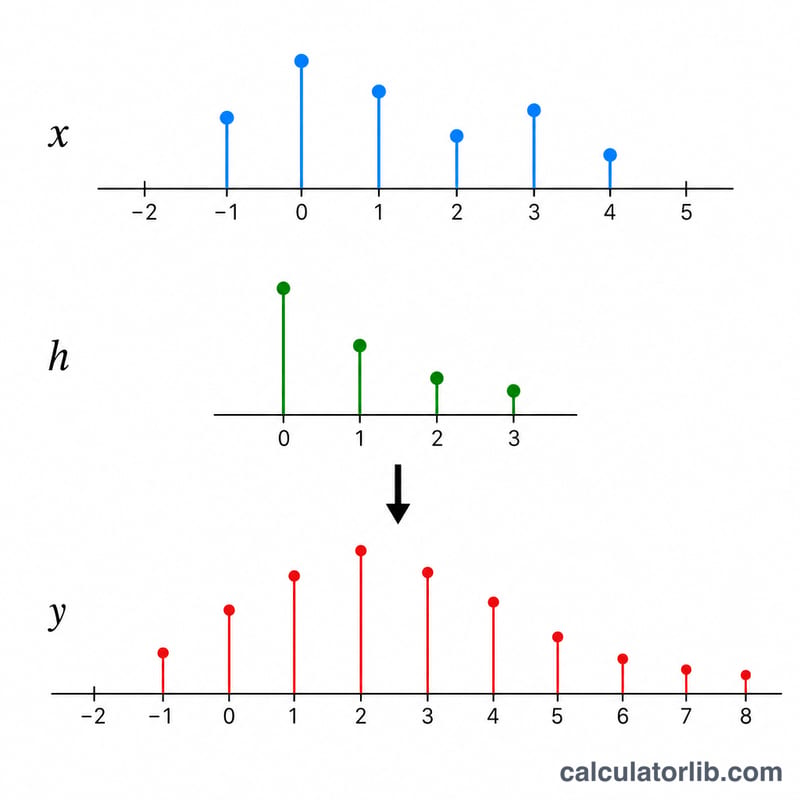
La convolution linéaire discrète combine deux suites finies, \(x\) de longueur \(n\) et \(h\) de longueur \(m\), en une seule sortie \(y = x * h\). La somme de définition est
$$y[i] = \sum_{j} x[j]\,h[i-j], \qquad i = 0,1,\dots,n+m-2$$où tout terme dont l'indice sort d'une suite est traité comme zéro. La procédure ci-dessous est la méthode standard « inverser et glisser » et c'est ce que cette calculatrice effectue (convolution linéaire complète, sans troncature).
- Notez les longueurs. Soit \(n\) le nombre de termes dans la première suite et \(m\) le nombre dans la seconde. La sortie a toujours exactement \(n+m-1\) termes. Vérifiez d'abord ce nombre — c'est la garde la plus simple contre un terme manquant.
- Indexez les deux suites à partir de 0. Écrivez \(x[0],x[1],\dots,x[n-1]\) et \(h[0],h[1],\dots,h[m-1]\). L'indexation à base zéro fait fonctionner l'arithmétique de décalage \(i-j\) sans décalages.
- Inversez (retournez) la deuxième suite. Écrivez \(h\) à l'envers : \(h[m-1],\dots,h[1],h[0]\). Le retournement est ce qui transforme la somme \(\sum_j x[j]h[i-j]\) en une simple colonne alignée de produits.
- Glissez la suite retournée sur la première. Commencez au décalage \(i=0\), où seul le dernier élément du noyau retourné — c'est-à-dire \(h[0]\) — se trouve sous \(x[0]\). Déplacez le noyau retourné d'une position vers la droite pour chaque \(i\) successif.
- Multipliez les paires alignées et additionnez. À chaque décalage, multipliez chaque paire alignée verticalement et ajoutez les produits. Ce seul nombre est \(y[i]\).
- Traitez les indices hors limites comme zéro. Là où le noyau retourné dépasse d'un côté ou de l'autre, les valeurs manquantes sont des zéros (remplissage par zéros), donc ces produits ne contribuent rien. De manière équivalente, restreignez la somme à \(\max(0,\,i-m+1) \le j \le \min(i,\,n-1)\).
- Enregistrez \(y[i]\) pour \(i = 0,1,\dots,n+m-2\). Arrêtez-vous quand le noyau retourné a complètement dépassé le côté droit ; le dernier décalage non nul est \(i=n+m-2\).
Disposition de l'alignement glissant
Avec \(n=3\) et \(m=2\) — suites \(x=[x_0,x_1,x_2]\) et \(h=[h_0,h_1]\) — le noyau retourné \([h_1,h_0]\) glisse comme suit. La sortie a \(3+2-1=4\) termes.
| Décalage \(i\) | Aligné sous \(x_0\) | Aligné sous \(x_1\) | Aligné sous \(x_2\) | Produits entrant dans \(y[i]\) |
|---|---|---|---|---|
| 0 | \(h_0\) | — | — | \(y[0]=x_0h_0\) |
| 1 | \(h_1\) | \(h_0\) | — | \(y[1]=x_0h_1+x_1h_0\) |
| 2 | — | \(h_1\) | \(h_0\) | \(y[2]=x_1h_1+x_2h_0\) |
| 3 | — | — | \(h_1\) | \(y[3]=x_2h_1\) |
Remarquez le motif : dans chaque produit, les deux indices s'ajoutent à \(i\). C'est la règle entière — \(y[i]\) est la somme de tous \(x[j]h[k]\) avec \(j+k=i\).
La vue de la multiplication polynomiale
Parce que les indices s'ajoutent, la convolution est identique à la multiplication de polynômes et à la collecte des coefficients. Associez chaque suite avec un polynôme dans une variable fictive \(z\) :
$$X(z)=x_0+x_1z+x_2z^2, \qquad H(z)=h_0+h_1z$$Alors
$$X(z)H(z)=x_0h_0+(x_0h_1+x_1h_0)z+(x_1h_1+x_2h_0)z^2+x_2h_1z^3$$dont les coefficients sont exactement \(y[0],y[1],y[2],y[3]\). Un polynôme de degré \((n-1)\) multiplié par un polynôme de degré \((m-1)\) a degré \(n+m-2\), c'est-à-dire \(n+m-1\) coefficients — la même règle de longueur. C'est un moyen pratique de vérifier un calcul à la main : multipliez les polynômes par l'algèbre ordinaire et comparez les listes de coefficients.
Termes clés et notation
| Terme | Signification |
|---|---|
| Convolution \(x * h\) | L'opération \(y[i]=\sum_j x[j]\,h[i-j]\) qui combine deux suites en additionnant tous les produits dont les indices s'ajoutent à \(i\). Écrite avec un astérisque, \(y = x * h\). |
| Suite / signal \(x[n]\) | Une liste ordonnée de nombres indexés par un entier \(n\) — des échantillons d'une mesure, une série de données, ou un ensemble de coefficients. Ici l'indexation commence à \(n=0\). |
| Noyau / filtre / réponse impulsionnelle \(h[n]\) | Trois noms pour la même deuxième suite. « Noyau » ou « filtre » souligne les poids appliqués aux échantillons voisins ; « réponse impulsionnelle » est la vue système — \(h\) est littéralement la sortie qu'un système linéaire invariant dans le temps produit quand on lui fournit une seule impulsion unité. |
| Indice \(n\) (ou \(i\)) et variable de décalage \(j\) | \(i\) étiquète la position de sortie en cours de calcul ; \(j\) est la variable de sommation interne qui parcourt les positions qui se chevauchent. À l'intérieur de la somme, \(x\) est lu à \(j\) et \(h\) à \(i-j\). |
| Support et longueur de sortie | Le support est la plage d'indices où une suite est non nulle. Si \(x\) a \(n\) termes et \(h\) a \(m\), la sortie occupe les indices \(0\) à \(n+m-2\) — exactement \(n+m-1\) valeurs. |
| Remplissage par zéros | Traiter chaque indice en dehors de la plage définie d'une suite comme zéro. C'est ce qui permet à la somme d'être écrite sur tous les \(j\) sans cas particuliers ; cela explique aussi les valeurs de magnitude réduite aux deux extrémités de la sortie. |
| Convolution linéaire vs circulaire | La convolution linéaire remplit par zéro les extrémités et produit \(n+m-1\) valeurs. La convolution circulaire enroule les extrémités, produisant seulement \(\max(n,m)\) valeurs, et surgit naturellement de la multiplication DFT/FFT. Cette calculatrice calcule la convolution linéaire en mode « complet » — rien n'est tronqué à la sortie plus courte « même » ou « valide » que certaines bibliothèques logicielles retournent par défaut. |
| Commutative | \(x * h = h * x\). Échanger les deux suites d'entrée donne la sortie identique, donc peu importe celle que vous appelez le signal et celle que vous appelez le noyau. |
| Associative | \((x * h_1) * h_2 = x * (h_1 * h_2)\). Deux filtres appliqués en série peuvent être remplacés par un seul filtre égal à leur convolution. |
| Distributive | \(x * (h_1 + h_2) = x * h_1 + x * h_2\). Les filtres en parallèle s'ajoutent. |
| Système LTI | Un système linéaire, invariant dans le temps : mettre à l'échelle et ajouter des entrées met à l'échelle et ajoute des sorties, et retarder l'entrée ne fait que retarder la sortie. Chaque tel système est complètement décrit par sa réponse impulsionnelle, et sa sortie est la convolution de l'entrée avec \(h\). |
| Filtre de moyenne mobile / lissage | Un noyau de \(k\) poids égaux \(1/k\), p. ex. \(h = [0.5, 0.5]\) ou \(h = [1/3, 1/3, 1/3]\). La convolution avec celui-ci fait la moyenne de chaque échantillon avec ses voisins, supprimant les fluctuations rapides ; les quelques premières et dernières valeurs de sortie sont des transitoires de bord contaminés par le remplissage par zéros. |
| Convolution discrète vs continue | La forme discrète additionne ; la forme continue intègre : \((x * h)(t) = \int_{-\infty}^{\infty} x(\tau)\,h(t-\tau)\,d\tau\). Cet outil gère le cas discret (échantillonné). |
| Multiplication des coefficients polynomiaux | Si \(X(z)=\sum_j x[j]z^j\) et \(H(z)=\sum_k h[k]z^k\), alors les coefficients de \(X(z)H(z)\) sont exactement \(x * h\). La multiplication longue d'entiers est la même idée avec retenue. |
| Somme de variables aléatoires indépendantes | Si \(X\) et \(Y\) sont indépendants et à valeur entière, la fonction de masse de probabilité de \(Z = X+Y\) est la convolution de leurs FMP : \(P(Z=k)=\sum_j P(X=j)\,P(Y=k-j)\). La convolution de \([1/6,\dots,1/6]\) avec lui-même, par exemple, donne la distribution du total de deux dés à six faces équitables. |
Questions fréquentes
Quelle est la longueur de la séquence de sortie ? Elle vaut toujours la longueur de la première séquence plus celle de la seconde, moins un (n + m − 1).
L'ordre des deux séquences a-t-il une importance ? Non. La convolution est commutative : intervertir les deux entrées donne exactement la même séquence de résultat.
Puis-je l'utiliser pour multiplier des polynômes ? Oui. Si vous considérez chaque séquence comme les coefficients d'un polynôme, le résultat de la convolution correspond aux coefficients de leur produit — un raccourci bien pratique aussi bien en algèbre qu'en traitement du signal.