À quoi sert ce calculateur
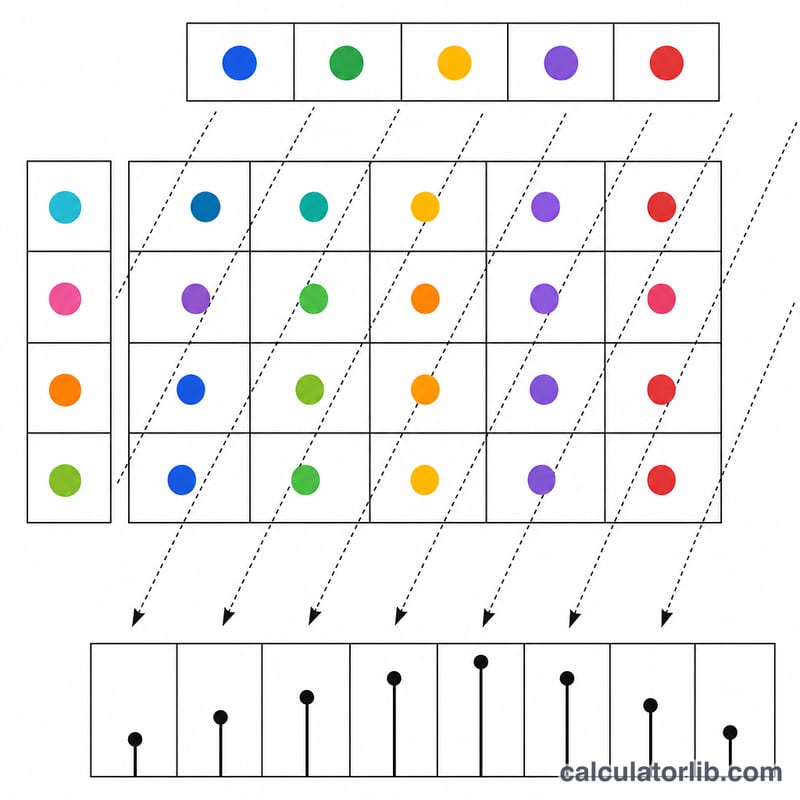
Le calculateur de convolution linéaire combine deux séquences discrètes à l'aide de l'opération de convolution linéaire discrète. La convolution est un outil incontournable du traitement du signal numérique (TSN), qui permet de déterminer la sortie d'un système linéaire invariant dans le temps (LTI) lorsque l'on connaît son signal d'entrée et sa réponse impulsionnelle. Indiquez vos deux séquences de nombres et l'outil renvoie immédiatement la séquence convoluée complète, ainsi que ses valeurs maximale et minimale.
Comment l'utiliser
Il n'y a que deux champs à renseigner :
- Première séquence – votre signal d'entrée x, saisi sous forme de nombres séparés par des virgules, par exemple
1, 2, 3. - Deuxième séquence – votre second signal h (souvent une réponse impulsionnelle), par exemple
0, 1, 0.5.
Les nombres décimaux comme les nombres négatifs sont pris en charge. Chaque valeur est nettoyée des espaces superflus puis interprétée comme un nombre : la mise en forme des espaces n'a donc aucune importance.
La formule
La convolution linéaire discrète se définit ainsi :
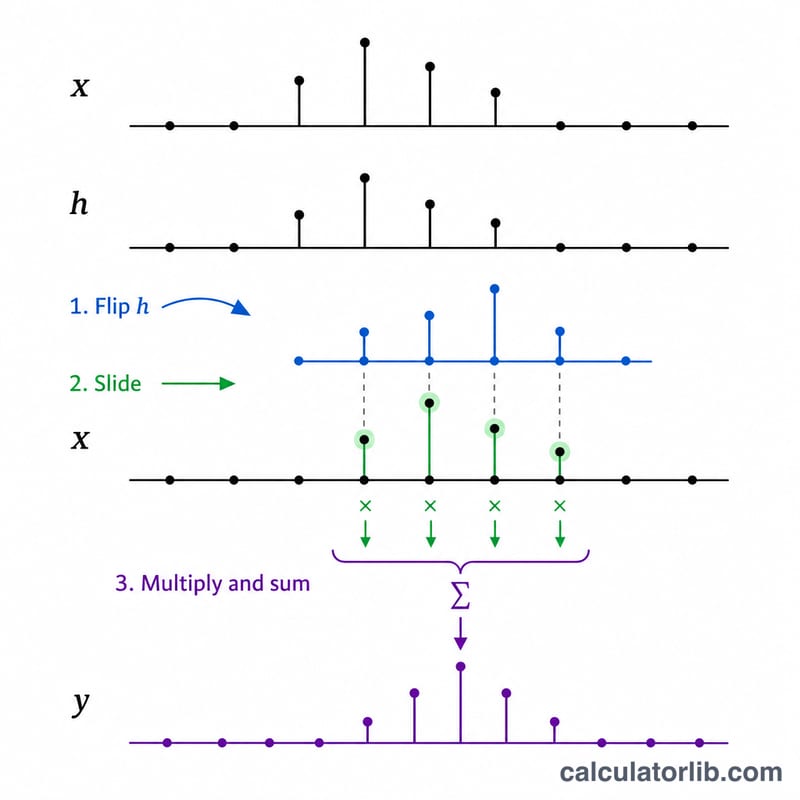
$$y[n] = \sum_{k} x[k] \cdot h[n-k]$$En pratique, le calculateur applique cette formule à l'aide d'une double boucle directe : chaque élément de la première séquence est multiplié par chaque élément de la deuxième, et chaque produit \(x[i]\cdot h[j]\) est ajouté à la position de sortie \(i + j\). La séquence obtenue a une longueur de len(x) + len(h) − 1.
Exemple détaillé
Prenons x = [1, 2, 3] et h = [1, 1]. La longueur de la sortie est \(3 + 2 - 1 = 4\).
- \(y[0] = 1\cdot 1 = 1\)
- \(y[1] = 1\cdot 1 + 2\cdot 1 = 3\)
- \(y[2] = 2\cdot 1 + 3\cdot 1 = 5\)
- \(y[3] = 3\cdot 1 = 3\)
La convolution est donc [1, 3, 5, 3], avec une valeur maximale de 5 et une valeur minimale de 1.
Termes clés en convolution
| Terme | Signification |
|---|---|
| Suite discrète \(x[n]\) | Une liste ordonnée de nombres indexés par un entier \(n\), généralement des échantillons d'un signal. Les entrées que vous tapez sous forme de valeurs séparées par des virgules sont \(x[0],x[1],x[2],\dots\) |
| Réponse impulsionnelle \(h[n]\) | La sortie qu'un système produit quand son entrée est une impulsion unitaire unique. Pour un système LTI, elle caractérise complètement le système : la réponse à toute entrée est cette entrée convoluée avec \(h[n]\). |
| Système LTI | Linéaire et invariant dans le temps : l'addition et la mise à l'échelle des entrées ajoutent et mettent à l'échelle les sorties (linéarité), et retarder l'entrée ne retarde que la sortie (invariance temporelle). La convolution décrit exactement la classe LTI. |
| Impulsion unitaire \(\delta[n]\) | La suite égale à 1 à \(n=0\) et à 0 partout ailleurs. C'est l'élément identité de la convolution : \(x[n]*\delta[n]=x[n]\). |
| Noyau / étages du filtre | Noms courants pour la suite finie \(h\) quand elle est utilisée comme filtre. Chaque coefficient individuel \(h[k]\) est un « étage » ; un noyau de longueur 5 est un filtre à 5 étages. |
| Somme de convolution | \(y[n]=\sum_{k} x[k]\,h[n-k]\) — pour chaque indice de sortie \(n\), multipliez chaque échantillon d'entrée par la valeur du noyau dont l'indice satisfait \(k+(n-k)=n\), puis additionnez les produits. |
| Support / longueur | L'ensemble des indices où une suite n'est pas nulle. Pour des suites finies de longueur \(N\) et \(M\), la convolution a un support de longueur \(N+M-1\). |
| Indice \(n\) et décalage \(n-k\) | \(n\) est la position de sortie ; \(k\) parcourt les échantillons d'entrée. Écrire \(h[n-k]\) signifie que le noyau est inversé dans le temps (retourné) et glissé à la position \(n\) — l'image « retourner et glisser » de la convolution. |
| Convolution linéaire vs convolution circulaire | La convolution linéaire (cette calculatrice) croît jusqu'à la longueur \(N+M-1\). La convolution circulaire traite les suites comme périodiques de longueur \(L=\max(N,M)\) et enveloppe le débordement au début, donnant un résultat de longueur \(L\) ; c'est ce à quoi correspond le produit élément par élément de deux TFD. |
| Corrélation croisée | \(r[n]=\sum_k x[k]\,h[k+n]\) — la même opération de glissement et addition mais sans le retournement. La corrélation de \(x\) avec \(h\) est égale à la convolution de \(x\) avec \(h\) inversée dans le temps ; les deux coïncident quand \(h\) est symétrique. |
| Commutativité | \(x*h=h*x\) : permuter les deux entrées donne la même suite de sortie. |
| Associativité | \((x*h_1)*h_2=x*(h_1*h_2)\) : les filtres en cascade peuvent être combinés en un seul noyau équivalent. |
| Distributivité | \(x*(h_1+h_2)=x*h_1+x*h_2\) : les branches parallèles s'ajoutent, ce qui est la base de la décomposition des filtres. |
| Remplissage par des zéros | Ajouter des zéros à une suite. Les zéros ne changent pas les valeurs non nulles d'une convolution linéaire, mais le remplissage des deux suites à une longueur \(\ge N+M-1\) rend une convolution circulaire (basée sur la TFD) égale à la linéaire. |
Interprétation de votre suite convoluée
Ce que les indices de sortie signifient. La calculatrice rapporte \(y[0],y[1],y[2],\dots\) en supposant que les deux entrées commencent à l'indice 0. Si vos suites commencent réellement ailleurs, le premier échantillon de sortie se situe à la somme des deux indices de départ : si \(x\) commence à \(n_x\) et \(h\) commence à \(n_h\), alors \(y\) commence à \(n_x+n_h\). Par exemple, un noyau centré à \(-1\) convoluée avec un signal commençant à 0 donne une sortie dont le premier échantillon appartient à \(n=-1\), donc vous devez décaler la liste imprimée vers la gauche d'une unité avant de la tracer en fonction du temps.
Longueur et étalement. La longueur de sortie est toujours
$$\operatorname{len}(y)=\operatorname{len}(x)+\operatorname{len}(h)-1$$donc le signal s'étale de \(\operatorname{len}(h)-1\) échantillons supplémentaires. Ces échantillons supplémentaires apparaissent comme un régime transitoire de démarrage (les premières sorties \(\operatorname{len}(h)-1\), où le noyau chevauche partiellement seulement les données) et une traînée à la fin. Dans le filtrage en temps réel, ces échantillons de bord sont souvent supprimés ou traités séparément, car ils sont calculés à partir d'un chevauchement incomplet plutôt qu'à partir du noyau complet.
La vérification de la somme. Un moyen rapide de confirmer un résultat est que le total de la sortie est égal au produit des totaux d'entrée :
$$\sum_n y[n]=\left(\sum_n x[n]\right)\left(\sum_n h[n]\right)$$Pour \(x=[1,2,3]\) et \(h=[1,1]\) la sortie est [1, 3, 5, 3], dont la somme est \(1+3+5+3=12\), qui correspond à \(6\times 2=12\). Si vos totaux ne correspondent pas, un indice a été omis ou un signe mal manipulé.
Ce que la somme du noyau vous dit. Si \(\sum_n h[n]=1\), l'opération préserve le niveau global et la moyenne du signal — c'est la signature d'un noyau lissant ou passe-bas tel que \([0.5,0.5]\) ou \([1/3,1/3,1/3]\). Si \(\sum_n h[n]=0\), les parties constantes de l'entrée sont annihilées et seuls les changements survivent : \(h=[1,-1]\) est un noyau de première différence (passe-haut) qui produit zéro sur toute section constante et génère des pics aux bords. Un noyau dont la somme dépasse 1 applique un gain net ; inférieure à 1 (mais non-nulle) applique une atténuation nette.
Amplitude crête. Le maximum et le minimum rapportés donnent les plus grandes excursions positives et négatives du signal filtré — utiles pour détecter le débordement ou l'écrêtage dans les implémentations en virgule fixe. Chaque échantillon de sortie satisfait
$$|y[n]|\le\left(\sum_k |x[k]|\right)\max_k |h[k]|$$ce qui est une borne de pire cas sûre. Une borne plus serrée et tout aussi standard est \(\max_n|y[n]|\le \max_n |x[n]|\cdot\sum_k|h[k]|\) ; la quantité \(\sum_k|h[k]|\) est le gain du filtre en présence d'une entrée bornée du pire cas.
Comportement impulsionnel. Convoluer avec \(\delta[n]=[1]\) retourne l'entrée inchangée, et convoluer avec une impulsion décalée — \([0,0,1]\), c'est-à-dire \(\delta[n-2]\) — retourne une copie exacte retardée de 2 échantillons. Ceci fait des impulsions un test pratique de cohérence : si un noyau est destiné à être neutre, l'alimenter avec un seul 1 devrait reproduire le noyau lui-même, puisque \(\delta[n]*h[n]=h[n]\).
Ces propriétés sont des faits mathématiques généraux sur la convolution linéaire discrète et ne sont liées à aucune norme nationale ni logiciel. Si vous comparez les résultats avec une routine basée sur la TFD, n'oubliez pas qu'elle calcule une convolution circulaire sauf si les deux suites sont remplies de zéros jusqu'à une longueur d'au moins \(\operatorname{len}(x)+\operatorname{len}(h)-1\).
Questions fréquentes
Quelle est la longueur du résultat ? Toujours la somme des longueurs des deux séquences d'entrée, moins un. La convolution d'une séquence de 4 éléments avec une séquence de 3 éléments donne 6 valeurs.
L'ordre des séquences a-t-il une importance ? Non. La convolution est commutative : intervertir la première et la deuxième séquence produit exactement la même séquence de sortie.
Est-ce la même chose que la corrélation croisée ? Non. La convolution inverse l'une des séquences (le terme \(h[n-k]\)) avant de la faire glisser, ce que ne fait pas la corrélation. Les deux opérations donnent des résultats différents, sauf si l'une des séquences est symétrique.