什么是多级齿轮传动比?
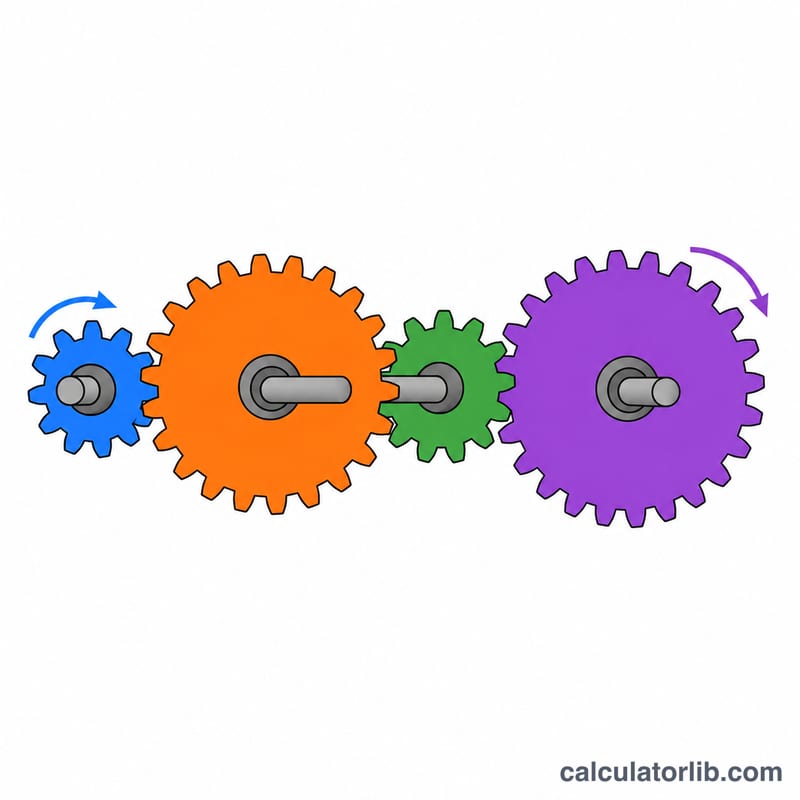
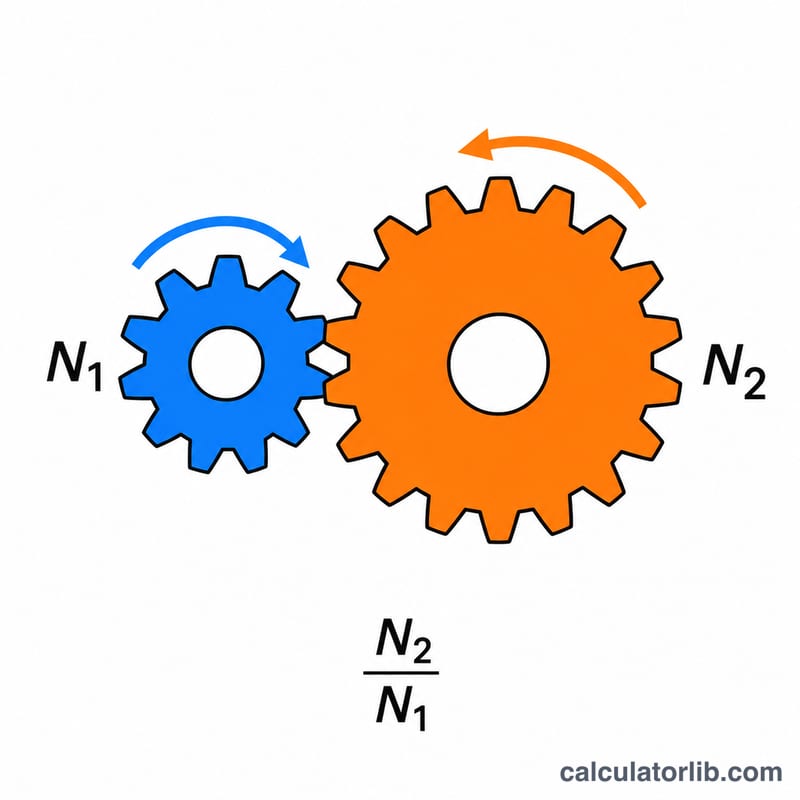
动力经过多对相互啮合的齿轮传递时,每一对齿轮都会改变转速和扭矩。总传动比表示输入轴转多少圈,输出轴才转一圈。本计算器适用于最多四级的复合齿轮系,每一级都包含一个主动轮和一个从动轮。
计算器使用方法
对每一级,分别输入主动轮(接收动力的齿轮)和从动轮(与之啮合的齿轮)的齿数。如果您的轮系级数较少,可将可选级留空或填0。再输入输入转速(RPM),即可同时得到输出转速。
公式说明
总传动比等于各级传动比的乘积:
$$i_{total} = \frac{N_{driven,1}}{N_{driver,1}} \times \frac{N_{driven,2}}{N_{driver,2}} \times \cdots$$其中 \(N\) 表示齿轮的齿数。输出转速为 \(\omega_{out} = \omega_{in} / i_{total}\),在不计摩擦损失的情况下,理想输出扭矩等于输入扭矩乘以 \(i_{total}\)。每一对外啮合齿轮都会使旋转方向反向,因此级数为偶数时输出与输入转向相同,级数为奇数时则转向相反。
计算示例
第1级:主动轮20齿,从动轮40齿;第2级:主动轮18齿,从动轮54齿。输入转速为1800 RPM。
$$i_{total} = \frac{40}{20} \times \frac{54}{18} = 2 \times 3 = 6$$$$\omega_{out} = \frac{1800}{6} = 300\,\text{RPM}$$输出轴的转速降为输入的六分之一,理想情况下扭矩则增大为六倍。
典型每级齿轮传动比
以下数值是外啮合齿轮的一般工程经验值。具体极限取决于设计标准、材料、载荷和制造商。
| 项目 | 典型值 |
|---|---|
| 单级直齿轮传动比 | 约 1:1 至 6:1(最大通常可达 10:1) |
| 每对啮合的效率,直齿轮 | 约 95–99% |
| 每对啮合的效率,斜齿轮 | 约 94–98% |
| 效率,蜗轮蜗杆 | 约 40–90%(导程角越小,效率越低) |
| 最少小齿轮齿数,压力角 20° | 约 17 齿(以避免标准全深齿产生根切) |
| 2 级总传动比 | 约 10:1 至 50:1 |
| 3 级总传动比 | 约 30:1 至 200:1 |
| 4 级总传动比 | 约 100:1 至 1000:1 或更高 |
为什么要使用多级传动?
单对齿轮在高传动比下变得不切实际。若要用一对齿轮实现 30:1 的传动比,小齿轮就必须非常小(从而产生根切或强度不足),否则大齿轮会非常庞大。将传动比分配到多级中,可以使每个小齿轮的齿数保持在最小齿数之上,同时保持齿轮箱紧凑。总传动比等于各级传动比的乘积,因此三级 3:1 的传动给出 27:1。
效率逐级累积
每次啮合都会损失一部分功率,且损失会相乘。三级直齿轮传动,每级效率为 97%,则 \(0.97^3 \approx 0.913\),即总效率约 91%。因此实际输出扭矩会略低于本计算器给出的理想值。
比较示例齿轮系配置
所有行均使用 1800 RPM 的输入转速。每一级都是一对外啮合直齿轮,且一级的从动轮与下一级的主动轮共用一根轴。没有惰轮。理想扭矩倍增系数等于总传动比,并忽略摩擦损失。每次外啮合都会使旋转方向反转,因此奇数级给出反向输出,偶数级给出相同方向。
| 配置(主动轮:从动轮齿数) | 计算 | 总传动比 | 输出转速(RPM) | 理想扭矩倍增系数 | 旋转方向 |
|---|---|---|---|---|---|
| 1 级:20:60 | \(60/20\) | 3:1 | 600 | 3× | 反向 |
| 2 级:20:40,18:54 | \(2 \cdot 3\) | 6:1 | 300 | 6× | 同向 |
| 3 级:15:45 ×3 | \(3 \cdot 3 \cdot 3\) | 27:1 | 66.7 | 27× | 反向 |
| 4 级:20:40,20:50,18:54,15:60 | \(2 \cdot 2.5 \cdot 3 \cdot 4\) | 60:1 | 30 | 60× | 同向 |
输出转速为 \(1800 / i\)。对于 3 级那一行,\(1800 / 27 \approx 66.7\) RPM。扭矩增加的倍数与转速降低的倍数相同,但需扣除损失。
常见问题
惰轮会改变传动比吗?
不会。位于主动轮和从动轮之间的惰轮只起到改变转向的作用,其齿数在传动比计算中会被约掉。
传动比小于1意味着什么?
说明输出转速比输入更快(增速传动),但代价是扭矩相应减小。
结果是否考虑了传动损耗?
没有。实际齿轮啮合每级效率通常为95%至99%,因此实际输出扭矩会略低于计算器给出的理想值。