다단 기어비란?
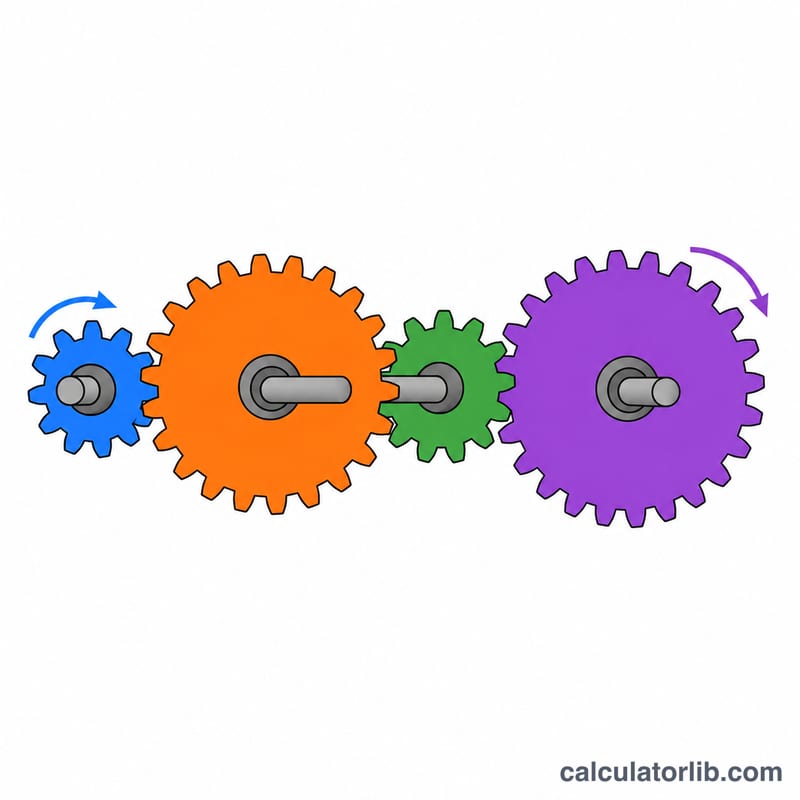
동력이 맞물린 여러 쌍의 기어를 거쳐 전달되면, 기어 한 쌍마다 속도와 토크가 달라집니다. 총 기어비는 출력축이 1회전할 때 입력축이 몇 번 회전하는지를 나타내는 값입니다. 이 계산기는 구동 기어와 피동 기어로 이루어진 단이 최대 4개까지 이어진 복합 기어열(기어 트레인)을 계산할 수 있습니다.
계산기 사용 방법
각 단마다 동력을 전달받는 구동 기어(드라이버)의 잇수와 이와 맞물리는 피동 기어(드리븐)의 잇수를 입력하세요. 기어열이 더 짧다면 선택 단계는 비워 두거나 0으로 두시면 됩니다. 입력 회전수를 RPM으로 함께 입력하면 출력 회전수도 계산해 드립니다.
계산 공식 설명
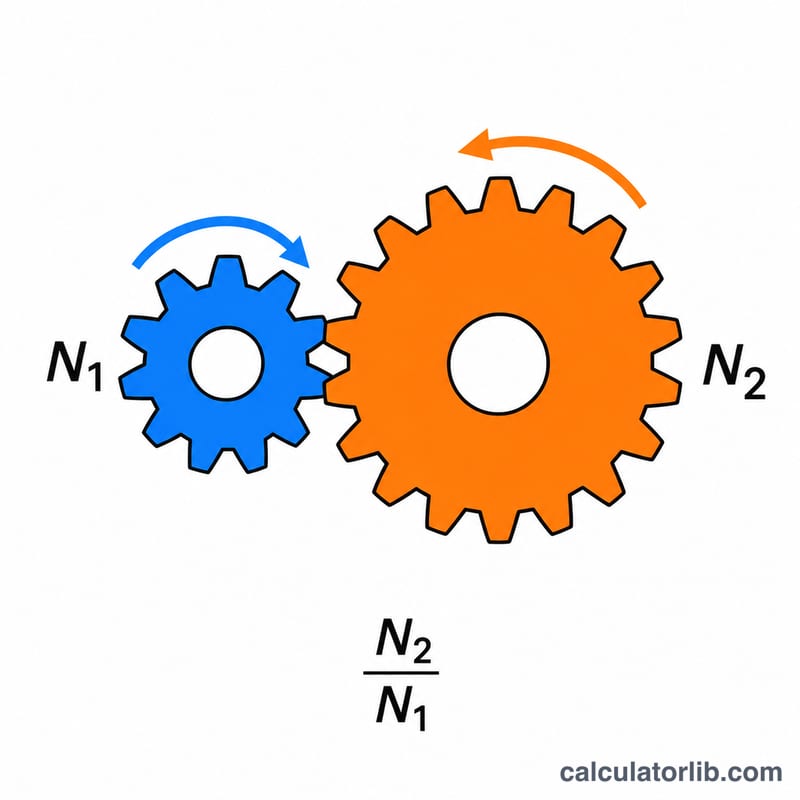
총 기어비는 각 단의 기어비를 모두 곱한 값입니다.
$$i_{total} = \frac{N_{driven,1}}{N_{driver,1}} \times \frac{N_{driven,2}}{N_{driver,2}} \times \cdots$$여기서 \(N\)은 기어의 잇수입니다. 출력 회전수는 \(\omega_{out} = \omega_{in} / i_{total}\)이고, 이상적인 출력 토크는 마찰 손실을 무시했을 때 입력 토크에 \(i_{total}\)을 곱한 값입니다. 외접 기어가 맞물릴 때마다 회전 방향이 반대가 되므로, 단 수가 짝수이면 입력과 같은 방향으로, 홀수이면 반대 방향으로 회전합니다.
계산 예시
1단은 잇수 20개의 구동 기어와 잇수 40개의 피동 기어, 2단은 잇수 18개의 구동 기어와 잇수 54개의 피동 기어로 구성되어 있고, 입력 회전수는 1800 RPM입니다.
$$i_{total} = \frac{40}{20} \times \frac{54}{18} = 2 \times 3 = 6$$$$\omega_{out} = \frac{1800}{6} = 300\,\text{RPM}$$출력축은 6배 느리게 회전하며, 이상적인 경우 토크는 6배로 커집니다.
단계별 일반 기어비
아래 수치는 외접 기어에 대한 일반적인 공학적 경험 법칙입니다. 정확한 한계는 설계 표준, 재질, 하중 및 제조사에 따라 달라집니다.
| 항목 | 일반적인 값 |
|---|---|
| 단단(단일 단계) 평기어 기어비 | 약 1:1 ~ 6:1 (최대 10:1까지 흔함) |
| 맞물림 한 쌍당 효율, 평기어 | 약 95–99% |
| 맞물림 한 쌍당 효율, 헬리컬 기어 | 약 94–98% |
| 웜 기어 효율 | 약 40–90% (리드 각이 작아질수록 떨어짐) |
| 압력각 20°에서 최소 피니언 이빨 수 | 약 17개 (표준 전체 깊이 이빨에서 언더컷을 피하기 위함) |
| 2단 전체 기어비 | 대략 10:1 ~ 50:1 |
| 3단 전체 기어비 | 대략 30:1 ~ 200:1 |
| 4단 전체 기어비 | 대략 100:1 ~ 1000:1 이상 |
왜 다단 구성을 사용할까?
기어 한 쌍으로는 높은 기어비를 구현하기 어렵습니다. 한 쌍으로 30:1의 기어비를 얻으려면 피니언이 매우 작아져 언더컷이 생기거나 약해지고, 큰 기어는 엄청나게 커져야 합니다. 기어비를 여러 단계로 나누면 각 피니언의 이빨 수를 최소 기준 이상으로 유지할 수 있고 기어박스도 소형으로 만들 수 있습니다. 전체 기어비는 각 단계 기어비의 곱이므로, 3:1 세 단계는 27:1이 됩니다.
효율은 누적됩니다
각 맞물림마다 동력 손실이 발생하며, 이 손실은 곱해져서 누적됩니다. 평기어 3단이 각각 97%라면 \(0.97^3 \approx 0.913\), 즉 전체적으로 약 91%입니다. 따라서 실제 출력 토크는 이 계산기가 보고하는 이상적인 값보다 다소 낮습니다.
예시 기어 열 구성 비교
모든 행은 입력 회전수 1800 RPM을 사용합니다. 각 단계는 한 쌍의 외접 평기어이며, 한 단계의 종동 기어는 다음 단계의 구동 기어와 축을 공유합니다. 아이들러는 없습니다. 이상적인 토크 배율은 전체 기어비와 같으며 마찰 손실은 무시합니다. 외접 맞물림마다 회전 방향이 반대로 바뀌므로, 단 수가 홀수이면 출력 방향이 반대이고 짝수이면 같은 방향입니다.
| 구성 (구동:종동 이빨 수) | 계산 | 전체 기어비 | 출력 RPM | 이상적인 토크 배율 | 회전 방향 |
|---|---|---|---|---|---|
| 1단: 20:60 | \(60/20\) | 3:1 | 600 | 3× | 반대 |
| 2단: 20:40, 18:54 | \(2 \cdot 3\) | 6:1 | 300 | 6× | 같음 |
| 3단: 15:45 ×3 | \(3 \cdot 3 \cdot 3\) | 27:1 | 66.7 | 27× | 반대 |
| 4단: 20:40, 20:50, 18:54, 15:60 | \(2 \cdot 2.5 \cdot 3 \cdot 4\) | 60:1 | 30 | 60× | 같음 |
출력 RPM은 \(1800 / i\)입니다. 3단 행의 경우 \(1800 / 27 \approx 66.7\) RPM입니다. 토크는 회전수가 줄어드는 비율만큼 증가하며, 손실은 제외합니다.
자주 묻는 질문
아이들러 기어도 기어비에 영향을 주나요?
아니요. 구동 기어와 피동 기어 사이에 놓인 아이들러 기어는 회전 방향만 바꿀 뿐이며, 잇수는 계산식에서 서로 상쇄되어 기어비에 영향을 주지 않습니다.
기어비가 1보다 작으면 무슨 뜻인가요?
출력축이 입력축보다 빠르게 회전한다는 뜻입니다(오버드라이브). 대신 토크는 줄어듭니다.
손실도 반영되나요?
아니요. 실제 기어 맞물림은 한 단당 보통 95~99% 정도의 효율을 보이므로, 실제 출력 토크는 계산 결과의 이상값보다 약간 낮습니다.