기어비란?
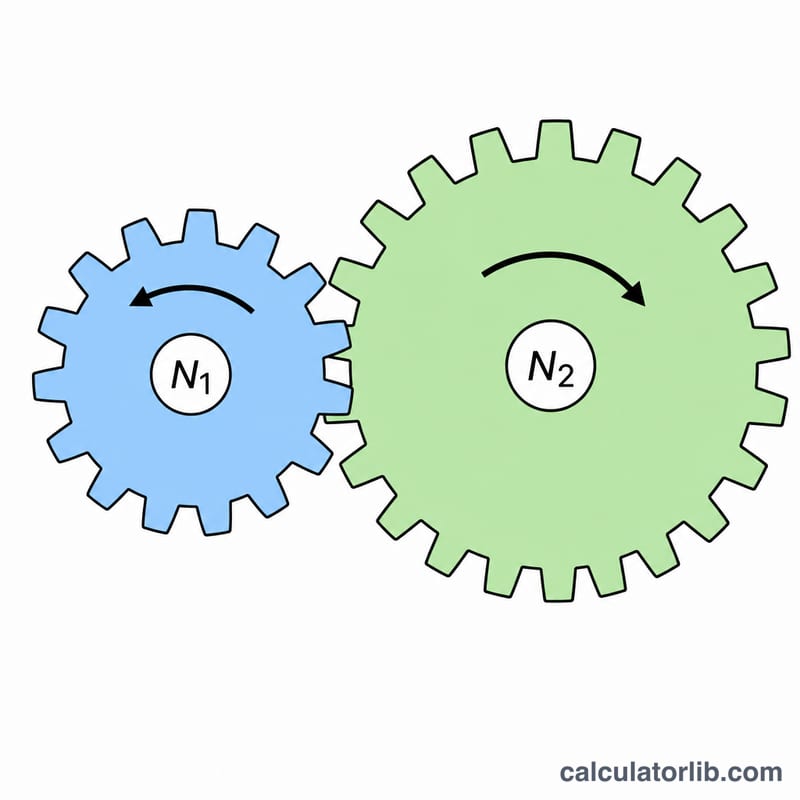
기어비는 맞물려 돌아가는 두 기어가 회전과 토크를 어떻게 전달하는지를 나타내는 값입니다. 피동(출력) 기어의 잇수를 구동(입력) 기어의 잇수로 나눈 비율로 정의됩니다. 기어비가 1보다 크면 속도는 줄어드는 대신 토크가 커지는 감속이 일어나고, 1보다 작으면 속도는 빨라지지만 토크가 줄어드는 증속(오버드라이브) 상태가 됩니다.
계산기 사용법
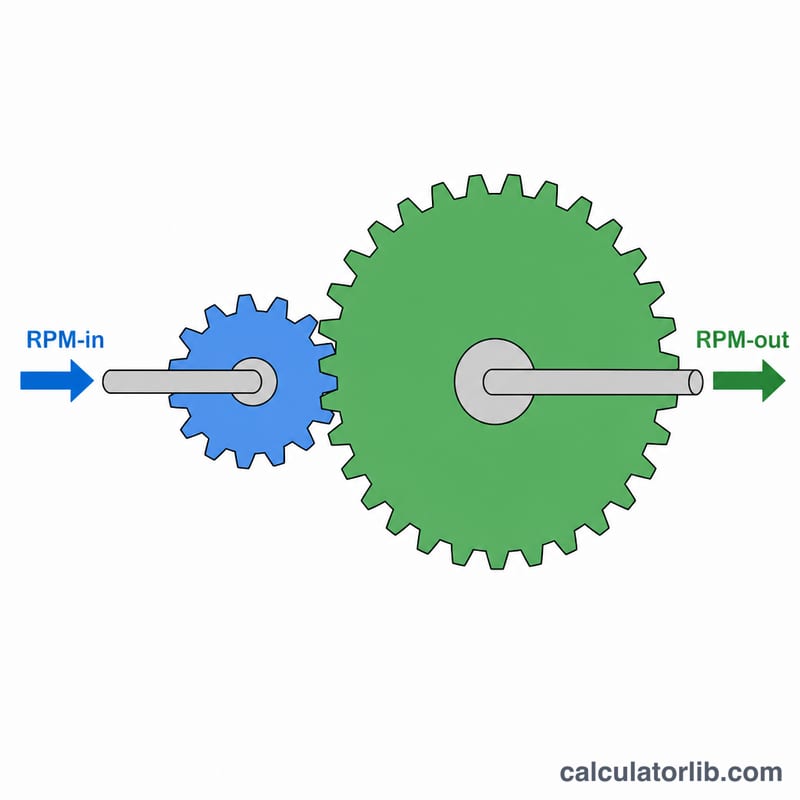
동력원에 연결된 구동 기어의 잇수와, 부하에 연결된 피동 기어의 잇수를 입력한 뒤 입력축 회전수를 RPM 단위로 넣어 주세요. 그러면 기어비, 출력 회전수, 그리고 토크 증폭률이 한 번에 나옵니다. 토크 증폭률은 마찰 손실을 무시할 경우 기어비와 동일합니다.
공식 풀이
핵심 공식은 기어비 = 피동 잇수 ÷ 구동 잇수입니다.
$$\text{Ratio} = \frac{\text{Driven Teeth}}{\text{Driver Teeth}}$$단위 시간당 맞물려 지나가는 잇수가 보존되므로 출력 회전수는 출력 RPM = 입력 RPM ÷ 기어비로 구할 수 있습니다.
$$\text{Output RPM} = \frac{\text{Input RPM}}{\text{Ratio}}$$이상적으로 동력이 보존되기 때문에, 속도가 나누어지는 만큼 토크는 같은 비율로 곱해집니다. 즉 3:1 감속이라면 토크는 3배가 되고 속도는 1/3로 줄어듭니다.
예제로 보는 계산
예를 들어 잇수 12개인 구동 기어가 잇수 36개인 피동 기어와 맞물리고, 입력축이 1500 RPM으로 돈다고 가정해 봅시다. 기어비는 \(36 \div 12 = 3\)입니다. 출력 회전수는 \(1500 \div 3 = 500\) RPM이고, 토크는 3배가 됩니다. 전형적인 3:1 감속 기어의 예입니다.
기어비 시나리오 비교
계산기는 비율 = 종동 기어 잇수 ÷ 구동 기어 잇수를 사용하며, 출력 RPM = 입력 RPM ÷ 비율입니다. 아래 표는 입력 1500 RPM을 가정합니다. 토크 증폭은 이상적인 값(비율과 같음)이며 마찰 손실은 무시합니다.
| 시나리오 | 구동 기어 잇수 | 종동 기어 잇수 | 비율 | 1500 RPM 입력 시 출력 RPM | 토크 증폭(이상적) |
|---|---|---|---|---|---|
| 감속 | 12 | 36 | 3:1 | 500 | 3× |
| 중간 감속 | 20 | 50 | 2.5:1 | 600 | 2.5× |
| 1:1 쌍 | 20 | 20 | 1:1 | 1500 | 1× |
| 오버드라이브 | 36 | 12 | 0.333:1 | 4500 | 0.333× (토크 감소) |
첫 번째 행 검산: 비율 \(= \frac{36}{12} = 3\), 출력 RPM \(= \frac{1500}{3} = 500\). 오버드라이브 행: 비율 \(= \frac{12}{36} \approx 0.333\), 출력 RPM \(= \frac{1500}{0.333} = 4500\).
회전 방향: 두 기어 간의 외접 맞물림마다 회전 방향이 반대로 바뀝니다. 따라서 단일 쌍은 출력축을 입력과 반대 방향으로 돌리며, 외접 맞물림을 한 번 더 추가하면 원래 방향으로 복원됩니다. (내접/링 기어 맞물림은 방향이 그대로 유지됩니다.)
감속은 속도를 희생하고 토크를 얻으며, 오버드라이브는 그 반대입니다. 실제로는 마찰 때문에 실제 출력 토크가 이상적인 값보다 다소 낮습니다.
일반적인 기어비 범위
이는 실제로 나타나는 일반적인 범위이며 엄격한 표준은 아닙니다. 실제 설계는 용도, 하중, 공간 및 소음 요구 사항에 따라 달라집니다.
- 단일 단 평기어 쌍: 보통 약 1:1~6:1이며, 경우에 따라 약 10:1까지 가능합니다. 더 큰 전체 비율은 보통 단 비율이 곱해지는 복합 다단 기어열로 구현합니다.
- 자전거 구동계: 약 0.5:1~4:1입니다. 사이클리스트는 보통 체인링 잇수 ÷ 코그 잇수로 표기하는데, 이는 이 계산기의 종동 ÷ 구동 방식과 역수 관계입니다.
- 자동차 변속기 기어: 1단은 약 3~4:1이며, 오버드라이브 톱기어는 약 0.7~0.8:1까지 내려갑니다(차량에 따라 값이 다릅니다).
- 자동차 최종 감속기(차동장치): 많은 승용차에서 약 3~4:1입니다.
최소 잇수: 압력각 20°의 표준 전체 깊이 이빨의 경우, 잇수가 약 12~17개보다 적은 피니언은 언더컷(절삭 공구에 의해 이뿌리가 약해지는 현상)의 위험이 있습니다. 보정이 없는 이론상 최소 잇수는 약 17개이며, 치형 이동(어덴덤 수정) 또는 다른 치형 설계를 사용하면 더 작은 피니언도 가능합니다.
다단 예시: 3:1과 4:1의 두 단은 전체 비율 \(3 \times 4 = 12\), 즉 12:1을 줍니다.
기어 용어 용어집
- 구동 기어(입력 / 피니언)
- 동력원에 연결된 기어입니다. 한 쌍에서 더 작은 기어는 보통 피니언이라고 부릅니다.
- 종동 기어(출력)
- 구동 기어로부터 운동을 받아 부하에 전달하는 기어입니다.
- 잇수
- 기어의 이빨 개수입니다. 맞물리는 기어는 같은 모듈 또는 피치를 가져야 합니다.
- 기어비
- 종동 기어 잇수 ÷ 구동 기어 잇수입니다. 입력 대 출력 속도비이자 이상적인 토크 증폭과 같습니다.
- 감속 대 오버드라이브
- 감속(비율 1 초과)은 출력 속도를 낮추고 토크를 높입니다. 오버드라이브(비율 1 미만)는 출력 속도를 높이고 토크를 낮춥니다.
- 아이들러 기어
- 구동 기어와 종동 기어 사이에 놓이는 기어입니다. 전체 비율은 바꾸지 않으며, 회전 방향만 반대로 하고 중심 거리를 연결하는 역할을 합니다.
- 복합 기어열
- 두 기어가 축을 공유하여 단 비율이 곱해짐으로써 더 큰 전체 비율을 만드는 기어열입니다.
- 토크
- 회전력이며, 보통 N·m 또는 lb·ft로 측정합니다. 이상적인 출력 토크 = 입력 토크 × 비율입니다.
- RPM
- 분당 회전수로, 회전 속도를 나타내는 단위입니다.
- 효율
- 입력 동력 중 출력으로 전달되는 비율입니다. 잘 만든 평기어 맞물림은 단당 보통 약 95~99% 효율이므로, 실제 출력 토크는 이상적인 값보다 약간 낮습니다.
자주 묻는 질문
어느 쪽이 '구동' 기어인가요? 구동 기어는 모터나 엔진에 연결된 입력 기어입니다. 피동 기어는 바퀴, 공구, 부하 등에 연결된 출력 기어를 말합니다.
마찰까지 반영되나요? 아닙니다. 이 계산기는 이상적인 값만 보여줍니다. 실제 기계에서는 마찰과 맞물림 손실 때문에 토크가 수 퍼센트 정도 줄어듭니다.
기어비가 1보다 작으면 무슨 뜻인가요? 증속(오버드라이브) 상태입니다. 출력이 입력보다 빠르게 회전하지만 그만큼 토크는 작아집니다.