기어비 RPM 계산기란?
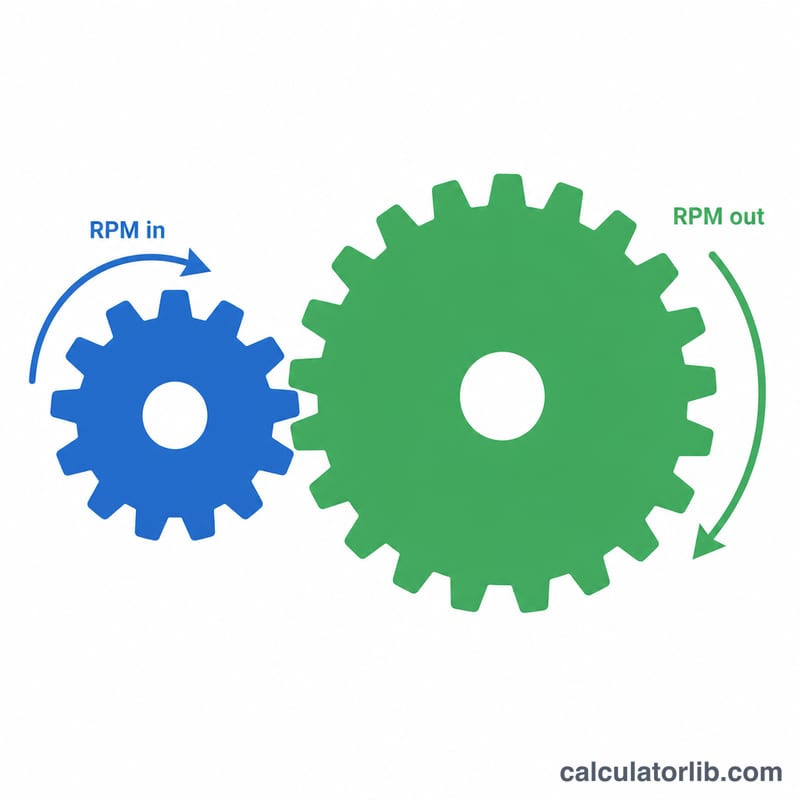
이 계산기는 맞물린 두 기어 사이의 기어비와 입력 회전수를 바탕으로 피동축의 출력 회전수(RPM)를 구해 줍니다. 기어비가 1보다 크면(감속) 출력 속도는 느려지고 토크는 커지며, 1보다 작으면(증속, 오버드라이브) 출력 속도가 빨라집니다. 변속기, 트랜스미션, 풀리, 체인 구동 등 기어가 들어가는 모든 시스템에 그대로 적용할 수 있습니다.
사용 방법
입력 회전수를 RPM 단위로 입력합니다(예: 엔진이나 모터의 회전수). 그리고 기어비를 '피동:구동' 형태의 비율로 입력하면 됩니다. 예를 들어 3.5:1로 표기된 비율은 그냥 3.5를 입력하면 됩니다. 그러면 계산기가 출력 회전수를 RPM으로 알려 줍니다.
공식 풀이
관계는 아주 간단합니다: 출력 RPM = 입력 RPM ÷ 기어비.
$$\text{Output Speed (RPM)} = \frac{\text{Input Speed (RPM)}}{\text{Gear Ratio}}$$기어비는 속도가 몇 배로 늘거나 줄어드는지를 나타내는 값이므로, 입력 회전수를 기어비로 나누면 그 결과가 곧 출력 회전수가 됩니다. 세 값 중 두 값을 알고 있다면 식을 변형해 나머지 하나를 구할 수도 있습니다.
계산 예시
모터가 3,000 RPM으로 돌고, 3.5:1 감속비를 가진 변속기를 구동한다고 가정해 봅시다. 출력 속도는 \(3{,}000 \div 3.5 = 857.14\) RPM입니다. 출력축은 모터보다 느리게 돌지만, 대신 속도를 토크로 바꾼 셈입니다.
더 많은 기어비 RPM 예시
모든 예시는 \(\text{출력 RPM} = \dfrac{\text{입력 RPM}}{\text{기어비}}\) 관계를 사용하며, 기어비는 입력:출력으로 표시합니다. 기어비가 1보다 크면 속도 감속이고, 1보다 작으면 오버드라이브(속도 증가)입니다.
예시 1: 0.75:1 오버드라이브 기어비
- 입력 속도 = 2,400 RPM, 기어비 = 0.75.
- 대입: \(\text{출력} = \dfrac{2400}{0.75}\).
- 결과: 3200 RPM. 출력축이 입력축보다 빠르게 회전합니다.
예시 2: 복합 2단 기어열
- 1단 기어비 = 3.0:1, 2단 기어비 = 2.5:1, 입력 = 1,800 RPM.
- 전체 기어비는 각 단의 곱입니다: \(3.0 \times 2.5 = 7.5\).
- 대입: \(\text{출력} = \dfrac{1800}{7.5}\).
- 결과: 240 RPM.
- 단계별 확인: \(1800 \div 3.0 = 600\) RPM (1단 후), 그다음 \(600 \div 2.5 = 240\) RPM (2단 후).
예시 3: 자동차 변속기와 최종 구동장치
- 엔진 속도 = 3,000 RPM, 변속기 기어 = 3.6:1, 최종 구동장치 = 3.42:1.
- 드라이브샤프트 속도: \(\dfrac{3000}{3.6} = 833.33\) RPM.
- 전체 기어비: \(3.6 \times 3.42 = 12.312\).
- 차축 속도: \(\dfrac{833.33}{3.42} = \dfrac{3000}{12.312} \approx\) 243.66 RPM.
참고: 이 계산은 토크 컨버터 슬립, 클러치 슬립, 타이어 크기를 무시하며, 실제 차량 속도에는 이것들이 영향을 줍니다.
적용 분야별 일반적인 기어비
이는 일반적인 대략의 범위일 뿐입니다. 실제 기어비는 제조사, 모델, 설계 목적에 따라 크게 다릅니다.
| 적용 분야 | 일반적인 기어비 범위 (입력:출력) | 유형 |
|---|---|---|
| 승용차 변속기, 1단 | ~3.0:1 ~ 4.5:1 | 감속 |
| 승용차 변속기, 최고 단 / 오버드라이브 | ~0.6:1 ~ 0.8:1 | 오버드라이브 |
| 최종 구동장치 / 차동장치 | ~2.5:1 ~ 4.5:1 | 감속 |
| 웜 기어 감속기 | ~5:1 ~ 100:1 | 감속 |
| 자전거 기어 (체인링에서 스프로켓까지) | ~0.5:1 ~ 4:1 | 선택한 기어에 따라 다름 |
| 소형 모터 기어헤드 | ~3:1 ~ 100:1 | 감속 |
여기의 자전거 기어비는 계산기와 같은 입력:출력 방식으로, 체인링 이빨 수를 스프로켓 이빨 수로 나눈 값입니다.
기어비별 출력 RPM
입력 속도는 3,000 RPM으로 고정입니다. 토크 배율은 마찰과 효율 손실을 무시할 때 기어비와 대략 같습니다.
| 기어비 | 출력 RPM | 유형 | 대략적인 토크 배율 |
|---|---|---|---|
| 0.5:1 | 6,000 | 오버드라이브 | 0.5× |
| 0.75:1 | 4,000 | 오버드라이브 | 0.75× |
| 1:1 | 3,000 | 직결 | 1× |
| 2:1 | 1,500 | 감속 | 2× |
| 3.5:1 | 857.14 | 감속 | 3.5× |
| 5:1 | 600 | 감속 | 5× |
| 10:1 | 300 | 감속 | 10× |
속도와 토크는 서로 맞바꿉니다. 한쪽에서 얻는 것은 다른 쪽에서 잃게 됩니다(손실을 제외하면 동력은 대략 일정하게 유지됩니다).
자주 묻는 질문
2:1 기어비는 무슨 뜻인가요? 출력축이 한 바퀴 도는 동안 입력축은 두 바퀴 돌아야 한다는 뜻으로, 출력 속도가 절반으로 줄어듭니다.
기어비가 1보다 작을 수도 있나요? 네, 1보다 작은 비율은 출력이 입력보다 빠르게 도는 증속(오버드라이브)입니다.
토크도 함께 바뀌나요? 네. 토크는 속도와 반비례하므로, 속도를 절반으로 줄이는 감속은 (손실을 무시하면) 토크를 약 두 배로 키웁니다.