기어비란 무엇인가요?
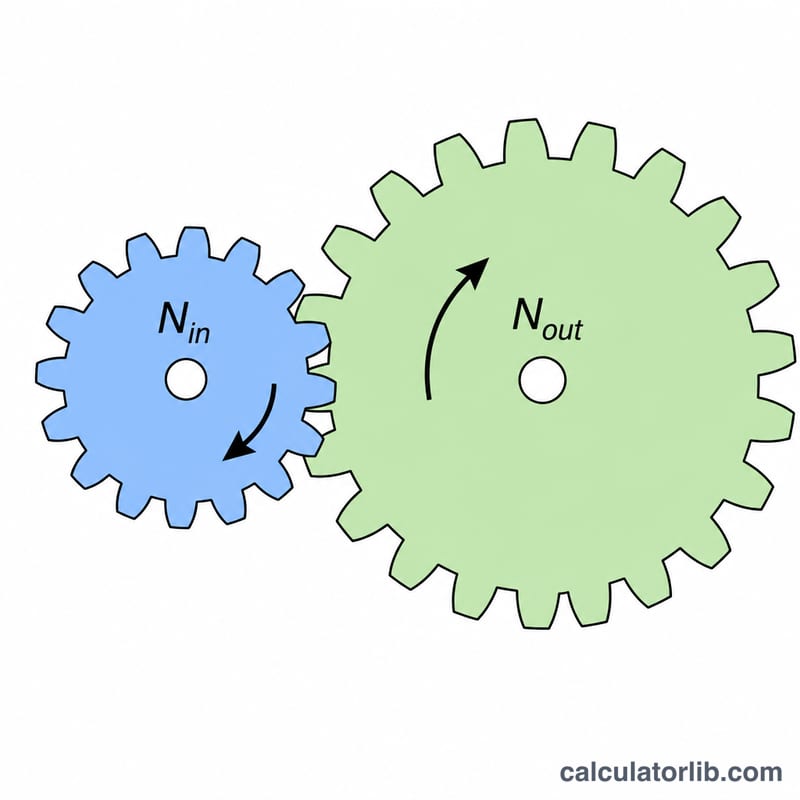
기어비는 맞물려 도는 두 기어가 속도와 토크를 어떻게 맞바꾸는지를 나타내는 값입니다. 종동(출력) 기어의 잇수를 구동(입력) 기어의 잇수로 나눈 값이죠. 기어비가 1보다 크면 감속(reduction)으로, 출력은 더 느리게 돌지만 토크는 커집니다. 반대로 1보다 작으면 증속(overdrive)으로, 출력이 더 빨라지는 대신 토크는 줄어듭니다. 이 계산기는 특정 국가나 제품에 얽매이지 않는 보편적인 기계공학 도구라 어디서든 그대로 사용할 수 있습니다.
계산기 사용 방법
먼저 구동 기어(모터나 입력 축에 연결된 기어)의 잇수와 종동 기어(부하나 출력 축에 연결된 기어)의 잇수를 입력하세요. 이어서 입력 토크를 뉴턴미터(N·m) 단위로, 입력 회전수를 RPM 단위로 넣으면 됩니다. 그러면 기어비, 출력 토크, 출력 회전수가 한꺼번에 계산됩니다.
공식 풀이
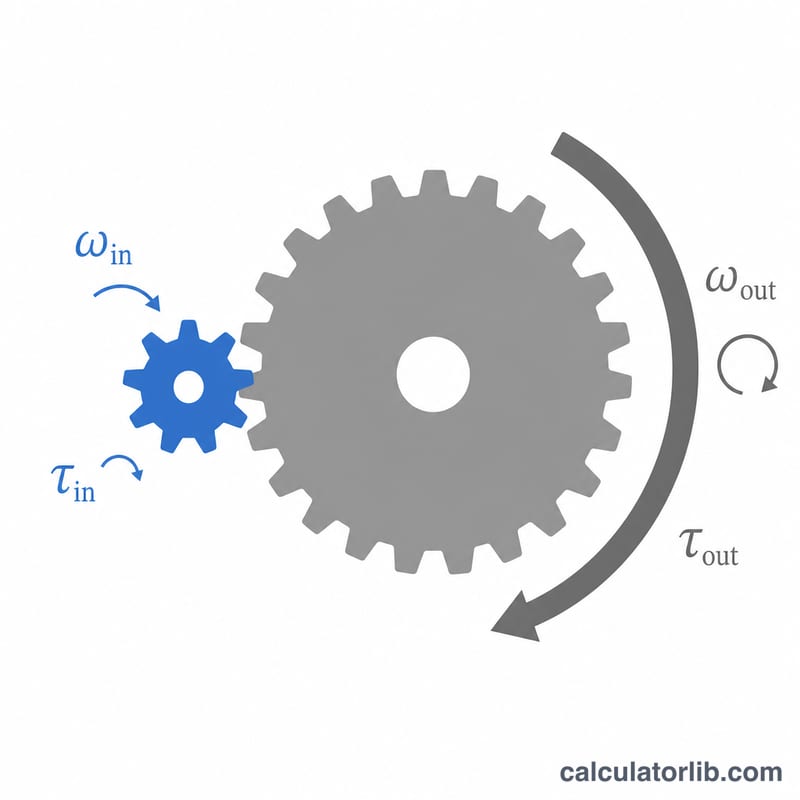
기어비는 \(N_{out} / N_{in}\) 입니다. 이상적인 기어 세트에서는 동력이 보존되므로 토크는 기어비에 비례합니다: \(\tau_{out} = \text{기어비}\cdot\tau_{in}\). 반대로 회전 속도는 기어비에 반비례하죠: \(\omega_{out} = \omega_{in} / \text{기어비}\).
$$\text{기어비} = \dfrac{N_{out}}{N_{in}},\quad \tau_{out} = \text{기어비}\cdot\tau_{in},\quad \omega_{out} = \dfrac{\omega_{in}}{\text{기어비}}$$이 결과는 효율 100%를 가정한 값입니다. 실제 기어는 마찰로 몇 퍼센트의 손실이 생기므로, 실제 출력 토크는 계산값보다 조금 낮게 나옵니다.
계산 예시
잇수 12개짜리 구동 기어가 잇수 36개짜리 종동 기어와 맞물려 있고, 입력 토크 10 N·m, 입력 회전수 3000 RPM이라고 해 봅시다. 기어비 = \(36 / 12 = 3\). 출력 토크 = \(3 \times 10 = 30\) N·m. 출력 회전수 = \(3000 / 3 = 1000\) RPM. 즉, 이 기어 세트는 토크를 3배로 키우는 대신 속도는 1/3로 줄입니다.
기어 종류별 일반적인 기어비와 효율
이 표는 단일 단계에 대한 일반적인 공학 기준값을 보여 줍니다. 실제 수치는 설계, 재질, 윤활, 부하, 치면 품질, 제조사에 따라 달라지므로 사용하는 기어 세트의 데이터시트를 반드시 확인하십시오.
| 기어 종류 | 일반적인 단일 단계 기어비 | 대략적인 효율 | 비고 |
|---|---|---|---|
| 평기어(스퍼) | 약 1:1 ~ 6:1 | ~95–99% | 평행한 축, 구조가 단순하고 효율이 높으며 고속에서는 소음이 날 수 있음 |
| 헬리컬 기어 | 약 1:1 ~ 10:1 | ~94–98% | 평행한 축, 더 부드럽고 조용하며 축 방향 스러스트가 발생함 |
| 베벨(원추) 기어 | 약 1:1 ~ 5:1 | ~93–97% | 축이 대개 교차하며, 보통 90°로 교차함 |
| 웜 기어 | 약 5:1 ~ 100:1 | ~40–90%, 기어비와 리드 각에 따라 다름 | 한 단계에서 높은 기어비를 얻을 수 있으며, 기어비가 높을수록 효율이 낮아지고 자동 잠김(셀프 로킹)이 될 수 있음 |
| 유성 기어 | 약 3:1 ~ 10:1 (단계당) | ~95–98% | 소형이고 동축이며 단위 부피당 토크가 큼 |
계산기는 이상적인(효율 100%) 결과를 제공합니다. 실제 기어 세트의 경우 출력 토크에 효율을 곱하십시오(예: 95% 효율이면 0.95). 출력 속도는 잇수비로 정해지며 효율에 따라 변하지 않습니다.
일반적인 기어비 시나리오 비교
모든 행은 입력 10 N·m, 3000 RPM을 사용하며 이상적인 100% 효율을 가정합니다. 기어비는 \(i = \frac{ {\text{종동 기어 잇수}}}{ {\text{구동 기어 잇수}}}\)이고, 출력 토크는 \(T_{out} = i \times T_{in}\), 출력 속도는 \(N_{out} = N_{in} / i\)입니다.
| 구동 : 종동 잇수 | 기어비 i | 출력 토크 (N·m) | 출력 속도 (RPM) | 유형 |
|---|---|---|---|---|
| 12 : 48 | 4 : 1 | 40 | 750 | 감속 (토크 증가, 속도 감소) |
| 12 : 36 | 3 : 1 | 30 | 1000 | 감속 |
| 20 : 20 | 1 : 1 | 10 | 3000 | 직결 구동 (토크와 속도 변화 없음; 아이들러 또는 맞물림은 방향에만 영향을 줌) |
| 30 : 15 | 0.5 : 1 | 5 | 6000 | 증속 (속도 증가, 토크 감소) |
첫 번째 행 계산 확인: \(i = \frac{48}{12} = 4\), \(T_{out} = 4 \times 10 = 40\) N·m, \(N_{out} = \frac{3000}{4} = 750\) RPM. 이상적인 경우 동력은 보존됩니다. 10 N·m, 3000 RPM과 40 N·m, 750 RPM은 동일한 동력입니다.
기어 용어 및 변수 용어집
- 구동 기어 (입력 / 피니언)
- 모터나 축으로부터 동력을 받는 기어입니다. 한 쌍의 기어 중 더 작은 기어를 피니언이라고 부르는 경우가 많습니다.
- 종동 기어 (출력)
- 구동 기어에 의해 회전하며 부하에 동력을 전달하는 기어입니다.
- 잇수 (N)
- 기어에 있는 이의 개수입니다. 맞물리는 기어는 같은 모듈 또는 피치를 가져야 하므로, 기어비는 잇수만으로 구할 수 있습니다.
- 기어비 (i)
- 종동 기어 잇수를 구동 기어 잇수로 나눈 값입니다. 1보다 크면 출력 속도가 느려지고 토크가 커집니다. 1보다 작으면 출력 속도가 빨라집니다.
- 토크 (τ, N·m)
- 축에 작용하는 회전력입니다. 이상적인 기어쌍에서 출력 토크는 입력 토크에 기어비를 곱한 값과 같습니다.
- 각속도 (ω / RPM)
- 축이 회전하는 속도입니다. RPM은 분당 회전수이며, 단위 rad/s로 \(\omega = \frac{2\pi N}{60}\)입니다. 출력 속도는 입력 속도를 기어비로 나눈 값과 같습니다.
- 감속 대 증속
- 감속(i > 1)은 속도를 낮추고 토크를 높입니다. 증속(i < 1)은 속도를 높이고 토크를 낮춥니다.
- 아이들러 기어
- 구동 기어와 종동 기어 사이에 놓이는 기어입니다. 회전 방향을 반대로 하거나 거리를 이어 주지만, 전체 기어비는 바꾸지 않습니다.
- 효율 (η)
- 입력 동력에 대한 출력 동력의 비율이며, 보통 백분율로 표시합니다. 마찰과 교반 손실 때문에 실제 출력 토크는 이상적인 값보다 낮아집니다: \(T_{real} = \eta \, i \, T_{in}\).
- 복합 기어열
- 여러 단계로 구성되며 기어들이 축을 공유하는 기어열입니다. 전체 기어비는 각 단계 기어비의 곱이며, 예를 들어 \(i_{total} = i_1 \times i_2\)입니다.
자주 묻는 질문
3:1 기어비는 무슨 뜻인가요? 출력 축이 한 바퀴 도는 동안 입력 축은 세 바퀴 돈다는 뜻입니다. 그만큼 토크는 3배로 커지고 속도는 1/3로 줄어듭니다.
마찰 손실까지 반영되나요? 아니요. 손실이 없는 이상적인 기어 세트를 가정합니다. 실제 값을 추정하려면 출력 토크에 기어박스 효율(예: 0.95)을 곱하면 됩니다.
체인이나 벨트 구동에도 쓸 수 있나요? 네, 가능합니다. 기어 잇수 대신 스프로킷이나 풀리의 잇수(또는 풀리 지름)를 넣으면 됩니다.