¿Qué es la relación de transmisión?
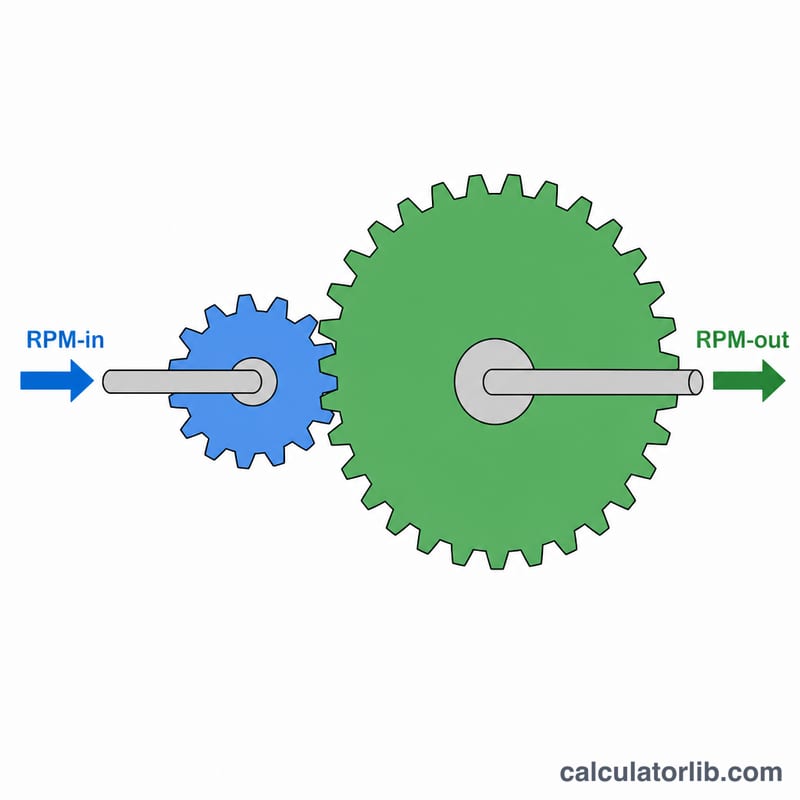
La relación de transmisión describe cómo dos engranajes acoplados transmiten el giro y el par entre sí. Es el cociente entre el número de dientes del engranaje conducido (salida) y el del engranaje motriz (entrada). Una relación mayor que 1 supone una reducción de velocidad con ganancia de par; una relación menor que 1 es una multiplicación (overdrive) que aumenta la velocidad pero reduce el par.
Cómo usar esta calculadora
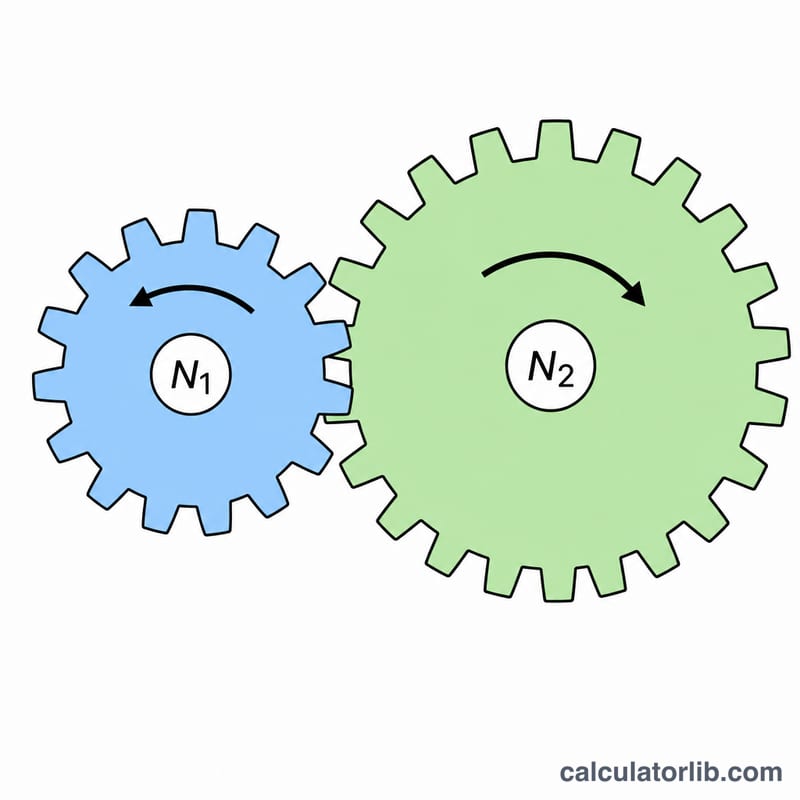
Introduce el número de dientes del engranaje motriz (el que recibe la potencia) y del engranaje conducido (el que mueve la carga), y después la velocidad del eje de entrada en RPM. La calculadora te devuelve la relación de transmisión, la velocidad de salida resultante y el factor de multiplicación del par, que coincide con la relación (sin tener en cuenta las pérdidas por fricción).
La fórmula explicada
La ecuación básica es relación = dientes conducidos ÷ dientes motrices. La velocidad de salida se deduce de que el número de dientes que pasan por el punto de engrane por unidad de tiempo se conserva: RPM de salida = RPM de entrada ÷ relación:
$$\begin{gathered} \text{Relación} = \frac{\text{Dientes conducidos}}{\text{Dientes motrices}} \\[1.5em] \text{RPM de salida} = \frac{\text{RPM de entrada}}{\text{Relación}} \end{gathered}$$Como la potencia se conserva (en condiciones ideales), el par se multiplica por la misma relación por la que se divide la velocidad, de modo que una reducción 3:1 triplica el par y reduce la velocidad a un tercio.
Ejemplo resuelto
Imagina un engranaje motriz de 12 dientes que engrana con un engranaje conducido de 36 dientes, con un eje de entrada girando a 1500 RPM. La relación es:
$$\text{Relación} = \frac{36}{12} = 3$$La velocidad de salida es:
$$\text{RPM de salida} = \frac{1500}{3} = 500 \text{ RPM}$$y el par se multiplica por 3. Se trata de una reducción típica de 3:1.
Comparación de escenarios de relación de engranajes
La calculadora usa relación = dientes de la rueda conducida ÷ dientes de la rueda motriz, y RPM de salida = RPM de entrada ÷ relación. La tabla de abajo supone una entrada de 1500 RPM. La multiplicación de par es el valor ideal (igual a la relación) e ignora las pérdidas por fricción.
| Escenario | Dientes de la rueda motriz | Dientes de la rueda conducida | Relación | RPM de salida con entrada de 1500 RPM | Multiplicación de par (ideal) |
|---|---|---|---|---|---|
| Reducción | 12 | 36 | 3:1 | 500 | 3× |
| Reducción moderada | 20 | 50 | 2.5:1 | 600 | 2.5× |
| Par 1:1 | 20 | 20 | 1:1 | 1500 | 1× |
| Sobremarcha | 36 | 12 | 0.333:1 | 4500 | 0.333× (el par se reduce) |
Comprobación del primer caso: relación \(= \frac{36}{12} = 3\), y RPM de salida \(= \frac{1500}{3} = 500\). Para la fila de sobremarcha: relación \(= \frac{12}{36} \approx 0.333\), y RPM de salida \(= \frac{1500}{0.333} = 4500\).
Sentido de giro: cada engrane externo entre dos ruedas invierte el sentido de giro. Por tanto, un solo par hace girar el eje de salida en sentido opuesto al de entrada; un segundo engrane externo restablece el sentido original. (Un engrane interno o de corona mantiene el mismo sentido.)
La reducción intercambia velocidad por par; la sobremarcha hace lo contrario. En la práctica, la fricción hace que el par de salida real sea algo menor que el valor ideal.
Rangos típicos de relación de engranajes
Estos son rangos típicos observados en la práctica, no normas estrictas. Los diseños reales varían según la aplicación, la carga, el espacio y los requisitos de ruido.
- Par de engranajes rectos de una etapa: comúnmente alrededor de 1:1 a 6:1, y hasta unos 10:1 en algunos casos. Las relaciones globales mayores suelen lograrse con trenes de engranajes compuestos de varias etapas, donde las relaciones de etapa se multiplican.
- Transmisiones de bicicleta: alrededor de 0.5:1 a 4:1. Tenga en cuenta que los ciclistas suelen expresar la relación como dientes del plato ÷ dientes del piñón, que es la inversa de la convención de conducida ÷ motriz de esta calculadora.
- Engranajes de transmisión automotriz: alrededor de 3–4:1 en primera marcha, bajando a unos 0.7–0.8:1 en una marcha superior de sobremarcha (los valores varían según el vehículo).
- Transmisión final automotriz (diferencial): alrededor de 3–4:1 en muchos vehículos de pasajeros.
Número mínimo de dientes: para dientes de profundidad completa estándar con un ángulo de presión de 20°, los piñones con menos de unos 12–17 dientes corren el riesgo de socavado (la raíz del diente se debilita por la herramienta de corte). El mínimo teórico sin corrección es de unos 17 dientes; son posibles piñones más pequeños mediante desplazamiento de perfil (modificación del adendo) u otros diseños de dientes.
Ejemplo de múltiples etapas: dos etapas de 3:1 y 4:1 dan una relación global de \(3 \times 4 = 12\), es decir, 12:1.
Glosario de términos de engranajes
- Engranaje motriz (entrada / piñón)
- El engranaje conectado a la fuente de energía. El engranaje más pequeño de un par suele llamarse piñón.
- Engranaje conducido (salida)
- El engranaje que recibe el movimiento del motriz y lo transmite a la carga.
- Número de dientes
- La cantidad de dientes de un engranaje. Los engranajes que engranan entre sí deben compartir el mismo módulo o paso.
- Relación de engranajes
- Dientes de la rueda conducida ÷ dientes de la rueda motriz. Es igual a la relación de velocidad entre entrada y salida y a la multiplicación ideal de par.
- Reducción frente a sobremarcha
- La reducción (relación mayor que 1) disminuye la velocidad de salida y aumenta el par. La sobremarcha (relación menor que 1) aumenta la velocidad de salida y reduce el par.
- Engranaje loco
- Un engranaje colocado entre los engranajes motriz y conducido. No cambia la relación global; solo invierte el sentido de giro y salva la distancia.
- Tren de engranajes compuesto
- Un tren en el que dos engranajes comparten un eje, de modo que las relaciones de etapa se multiplican para dar una relación global mayor.
- Par
- Fuerza de rotación, medida comúnmente en N·m o lb·ft. Par de salida ideal = par de entrada × relación.
- RPM
- Revoluciones por minuto, una medida de la velocidad de rotación.
- Eficiencia
- La fracción de la potencia de entrada que se entrega en la salida. Los engranajes rectos bien fabricados suelen tener una eficiencia de alrededor del 95–99 % por etapa, por lo que el par de salida real es ligeramente inferior al valor ideal.
Preguntas frecuentes
¿Cuál es el engranaje «motriz»? El motriz es el engranaje de entrada, unido al motor o a la máquina; el conducido es el de salida, conectado a la rueda, la herramienta o la carga.
¿Tiene en cuenta la fricción? No. Ofrece valores ideales. Los sistemas reales pierden un pequeño porcentaje del par por fricción y por la ineficiencia del engrane.
¿Qué significa una relación menor que 1? Es una multiplicación (overdrive): la salida gira más rápido que la entrada, pero entrega menos par.