감쇠비란 무엇인가요?
감쇠비(\(\zeta\), '제타')는 기계 시스템이나 전기 시스템이 외란을 받은 뒤 진동이 얼마나 빠르게 잦아드는지를 나타내는 무차원 수입니다. 단일 자유도(1자유도) 질량-스프링-감쇠기 시스템에서는 실제 감쇠 계수 c를 임계 감쇠 계수와 비교한 값이죠. 진동 해석, 제어 시스템, 구조 공학에서 가장 중요한 매개변수 중 하나로 꼽힙니다.
계산기 사용법
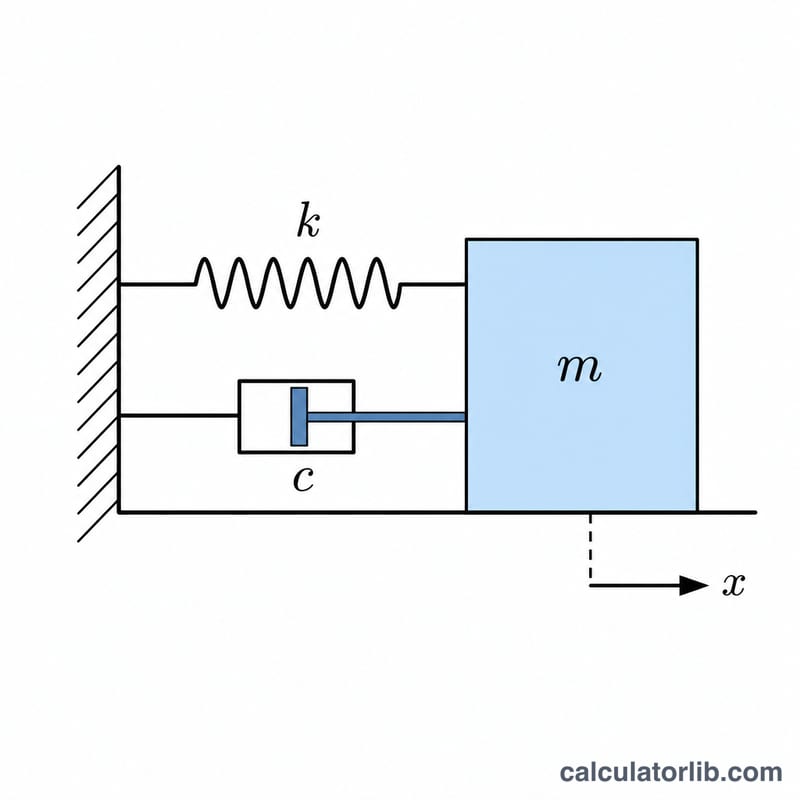
감쇠 계수 c(N·s/m), 스프링 강성 k(N/m), 질량 m(kg)을 입력하세요. 계산기는 감쇠비 \(\zeta\), 임계 감쇠 계수, 비감쇠 고유 진동수를 알려주고, 시스템이 부족 감쇠(underdamped)인지, 임계 감쇠(critically damped)인지, 과 감쇠(overdamped)인지까지 판정해 줍니다.
공식 풀이
감쇠비는 다음과 같이 구합니다.
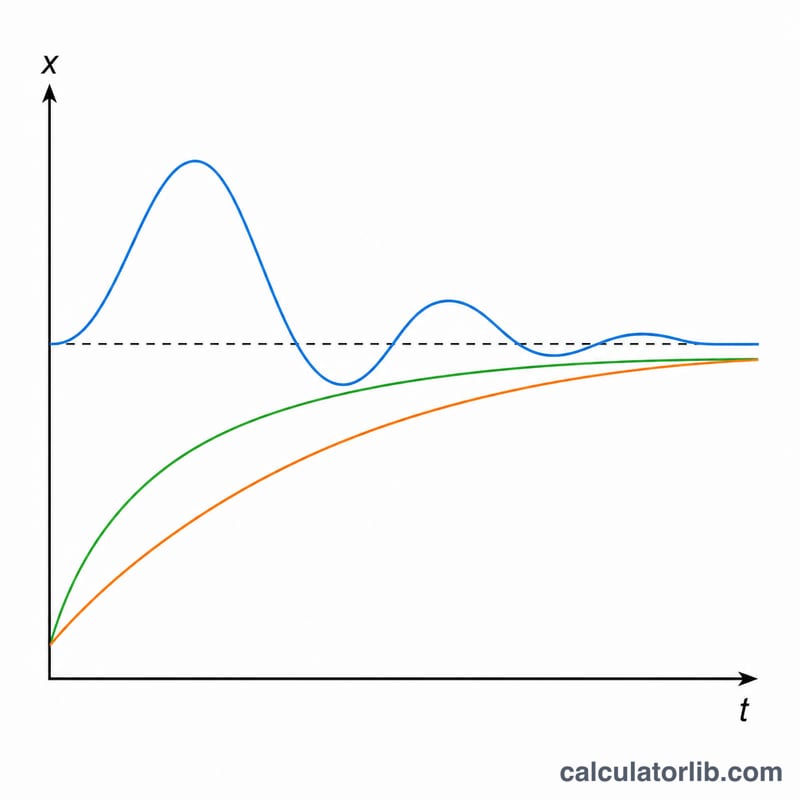
$$\zeta = \frac{\text{Damping } c}{2\sqrt{\text{Stiffness } k \cdot \text{Mass } m}}$$분모인 \(2\sqrt{k \cdot m}\)는 임계 감쇠 계수 cᶜ로, 진동을 막는 데 필요한 최소한의 감쇠량을 뜻합니다. \(\zeta < 1\)이면 진동하면서 서서히 줄어들고(부족 감쇠), \(\zeta = 1\)이면 진동 없이 가장 빠르게 평형 상태로 돌아오며(임계 감쇠), \(\zeta > 1\)이면 진동 없이 천천히 돌아옵니다(과 감쇠).
계산 예시
\(c = 20\) N·s/m, \(k = 100\) N/m, \(m = 10\) kg라고 해봅시다. 먼저 \(k \cdot m = 1000\)을 구한 뒤 \(\sqrt{1000} \approx 31.6228\)이므로 임계 감쇠 계수는 \(2 \times 31.6228 \approx 63.2456\) N·s/m이 됩니다. 따라서 감쇠비는 다음과 같이 1보다 작습니다.
$$\zeta = \frac{20}{63.2456} \approx 0.3162$$즉 이 시스템은 부족 감쇠 상태이며, 진동하면서 서서히 안정됩니다.
감쇠 영역과 전형적인 감쇠비
감쇠비 \(\zeta = c/c_c\)는 실제 감쇠 계수를 임계 감쇠 값 \(c_c = 2\sqrt{km}\)와 비교합니다. 이는 무차원량이므로 같은 분류가 어떤 일관된 단위계에서도 그대로 적용됩니다.
| 감쇠비 ζ | 영역 | 자유 응답 거동 |
|---|---|---|
| ζ = 0 | 비감쇠 | \(\omega_n\)에서 진폭이 일정하게 유지되며 결코 줄어들지 않는 지속 진동 |
| 0 < ζ < 1 | 부족 감쇠 | 감쇠 고유진동수 \(\omega_d\)에서 진폭이 지수적으로 감소하는 진동; 오버슈트 발생 |
| ζ = 1 | 임계 감쇠 | 진동 없이 평형으로 가장 빠르게 복귀 |
| ζ > 1 | 과감쇠 | 느리고 진동 없이 평형으로 천천히 되돌아감 |
| ζ < 0 | 불안정 (음의 감쇠) | 플러터나 자기 가진 진동에서처럼 운동이 지수적으로 커짐 |
전형적인 대략적 값
| 시스템 | 전형적인 ζ (대략값) |
|---|---|
| 강구조물 | 0.01 – 0.02 |
| 철근콘크리트 구조물 | 0.03 – 0.05 |
| 자동차 현가장치 | 0.2 – 0.4 |
| 일반적인 제어 시스템 설계 목표 | 약 0.7 |
이는 대략적인 경험칙 범위입니다. 실제 값은 재료, 접합부, 진폭, 시공 상태에 따라 달라지며, 측정이나 관련 설계 기준을 통해 확인해야 합니다.
감쇠비 해석하기
부족 감쇠 시스템(0 < ζ < 1)에서 ζ는 응답의 여러 측정 가능한 특성을 결정합니다:
- 계단 응답의 백분율 오버슈트: $$\%OS = e^{-\pi\zeta/\sqrt{1-\zeta^2}} \times 100$$
- 감쇠 고유진동수: $$\omega_d = \omega_n\sqrt{1-\zeta^2}$$
- 로그 감쇠율(연속된 피크 진폭 비의 자연로그): $$\delta = \frac{2\pi\zeta}{\sqrt{1-\zeta^2}}$$
- 대략적인 2% 정착 시간: $$t_s \approx \frac{4}{\zeta\omega_n}$$
| ζ | 오버슈트 | ωd / ωn | 로그 감쇠율 δ | 정착 시간 (2%) |
|---|---|---|---|---|
| 0.1 | ≈ 72.9 % | ≈ 0.995 | ≈ 0.632 | ≈ 40/ωn |
| 0.3 | ≈ 37.2 % | ≈ 0.954 | ≈ 1.976 | ≈ 13.3/ωn |
| 0.7 | ≈ 4.6 % | ≈ 0.714 | ≈ 6.16 | ≈ 5.7/ωn |
ζ = 0.3인 경우의 예: \(\sqrt{1-0.3^2}=\sqrt{0.91}\approx 0.954\)이므로, \(\%OS = e^{-\pi(0.3)/0.954}\times 100 = e^{-0.988}\times 100 \approx 37.2\%\)입니다.
계산 예시: c = 40 N·s/m, k = 1000 N/m, m = 10 kg일 때, 임계 감쇠는 \(c_c = 2\sqrt{1000\cdot 10} = 200\) N·s/m이므로, \(\zeta = 40/200 =\) 0.2이며, 이는 부족 감쇠입니다. 여기서 \(\omega_n=\sqrt{1000/10}=10\) rad/s입니다.
감쇠가 작으면 오버슈트가 크고 진동이 길게 이어집니다. ζ ≈ 0.7 부근에서는 응답이 빠르면서도 오버슈트가 적어, 흔히 설계 목표로 사용되는 이유입니다. ζ = 1을 넘으면 시스템은 둔해집니다.
참고: 이 공식들은 단자유도, 선형, 점성 감쇠 시스템에 적용됩니다. 다중 모드, 비선형 마찰 또는 주파수 의존 감쇠를 가진 실제 구조물에는 더 자세한 모델이 필요합니다. 오버슈트와 정착 시간 식은 영점이 없는 표준 2차 시스템에서만 정확하며, 정착 시간 공식은 근사식입니다.
주요 용어와 변수
- 감쇠 계수 c (N·s/m): 단위 속도당 점성 댐퍼의 힘, \(F_d = c\,\dot{x}\).
- 강성 k (N/m): 단위 변위당 스프링의 힘.
- 질량 m (kg): 시스템에서 움직이는 질량.
- 임계 감쇠 계수 \(c_c\) (N·s/m): \(c_c = 2\sqrt{km}\), 진동을 막는 최소 감쇠. 이때 \(\zeta = c/c_c\)입니다.
- 비감쇠 고유진동수 \(\omega_n\) (rad/s): \(\omega_n = \sqrt{k/m}\). 헤르츠 단위로는 \(f_n = \omega_n/(2\pi)\).
- 감쇠 진동수 \(\omega_d\) (rad/s): \(\omega_d = \omega_n\sqrt{1-\zeta^2}\), 부족 감쇠 시스템의 실제 진동 주파수.
- 부족 감쇠: 0 < ζ < 1; 진폭이 줄어들면서 시스템이 진동합니다.
- 과감쇠: ζ > 1; 진동 없이 정지 상태로 돌아가지만 느립니다.
- 로그 감쇠율 δ (무차원): \(\delta = \ln(x_1/x_2) = 2\pi\zeta/\sqrt{1-\zeta^2}\), 측정된 연속 피크로부터 ζ를 추정하는 데 사용합니다.
- 감쇠비 ζ (무차원): 존재하는 임계 감쇠의 비율.
ζ가 올바르게 나오도록 c, k, m에는 일관된 SI 단위(N·s/m, N/m, kg)를 사용하십시오.
자주 묻는 질문
감쇠비가 1이면 무슨 의미인가요? 시스템이 임계 감쇠 상태라는 뜻입니다. 즉, 초과 진동(오버슈트) 없이 가장 짧은 시간 안에 정지 상태로 돌아옵니다.
감쇠비가 높을수록 항상 좋은가요? 꼭 그렇지는 않습니다. 감쇠가 지나치게 크면(과 감쇠) 시스템 반응이 둔해집니다. 많은 제어 시스템은 빠른 응답과 최소한의 오버슈트를 동시에 얻기 위해 \(\zeta \approx 0.7\)을 목표로 설계합니다.
감쇠비가 음수가 될 수도 있나요? 음의 \(\zeta\)는 시간이 지날수록 진동이 커지는 불안정한 시스템을 의미합니다. 이 계산기는 물리적으로 양수인 값을 전제로 합니다.