什么是阻尼比?
阻尼比(ζ,读作"zeta")是一个无量纲数,用来描述机械或电气系统受到扰动后振荡衰减的快慢。对于单自由度的质量-弹簧-阻尼系统,它将实际阻尼系数 c 与临界阻尼系数进行比较。阻尼比是振动分析、控制系统和结构工程中最重要的参数之一。
如何使用本计算器
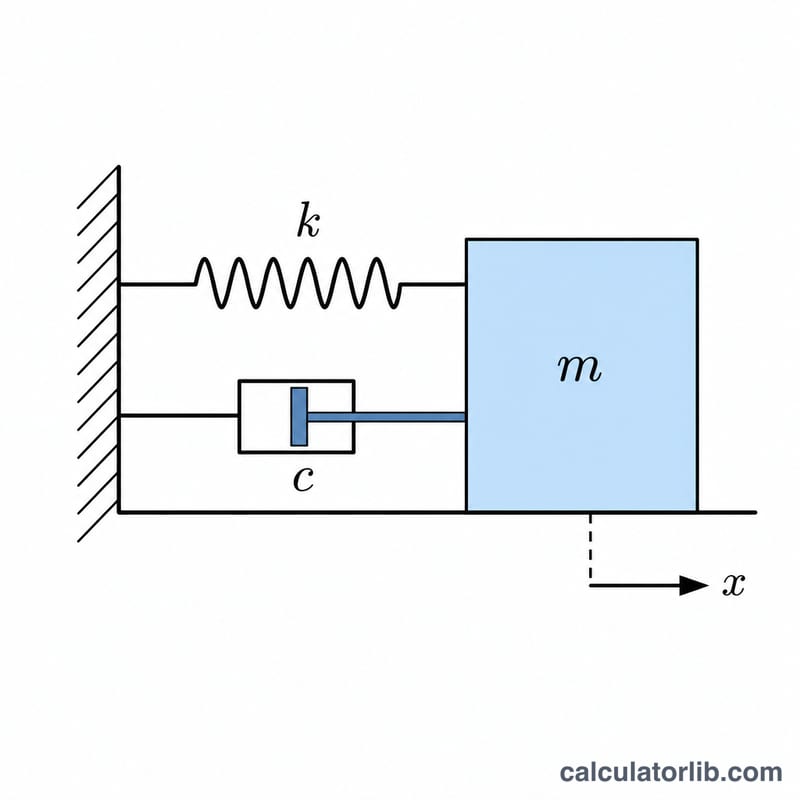
输入阻尼系数 c(N·s/m)、弹簧刚度 k(N/m)和质量 m(kg)。计算器会返回阻尼比 ζ、临界阻尼系数、无阻尼固有频率,并告诉你系统属于欠阻尼、临界阻尼还是过阻尼。
公式详解
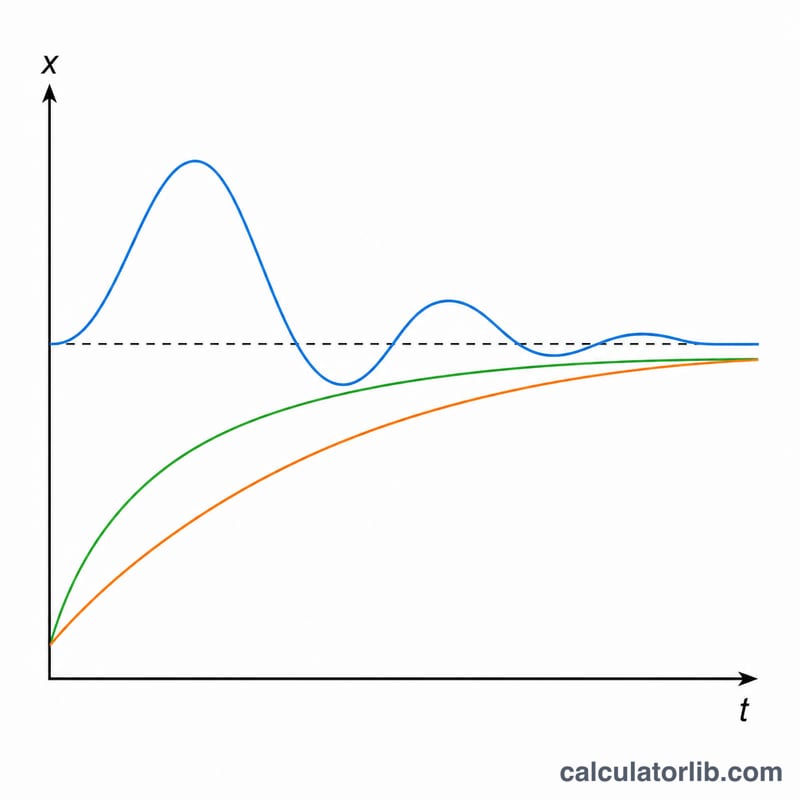
阻尼比的计算公式为 $$\zeta = \frac{\text{Damping } c}{2\sqrt{\text{Stiffness } k \cdot \text{Mass } m}}$$ 其中分母 \(2\sqrt{k \cdot m}\) 就是临界阻尼系数 cᶜ——即能够阻止系统振荡的最小阻尼量。当 \(\zeta < 1\) 时,系统在衰减的同时仍会振荡(欠阻尼);当 \(\zeta = 1\) 时,系统以最快的速度回到平衡位置且不振荡(临界阻尼);当 \(\zeta > 1\) 时,系统缓慢回到平衡位置且不振荡(过阻尼)。
计算示例
假设 \(c = 20\ \text{N}\cdot\text{s/m}\),\(k = 100\ \text{N/m}\),\(m = 10\ \text{kg}\)。先求 \(k \cdot m = 1000\),再求 \(\sqrt{1000} \approx 31.6228\),于是临界阻尼系数为 \(2 \times 31.6228 \approx 63.2456\ \text{N}\cdot\text{s/m}\)。阻尼比 $$\zeta = \frac{20}{63.2456} \approx 0.3162$$ 小于 1——说明该系统为欠阻尼,会在趋于稳定的过程中产生振荡。
阻尼状态与典型阻尼比
阻尼比 \(\zeta = c/c_c\) 用于比较实际阻尼系数与临界值 \(c_c = 2\sqrt{km}\)。它是无量纲量,因此同样的分类适用于任何一致的单位制。
| 阻尼比 ζ | 状态 | 自由响应特性 |
|---|---|---|
| ζ = 0 | 无阻尼 | 以 \(\omega_n\) 持续振荡,振幅恒定,从不衰减 |
| 0 < ζ < 1 | 欠阻尼 | 以阻尼频率 \(\omega_d\) 振荡,振幅呈指数衰减;会出现超调 |
| ζ = 1 | 临界阻尼 | 最快回到平衡位置,且不振荡 |
| ζ > 1 | 过阻尼 | 缓慢、非振荡地蠕动回到平衡位置 |
| ζ < 0 | 不稳定(负阻尼) | 运动呈指数增长,如颤振或自激振动 |
典型近似值
| 系统 | 典型 ζ(近似) |
|---|---|
| 钢结构 | 0.01 – 0.02 |
| 钢筋混凝土结构 | 0.03 – 0.05 |
| 汽车悬架 | 0.2 – 0.4 |
| 常见控制系统设计目标 | 约 0.7 |
这些都是粗略的经验范围。实际数值取决于材料、连接构造、振幅和施工质量,应通过测量或相关设计规范加以确认。
解读你的阻尼比
对于欠阻尼系统(0 < ζ < 1),ζ 决定了响应的若干可测量特征:
- 阶跃响应的超调量百分比:$$\%OS = e^{-\pi\zeta/\sqrt{1-\zeta^2}} \times 100$$
- 阻尼固有频率:$$\omega_d = \omega_n\sqrt{1-\zeta^2}$$
- 对数衰减率(相邻两个峰值振幅之比的自然对数):$$\delta = \frac{2\pi\zeta}{\sqrt{1-\zeta^2}}$$
- 近似 2% 稳定时间:$$t_s \approx \frac{4}{\zeta\omega_n}$$
| ζ | 超调量 | ωd / ωn | 对数衰减率 δ | 稳定时间(2%) |
|---|---|---|---|---|
| 0.1 | ≈ 72.9 % | ≈ 0.995 | ≈ 0.632 | ≈ 40/ωn |
| 0.3 | ≈ 37.2 % | ≈ 0.954 | ≈ 1.976 | ≈ 13.3/ωn |
| 0.7 | ≈ 4.6 % | ≈ 0.714 | ≈ 6.16 | ≈ 5.7/ωn |
ζ = 0.3 的示例:\(\sqrt{1-0.3^2}=\sqrt{0.91}\approx 0.954\),因此 \(\%OS = e^{-\pi(0.3)/0.954}\times 100 = e^{-0.988}\times 100 \approx 37.2\%\)。
计算示例:取 c = 40 N·s/m,k = 1000 N/m,m = 10 kg,则临界阻尼为 \(c_c = 2\sqrt{1000\cdot 10} = 200\) N·s/m,所以 \(\zeta = 40/200 =\) 0.2,属于欠阻尼。此处 \(\omega_n=\sqrt{1000/10}=10\) rad/s。
阻尼较小时,超调大,振铃持续时间长。ζ ≈ 0.7 附近响应快速且超调很小,因此它是常见的设计目标。ζ 超过 1 后系统响应迟缓。
注:这些公式适用于单自由度、线性、粘性阻尼系统。具有多模态、非线性摩擦或频率相关阻尼的实际结构需要更详细的模型。超调和稳定时间的表达式仅对不含零点的标准二阶系统精确,其中稳定时间公式是近似值。
关键术语与变量
- 阻尼系数 c(N·s/m):单位速度下的粘性阻尼器力,\(F_d = c\,\dot{x}\)。
- 刚度 k(N/m):单位位移下的弹簧力。
- 质量 m(kg):系统中运动的质量。
- 临界阻尼系数 \(c_c\)(N·s/m):\(c_c = 2\sqrt{km}\),即能防止振荡的最小阻尼。于是 \(\zeta = c/c_c\)。
- 无阻尼固有频率 \(\omega_n\)(rad/s):\(\omega_n = \sqrt{k/m}\)。以赫兹表示时,\(f_n = \omega_n/(2\pi)\)。
- 阻尼频率 \(\omega_d\)(rad/s):\(\omega_d = \omega_n\sqrt{1-\zeta^2}\),即欠阻尼系统的实际振荡频率。
- 欠阻尼:0 < ζ < 1;系统振荡且振幅衰减。
- 过阻尼:ζ > 1;系统不振荡地回到静止,但速度缓慢。
- 对数衰减率 δ(无量纲):\(\delta = \ln(x_1/x_2) = 2\pi\zeta/\sqrt{1-\zeta^2}\),用于根据实测相邻峰值估算 ζ。
- 阻尼比 ζ(无量纲):当前阻尼占临界阻尼的比例。
对 c、k、m 使用一致的国际单位制(N·s/m、N/m、kg),以确保得到正确的 ζ。
常见问题
阻尼比等于 1 意味着什么? 意味着系统处于临界阻尼状态:以最短时间回到静止,且不会出现过冲。
阻尼比越大就一定越好吗? 不一定。阻尼过大(过阻尼)会让系统反应迟缓。许多控制系统会把目标定在 \(\zeta \approx 0.7\),以在响应快速的同时把过冲降到最低。
阻尼比可以为负吗? 负的 ζ 表示系统不稳定,振荡会随时间不断增大。本计算器默认输入为正的物理值。