Что такое коэффициент демпфирования?
Коэффициент демпфирования (ζ, «дзета») — это безразмерная величина, которая показывает, насколько быстро затухают колебания в механической или электрической системе после возмущения. Для системы «масса-пружина-демпфер» с одной степенью свободы он сравнивает фактический коэффициент демпфирования c с критическим. Это один из ключевых параметров в анализе вибраций, теории автоматического управления и строительной механике.
Как пользоваться калькулятором
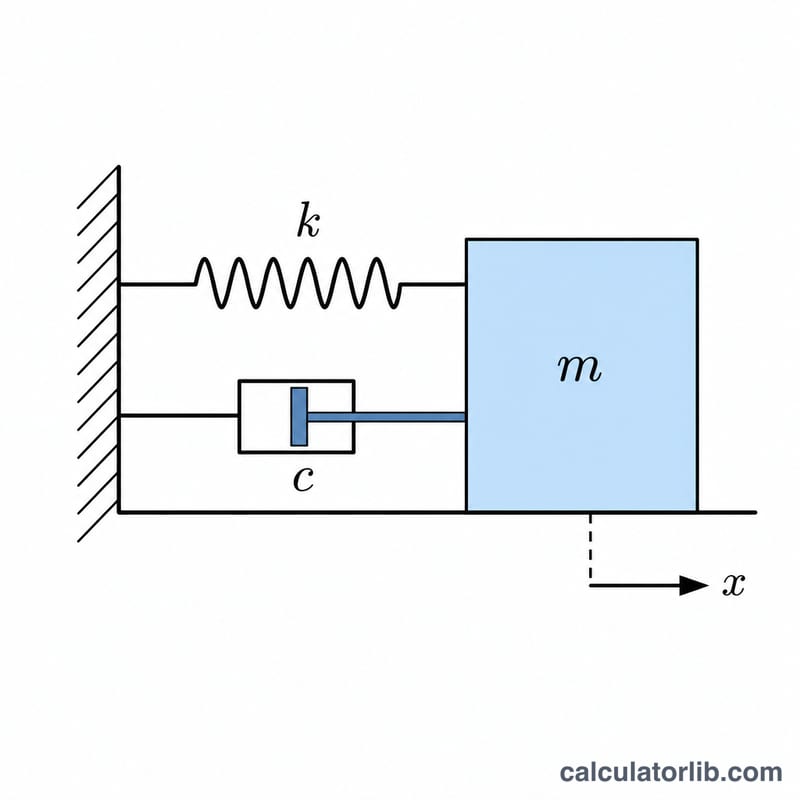
Введите коэффициент демпфирования c (Н·с/м), жёсткость пружины k (Н/м) и массу m (кг). Калькулятор рассчитает коэффициент демпфирования \(\zeta\), критический коэффициент демпфирования, собственную частоту незатухающих колебаний и определит, является ли система недодемпфированной, критически демпфированной или передемпфированной.
Разбор формулы
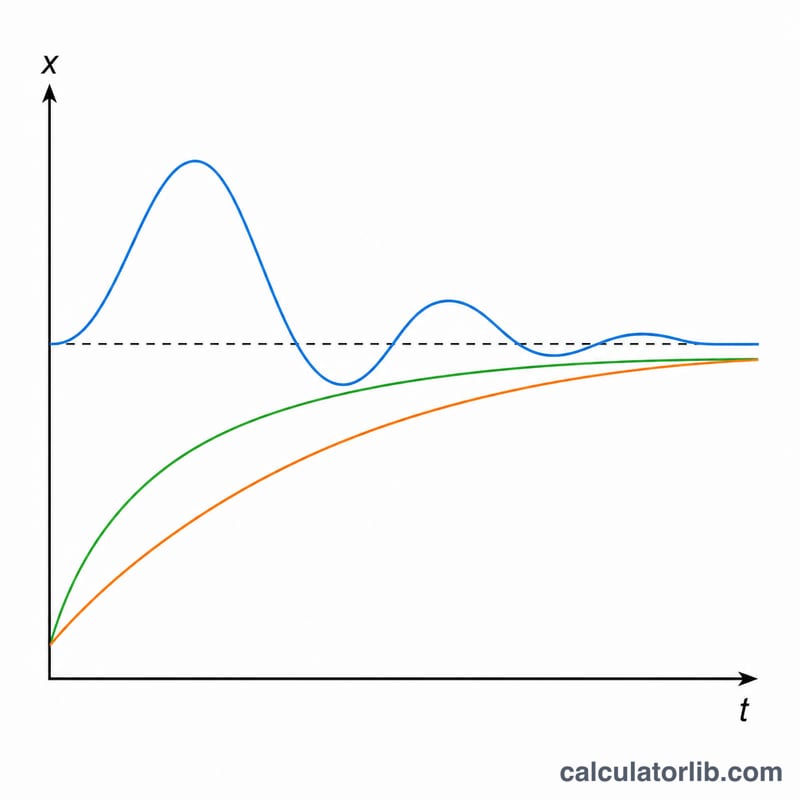
Коэффициент демпфирования вычисляется по формуле $$\zeta = \frac{\text{Damping } c}{2\sqrt{\text{Stiffness } k \cdot \text{Mass } m}}$$ Знаменатель \(2\sqrt{k\cdot m}\) — это критический коэффициент демпфирования cᶜ, то есть минимальное демпфирование, при котором колебания уже не возникают. Если \(\zeta < 1\), система колеблется с затуханием (недодемпфированная); при \(\zeta = 1\) она возвращается в положение равновесия максимально быстро без колебаний (критическое демпфирование); а при \(\zeta > 1\) возвращается медленно и без колебаний (передемпфированная).
Пример расчёта
Пусть c = 20 Н·с/м, k = 100 Н/м и m = 10 кг. Сначала вычисляем \(k\cdot m = 1000\), затем \(\sqrt{1000} \approx 31{,}6228\), поэтому критический коэффициент демпфирования равен $$2 \times 31{,}6228 \approx 63{,}2456 \text{ Н}\cdot\text{с/м}$$ Коэффициент демпфирования составляет $$\zeta = \frac{20}{63{,}2456} \approx 0{,}3162$$ — это меньше единицы, значит система недодемпфирована и будет колебаться, пока не успокоится.
Частые вопросы
Что означает коэффициент демпфирования, равный 1? Это значит, что система критически демпфирована: она возвращается в состояние покоя за минимально возможное время без перерегулирования.
Всегда ли больший коэффициент демпфирования лучше? Не обязательно. Слишком сильное демпфирование (передемпфирование) делает систему «вялой» и медленной. Многие системы управления настраивают на \(\zeta \approx 0{,}7\) — это даёт быстрый отклик с минимальным перерегулированием.
Может ли коэффициент демпфирования быть отрицательным? Отрицательное значение \(\zeta\) указывает на неустойчивую систему, в которой колебания со временем нарастают. Этот калькулятор рассчитан на положительные физические значения.
Режимы демпфирования и типичные коэффициенты демпфирования
Коэффициент демпфирования \(\zeta = c/c_c\) сравнивает фактический коэффициент демпфирования с критическим значением \(c_c = 2\sqrt{km}\). Он безразмерен, поэтому одна и та же классификация применима в любой согласованной системе единиц.
| Коэффициент демпфирования ζ | Режим | Поведение при свободном колебании |
|---|---|---|
| ζ = 0 | Недемпфированный | Незатухающие колебания на частоте \(\omega_n\) с постоянной амплитудой |
| 0 < ζ < 1 | Недодемпфированный | Колебания с экспоненциально убывающей амплитудой на затухающей частоте \(\omega_d\); возникает перерегулирование |
| ζ = 1 | Критически демпфированный | Самое быстрое возвращение к равновесию без колебаний |
| ζ > 1 | Переdemпфированный | Медленное апериодическое возвращение к равновесию |
| ζ < 0 | Неустойчивый (отрицательное демпфирование) | Амплитуда движения растёт экспоненциально, как при флаттере или самовозбуждаемых колебаниях |
Типичные приблизительные значения
| Система | Типичное ζ (приблизительно) |
|---|---|
| Стальные конструкции | 0.01 – 0.02 |
| Железобетонные конструкции | 0.03 – 0.05 |
| Автомобильная подвеска | 0.2 – 0.4 |
| Типичная целевая величина при проектировании систем управления | около 0.7 |
Это грубые диапазоны, основанные на практических правилах. Фактические значения зависят от материалов, соединений, амплитуды и конструкции и должны подтверждаться измерениями или соответствующим строительным нормативом.
Интерпретация коэффициента демпфирования
Для недодемпфированной системы (0 < ζ < 1) ζ определяет несколько измеряемых характеристик отклика:
- Перерегулирование переходной характеристики при ступенчатом воздействии: $$\%OS = e^{-\pi\zeta/\sqrt{1-\zeta^2}} \times 100$$
- Затухающая собственная частота: $$\omega_d = \omega_n\sqrt{1-\zeta^2}$$
- Логарифмический декремент (натуральный логарифм отношения последовательных пиковых амплитуд): $$\delta = \frac{2\pi\zeta}{\sqrt{1-\zeta^2}}$$
- Приблизительное время установления с погрешностью 2%: $$t_s \approx \frac{4}{\zeta\omega_n}$$
| ζ | Перерегулирование | ωd / ωn | Логарифмический декремент δ | Время установления (2%) |
|---|---|---|---|---|
| 0.1 | ≈ 72.9 % | ≈ 0.995 | ≈ 0.632 | ≈ 40/ωn |
| 0.3 | ≈ 37.2 % | ≈ 0.954 | ≈ 1.976 | ≈ 13.3/ωn |
| 0.7 | ≈ 4.6 % | ≈ 0.714 | ≈ 6.16 | ≈ 5.7/ωn |
Пример для ζ = 0.3: \(\sqrt{1-0.3^2}=\sqrt{0.91}\approx 0.954\), поэтому \(\%OS = e^{-\pi(0.3)/0.954}\times 100 = e^{-0.988}\times 100 \approx 37.2\%\).
Расчёт на примере: при c = 40 Н·с/м, k = 1000 Н/м и m = 10 кг критическое демпфирование равно \(c_c = 2\sqrt{1000\cdot 10} = 200\) Н·с/м, поэтому \(\zeta = 40/200 =\) 0.2, что соответствует недодемпфированной системе. Здесь \(\omega_n=\sqrt{1000/10}=10\) рад/с.
Малое демпфирование дает большое перерегулирование и длительные колебания. Примерно при ζ ≈ 0.7 отклик быстрый с небольшим перерегулированием, поэтому эта величина является распространённой целевой при проектировании. При ζ > 1 система становится инерционной.
Примечание: эти формулы применимы к линейной вязко демпфированной системе с одной степенью свободы. Реальные конструкции с несколькими модами, нелинейным трением или частотно-зависимым демпфированием требуют более детальных моделей. Выражения для перерегулирования и времени установления точны только для стандартной системы второго порядка без нулей, а формула времени установления является приближением.
Ключевые термины и переменные
- Коэффициент демпфирования c (Н·с/м): сила вязкого демпфера на единицу скорости, \(F_d = c\,\dot{x}\).
- Жёсткость k (Н/м): сила пружины на единицу перемещения.
- Масса m (кг): движущаяся масса системы.
- Критический коэффициент демпфирования \(c_c\) (Н·с/м): \(c_c = 2\sqrt{km}\), наименьшее демпфирование, которое предотвращает колебания. Тогда \(\zeta = c/c_c\).
- Собственная частота без демпфирования \(\omega_n\) (рад/с): \(\omega_n = \sqrt{k/m}\). В герцах \(f_n = \omega_n/(2\pi)\).
- Затухающая частота \(\omega_d\) (рад/с): \(\omega_d = \omega_n\sqrt{1-\zeta^2}\), фактическая частота колебаний недодемпфированной системы.
- Недодемпфированная система: 0 < ζ < 1; система колеблется, а амплитуда убывает.
- Переdemпфированная система: ζ > 1; система возвращается в покой без колебаний, но медленно.
- Логарифмический декремент δ (безразмерный): \(\delta = \ln(x_1/x_2) = 2\pi\zeta/\sqrt{1-\zeta^2}\), используется для оценки ζ по измеренным последовательным пикам.
- Коэффициент демпфирования ζ (безразмерный): доля критического демпфирования.
Используйте согласованные единицы СИ (Н·с/м, Н/м, кг) для c, k и m, чтобы ζ получился корректным.