減衰比とは?
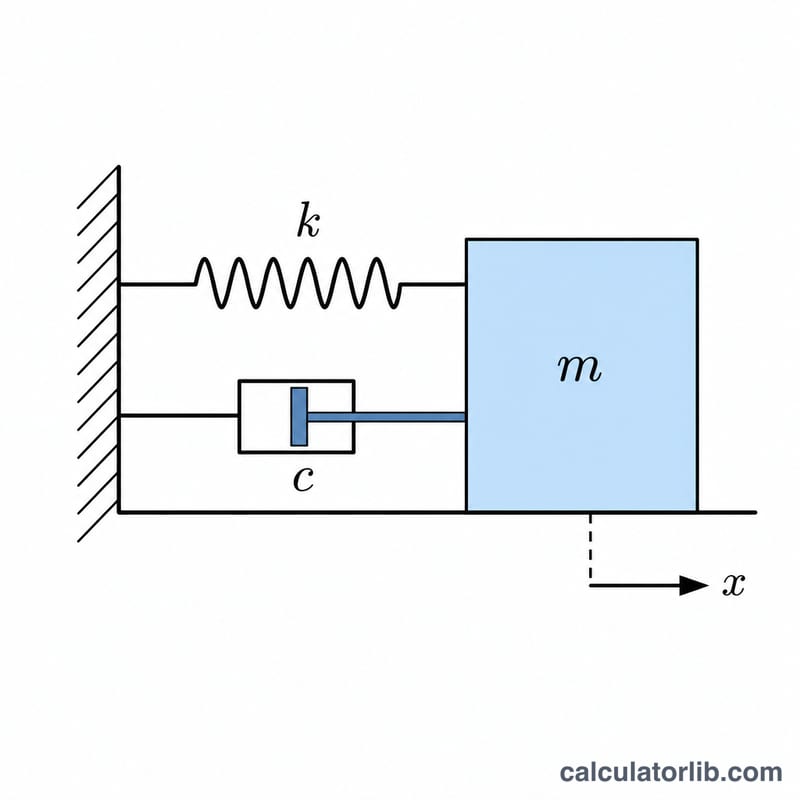
減衰比(ζ、「ゼータ」)は、機械系や電気系に外乱が加わったあと、振動がどのように減衰していくかを表す無次元数です。1自由度のばね–質量–ダンパ系では、実際の減衰係数 c を臨界減衰係数と比べることで求められます。振動解析・制御システム・構造工学のいずれにおいても、最も重要なパラメータの一つです。
この計算ツールの使い方
減衰係数 c(N·s/m)、ばね定数 k(N/m)、質量 m(kg)を入力してください。減衰比 ζ、臨界減衰係数、不減衰固有振動数を算出するとともに、その系が「不足減衰」「臨界減衰」「過減衰」のいずれであるかを判定します。
計算式の解説
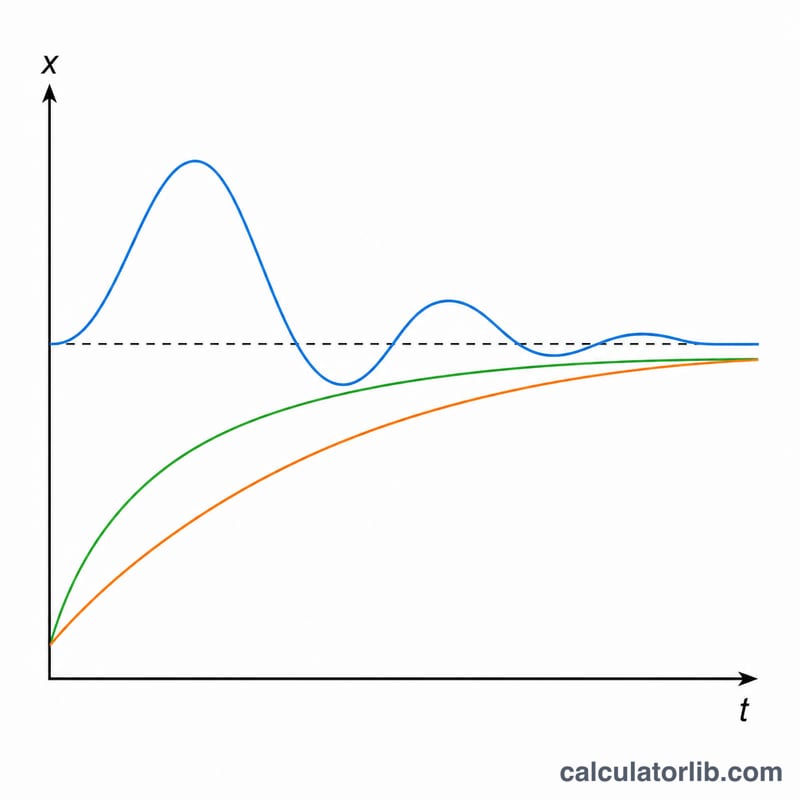
減衰比は $$\zeta = \frac{c}{2\sqrt{k \cdot m}}$$ で求められます。分母の \(2\sqrt{k \cdot m}\) は臨界減衰係数 cᶜ、すなわち振動を起こさせない最小限の減衰量を表します。\(\zeta < 1\) のときは振動しながら減衰し(不足減衰)、\(\zeta = 1\) のときは振動せず最短時間で平衡位置に戻り(臨界減衰)、\(\zeta > 1\) のときは振動せずゆっくり戻ります(過減衰)。
計算例
\(c = 20 \ \text{N}\cdot\text{s/m}\)、\(k = 100 \ \text{N/m}\)、\(m = 10 \ \text{kg}\) とします。まず \(k \cdot m = 1000\) を計算し、\(\sqrt{1000} \approx 31.6228\) となるので、臨界減衰係数は $$2 \times 31.6228 \approx 63.2456 \ \text{N}\cdot\text{s/m}$$ です。減衰比は $$\zeta = \frac{20}{63.2456} \approx 0.3162$$ で、1 より小さいため、この系は不足減衰となり、振動しながら整定していきます。
減衰の領域と典型的な減衰比
減衰比 \(\zeta = c/c_c\) は、実際の減衰係数を臨界値 \(c_c = 2\sqrt{km}\) と比較するものです。無次元量であるため、どの一貫した単位系でも同じ分類が当てはまります。
| 減衰比 ζ | 領域 | 自由応答の挙動 |
|---|---|---|
| ζ = 0 | 非減衰 | 振幅が一定のまま \(\omega_n\) で持続振動し、減衰しない |
| 0 < ζ < 1 | 不足減衰 | 減衰振動数 \(\omega_d\) で振幅が指数関数的に減衰する振動となり、オーバーシュートが生じる |
| ζ = 1 | 臨界減衰 | 振動なしで平衡位置に最も速く戻る |
| ζ > 1 | 過減衰 | 遅く、振動しないまま平衡位置へゆっくり戻る |
| ζ < 0 | 不安定(負の減衰) | フラッターや自励振動のように、運動が指数関数的に増大する |
典型的なおおよその値
| システム | 典型的な ζ(おおよそ) |
|---|---|
| 鋼構造物 | 0.01 – 0.02 |
| 鉄筋コンクリート構造物 | 0.03 – 0.05 |
| 自動車のサスペンション | 0.2 – 0.4 |
| 一般的な制御系設計の目標値 | 約 0.7 |
これらは大まかな経験則による範囲です。実際の値は材料、接合部、振幅、施工方法によって異なるため、測定または関連する設計基準で確認する必要があります。
減衰比の解釈
不足減衰系(0 < ζ < 1)では、ζ によって応答の測定可能な特徴がいくつか決まります:
- ステップ応答のパーセントオーバーシュート: $$\%OS = e^{-\pi\zeta/\sqrt{1-\zeta^2}} \times 100$$
- 減衰固有振動数: $$\omega_d = \omega_n\sqrt{1-\zeta^2}$$
- 対数減衰率(連続する山の振幅比の自然対数): $$\delta = \frac{2\pi\zeta}{\sqrt{1-\zeta^2}}$$
- おおよその 2% 整定時間: $$t_s \approx \frac{4}{\zeta\omega_n}$$
| ζ | オーバーシュート | ωd / ωn | 対数減衰率 δ | 整定時間(2%) |
|---|---|---|---|---|
| 0.1 | ≈ 72.9 % | ≈ 0.995 | ≈ 0.632 | ≈ 40/ωn |
| 0.3 | ≈ 37.2 % | ≈ 0.954 | ≈ 1.976 | ≈ 13.3/ωn |
| 0.7 | ≈ 4.6 % | ≈ 0.714 | ≈ 6.16 | ≈ 5.7/ωn |
ζ = 0.3 の場合の例: \(\sqrt{1-0.3^2}=\sqrt{0.91}\approx 0.954\) なので、\(\%OS = e^{-\pi(0.3)/0.954}\times 100 = e^{-0.988}\times 100 \approx 37.2\%\) となります。
計算例: c = 40 N·s/m、k = 1000 N/m、m = 10 kg のとき、臨界減衰係数は \(c_c = 2\sqrt{1000\cdot 10} = 200\) N·s/m となるため、\(\zeta = 40/200 =\) 0.2 となり、不足減衰です。ここで \(\omega_n=\sqrt{1000/10}=10\) rad/s です。
減衰が小さいとオーバーシュートが大きく、振動が長く続きます。ζ ≈ 0.7 付近では応答が速くオーバーシュートもわずかであるため、一般的な設計目標となっています。ζ = 1 を超えると系は反応が鈍くなります。
注意: これらの式は、単一自由度・線形・粘性減衰系に適用されます。複数のモード、非線形摩擦、または周波数依存の減衰をもつ実構造物では、より詳細なモデルが必要です。オーバーシュートと整定時間の式は、零点のない標準的な 2 次系に対してのみ厳密に成り立ち、整定時間の式は近似です。
主要な用語と変数
- 減衰係数 c(N·s/m): 速度あたりの粘性ダンパーの力 \(F_d = c\,\dot{x}\)。
- 剛性 k(N/m): 変位あたりのばねの力。
- 質量 m(kg): 系の運動する質量。
- 臨界減衰係数 \(c_c\)(N·s/m): \(c_c = 2\sqrt{km}\)。振動を防ぐ最小の減衰。このとき \(\zeta = c/c_c\) となります。
- 非減衰固有角振動数 \(\omega_n\)(rad/s): \(\omega_n = \sqrt{k/m}\)。ヘルツ単位では \(f_n = \omega_n/(2\pi)\)。
- 減衰角振動数 \(\omega_d\)(rad/s): \(\omega_d = \omega_n\sqrt{1-\zeta^2}\)。不足減衰系の実際の振動数。
- 不足減衰: 0 < ζ < 1。振幅が減衰しながら系が振動します。
- 過減衰: ζ > 1。振動せずに静止状態へ戻りますが、その速度は遅くなります。
- 対数減衰率 δ(無次元): \(\delta = \ln(x_1/x_2) = 2\pi\zeta/\sqrt{1-\zeta^2}\)。連続する山の測定値から ζ を推定するために使われます。
- 減衰比 ζ(無次元): 臨界減衰に対する割合。
c、k、m には一貫した SI 単位(N·s/m、N/m、kg)を使用し、ζ が正しく求まるようにしてください。
よくある質問
減衰比が1のときはどういう意味ですか? その系が臨界減衰であることを意味します。オーバーシュート(行き過ぎ)を起こさず、最短時間で静止状態に戻ります。
減衰比は大きいほど良いのですか? 必ずしもそうとは限りません。減衰が大きすぎる(過減衰)と、系の動きが鈍くなってしまいます。多くの制御システムでは、素早い応答とわずかなオーバーシュートを両立させるため \(\zeta \approx 0.7\) を目標とします。
減衰比がマイナスになることはありますか? ζ がマイナスの場合、時間とともに振動が増大する不安定な系を示します。本ツールは正の物理量を前提としています。