डैम्पिंग अनुपात क्या है?
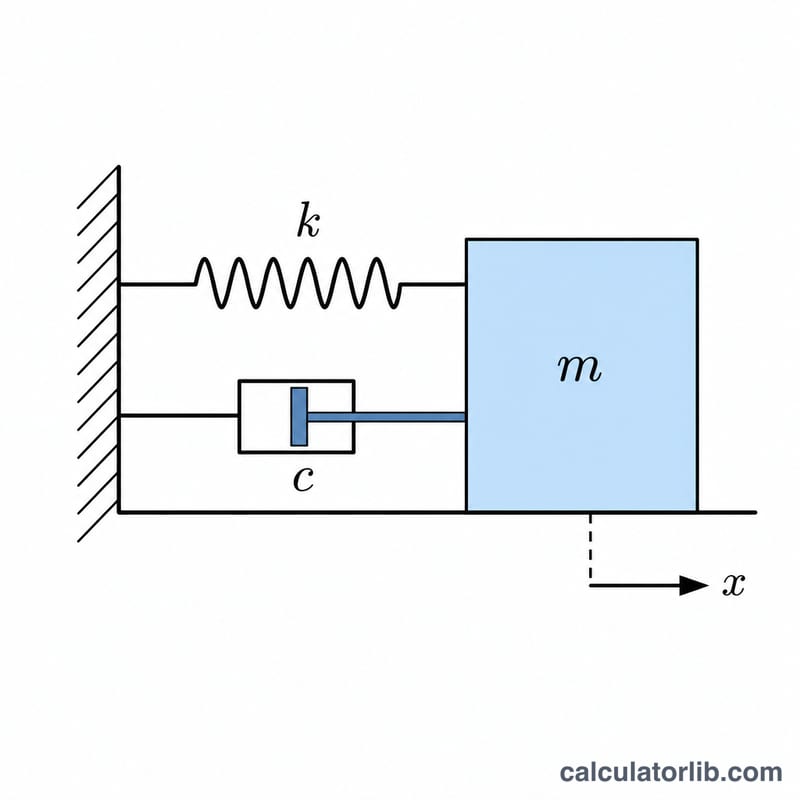
डैम्पिंग अनुपात (\(\zeta\), जिसे "ज़ीटा" कहते हैं) एक विमारहित (dimensionless) संख्या है जो बताती है कि किसी यांत्रिक या विद्युत प्रणाली में किसी झटके के बाद कंपन कितनी तेज़ी से कम होते हैं। एक सिंगल-डिग्री-ऑफ़-फ़्रीडम मास-स्प्रिंग-डैम्पर सिस्टम के लिए यह वास्तविक डैम्पिंग गुणांक c की तुलना क्रिटिकल डैम्पिंग गुणांक से करता है। कंपन विश्लेषण (vibration analysis), नियंत्रण प्रणालियों (control systems) और संरचनात्मक इंजीनियरिंग में यह सबसे अहम पैरामीटरों में से एक है।
इस कैलकुलेटर का उपयोग कैसे करें
डैम्पिंग गुणांक c (N·s/m), स्प्रिंग की कठोरता k (N/m) और द्रव्यमान m (kg) दर्ज करें। कैलकुलेटर आपको डैम्पिंग अनुपात \(\zeta\), क्रिटिकल डैम्पिंग गुणांक, अनडैम्प्ड प्राकृतिक आवृत्ति बताता है, और यह भी बताता है कि सिस्टम अंडरडैम्प्ड है, क्रिटिकली डैम्प्ड है या ओवरडैम्प्ड है।
सूत्र की व्याख्या
डैम्पिंग अनुपात इस सूत्र से निकाला जाता है:
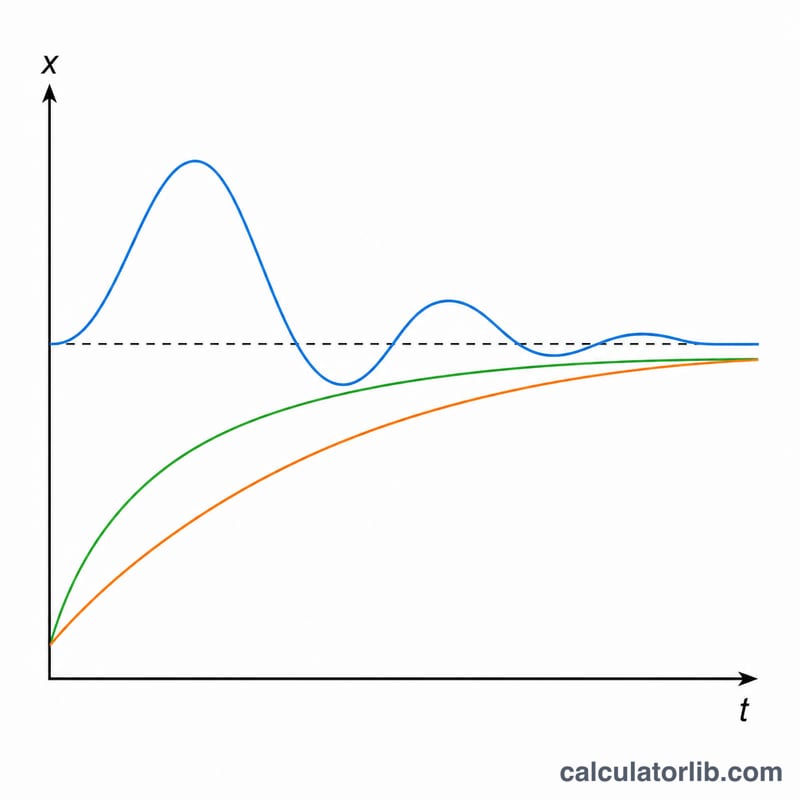
$$\zeta = \frac{\text{Damping } c}{2\sqrt{\text{Stiffness } k \cdot \text{Mass } m}}$$हर में मौजूद \(2\sqrt{k \cdot m}\) ही क्रिटिकल डैम्पिंग गुणांक cᶜ है — डैम्पिंग की वह न्यूनतम मात्रा जो कंपन को रोक देती है। जब \(\zeta < 1\) हो तो सिस्टम कंपन करते हुए धीरे-धीरे शांत होता है (अंडरडैम्प्ड); जब \(\zeta = 1\) हो तो वह बिना कंपन किए जितनी जल्दी संभव हो संतुलन में लौट आता है (क्रिटिकली डैम्प्ड); और जब \(\zeta > 1\) हो तो वह बिना कंपन किए धीरे-धीरे लौटता है (ओवरडैम्प्ड)।
हल किया गया उदाहरण
मान लीजिए \(c = 20\ \text{N}\cdot\text{s/m}\), \(k = 100\ \text{N/m}\) और \(m = 10\ \text{kg}\) है। पहले \(k \cdot m = 1000\) निकालें, फिर \(\sqrt{1000} \approx 31.6228\), तो क्रिटिकल डैम्पिंग गुणांक \(2 \times 31.6228 \approx 63.2456\ \text{N}\cdot\text{s/m}\) हुआ। डैम्पिंग अनुपात
$$\zeta = \frac{20}{63.2456} \approx 0.3162$$है, जो 1 से कम है — यानी सिस्टम अंडरडैम्प्ड है और शांत होते समय कंपन करेगा।
धावन अवस्थाएँ और विशिष्ट धावन अनुपात
धावन अनुपात \(\zeta = c/c_c\) वास्तविक धावन गुणांक की तुलना क्रांतिक मान \(c_c = 2\sqrt{km}\) से करता है। यह विमारहित है, इसलिए वही वर्गीकरण किसी भी सुसंगत इकाई-प्रणाली में लागू होता है।
| धावन अनुपात ζ | अवस्था | मुक्त-प्रतिक्रिया व्यवहार |
|---|---|---|
| ζ = 0 | अधावित | \(\omega_n\) पर स्थिर आयाम के साथ निरंतर दोलन, कभी क्षय नहीं होता |
| 0 < ζ < 1 | अल्पधावित | धावित आवृत्ति \(\omega_d\) पर घातांकीय रूप से घटते आयाम वाला दोलन; अधिक्रमण (ओवरशूट) होता है |
| ζ = 1 | क्रांतिक धावित | बिना दोलन के साम्यावस्था में सबसे तेज़ वापसी |
| ζ > 1 | अतिधावित | धीमी, गैर-दोलनी रेंगते हुए साम्यावस्था में वापसी |
| ζ < 0 | अस्थिर (ऋणात्मक धावन) | गति घातांकीय रूप से बढ़ती है, जैसे फ़्लटर या स्व-उत्तेजित कंपन में |
विशिष्ट लगभग मान
| प्रणाली | विशिष्ट ζ (लगभग) |
|---|---|
| इस्पात संरचनाएँ | 0.01 – 0.02 |
| प्रबलित कंक्रीट संरचनाएँ | 0.03 – 0.05 |
| ऑटोमोटिव सस्पेंशन | 0.2 – 0.4 |
| सामान्य नियंत्रण-प्रणाली डिज़ाइन लक्ष्य | लगभग 0.7 |
ये मोटे, अंगूठे के नियम पर आधारित परास हैं। वास्तविक मान सामग्री, जोड़ों, आयाम और निर्माण पर निर्भर करते हैं, और इन्हें माप या संबंधित डिज़ाइन कोड से सत्यापित किया जाना चाहिए।
अपने धावन अनुपात की व्याख्या
अल्पधावित प्रणाली (0 < ζ < 1) के लिए, ζ प्रतिक्रिया की कई मापनीय विशेषताएँ निर्धारित करता है:
- चरण प्रतिक्रिया का प्रतिशत अधिक्रमण: $$\%OS = e^{-\pi\zeta/\sqrt{1-\zeta^2}} \times 100$$
- धावित प्राकृतिक आवृत्ति: $$\omega_d = \omega_n\sqrt{1-\zeta^2}$$
- लघुगणकीय ह्रास (क्रमिक शिखर आयामों के अनुपात का प्राकृतिक लघुगणक): $$\delta = \frac{2\pi\zeta}{\sqrt{1-\zeta^2}}$$
- लगभग 2% स्थापन काल: $$t_s \approx \frac{4}{\zeta\omega_n}$$
| ζ | अधिक्रमण | ωd / ωn | लघुगणकीय ह्रास δ | स्थापन काल (2%) |
|---|---|---|---|---|
| 0.1 | ≈ 72.9 % | ≈ 0.995 | ≈ 0.632 | ≈ 40/ωn |
| 0.3 | ≈ 37.2 % | ≈ 0.954 | ≈ 1.976 | ≈ 13.3/ωn |
| 0.7 | ≈ 4.6 % | ≈ 0.714 | ≈ 6.16 | ≈ 5.7/ωn |
ζ = 0.3 का उदाहरण: \(\sqrt{1-0.3^2}=\sqrt{0.91}\approx 0.954\), इसलिए \(\%OS = e^{-\pi(0.3)/0.954}\times 100 = e^{-0.988}\times 100 \approx 37.2\%\)।
कार्य किया गया परिकलन: c = 40 N·s/m, k = 1000 N/m और m = 10 kg के साथ, क्रांतिक धावन \(c_c = 2\sqrt{1000\cdot 10} = 200\) N·s/m है, इसलिए \(\zeta = 40/200 =\) 0.2, जो अल्पधावित है। यहाँ \(\omega_n=\sqrt{1000/10}=10\) rad/s है।
कम धावन से बड़ा अधिक्रमण और लंबी गूँज मिलती है। ζ ≈ 0.7 के आसपास प्रतिक्रिया तेज़ और कम अधिक्रमण वाली होती है, इसलिए यह एक सामान्य डिज़ाइन लक्ष्य है। ζ = 1 से ऊपर प्रणाली सुस्त हो जाती है।
नोट: ये सूत्र एकल-स्वतंत्रता-मात्रा, रैखिक, श्यान-धावित प्रणाली पर लागू होते हैं। कई मोड, अरैखिक घर्षण, या आवृत्ति-निर्भर धावन वाली वास्तविक संरचनाओं को अधिक विस्तृत मॉडलों की आवश्यकता होती है। अधिक्रमण और स्थापन-काल के व्यंजक केवल बिना शून्यकों वाली मानक द्वितीय-क्रम प्रणाली के लिए सटीक हैं, और स्थापन-काल सूत्र एक सन्निकटन है।
मुख्य शब्द और चर
- धावन गुणांक c (N·s/m): प्रति इकाई वेग पर श्यान धावक बल, \(F_d = c\,\dot{x}\)।
- दृढ़ता k (N/m): प्रति इकाई विस्थापन पर स्प्रिंग बल।
- द्रव्यमान m (kg): प्रणाली का गतिशील द्रव्यमान।
- क्रांतिक धावन गुणांक \(c_c\) (N·s/m): \(c_c = 2\sqrt{km}\), वह सबसे छोटा धावन जो दोलन को रोकता है। फिर \(\zeta = c/c_c\)।
- अधावित प्राकृतिक आवृत्ति \(\omega_n\) (rad/s): \(\omega_n = \sqrt{k/m}\)। हर्ट्ज़ में, \(f_n = \omega_n/(2\pi)\)।
- धावित आवृत्ति \(\omega_d\) (rad/s): \(\omega_d = \omega_n\sqrt{1-\zeta^2}\), अल्पधावित प्रणाली की वास्तविक दोलन आवृत्ति।
- अल्पधावित: 0 < ζ < 1; प्रणाली दोलन करती है जबकि आयाम घटता है।
- अतिधावित: ζ > 1; प्रणाली बिना दोलन किए विराम में लौटती है, पर धीरे-धीरे।
- लघुगणकीय ह्रास δ (विमारहित): \(\delta = \ln(x_1/x_2) = 2\pi\zeta/\sqrt{1-\zeta^2}\), जिसका उपयोग मापे गए क्रमिक शिखरों से ζ का अनुमान लगाने में होता है।
- धावन अनुपात ζ (विमारहित): उपस्थित क्रांतिक धावन का अंश।
c, k और m के लिए सुसंगत SI इकाइयों (N·s/m, N/m, kg) का उपयोग करें ताकि ζ सही आए।
अक्सर पूछे जाने वाले सवाल
डैम्पिंग अनुपात 1 होने का क्या मतलब है? इसका मतलब है कि सिस्टम क्रिटिकली डैम्प्ड है: यह बिना ओवरशूट किए कम से कम समय में पूरी तरह शांत हो जाता है।
क्या ज़्यादा डैम्पिंग अनुपात हमेशा बेहतर होता है? ज़रूरी नहीं। बहुत ज़्यादा डैम्पिंग (ओवरडैम्प्ड) सिस्टम को सुस्त बना देती है। कई नियंत्रण प्रणालियाँ तेज़ प्रतिक्रिया और न्यूनतम ओवरशूट के लिए \(\zeta \approx 0.7\) का लक्ष्य रखती हैं।
क्या डैम्पिंग अनुपात ऋणात्मक (negative) हो सकता है? ऋणात्मक \(\zeta\) एक अस्थिर सिस्टम को दर्शाता है जहाँ कंपन समय के साथ बढ़ते जाते हैं। यह कैलकुलेटर धनात्मक भौतिक मानों को मानकर चलता है।