¿Qué es el factor de amortiguamiento?
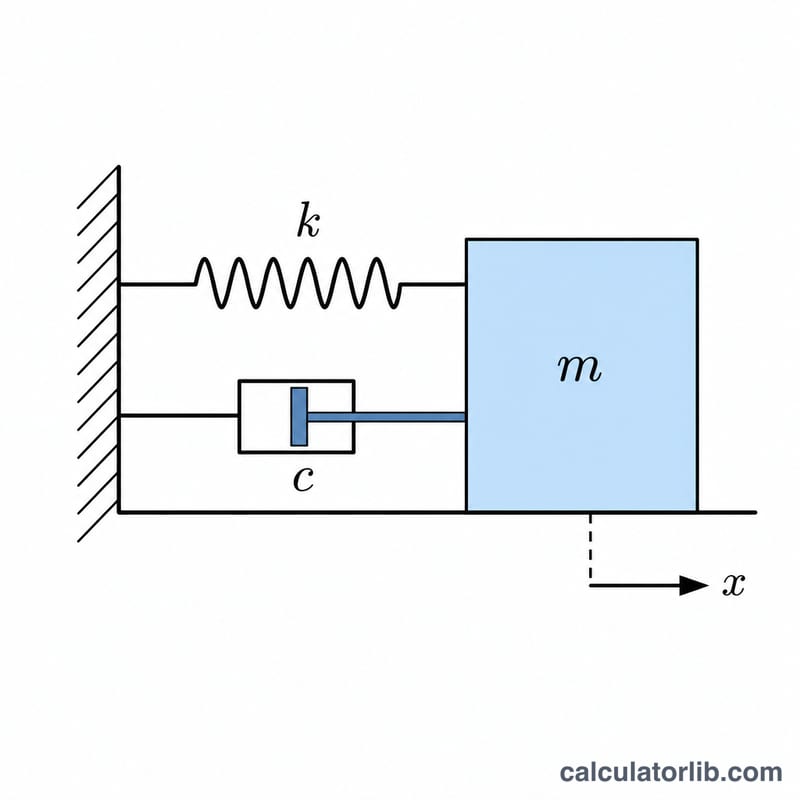
El factor de amortiguamiento (\(\zeta\), "zeta") es un número adimensional que describe cómo se atenúan las oscilaciones de un sistema mecánico o eléctrico tras una perturbación. En un sistema masa-resorte-amortiguador de un grado de libertad, compara el coeficiente de amortiguamiento real c con el coeficiente de amortiguamiento crítico. Es uno de los parámetros más importantes en el análisis de vibraciones, los sistemas de control y la ingeniería estructural.
Cómo usar esta calculadora
Introduce el coeficiente de amortiguamiento c (N·s/m), la rigidez del resorte k (N/m) y la masa m (kg). La calculadora devuelve el factor de amortiguamiento \(\zeta\), el coeficiente de amortiguamiento crítico, la frecuencia natural no amortiguada e indica si el sistema es subamortiguado, críticamente amortiguado o sobreamortiguado.
La fórmula explicada
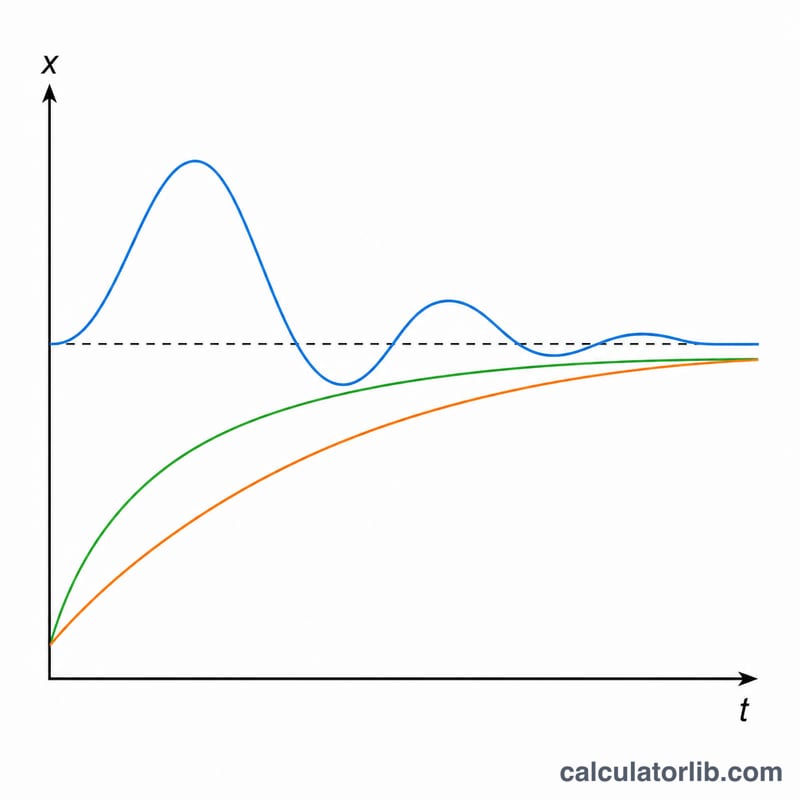
El factor de amortiguamiento se calcula como $$\zeta = \frac{\text{Amortiguamiento } c}{2\sqrt{\text{Rigidez } k \cdot \text{Masa } m}}$$ El denominador, \(2\sqrt{k \cdot m}\), es el coeficiente de amortiguamiento crítico cᶜ: la menor cantidad de amortiguamiento que evita la oscilación. Cuando \(\zeta < 1\) el sistema oscila mientras se atenúa (subamortiguado); cuando \(\zeta = 1\) vuelve al equilibrio lo más rápido posible sin oscilar (críticamente amortiguado); y cuando \(\zeta > 1\) regresa lentamente sin oscilar (sobreamortiguado).
Ejemplo resuelto
Supongamos que \(c = 20\) N·s/m, \(k = 100\) N/m y \(m = 10\) kg. Primero calculamos \(k \cdot m = 1000\); luego \(\sqrt{1000} \approx 31{,}6228\), así que el coeficiente de amortiguamiento crítico es $$2 \times 31{,}6228 \approx 63{,}2456 \ \text{N}\cdot\text{s/m}$$ El factor de amortiguamiento es $$\zeta = \frac{20}{63{,}2456} \approx 0{,}3162$$ un valor menor que 1: el sistema es subamortiguado y oscilará a medida que se estabiliza.
Regímenes de amortiguamiento y razones de amortiguamiento típicas
La razón de amortiguamiento \(\zeta = c/c_c\) compara el coeficiente de amortiguamiento real con el valor crítico \(c_c = 2\sqrt{km}\). Es adimensional, por lo que la misma clasificación se aplica en cualquier sistema de unidades consistente.
| Razón de amortiguamiento ζ | Régimen | Comportamiento de respuesta libre |
|---|---|---|
| ζ = 0 | No amortiguado | Oscilación sostenida en \(\omega_n\) con amplitud constante, que nunca decae |
| 0 < ζ < 1 | Subamortiguado | Oscilación con amplitud que decae exponencialmente a la frecuencia amortiguada \(\omega_d\); ocurre sobreimpulso |
| ζ = 1 | Críticamente amortiguado | Retorno más rápido al equilibrio sin oscilación |
| ζ > 1 | Sobreamortiguado | Retorno lento y no oscilatorio al equilibrio |
| ζ < 0 | Inestable (amortiguamiento negativo) | El movimiento crece exponencialmente, como en flameo o vibración autoexcitada |
Valores aproximados típicos
| Sistema | ζ típica (aproximada) |
|---|---|
| Estructuras de acero | 0.01 – 0.02 |
| Estructuras de hormigón armado | 0.03 – 0.05 |
| Suspensión automotriz | 0.2 – 0.4 |
| Objetivo común de diseño de sistemas de control | alrededor de 0.7 |
Estos son rangos aproximados, basados en reglas empíricas. Los valores reales dependen de los materiales, las uniones, la amplitud y la construcción, y deben confirmarse mediante medición o con el código de diseño pertinente.
Interpretación de su razón de amortiguamiento
Para un sistema subamortiguado (0 < ζ < 1), ζ determina varias características medibles de la respuesta:
- Sobreimpulso porcentual de una respuesta escalón: $$\%OS = e^{-\pi\zeta/\sqrt{1-\zeta^2}} \times 100$$
- Frecuencia natural amortiguada: $$\omega_d = \omega_n\sqrt{1-\zeta^2}$$
- Decremento logarítmico (el logaritmo natural de la razón de picos sucesivos de amplitud): $$\delta = \frac{2\pi\zeta}{\sqrt{1-\zeta^2}}$$
- Tiempo de establecimiento aproximado al 2 %: $$t_s \approx \frac{4}{\zeta\omega_n}$$
| ζ | Sobreimpulso | ωd / ωn | Decremento logarítmico δ | Tiempo de establecimiento (2 %) |
|---|---|---|---|---|
| 0.1 | ≈ 72.9 % | ≈ 0.995 | ≈ 0.632 | ≈ 40/ωn |
| 0.3 | ≈ 37.2 % | ≈ 0.954 | ≈ 1.976 | ≈ 13.3/ωn |
| 0.7 | ≈ 4.6 % | ≈ 0.714 | ≈ 6.16 | ≈ 5.7/ωn |
Ejemplo para ζ = 0.3: \(\sqrt{1-0.3^2}=\sqrt{0.91}\approx 0.954\), por lo que \(\%OS = e^{-\pi(0.3)/0.954}\times 100 = e^{-0.988}\times 100 \approx 37.2\%\).
Cálculo resuelto: con c = 40 N·s/m, k = 1000 N/m y m = 10 kg, el amortiguamiento crítico es \(c_c = 2\sqrt{1000\cdot 10} = 200\) N·s/m, por lo que \(\zeta = 40/200 =\) 0.2, lo que es subamortiguado. Aquí \(\omega_n=\sqrt{1000/10}=10\) rad/s.
Un amortiguamiento bajo produce un sobreimpulso grande y un tintineo prolongado. Alrededor de ζ ≈ 0.7 la respuesta es rápida con poco sobreimpulso, por lo que es un objetivo de diseño común. Por encima de ζ = 1 el sistema es lento.
Nota: estas fórmulas se aplican a un sistema lineal de un solo grado de libertad con amortiguamiento viscoso. Las estructuras reales con múltiples modos, fricción no lineal o amortiguamiento dependiente de la frecuencia requieren modelos más detallados. Las expresiones de sobreimpulso y tiempo de establecimiento son exactas solo para un sistema estándar de segundo orden sin ceros, y la fórmula del tiempo de establecimiento es una aproximación.
Términos y variables clave
- Coeficiente de amortiguamiento c (N·s/m): la fuerza del amortiguador viscoso por unidad de velocidad, \(F_d = c\,\dot{x}\).
- Rigidez k (N/m): la fuerza del resorte por unidad de desplazamiento.
- Masa m (kg): la masa en movimiento del sistema.
- Coeficiente de amortiguamiento crítico \(c_c\) (N·s/m): \(c_c = 2\sqrt{km}\), el amortiguamiento mínimo que impide la oscilación. Entonces \(\zeta = c/c_c\).
- Frecuencia natural no amortiguada \(\omega_n\) (rad/s): \(\omega_n = \sqrt{k/m}\). En hercios, \(f_n = \omega_n/(2\pi)\).
- Frecuencia amortiguada \(\omega_d\) (rad/s): \(\omega_d = \omega_n\sqrt{1-\zeta^2}\), la frecuencia real de oscilación de un sistema subamortiguado.
- Subamortiguado: 0 < ζ < 1; el sistema oscila mientras la amplitud decae.
- Sobreamortiguado: ζ > 1; el sistema regresa al reposo sin oscilar, pero lentamente.
- Decremento logarítmico δ (adimensional): \(\delta = \ln(x_1/x_2) = 2\pi\zeta/\sqrt{1-\zeta^2}\), usado para estimar ζ a partir de picos sucesivos medidos.
- Razón de amortiguamiento ζ (adimensional): la fracción del amortiguamiento crítico presente.
Use unidades SI consistentes (N·s/m, N/m, kg) para c, k y m para que ζ salga correcto.
Preguntas frecuentes
¿Qué significa un factor de amortiguamiento igual a 1? Significa que el sistema está críticamente amortiguado: vuelve al reposo en el menor tiempo posible sin sobrepasar el equilibrio.
¿Un factor de amortiguamiento más alto siempre es mejor? No necesariamente. Un amortiguamiento muy alto (sobreamortiguado) vuelve lento al sistema. Muchos sistemas de control buscan \(\zeta \approx 0{,}7\) para lograr una respuesta rápida con un sobrepaso mínimo.
¿El factor de amortiguamiento puede ser negativo? Un \(\zeta\) negativo indica un sistema inestable en el que las oscilaciones crecen con el tiempo. Esta calculadora supone valores físicos positivos.