Qu'est-ce que le coefficient d'amortissement ?
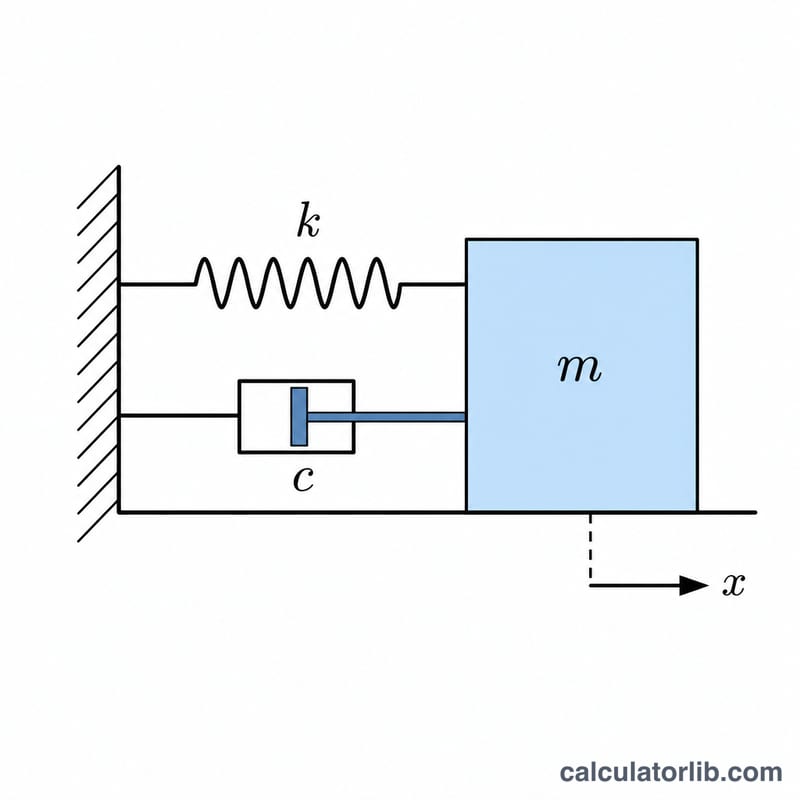
Le coefficient d'amortissement (\(\zeta\), prononcé « zêta ») est un nombre sans dimension qui décrit la façon dont les oscillations d'un système mécanique ou électrique s'atténuent après une perturbation. Pour un système masse-ressort-amortisseur à un seul degré de liberté, il compare la constante d'amortissement réelle c à la constante d'amortissement critique. C'est l'un des paramètres les plus importants en analyse vibratoire, en automatique (théorie des systèmes asservis) et en génie des structures.
Comment utiliser ce calculateur
Saisissez la constante d'amortissement c (N·s/m), la raideur du ressort k (N/m) et la masse m (kg). Le calculateur renvoie le coefficient d'amortissement \(\zeta\), la constante d'amortissement critique, la pulsation propre non amortie, et vous indique si le système est sous-amorti, à amortissement critique ou suramorti.
La formule expliquée
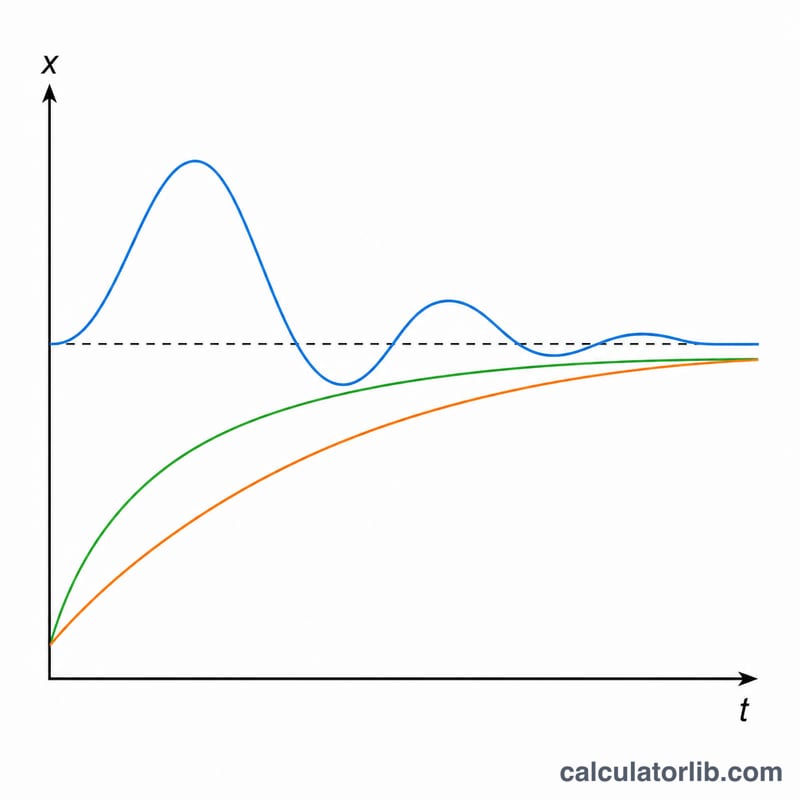
Le coefficient d'amortissement se calcule par $$\zeta = \frac{\text{Amortissement } c}{2\sqrt{\text{Raideur } k \cdot \text{Masse } m}}$$ Le dénominateur, \(2\sqrt{k \cdot m}\), correspond à la constante d'amortissement critique cᶜ — la plus faible quantité d'amortissement qui empêche toute oscillation. Lorsque \(\zeta < 1\), le système oscille en s'atténuant (sous-amorti) ; lorsque \(\zeta = 1\), il revient à l'équilibre le plus rapidement possible sans osciller (amortissement critique) ; et lorsque \(\zeta > 1\), il y revient lentement sans osciller (suramorti).
Exemple concret
Supposons c = 20 N·s/m, k = 100 N/m et m = 10 kg. On calcule d'abord \(k \cdot m = 1000\), puis \(\sqrt{1000} \approx 31{,}6228\) ; la constante d'amortissement critique vaut donc \(2 \times 31{,}6228 \approx 63{,}2456\) N·s/m. Le coefficient d'amortissement est $$\zeta = \frac{20}{63{,}2456} \approx 0{,}3162$$ soit une valeur inférieure à 1 : le système est sous-amorti et oscillera avant de se stabiliser.
Régimes d'amortissement et rapports d'amortissement typiques
Le rapport d'amortissement \(\zeta = c/c_c\) compare le coefficient d'amortissement réel à la valeur critique \(c_c = 2\sqrt{km}\). Il est sans dimension, donc la même classification s'applique dans n'importe quel système d'unités cohérent.
| Rapport d'amortissement ζ | Régime | Comportement en réponse libre |
|---|---|---|
| ζ = 0 | Non amorti | Oscillation entretenue à \(\omega_n\) avec amplitude constante, ne s'atténuant jamais |
| 0 < ζ < 1 | Sous-amorti | Oscillation dont l'amplitude décroît exponentiellement à la pulsation amortie \(\omega_d\) ; un dépassement se produit |
| ζ = 1 | Amortissement critique | Retour le plus rapide à l'équilibre sans oscillation |
| ζ > 1 | Sur-amorti | Retour lent et non oscillatoire vers l'équilibre |
| ζ < 0 | Instable (amortissement négatif) | Le mouvement croît exponentiellement, comme dans le flottement ou la vibration auto-entretenue |
Valeurs approximatives typiques
| Système | ζ typique (approximatif) |
|---|---|
| Structures en acier | 0,01 – 0,02 |
| Structures en béton armé | 0,03 – 0,05 |
| Suspension automobile | 0,2 – 0,4 |
| Objectif courant de conception de systèmes de commande | environ 0,7 |
Ce sont des plages approximatives, données à titre indicatif. Les valeurs réelles dépendent des matériaux, des assemblages, de l'amplitude et de la construction, et doivent être confirmées par des mesures ou par le code de calcul pertinent.
Interpréter votre rapport d'amortissement
Pour un système sous-amorti (0 < ζ < 1), ζ détermine plusieurs caractéristiques mesurables de la réponse :
- Dépassement en pourcentage d'une réponse indicielle : $$\%OS = e^{-\pi\zeta/\sqrt{1-\zeta^2}} \times 100$$
- Pulsation propre amortie : $$\omega_d = \omega_n\sqrt{1-\zeta^2}$$
- Décrément logarithmique (le logarithme népérien du rapport des pics successifs d'amplitude) : $$\delta = \frac{2\pi\zeta}{\sqrt{1-\zeta^2}}$$
- Temps de réponse approximatif à 2 % : $$t_s \approx \frac{4}{\zeta\omega_n}$$
| ζ | Dépassement | ωd / ωn | Décrément logarithmique δ | Temps de réponse (2 %) |
|---|---|---|---|---|
| 0,1 | ≈ 72,9 % | ≈ 0,995 | ≈ 0,632 | ≈ 40/ωn |
| 0,3 | ≈ 37,2 % | ≈ 0,954 | ≈ 1,976 | ≈ 13,3/ωn |
| 0,7 | ≈ 4,6 % | ≈ 0,714 | ≈ 6,16 | ≈ 5,7/ωn |
Exemple pour ζ = 0,3 : \(\sqrt{1-0.3^2}=\sqrt{0.91}\approx 0.954\), donc \(\%OS = e^{-\pi(0.3)/0.954}\times 100 = e^{-0.988}\times 100 \approx 37.2\%\).
Calcul détaillé : avec c = 40 N·s/m, k = 1000 N/m et m = 10 kg, l'amortissement critique vaut \(c_c = 2\sqrt{1000\cdot 10} = 200\) N·s/m, donc \(\zeta = 40/200 =\) 0.2, ce qui est sous-amorti. Ici \(\omega_n=\sqrt{1000/10}=10\) rad/s.
Un amortissement faible entraîne un fort dépassement et un long régime oscillatoire. Autour de ζ ≈ 0,7, la réponse est rapide avec peu de dépassement, ce qui explique que ce soit un objectif de conception courant. Au-dessus de ζ = 1, le système est lent.
Remarque : ces formules s'appliquent à un système linéaire à un seul degré de liberté, à amortissement visqueux. Les structures réelles présentant plusieurs modes, des frottements non linéaires ou un amortissement dépendant de la fréquence nécessitent des modèles plus détaillés. Les expressions du dépassement et du temps de réponse ne sont exactes que pour un système standard du second ordre sans zéros, et la formule du temps de réponse est une approximation.
Termes et variables clés
- Coefficient d'amortissement c (N·s/m) : la force de l'amortisseur visqueux par unité de vitesse, \(F_d = c\,\dot{x}\).
- Raideur k (N/m) : la force du ressort par unité de déplacement.
- Masse m (kg) : la masse en mouvement du système.
- Coefficient d'amortissement critique \(c_c\) (N·s/m) : \(c_c = 2\sqrt{km}\), le plus petit amortissement qui empêche l'oscillation. Alors \(\zeta = c/c_c\).
- Pulsation propre non amortie \(\omega_n\) (rad/s) : \(\omega_n = \sqrt{k/m}\). En hertz, \(f_n = \omega_n/(2\pi)\).
- Pulsation amortie \(\omega_d\) (rad/s) : \(\omega_d = \omega_n\sqrt{1-\zeta^2}\), la fréquence réelle d'oscillation d'un système sous-amorti.
- Sous-amorti : 0 < ζ < 1 ; le système oscille pendant que l'amplitude décroît.
- Sur-amorti : ζ > 1 ; le système revient au repos sans osciller, mais lentement.
- Décrément logarithmique δ (sans dimension) : \(\delta = \ln(x_1/x_2) = 2\pi\zeta/\sqrt{1-\zeta^2}\), utilisé pour estimer ζ à partir des pics successifs mesurés.
- Rapport d'amortissement ζ (sans dimension) : la fraction de l'amortissement critique présente.
Utilisez des unités SI cohérentes (N·s/m, N/m, kg) pour c, k et m afin que ζ soit correct.
FAQ
Que signifie un coefficient d'amortissement égal à 1 ? Cela signifie que le système est à amortissement critique : il revient au repos dans le temps le plus court possible, sans dépassement.
Un coefficient d'amortissement plus élevé est-il toujours préférable ? Pas nécessairement. Un amortissement très élevé (suramorti) rend le système lent et mou. De nombreux systèmes asservis visent \(\zeta \approx 0{,}7\) pour obtenir une réponse rapide avec un dépassement minimal.
Le coefficient d'amortissement peut-il être négatif ? Un \(\zeta\) négatif indique un système instable, dont les oscillations s'amplifient au fil du temps. Ce calculateur suppose des valeurs physiques positives.