Qu'est-ce que le rapport poussée-poids ?
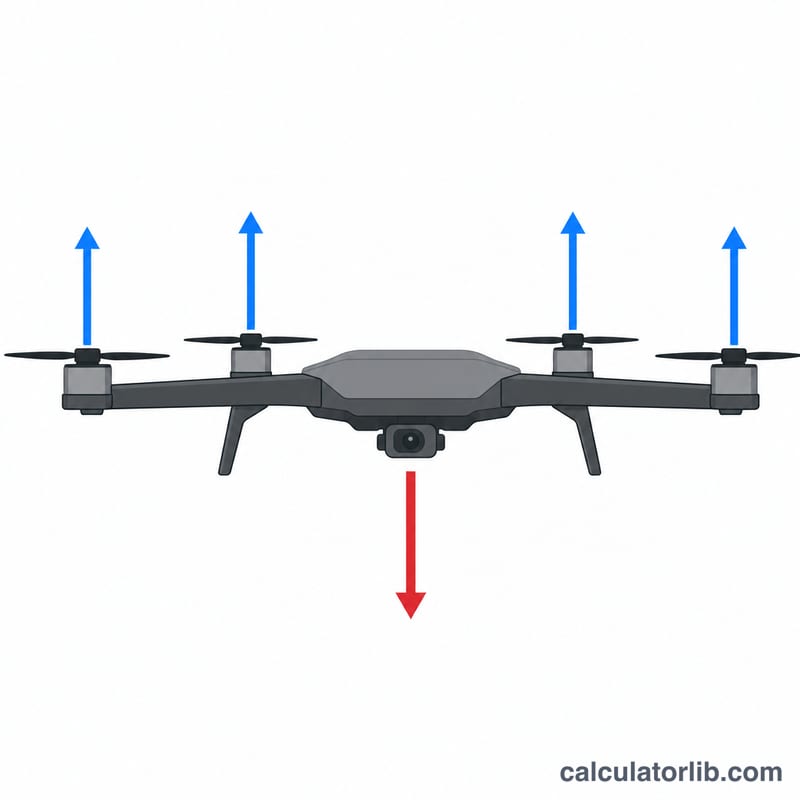
Le rapport poussée-poids (TWR, pour thrust-to-weight ratio) indique la puissance de propulsion développée par votre drone ou votre avion RC par rapport à son poids. C'est l'une des valeurs les plus déterminantes lors de la conception d'un multirotor : elle conditionne la capacité de l'appareil à tenir le vol stationnaire, sa réactivité, ainsi que la marge disponible pour le pilotage agressif ou l'emport de charge. Un TWR de 1:1 signifie que les moteurs parviennent tout juste à maintenir l'appareil en l'air ; en dessous, il ne décollera jamais.
Comment utiliser ce calculateur
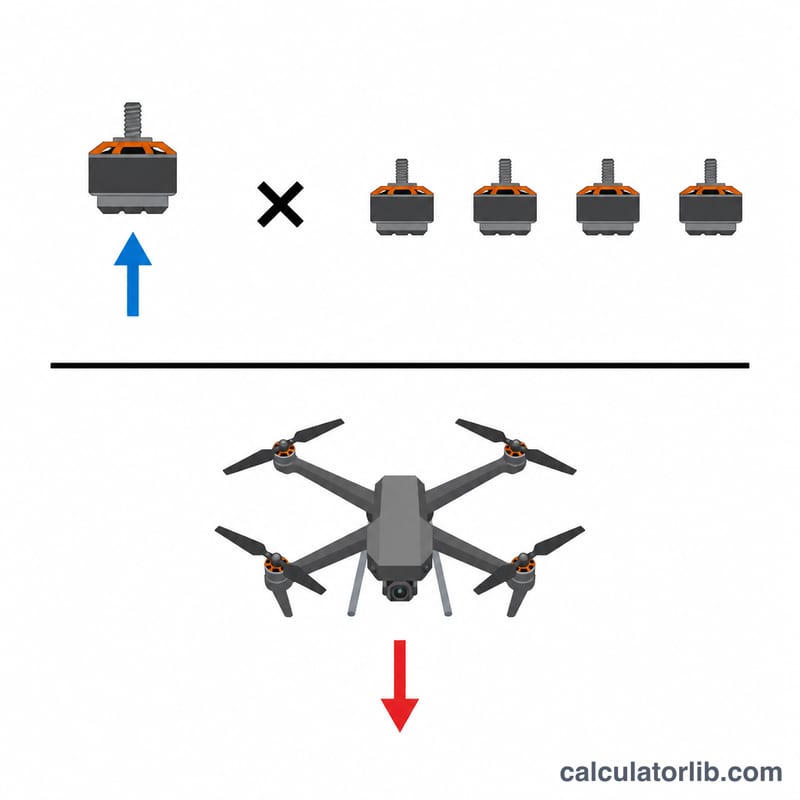
Saisissez la poussée statique produite par chaque moteur à pleins gaz (indiquée sur la fiche technique du fabricant, en grammes), le nombre de moteurs équipant votre appareil, puis le poids total en vol (AUW, all-up weight) — soit le poids complet prêt à voler, châssis, batterie, caméra et hélices compris, en grammes. Le calculateur multiplie la poussée par le nombre de moteurs pour obtenir la poussée totale, puis la divise par le poids total en vol pour vous donner le rapport.
La formule expliquée
$$\text{TWR} = \frac{\text{poussée par moteur} \times \text{nombre de moteurs}}{\text{poids total en vol}}$$ La poussée et le poids doivent être exprimés dans la même unité (ici, le gramme), ce qui rend le rapport sans dimension. Un quadricoptère équipé de quatre moteurs de 600 g produit 2 400 g de poussée totale ; s'il pèse 650 g, le TWR est de \(2\,400 \div 650 \approx 3{,}7:1\).
Exemple concret
Imaginons que vous montiez un quad FPV freestyle de 5 pouces. Chacun de ses 4 moteurs délivre 1 200 g de poussée, pour un poids total en vol de 650 g. La poussée totale s'élève à \(1\,200 \times 4 = 4\,800\) g. $$\text{TWR} = 4\,800 \div 650 \approx 7{,}4:1$$ — extrêmement puissant et idéal pour le freestyle.
Plages typiques de TWR selon le type d'aéronef
Les plages ci-dessous sont des règles empiriques générales issues de la communauté des pilotes FPV et RC. Ce ne sont pas des normes officielles, et les pilotes et les montages varient largement.
| Type d'aéronef | TWR typique | Caractère |
|---|---|---|
| Avion d'entraînement / de croisière à voilure fixe | ~0,5–1 : 1 | Les ailes assurent la portance, donc la poussée n'a pas besoin d'égaler le poids |
| Multirotor de levage lourd / cinématographique | 2–3 : 1 | Doux et stable, avec une agilité limitée et une réserve de charge utile |
| Quadrirotor longue portée / de croisière | 3–5 : 1 | L'efficacité et l'autonomie passent en premier, avec une reprise modérée |
| Freestyle | 5–8 : 1 | Forte accélération pour les flips, les plongeons et les boucles motorisées |
| Course | 8–12 : 1 ou plus | Accélération maximale, avec des vols courts |
Un multirotor a généralement besoin d'au moins environ 2:1 pour rester en vol stationnaire avec une autorité de commande suffisante. En dessous, il reste peu de poussée excédentaire pour que le contrôleur de vol corrige l'assiette, lutte contre le vent ou récupère d'une descente. Beaucoup de pilotes considèrent 2:1 comme le minimum pratique, et non comme une cible confortable.
Interpréter votre résultat de TWR
Le TWR correspond à la poussée totale de tous les moteurs divisée par la masse totale en charge (AUW) :
$$\text{TWR} = \frac{ \text{poussée par moteur} \times \text{nombre de moteurs} }{ \text{AUW} }$$
Régime de vol stationnaire
En première approximation, le régime de vol stationnaire est d'environ \(1/\text{TWR}\) de la poussée maximale. Un aéronef 2:1 stationne vers 50 % de poussée, et un aéronef 4:1 vers 25 %. La position du manche des gaz ne correspond pas parfaitement à la poussée, car elle dépend de la courbe des gaz, de l'ESC et du moteur ; considérez donc ceci comme une approximation.
Ce que signifie un TWR plus élevé
- Avantages : accélération plus rapide, reprise et montée plus vigoureuses, et davantage de réserve pour récupérer après un plongeon.
- Inconvénients : plus de poids pour les moteurs et la batterie, et souvent une autonomie de vol plus courte. Le vol stationnaire se situe aussi à une position de gaz très basse, ce qui réduit la résolution utilisable des gaz et rend l'appareil nerveux, sauf si vous utilisez des limitations de gaz ou de l'expo.
Poussée au banc et vol réel
Les valeurs de poussée publiées proviennent de tests statiques au banc. En vol, la poussée est généralement inférieure à la valeur statique en raison de l'afflux sur l'hélice et des interférences avec la cellule. Le choix de l'hélice, la densité de l'air et la température la modifient également. Considérez votre TWR comme une limite supérieure optimiste.
Chute de tension et charge utile
- Chute de tension : sous forte charge, la tension de la batterie baisse, et la poussée avec elle. La poussée en fin de pack est nettement inférieure à celle d'un pack neuf. Les valeurs mesurées au banc à une tension donnée surestiment les performances en fin de vol.
- Charge utile : une caméra, une batterie plus grosse ou tout autre équipement ajouté augmente l'AUW et réduit le TWR. Indiquez toujours le poids réel avec la batterie installée.
Par exemple, ajouter 100 g à un montage de 650 g réduit son TWR d'environ 13 %, car \(650/750 \approx 0{,}87\).
Comparaison du TWR entre montages types
Les valeurs ci-dessous sont des exemples illustratifs pour des montages types. Les valeurs de vos propres moteurs, hélices, batteries et poids seront différentes.
| Montage | Poussée/moteur (g) | Moteurs | AUW (g) | TWR | Régime de vol stationnaire approx. (1/TWR) |
|---|---|---|---|---|---|
| Cinewhoop 3 pouces | 450 | 4 | 500 | (450 × 4) / 500 = 3,6 | ≈ 28 % |
| Freestyle 5 pouces | 1200 | 4 | 650 | (1200 × 4) / 650 = 7,38 | ≈ 14 % |
| Longue portée 7 pouces | 1300 | 4 | 1100 | (1300 × 4) / 1100 ≈ 4,73 | ≈ 21 % |
| Hexacoptère de levage lourd | 3000 | 6 | 7000 | (3000 × 6) / 7000 ≈ 2,57 | ≈ 39 % |
Substitution détaillée pour le montage freestyle 5 pouces :
$$\text{TWR} = \frac{1200 \times 4}{650} = \frac{4800}{650} \approx 7{,}38$$
Son régime de vol stationnaire est alors d'environ \(1/7{,}38 \approx 0{,}14\), soit 14 %. L'hexacoptère de levage lourd se situe autour de la plage 2–3:1, typique des plateformes stables qui transportent une charge utile. La poussée réelle en vol sera inférieure à ces valeurs statiques.
FAQ
Quel TWR me faut-il ? Visez au moins 2:1 pour un vol stable et maîtrisé, 3 à 4:1 pour un freestyle dynamique, et 6:1 ou plus pour la course ou le freestyle haute performance. Les configurations cinématiques ou de transport de charge tournent souvent autour de 2 à 3:1.
Où trouver la poussée des moteurs ? Les fabricants publient des tableaux de poussée pour chaque combinaison moteur + hélice + tension. Utilisez la valeur de poussée maximale correspondant à l'hélice et au nombre de cellules de batterie que vous allez réellement utiliser.
Le TWR change-t-il selon la batterie ? Oui — une batterie plus lourde augmente le poids (ce qui réduit le TWR), mais peut aussi accroître la tension et donc la poussée. Recalculez systématiquement après chaque changement de composant.