Tỷ lệ lực đẩy trên trọng lượng là gì?
Tỷ lệ lực đẩy trên trọng lượng (TWR – Thrust-to-Weight Ratio) cho biết drone hay máy bay RC của bạn tạo ra bao nhiêu lực nâng so với trọng lượng của chính nó. Đây là một trong những con số quan trọng nhất khi build máy multirotor: nó quyết định liệu chiếc máy có thể bay hover (treo cố định) hay không, cảm giác điều khiển có "bốc" và nhạy hay không, và bạn còn dư bao nhiêu công suất để bay quẩy mạnh tay hoặc mang thêm tải. TWR bằng 1:1 nghĩa là motor chỉ vừa đủ sức giữ máy lơ lửng trong không trung; thấp hơn mức đó thì máy sẽ không bao giờ rời khỏi mặt đất.
Cách sử dụng công cụ
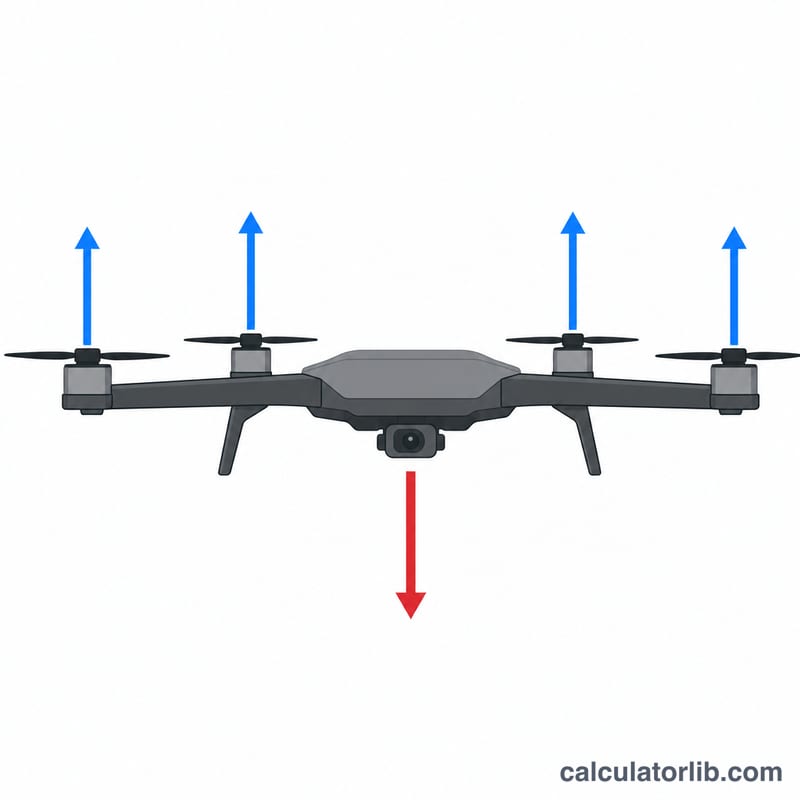
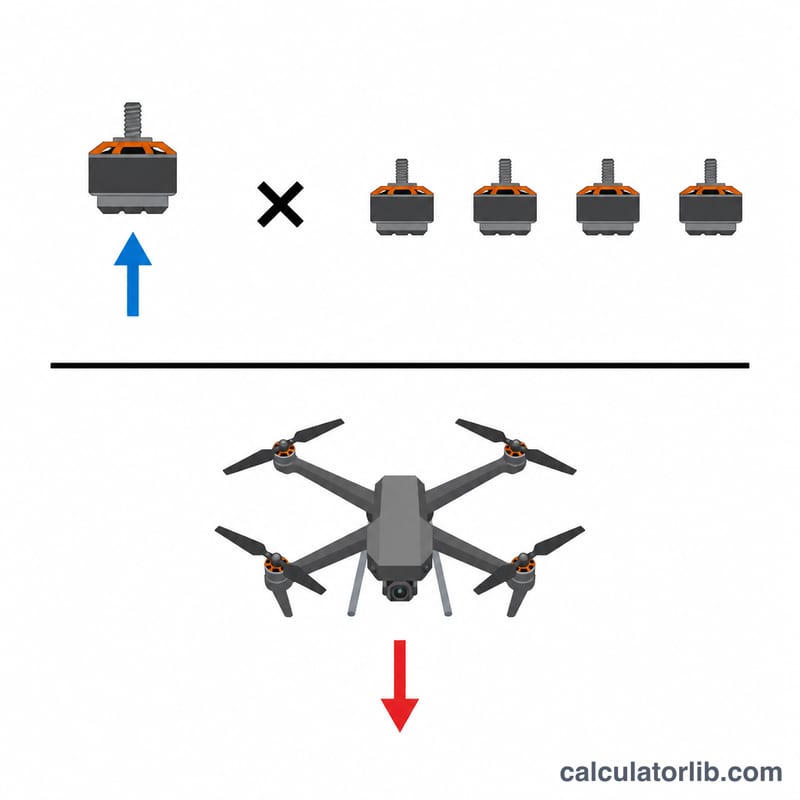
Nhập lực đẩy tĩnh mà mỗi motor tạo ra khi mở hết ga (lấy từ bảng thông số của nhà sản xuất motor, đơn vị gram), số lượng motor trên máy, và trọng lượng cất cánh (AUW – All-Up Weight) — tức tổng trọng lượng sẵn sàng bay bao gồm khung, pin, camera và cánh, cũng tính bằng gram. Công cụ sẽ nhân lực đẩy với số motor để ra tổng lực đẩy, rồi chia cho trọng lượng cất cánh để cho ra tỷ lệ của bạn.
Giải thích công thức
$$\text{TWR} = \frac{\text{Thrust/Motor (g)} \times \text{Motor Count}}{\text{AUW (g)}}$$ Cả lực đẩy và trọng lượng phải dùng chung một đơn vị (ở đây là gram), nên tỷ lệ này không có đơn vị. Một chiếc quadcopter với bốn motor mỗi cái 600 g tạo ra tổng lực đẩy 2.400 g; nếu máy nặng 650 g thì TWR là \(2.400 \div 650 \approx 3{,}7:1\).
Ví dụ minh họa
Giả sử bạn build một chiếc quad FPV freestyle 5 inch. Mỗi motor trong 4 motor tạo ra 1.200 g lực đẩy, và trọng lượng cất cánh là 650 g. Tổng lực đẩy là \(1.200 \times 4 = 4.800\) g. $$\text{TWR} = 4.800 \div 650 \approx 7{,}4:1$$ — cực kỳ mạnh và lý tưởng cho freestyle.
Phạm vi TWR điển hình theo loại máy bay
Các phạm vi dưới đây là quy tắc kinh nghiệm chung trong cộng đồng phi công FPV và RC. Chúng không phải tiêu chuẩn chính thức, và từng phi công cũng như từng bộ máy có thể khác nhau rất nhiều.
| Loại máy bay | TWR điển hình | Đặc tính |
|---|---|---|
| Máy bay cánh cố định huấn luyện / bay lượn | ~0.5–1 : 1 | Cánh tạo lực nâng, nên lực đẩy không nhất thiết phải bằng trọng lượng |
| Đa cánh quạt nâng hàng nặng / quay phim điện ảnh | 2–3 : 1 | Êm và ổn định, nhưng độ linh hoạt hạn chế và có dự trữ cho tải trọng |
| Quadcopter đường dài / bay tuần thoái | 3–5 : 1 | Hiệu suất và thời gian bay được ưu tiên, với lực bứt vừa phải |
| Freestyle | 5–8 : 1 | Gia tốc mạnh cho các động tác lộn, lao xuống và vòng lặp công suất |
| Đua | 8–12 : 1 trở lên | Gia tốc tối đa, với thời gian bay ngắn |
Một đa cánh quạt thường cần ít nhất khoảng 2:1 để giữ vị trí lơ lửng với đủ quyền điều khiển. Dưới mức đó, có rất ít lực đẩy dư để bộ điều khiển bay hiệu chỉnh tư thế, chống gió hoặc phục hồi khi đi xuống. Nhiều phi công coi 2:1 là mức tối thiểu thực tế, chứ không phải mục tiêu thoải mái.
Diễn giải kết quả TWR của bạn
TWR là tổng lực đẩy của tất cả động cơ chia cho tổng trọng lượng cất cánh (AUW):
$$\text{TWR} = \frac{ \text{lực đẩy mỗi động cơ} \times \text{số lượng động cơ} }{ \text{AUW} }$$
Ga treo
Ước tính sơ bộ, ga treo bằng khoảng \(1/\text{TWR}\) lực đẩy tối đa. Một máy bay 2:1 treo ở khoảng 50% lực đẩy, và máy bay 4:1 ở khoảng 25%. Vị trí cần ga không tương ứng hoàn toàn với lực đẩy, vì nó phụ thuộc vào đường cong ga, ESC và động cơ, vì vậy hãy coi đây là giá trị xấp xỉ.
Ý nghĩa của TWR cao hơn
- Ưu điểm: gia tốc nhanh hơn, lực bứt và leo cao mạnh hơn, và có thêm dự trữ để phục hồi sau các pha lao xuống.
- Nhược điểm: động cơ và pin nặng hơn, và thường thời gian bay ngắn hơn. Ở trạng thái treo, ga cũng nằm ở vị trí rất thấp, làm giảm độ phân giải ga có thể sử dụng và khiến máy bay dễ giật nếu không dùng giới hạn ga hoặc expo.
Lực đẩy đo trên bàn thử so với bay thực tế
Các số liệu lực đẩy được công bố đến từ thử nghiệm tĩnh trên bàn. Khi bay, lực đẩy thường thấp hơn số liệu tĩnh do dòng khí đi vào cánh quạt và nhiễu loạn từ khung máy bay. Lựa chọn cánh quạt, mật độ không khí và nhiệt độ cũng làm thay đổi lực đẩy. Hãy coi TWR của bạn là giới hạn trên lạc quan.
Sụt áp và tải trọng
- Sụt áp: khi tải nặng, điện áp pin giảm và lực đẩy cũng giảm. Lực đẩy vào cuối bộ pin thấp hơn rõ rệt so với khi pin đầy. Các số liệu đo trên bàn ở một mức điện áp nhất định sẽ đánh giá quá cao hiệu năng vào cuối chuyến bay.
- Tải trọng: camera, pin lớn hơn hoặc thiết bị bổ sung khác làm tăng AUW và giảm TWR. Luôn nhập trọng lượng thực tế khi đã lắp pin.
Ví dụ, thêm 100 g vào bộ máy nặng 650 g làm giảm TWR của nó khoảng 13%, vì \(650/750 \approx 0.87\).
So sánh TWR giữa các bộ máy điển hình
Các số liệu dưới đây là giá trị minh họa cho các bộ máy điển hình. Động cơ, cánh quạt, pin và trọng lượng của bạn sẽ khác.
| Bộ máy | Lực đẩy/động cơ (g) | Số động cơ | AUW (g) | TWR | Ga treo xấp xỉ (1/TWR) |
|---|---|---|---|---|---|
| Cinewhoop 3 inch | 450 | 4 | 500 | (450 × 4) / 500 = 3.6 | ≈ 28% |
| Freestyle 5 inch | 1200 | 4 | 650 | (1200 × 4) / 650 = 7.38 | ≈ 14% |
| Đường dài 7 inch | 1300 | 4 | 1100 | (1300 × 4) / 1100 ≈ 4.73 | ≈ 21% |
| Đa cánh quạt sáu cánh nâng hàng nặng | 3000 | 6 | 7000 | (3000 × 6) / 7000 ≈ 2.57 | ≈ 39% |
Phép thay số minh họa cho bộ máy freestyle 5 inch:
$$\text{TWR} = \frac{1200 \times 4}{650} = \frac{4800}{650} \approx 7.38$$
Khi đó ga treo của nó khoảng \(1/7.38 \approx 0.14\), tức 14%. Đa cánh quạt sáu cánh nâng hàng nặng nằm gần dải 2–3:1, điển hình cho các nền tảng ổn định, mang tải trọng. Lực đẩy khi bay thực tế sẽ thấp hơn các số liệu tĩnh này.
Câu hỏi thường gặp
Tôi cần TWR bao nhiêu? Hãy nhắm tới ít nhất 2:1 để bay ổn định và dễ kiểm soát, 3–4:1 cho freestyle thể thao, và 6:1 trở lên cho racing hoặc freestyle hiệu năng cao. Các rig quay phim/cẩu tải nặng thường chạy ở mức 2–3:1.
Tìm thông số lực đẩy motor ở đâu? Nhà sản xuất công bố bảng lực đẩy cho từng tổ hợp motor + cánh + điện áp. Hãy dùng con số lực đẩy tối đa ứng với loại cánh và số cell pin mà bạn thực sự bay.
TWR có thay đổi theo pin không? Có — pin nặng hơn làm tăng trọng lượng (kéo TWR xuống) nhưng có thể nâng điện áp và lực đẩy lên. Luôn tính lại mỗi khi bạn thay đổi linh kiện.