什麼是推力重量比?
推力重量比(TWR,Thrust-to-Weight Ratio)代表你的無人機或遙控飛機所產生的升力,相對於機身重量有多大。它是多旋翼機組裝時最關鍵的數據之一:直接決定了你的飛機能不能懸停、操控起來夠不夠靈活,以及在激烈飛行或搭載酬載時還有多少動力餘裕。當 TWR 為 1:1 時,馬達剛好只能勉強把飛機懸在空中;只要低於這個數字,飛機就永遠飛不起來。
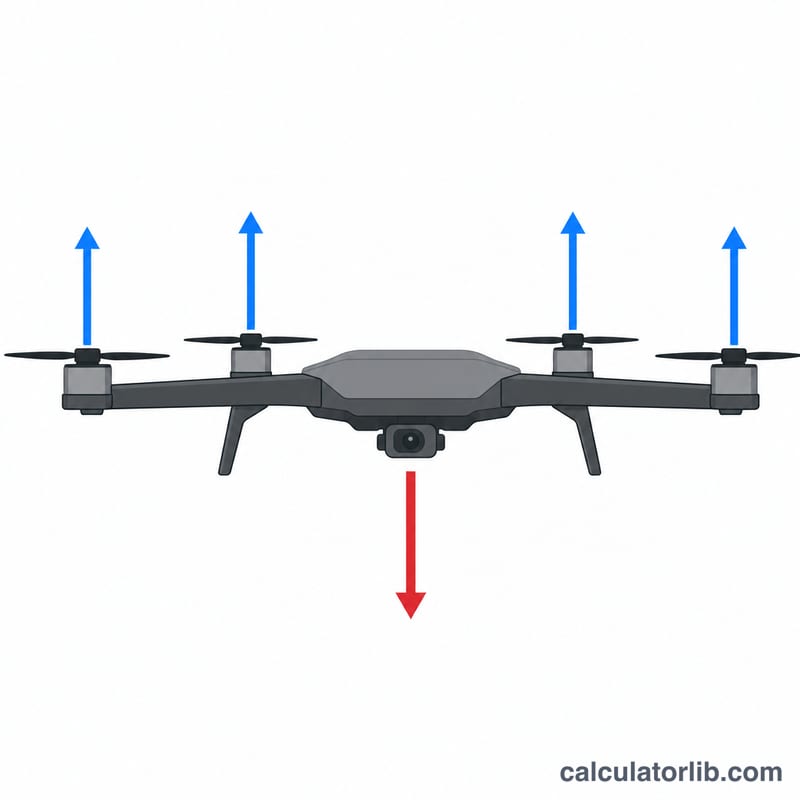
如何使用這個計算器
請輸入每顆馬達在全油門時的靜態推力(可從馬達製造商的規格表查得,單位為公克)、飛機上的馬達數量,以及起飛總重(AUW)──也就是包含機架、電池、攝影機與螺旋槳在內、隨時可起飛的完整重量(單位同樣是公克)。計算器會先以推力乘上馬達數量得出總推力,再除以起飛總重,算出你的推力重量比。
公式說明
$$\text{TWR} = \frac{\text{每顆馬達推力} \times \text{馬達數量}}{\text{起飛總重}}$$由於推力與重量都使用相同單位(這裡都用公克),所以算出來的比值是無因次的純數字。以一架配備四顆 600 g 馬達的四軸飛行器為例,總推力為 2,400 g;若機身重 650 g,則 TWR 為 \(2{,}400 \div 650 \approx 3.7{:}1\)。
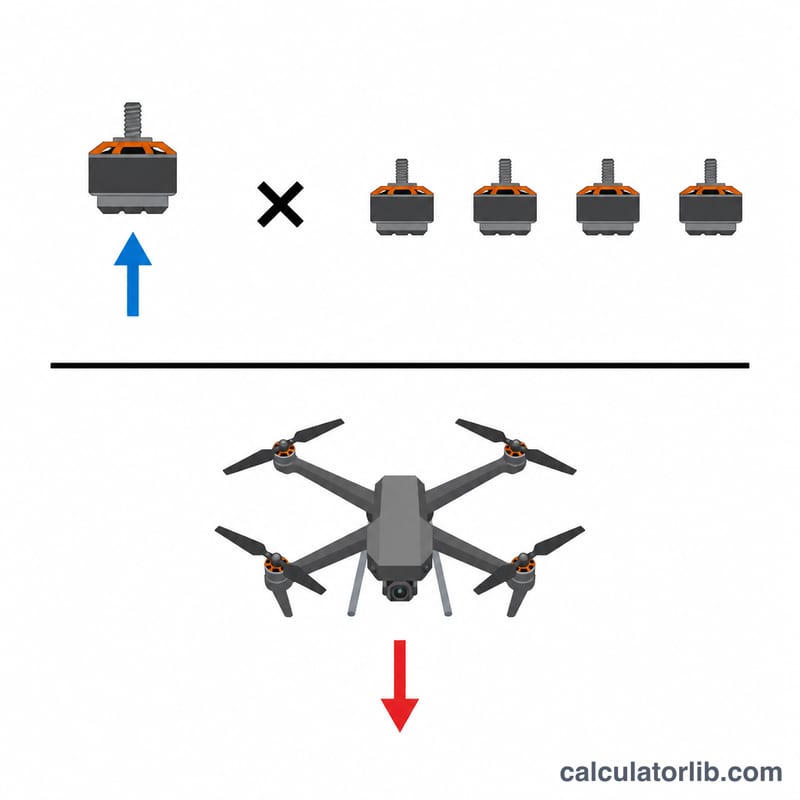
實際範例
假設你組了一台 5 吋的 FPV 自由式穿越機,4 顆馬達每顆都能產生 1,200 g 推力,起飛總重為 650 g。總推力為 \(1{,}200 \times 4 = 4{,}800\) g,\(\text{TWR} = 4{,}800 \div 650 \approx 7.4{:}1\)──動力非常充沛,玩自由式飛行再適合不過。
依機型劃分的典型 TWR 範圍
以下範圍是 FPV 與遙控飛行玩家之間普遍流傳的經驗法則。它們並非正式標準,個別飛行員與機體配置差異很大。
| 機型 | 典型 TWR | 特性 |
|---|---|---|
| 固定翼教練機 / 巡航機 | ~0.5–1 : 1 | 機翼提供升力,因此推力不需要與重量相當 |
| 重型吊掛 / 電影級多旋翼 | 2–3 : 1 | 平穩且穩定,機動性有限,並保留酬載餘裕 |
| 遠航 / 巡航四旋翼 | 3–5 : 1 | 效率與續航時間優先,並具備適度的爆發力 |
| 自由特技 | 5–8 : 1 | 翻滾、俯衝與動力環飛時加速強勁 |
| 競速 | 8–12 : 1 或更高 | 最大加速度,但飛行時間較短 |
多旋翼通常至少需要約 2:1 的推重比,才能以足夠的控制權限懸停。低於此值時,飛控可用來修正姿態、對抗風力或從下降中恢復的額外推力極少。許多飛行員將 2:1 視為實際的最低標準,而非舒適的目標值。
解讀你的 TWR 結果
TWR 是所有馬達的總推力除以全機重量(AUW):
$$\text{TWR} = \frac{ \text{每顆馬達推力} \times \text{馬達數量} }{ \text{AUW} }$$
懸停油門
粗略估計,懸停油門約為全推力的 \(1/\text{TWR}\)。2:1 的機體約在 50% 推力懸停,4:1 的機體則約在 25%。油門桿位置不會完全對應到推力,因為它取決於油門曲線、電子變速器與馬達,因此請將此視為近似值。
較高 TWR 代表什麼
- 優點:加速更快、拉升與爬升更有力,並且從俯衝中恢復的餘裕更大。
- 缺點:馬達與電池重量增加,飛行時間通常較短。懸停也位於非常低的油門位置,這會降低可用的油門解析度,使機體變得敏感,除非你使用油門限制或 expo。
靜態台架推力與實際飛行
公布的推力數據來自靜態台架測試。飛行時,由於螺旋槳的進流與機體干擾,推力通常低於靜態數值。螺旋槳選擇、空氣密度與溫度也會改變推力。請將你的 TWR 視為樂觀的上限值。
電壓下降與酬載
- 電壓下降:在重負載下,電池電壓會降低,推力也隨之下降。電池用到末段時的推力明顯低於全新電池。在特定電壓下測得的台架數據,會高估飛行後段的表現。
- 酬載:相機、較大的電池或其他added裝備會增加 AUW 並降低 TWR。請務必以安裝電池後的實際重量輸入。
例如,在 650 g 的機體上增加 100 g,其 TWR 會下降約 13%,因為 \(650/750 \approx 0.87\)。
典型機體的 TWR 比較
以下數值是典型機體的示意值。你自己的馬達、螺旋槳、電池與重量數據會有所不同。
| 機體 | 每顆馬達推力 (g) | 馬達數量 | AUW (g) | TWR | 約略懸停油門 (1/TWR) |
|---|---|---|---|---|---|
| 3 吋 cinewhoop | 450 | 4 | 500 | (450 × 4) / 500 = 3.6 | ≈ 28% |
| 5 吋自由特技 | 1200 | 4 | 650 | (1200 × 4) / 650 = 7.38 | ≈ 14% |
| 7 吋遠航 | 1300 | 4 | 1100 | (1300 × 4) / 1100 ≈ 4.73 | ≈ 21% |
| 重型吊掛六旋翼 | 3000 | 6 | 7000 | (3000 × 6) / 7000 ≈ 2.57 | ≈ 39% |
5 吋自由特技機體的代入計算:
$$\text{TWR} = \frac{1200 \times 4}{650} = \frac{4800}{650} \approx 7.38$$
其懸停油門約為 \(1/7.38 \approx 0.14\),即 14%。重型吊掛六旋翼位於 2–3:1 範圍附近,這對於穩定且需載重的平台而言是典型值。實際飛行中的推力會低於這些靜態數值所顯示的結果。
常見問題
我需要多高的 TWR?建議至少達到 2:1,才能有穩定且好操控的飛行表現;3~4:1 適合動感的自由式飛行;6:1 以上則適合高性能競速或激烈的自由式。電影空拍/重載機通常落在 2~3:1。
馬達推力要去哪裡查?製造商會針對每種「馬達 + 螺旋槳 + 電壓」組合公布推力表。請使用你實際飛行時所用螺旋槳與電池節數(cell)對應的最大推力數值。
換電池會影響 TWR 嗎?會的──較重的電池會增加機身重量(使 TWR 下降),但也可能提高電壓與推力。只要更換任何零件,都應重新計算一次。