推力重量比(TWR)とは?
推力重量比(TWR:Thrust-to-Weight Ratio)とは、ドローンやRC機が生み出す推力(持ち上げる力)が、機体重量に対してどれだけあるかを示す数値です。マルチコプターの機体製作(ビルド)において最も重要な指標のひとつで、そもそもホバリングできるかどうか、操作のレスポンスがどれだけシャープか、激しいフライトやペイロード搭載にどれだけ余力があるかを左右します。TWRが1:1の場合、モーターは機体をやっと空中に保持できる程度。これを下回ると、機体は地面から浮き上がることすらできません。
このツールの使い方
各モーターがフルスロットルで発生する静止推力(モーターメーカーのデータシート記載の値、単位はグラム)、機体のモーター数、そして全備重量(AUW:All-Up Weight)を入力します。AUWとは、フレーム・バッテリー・カメラ・プロペラを含む「飛行可能な状態の総重量」(単位はグラム)のことです。本ツールは、推力にモーター数を掛けて総推力を求め、それを全備重量で割ってTWRを算出します。
計算式の解説
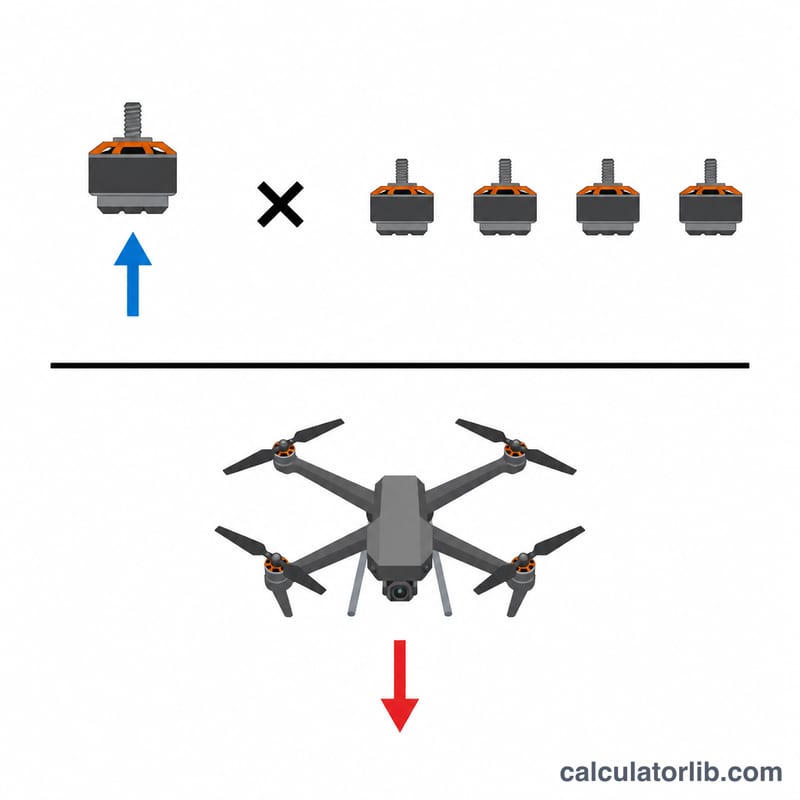
TWR =(1モーターあたりの推力 × モーター数)÷ 全備重量。推力と重量は必ず同じ単位(ここではグラム)で揃える必要があり、結果は無次元の比率になります。
$$\text{TWR} = \frac{\text{Thrust/Motor (g)} \times \text{Motor Count}}{\text{AUW (g)}}$$たとえば600gのモーターを4基搭載したクアッドコプターなら、総推力は2,400g。機体重量が650gの場合、TWRは \(2{,}400 \div 650 \approx 3.7:1\) となります。
計算例
5インチのFPVフリースタイル機を組んだと仮定しましょう。4基のモーターがそれぞれ1,200gの推力を出し、全備重量は650gとします。総推力は \(1{,}200 \times 4 = 4{,}800\,\text{g}\)。TWR = \(4{,}800 \div 650 \approx 7.4:1\) となり、極めてパワフルでフリースタイルにぴったりの仕上がりです。
機体タイプ別の典型的なTWR範囲
以下の範囲は、FPVおよびRCパイロットの間で一般的に使われている経験則です。正式な規格ではなく、個々のパイロットや機体の構成によって大きく異なります。
| 機体タイプ | 典型的なTWR | 特性 |
|---|---|---|
| 固定翼の練習機/クルーザー | ~0.5–1 : 1 | 翼が揚力を生むため、推力を重量に合わせる必要はない |
| 大型積載/シネマティックマルチローター | 2–3 : 1 | 滑らかで安定しているが、機動性は控えめで、ペイロードの余裕がある |
| 長距離/クルージングクアッド | 3–5 : 1 | 効率と飛行時間を優先し、加速力は中程度 |
| フリースタイル | 5–8 : 1 | フリップ、ダイブ、パワーループに十分な加速力がある |
| レーサー | 8–12 : 1 以上 | 最大の加速力を持つが、飛行時間は短い |
マルチローターが十分な制御性を保ってホバリングするには、一般に少なくとも約2:1が必要です。それを下回ると、フライトコントローラーが姿勢を補正したり、風に対抗したり、降下から回復したりするための余剰推力がほとんどなくなります。多くのパイロットは、2:1を快適な目標ではなく、実用上の最低ラインと考えています。
TWR結果の読み方
TWRは、全モーターの合計推力を全備重量(AUW)で割った値です。
$$\text{TWR} = \frac{ \text{モーター1基あたりの推力} \times \text{モーターの数} }{ \text{AUW} }$$
ホバリングスロットル
大まかな目安として、ホバリングスロットルは最大推力の約\(1/\text{TWR}\)です。2:1の機体は約50%の推力でホバリングし、4:1の機体は約25%でホバリングします。スロットルスティックの位置は推力と完全には一致しません。スロットルカーブ、ESC、モーターによって変わるため、これは近似値として扱ってください。
TWRが高いことの意味
- 長所:加速が速く、急発進や上昇時のパワーが強く、ダイブからの回復にも余裕があります。
- 短所:モーターやバッテリーの重量が増え、飛行時間が短くなりがちです。また、ホバリング時のスロットル位置が非常に低くなるため、使えるスロットルの分解能が下がり、スロットルリミットやエクスポを使わない限り機体が過敏になります。
ベンチテストの推力と実際の飛行
公表されている推力値は静止状態のベンチテストから得られたものです。実際の飛行では、プロペラへの流入や機体による干渉のため、推力は通常、静止時の値より低くなります。プロペラの選択、空気密度、温度によっても変化します。TWRは楽観的な上限値として扱ってください。
電圧降下とペイロード
- 電圧降下:大きな負荷がかかるとバッテリー電圧が下がり、それに伴って推力も下がります。バッテリーの終盤では、満充電時に比べて推力が目に見えて低下します。特定の電圧で測定したベンチの数値は、飛行の後半における性能を過大に見積もります。
- ペイロード:カメラ、大容量バッテリー、その他の追加装備はAUWを増やし、TWRを下げます。必ずバッテリーを取り付けた状態の実際の重量を入力してください。
例えば、650 gの機体に100 gを追加すると、\(650/750 \approx 0.87\)のため、TWRは約13%下がります。
代表的な機体構成のTWR比較
以下の数値は代表的な機体構成の例示値です。お使いのモーター、プロペラ、バッテリー、重量の値は異なる場合があります。
| 機体構成 | モーター1基あたりの推力(g) | モーター数 | AUW(g) | TWR | ホバリングスロットルの目安(1/TWR) |
|---|---|---|---|---|---|
| 3インチシネウープ | 450 | 4 | 500 | (450 × 4) / 500 = 3.6 | ≈ 28% |
| 5インチフリースタイル | 1200 | 4 | 650 | (1200 × 4) / 650 = 7.38 | ≈ 14% |
| 7インチ長距離 | 1300 | 4 | 1100 | (1300 × 4) / 1100 ≈ 4.73 | ≈ 21% |
| 大型積載ヘキサコプター | 3000 | 6 | 7000 | (3000 × 6) / 7000 ≈ 2.57 | ≈ 39% |
5インチフリースタイル機の計算例:
$$\text{TWR} = \frac{1200 \times 4}{650} = \frac{4800}{650} \approx 7.38$$
そのホバリングスロットルは約\(1/7.38 \approx 0.14\)、つまり14%です。大型積載ヘキサコプターは2〜3:1の範囲付近にあり、これは安定性が高く積載能力のある機体によく見られる値です。実際の飛行中の推力は、これらの静止時の数値より低くなります。
よくある質問(FAQ)
どれくらいのTWRが必要? 安定して操縦しやすい飛行には最低でも2:1、スポーティなフリースタイルには3〜4:1、ハイパフォーマンスなレースや本格フリースタイルには6:1以上を目安にしましょう。シネマティック撮影や重量物運搬用の機体では2〜3:1程度がよく使われます。
モーターの推力はどこで調べる? メーカーは、各モーター+プロペラ+電圧の組み合わせごとに推力テーブルを公開しています。実際に使うプロペラとバッテリーのセル数(電圧)に対応した最大推力の数値を使いましょう。
バッテリーを変えるとTWRは変わる? 変わります。バッテリーが重くなれば重量が増えてTWRは下がりますが、その分電圧が上がって推力が増す場合もあります。パーツを交換したら必ず再計算してください。