¿Qué es la relación empuje/peso?
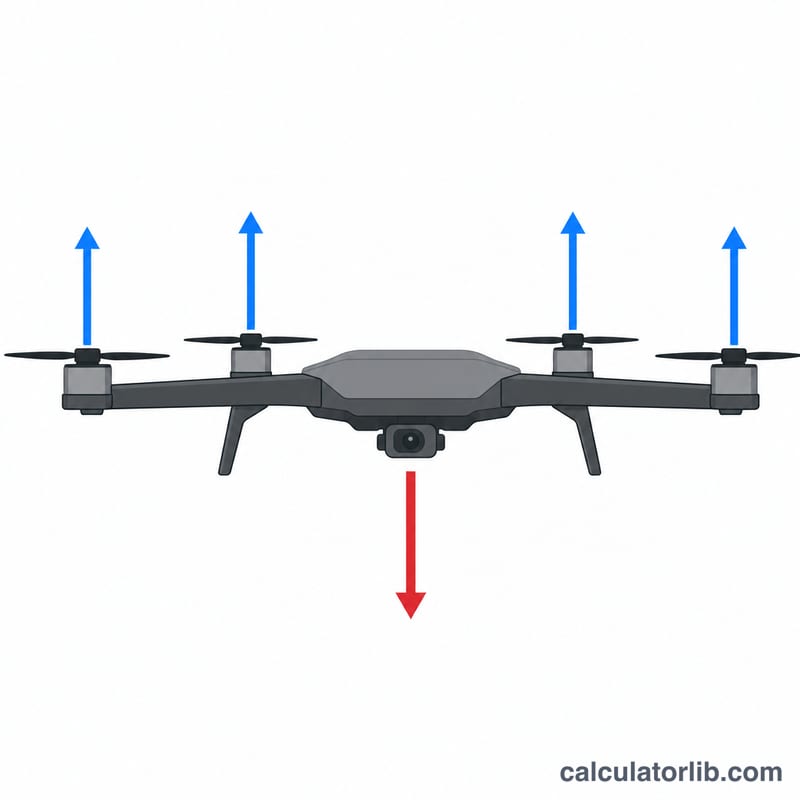
La relación empuje/peso (TWR, por sus siglas en inglés) indica cuánta fuerza de elevación genera tu dron o avión RC en comparación con lo que pesa. Es uno de los datos más importantes a la hora de montar un multirrotor: determina si tu aparato puede siquiera mantenerse en vuelo estacionario, lo reactivo que se siente y cuánto margen tienes para volar de forma agresiva o transportar carga. Una TWR de 1:1 significa que los motores apenas pueden sostener el aparato en el aire; por debajo de esa cifra, nunca llegará a despegar.
Cómo usar esta calculadora
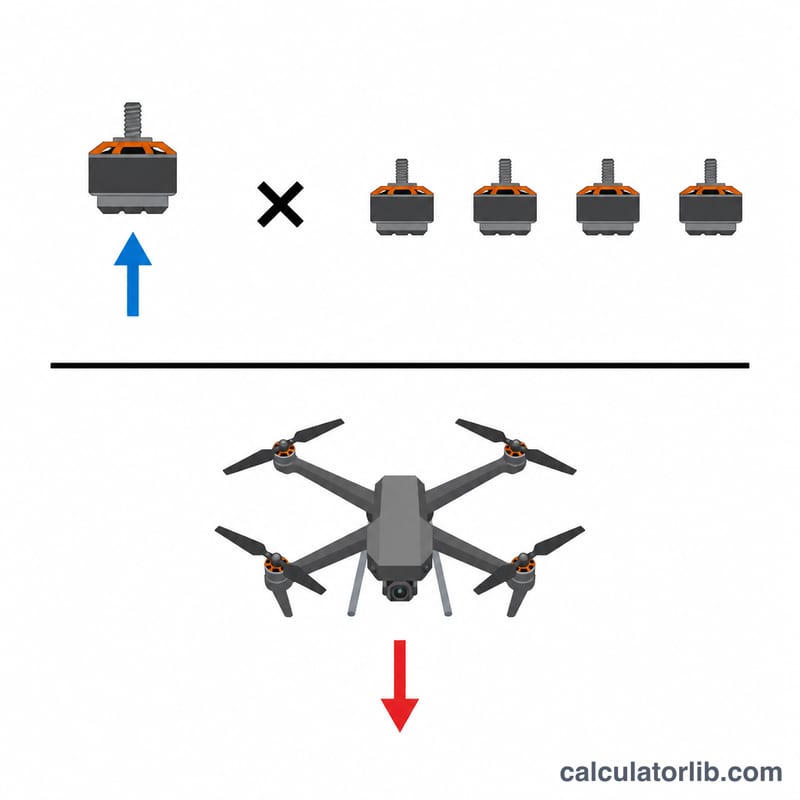
Introduce el empuje estático que produce cada motor a máxima potencia (según la ficha técnica del fabricante, en gramos), el número de motores de tu aparato y el peso total de despegue (AUW) — el peso completo listo para volar, incluyendo chasis, batería, cámara y hélices, en gramos. La calculadora multiplica el empuje por el número de motores para obtener el empuje total y, a continuación, lo divide entre el peso total para darte la relación.
La fórmula explicada
$$\text{TWR} = \frac{\text{empuje por motor} \times \text{número de motores}}{\text{peso total de despegue}}$$ Tanto el empuje como el peso deben expresarse en las mismas unidades (aquí, gramos), de modo que la relación es adimensional. Un cuadricóptero con cuatro motores de 600 g genera 2400 g de empuje total; si pesa 650 g, la TWR es \(2400 \div 650 \approx 3{,}7:1\).
Ejemplo práctico
Imagina que montas un quad FPV de freestyle de 5 pulgadas. Cada uno de sus 4 motores produce 1200 g de empuje y el peso total de despegue es de 650 g. El empuje total es \(1200 \times 4 = 4800\) g. $$\text{TWR} = 4800 \div 650 \approx 7{,}4:1$$ — extremadamente potente e ideal para freestyle.
Rangos típicos de TWR por tipo de aeronave
Los rangos siguientes son reglas prácticas generales de la comunidad de pilotos FPV y RC. No son estándares formales, y los pilotos y las configuraciones individuales varían mucho.
| Tipo de aeronave | TWR típico | Carácter |
|---|---|---|
| Ala fija de entrenamiento / crucero | ~0,5–1 : 1 | Las alas proporcionan sustentación, por lo que el empuje no necesita igualar el peso |
| Multirrotor de carga pesada / cinematográfico | 2–3 : 1 | Suave y estable, con agilidad limitada y una reserva de carga útil |
| Cuadricóptero de largo alcance / crucero | 3–5 : 1 | La eficiencia y el tiempo de vuelo son lo primero, con potencia moderada |
| Freestyle | 5–8 : 1 | Fuerte aceleración para volteretas, picados y bucles de potencia |
| Carreras | 8–12 : 1 o más | Máxima aceleración, con vuelos cortos |
Un multirrotor normalmente necesita al menos unos 2:1 para mantenerse en vuelo estacionario con suficiente autoridad de control. Por debajo de eso, hay poco empuje de reserva para que la controladora de vuelo corrija la actitud, compense el viento o recupere un descenso. Muchos pilotos consideran 2:1 como el mínimo práctico, no como un objetivo cómodo.
Interpretación de tu resultado de TWR
El TWR es el empuje total de todos los motores dividido entre el peso total en despegue (AUW):
$$\text{TWR} = \frac{ \text{empuje por motor} \times \text{número de motores} }{ \text{AUW} }$$
Acelerador en vuelo estacionario
Como estimación aproximada, el acelerador en vuelo estacionario equivale a unos \(1/\text{TWR}\) del empuje máximo. Una aeronave de 2:1 se mantiene en vuelo estacionario cerca del 50% del empuje, y una de 4:1 cerca del 25%. La posición de la palanca del acelerador no se corresponde perfectamente con el empuje, porque depende de la curva del acelerador, del ESC y del motor, así que tómalo como una aproximación.
Qué significa un TWR más alto
- Ventajas: aceleración más rápida, mayor potencia en la salida y en las subidas, y más reserva para recuperarse de los picados.
- Desventajas: más peso de motores y batería, y a menudo menor tiempo de vuelo. Además, el vuelo estacionario se produce con el acelerador en una posición muy baja, lo que reduce la resolución útil del acelerador y hace que la aeronave sea nerviosa a menos que uses límites de acelerador o expo.
Empuje en banco frente a vuelo real
Las cifras de empuje publicadas proceden de pruebas estáticas en banco. En vuelo, el empuje suele ser inferior a la cifra estática debido a la entrada de aire en la hélice y a la interferencia del chasis. La elección de la hélice, la densidad del aire y la temperatura también lo modifican. Considera tu TWR como un límite superior optimista.
Caída de voltaje y carga útil
- Caída de voltaje: con carga elevada, el voltaje de la batería baja, y el empuje también. El empuje al final de una batería es notablemente menor que con una batería recién cargada. Las cifras de banco medidas a un voltaje determinado sobrestiman el rendimiento hacia el final de un vuelo.
- Carga útil: una cámara, una batería más grande u otro equipo añadido aumenta el AUW y reduce el TWR. Introduce siempre el peso real con la batería instalada.
Por ejemplo, añadir 100 g a una configuración de 650 g reduce su TWR en aproximadamente un 13%, porque \(650/750 \approx 0{,}87\).
Comparación de TWR entre configuraciones típicas
Las cifras siguientes son valores ilustrativos para configuraciones típicas. Los números de tu propio motor, hélice, batería y peso serán distintos.
| Configuración | Empuje por motor (g) | Motores | AUW (g) | TWR | Acelerador aprox. en vuelo estacionario (1/TWR) |
|---|---|---|---|---|---|
| Cinewhoop de 3 pulgadas | 450 | 4 | 500 | (450 × 4) / 500 = 3,6 | ≈ 28% |
| Freestyle de 5 pulgadas | 1200 | 4 | 650 | (1200 × 4) / 650 = 7,38 | ≈ 14% |
| Largo alcance de 7 pulgadas | 1300 | 4 | 1100 | (1300 × 4) / 1100 ≈ 4,73 | ≈ 21% |
| Hexacóptero de carga pesada | 3000 | 6 | 7000 | (3000 × 6) / 7000 ≈ 2,57 | ≈ 39% |
Sustitución de ejemplo para la configuración freestyle de 5 pulgadas:
$$\text{TWR} = \frac{1200 \times 4}{650} = \frac{4800}{650} \approx 7{,}38$$
Su acelerador en vuelo estacionario es entonces de aproximadamente \(1/7{,}38 \approx 0{,}14\), es decir, el 14%. El hexacóptero de carga pesada se sitúa cerca del rango de 2–3:1, que es típico de plataformas estables que transportan carga. El empuje real en vuelo será menor que lo que sugieren estas cifras estáticas.
Preguntas frecuentes
¿Qué TWR necesito? Apunta a un mínimo de 2:1 para un vuelo estable y controlable, de 3 a 4:1 para un freestyle deportivo y de 6:1 en adelante para carreras o freestyle de alto rendimiento. Los equipos cinematográficos o de carga pesada suelen moverse entre 2 y 3:1.
¿Dónde encuentro el empuje del motor? Los fabricantes publican tablas de empuje para cada combinación de motor + hélice + voltaje. Usa la cifra de empuje máximo correspondiente a la hélice y a las celdas de batería que vayas a volar realmente.
¿La TWR cambia según la batería? Sí — una batería más pesada aumenta el peso (lo que reduce la TWR), pero puede elevar el voltaje y, con ello, el empuje. Recalcula siempre después de cambiar cualquier componente.