추력 대 중량비란?
추력 대 중량비(TWR)는 드론이나 RC 항공기가 만들어내는 추진력이 기체의 무게에 비해 얼마나 큰지를 알려주는 값입니다. 멀티로터 제작에서 가장 중요한 수치 중 하나로, 기체가 호버링이 가능한지, 조종 반응이 얼마나 날렵한지, 그리고 공격적인 비행이나 페이로드 운반을 위한 여유가 얼마나 있는지를 결정합니다. TWR이 1:1이라는 건 모터가 겨우 기체를 공중에 떠 있게 할 정도라는 뜻이며, 이보다 낮으면 기체는 결코 이륙하지 못합니다.
계산기 사용법
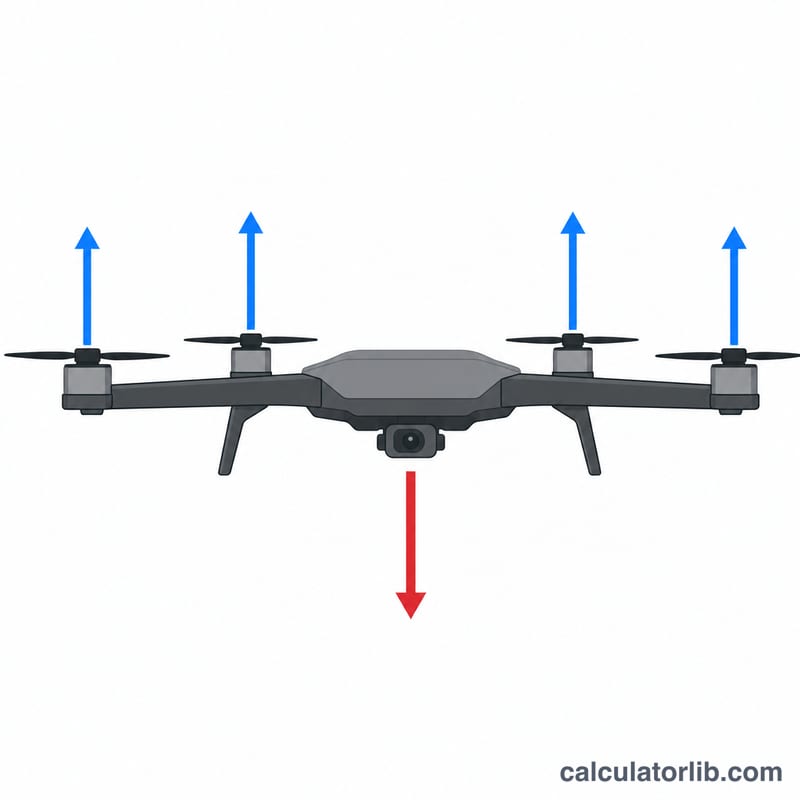
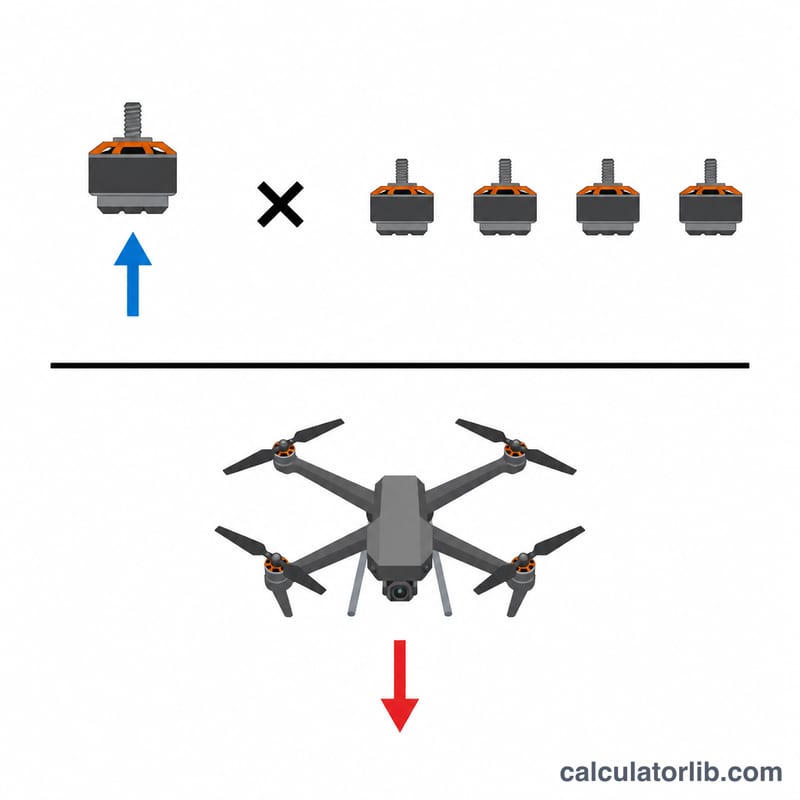
각 모터가 풀 스로틀에서 내는 정지 추력(모터 제조사 데이터시트 기준, 그램 단위), 기체의 모터 개수, 그리고 총중량(AUW) — 프레임, 배터리, 카메라, 프로펠러까지 포함한 비행 준비 상태의 전체 무게(그램 단위) — 를 입력하세요. 계산기는 모터 추력에 모터 개수를 곱해 총추력을 구한 뒤, 이를 총중량으로 나누어 비율을 산출합니다.
공식 설명
$$\text{TWR} = \frac{\text{Thrust/Motor (g)} \times \text{Motor Count}}{\text{AUW (g)}}$$ 추력과 중량은 반드시 같은 단위(여기서는 그램)를 사용해야 하므로 비율은 무차원 값이 됩니다. 600g 모터 4개를 단 쿼드콥터는 총 2,400g의 추력을 내며, 기체 무게가 650g이라면 TWR은 \(2{,}400 \div 650 \approx 3.7:1\)입니다.
실제 계산 예시
5인치 FPV 프리스타일 쿼드를 제작한다고 가정해 봅시다. 모터 4개가 각각 1,200g의 추력을 내고, 총중량은 650g입니다. 총추력은 \(1{,}200 \times 4 = 4{,}800\,\text{g}\)입니다. $$\text{TWR} = 4{,}800 \div 650 \approx 7.4:1$$ — 매우 강력하며 프리스타일에 최적입니다.
기체 유형별 일반적인 TWR 범위
아래 범위는 FPV 및 RC 조종사들 사이에서 통용되는 일반적인 경험 법칙입니다. 공식 표준이 아니며, 개별 조종사와 기체 구성에 따라 크게 다를 수 있습니다.
| 기체 유형 | 일반적인 TWR | 특성 |
|---|---|---|
| 고정익 트레이너 / 크루저 | ~0.5–1 : 1 | 날개가 양력을 제공하므로 추력이 중량과 같을 필요가 없음 |
| 헤비리프트 / 시네마틱 멀티로터 | 2–3 : 1 | 부드럽고 안정적이지만 기동성이 제한되고 탑재 여유가 있음 |
| 장거리 / 크루징 쿼드 | 3–5 : 1 | 효율과 비행 시간이 우선이며 적당한 가속력을 가짐 |
| 프리스타일 | 5–8 : 1 | 플립, 다이브, 파워 루프에 적합한 강한 가속력 |
| 레이싱 | 8–12 : 1 이상 | 최대 가속력이며 비행 시간은 짧음 |
멀티로터는 일반적으로 제어 권한을 충분히 확보하고 호버링하려면 최소 약 2:1이 필요합니다. 그보다 낮으면 비행 컨트롤러가 자세를 보정하거나, 바람에 대응하거나, 강하에서 회복할 여분의 추력이 거의 없습니다. 많은 조종사들은 2:1을 편안한 목표가 아닌 실질적인 최소값으로 봅니다.
TWR 결과 해석하기
TWR은 모든 모터의 총 추력을 총 이륙 중량(AUW)으로 나눈 값입니다:
$$\text{TWR} = \frac{ \text{모터당 추력} \times \text{모터 개수} }{ \text{AUW} }$$
호버 스로틀
대략적인 추정으로, 호버 스로틀은 전체 추력의 약 \(1/\text{TWR}\)입니다. 2:1 기체는 약 50% 추력에서 호버링하고, 4:1 기체는 약 25%에서 호버링합니다. 스로틀 스틱 위치는 스로틀 커브, ESC, 모터에 따라 달라지므로 추력과 정확히 일치하지 않습니다. 따라서 이는 근사치로 보아야 합니다.
TWR이 높다는 것의 의미
- 장점: 더 빠른 가속, 강한 펀치아웃 및 상승 출발, 그리고 다이브에서 회복할 여유가 많아집니다.
- 단점: 모터와 배터리 무게가 늘고, 비행 시간이 짧아지는 경우가 많습니다. 또한 호버링이 매우 낮은 스로틀 위치에서 이루어져 사용 가능한 스로틀 분해능이 줄고, 스로틀 제한이나 익스포를 쓰지 않으면 기체가 예민하게 움직입니다.
정적 추력 테스트 대 실제 비행
공개된 추력 수치는 정적 벤치 테스트에서 나온 값입니다. 비행 중에는 프로펠러 유입과 기체 간섭 때문에 추력이 정적 수치보다 대개 낮습니다. 프로펠러 선택, 공기 밀도, 온도도 추력을 바꿉니다. 여러분의 TWR은 낙관적인 상한값으로 보시기 바랍니다.
전압 강하와 탑재량
- 전압 강하: 고부하에서는 배터리 전압이 떨어지고, 추력도 함께 떨어집니다. 팩 사용 후반의 추력은 새 팩보다 눈에 띄게 낮습니다. 특정 전압에서 측정한 벤치 수치는 비행 후반의 성능을 과대평가하게 만듭니다.
- 탑재량: 카메라, 더 큰 배터리 또는 기타 추가 장비는 AUW를 늘리고 TWR을 낮춥니다. 항상 배터리를 장착한 실제 무게를 입력하십시오.
예를 들어, 650 g 기체에 100 g을 추가하면 \(650/750 \approx 0.87\)이므로 TWR이 약 13% 줄어듭니다.
일반적인 기체 구성별 TWR 비교
아래 수치는 일반적인 기체 구성의 예시 값입니다. 여러분의 모터, 프로펠러, 배터리, 중량 수치는 다를 수 있습니다.
| 구성 | 모터당 추력 (g) | 모터 수 | AUW (g) | TWR | 대략적인 호버 스로틀 (1/TWR) |
|---|---|---|---|---|---|
| 3인치 시네위룹 | 450 | 4 | 500 | (450 × 4) / 500 = 3.6 | ≈ 28% |
| 5인치 프리스타일 | 1200 | 4 | 650 | (1200 × 4) / 650 = 7.38 | ≈ 14% |
| 7인치 장거리 | 1300 | 4 | 1100 | (1300 × 4) / 1100 ≈ 4.73 | ≈ 21% |
| 헤비리프트 헥사콥터 | 3000 | 6 | 7000 | (3000 × 6) / 7000 ≈ 2.57 | ≈ 39% |
5인치 프리스타일 구성의 계산 예시:
$$\text{TWR} = \frac{1200 \times 4}{650} = \frac{4800}{650} \approx 7.38$$
이때 호버 스로틀은 약 \(1/7.38 \approx 0.14\), 즉 14%입니다. 헤비리프트 헥사콥터는 2–3:1 범위 근처에 있으며, 이는 안정적이고 탑재량을 실어 나르는 플랫폼에서 일반적인 값입니다. 실제 비행 중 추력은 이 정적 수치가 시사하는 것보다 낮을 것입니다.
자주 묻는 질문
TWR은 얼마나 필요한가요? 안정적이고 조종하기 쉬운 비행에는 최소 2:1, 스포티한 프리스타일에는 3~4:1, 고성능 레이싱이나 프리스타일에는 6:1 이상을 목표로 하세요. 시네마틱·중량물 운반용 기체는 보통 2~3:1로 운용합니다.
모터 추력은 어디서 확인하나요? 제조사는 모터 + 프로펠러 + 전압 조합별로 추력표를 공개합니다. 실제로 사용할 프로펠러와 배터리 셀 수에 해당하는 최대 추력 값을 사용하세요.
배터리에 따라 TWR이 달라지나요? 네 — 무거운 배터리는 무게를 늘려(TWR을 낮춰) 주지만, 전압과 추력을 높여 줄 수도 있습니다. 부품을 교체한 뒤에는 항상 다시 계산하세요.