지렛대 계산기란?
지렛대(지레)는 받침점(지점)을 중심으로 회전하는 단단한 막대로, 고전적인 여섯 가지 단순 기계 중 하나입니다. 이 계산기는 지렛대의 원리를 적용해 모든 지렛대의 기계적 이득(MA)과 만들어 낼 수 있는 출력 힘(부하에 가해지는 힘)을 계산합니다. 받침점을 기준으로 측정한 힘점 팔과 작용점 팔만 입력하면 1종, 2종, 3종 지렛대 모두에 사용할 수 있습니다.
사용 방법
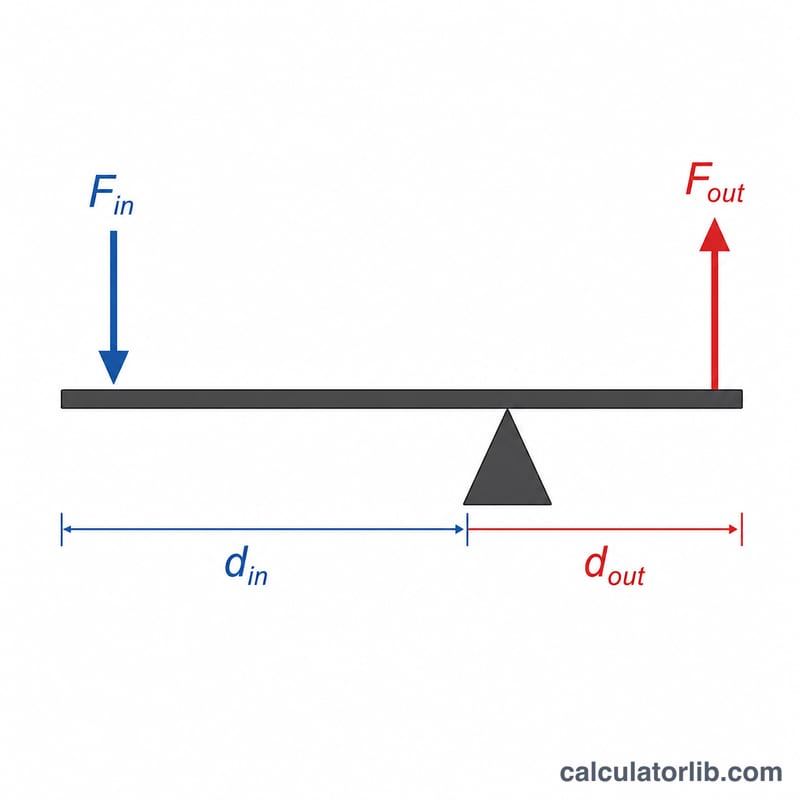
힘점 팔, 즉 받침점에서 힘을 가하는 지점까지의 거리(\(d_{in}\))와 작용점 팔, 즉 받침점에서 부하까지의 거리(\(d_{out}\))를 입력하세요. 길이는 단위만 서로 일치하면 어떤 것이든 상관없습니다. 가하는 힘(\(F_{in}\))을 추가로 입력하면 부하에 작용하는 힘이 얼마나 되는지 확인할 수 있습니다. 기계적 이득은 지렛대가 여러분의 힘을 몇 배로 늘려 주는지를 나타냅니다.
공식 풀이
모멘트의 원리에 따르면 균형을 이룬 지렛대는 다음을 만족합니다.
$$F_{in} \cdot d_{in} = F_{out} \cdot d_{out}$$이를 정리하면 기계적 이득은 다음이 됩니다.
$$MA = \frac{d_{in}}{d_{out}} = \frac{F_{out}}{F_{in}}$$MA가 1보다 크면 지렛대가 힘을 늘려 준다는 뜻이며(거리를 내주고 힘을 얻는 셈), 1보다 작으면 오히려 거리와 속도를 늘려 줍니다.
계산 예시
지렛대(쇠지레)의 힘점 팔이 100cm, 작용점 팔이 25cm라고 합시다.
$$MA = \frac{100}{25} = 4$$여기에 50N의 힘으로 누르면 부하에 작용하는 힘은 다음과 같습니다.
$$50 \times 4 = 200\,\text{N}$$즉 지렛대가 여러분의 힘을 네 배로 키워 주는 것이죠.
지레의 세 가지 종류: 배열과 예시
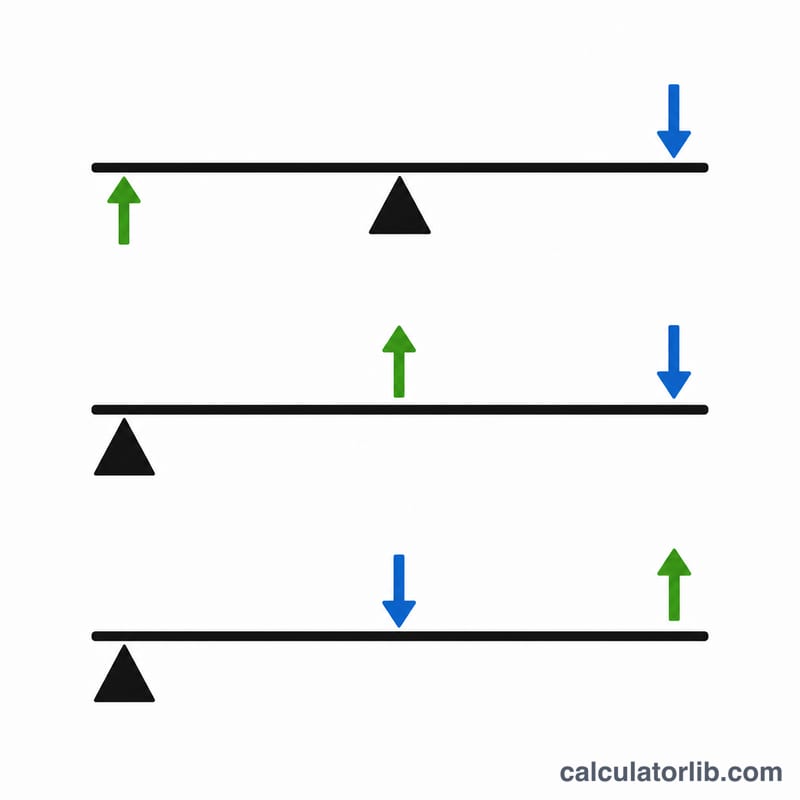
지레는 막대 위에 놓인 세 핵심 지점, 즉 받침점(지렛목), 하중(저항), 힘점(가하는 힘)의 순서에 따라 세 가지 종류로 나뉩니다. 지레의 법칙 \(F_{in}\cdot d_{in} = F_{out}\cdot d_{out}\)은 세 종류 모두에 적용됩니다. 거리는 모두 받침점에서 잽니다.
| 종류 | 막대 위의 배열 | 일반적인 기계적 이점(MA) | 흔한 예 |
|---|---|---|---|
| 1종 | 받침점이 가운데 있음(힘점 – 받침점 – 하중) | 받침점의 위치에 따라 1보다 크거나, 1과 같거나, 1보다 작을 수 있음 | 시소, 쇠지레(받침점을 중심으로 누르는 지렛대로 사용), 가위 |
| 2종 | 하중이 가운데 있음(받침점 – 하중 – 힘점) | 항상 1보다 큼, 힘팔이 하중팔보다 길기 때문 | 외바퀴 손수레, 호두까기, 병따개 |
| 3종 | 힘점이 가운데 있음(받침점 – 힘점 – 하중) | 항상 1보다 작음, 힘팔이 하중팔보다 짧기 때문 | 핀셋, 사람의 팔뚝(이두근), 낚싯대 |
기계적 이점은 \(\text{MA} = d_{in}/d_{out}\)이며, 힘팔을 하중팔로 나눈 값입니다. 2종 지레는 항상 힘을 증폭하고, 3종 지레는 힘을 내주는 대신 속도와 운동 범위를 얻으며, 1종 지레는 두 경우 모두가 될 수 있습니다.
지레 시나리오 비교
아래 표는 모든 시나리오에서 동일한 50 N의 힘을 사용하고 팔의 길이만 바꿉니다. 상대적 하중 이동 거리는 힘점이 움직인 거리에 \(d_{out}/d_{in}\)을 곱한 값입니다. 출력 힘은 \(F_{out} = F_{in}\cdot\text{MA}\)이며, 손실이 없는 이상적인 지레를 가정합니다.
| 힘팔 \(d_{in}\) | 하중팔 \(d_{out}\) | MA | 출력 힘 | 상대적 하중 이동 거리 |
|---|---|---|---|---|
| 100 cm | 25 cm | 4 | 200 N | 0.25 × 힘점 이동 거리 |
| 50 cm | 50 cm | 1 | 50 N | 1 × 힘점 이동 거리 |
| 30 cm | 60 cm | 0.5 | 25 N | 2 × 힘점 이동 거리 |
| 200 cm | 20 cm | 10 | 500 N | 0.1 × 힘점 이동 거리 |
| 80 cm | 40 cm | 2 | 100 N | 0.5 × 힘점 이동 거리 |
경향: MA가 1보다 크면 힘은 배가되지만 하중은 손이 움직이는 거리보다 비례적으로 적게 움직입니다. 200/20 cm 지레는 힘을 10배로 늘리지만, 하중은 힘점이 움직이는 거리의 10분의 1만큼만 움직입니다. MA가 1보다 작으면 반대입니다. 하중은 더 멀리, 더 빠르게 움직이지만 힘은 더 작아집니다.
기계적 이점 해석하기
- MA > 1: 지레가 힘을 증폭합니다. 하중은 힘점보다 짧은 거리를 움직이므로, 거리를 희생하고 힘을 얻는 셈입니다. 무거운 하중을 들어 올리거나 지렛대로 들어 올릴 때 유용합니다.
- MA = 1: 출력 힘은 입력 힘과 같습니다. 지레는 힘의 방향만 바꾸며, 균형 잡힌 시소가 그 예입니다.
- MA < 1: 출력 힘은 입력 힘보다 작지만, 하중은 힘점보다 더 멀리, 더 빠르게 움직입니다. 핀셋, 낚싯대, 사람의 팔뚝이 속도와 운동 범위를 얻는 방식이 바로 이것입니다.
이상적인 지레는 에너지를 보존합니다. 즉 투입된 일과 전달된 일이 같으므로
$$F_{in}\cdot s_{in} = F_{out}\cdot s_{out}$$
여기서 \(s_{in}\)과 \(s_{out}\)은 힘점과 하중이 움직인 거리입니다. 받침점을 중심으로 회전하는 강체 지레의 경우 \(s_{out}/s_{in} = d_{out}/d_{in} = 1/\text{MA}\)입니다.
예시: MA = 4이고 50 N의 힘을 0.40 m만큼 밀면, 하중은 200 N을 받고 \(0.40/4 = 0.10\) m만큼 움직입니다. 투입된 일은 \(50\times 0.40 = 20\) J, 산출된 일은 \(200\times 0.10 = 20\) J이므로 두 값이 일치합니다.
계산된 출력 힘은 상한값으로 보아야 합니다. 실제 지레는 받침점의 마찰과 막대의 휨 때문에 힘의 일부를 잃으며, 지레 자체의 무게도 시스템에 작용합니다. 따라서 실제로 사용할 수 있는 출력은 이상적인 값보다 다소 낮고, 주어진 하중을 움직이는 데 필요한 힘은 다소 높습니다.
자주 묻는 질문
어떤 단위를 사용해야 하나요? 단위가 서로 일치하기만 하면 어떤 것이든 됩니다. 두 팔의 길이 단위만 서로 맞추면 되고, 힘은 입력한 단위(N, lbf, kgf 등) 그대로 결과가 나옵니다.
MA가 1보다 작으면 무슨 의미인가요? 힘은 줄어들지만 속도와 움직이는 범위가 커진다는 뜻입니다. 사람의 팔뚝이나 낚싯대처럼 3종 지렛대에서 흔히 나타나는 특징입니다.
마찰이나 막대 무게도 반영되나요? 아니요. 이 계산기는 단단하고 무게가 없는 막대와 마찰 없는 받침점을 가정한 이상적인 모델입니다. 대부분의 설계나 숙제 문제에는 충분히 정확합니다.