什么是杠杆计算器?
杠杆是六大经典简单机械之一:一根绕支点转动的刚性杆。本计算器运用杠杆原理,帮你求出任意杠杆的机械优势(MA),以及它所能产生的输出力(负载力)。只要你输入从支点量起的动力臂和阻力臂,无论是一类、二类还是三类杠杆都同样适用。
如何使用
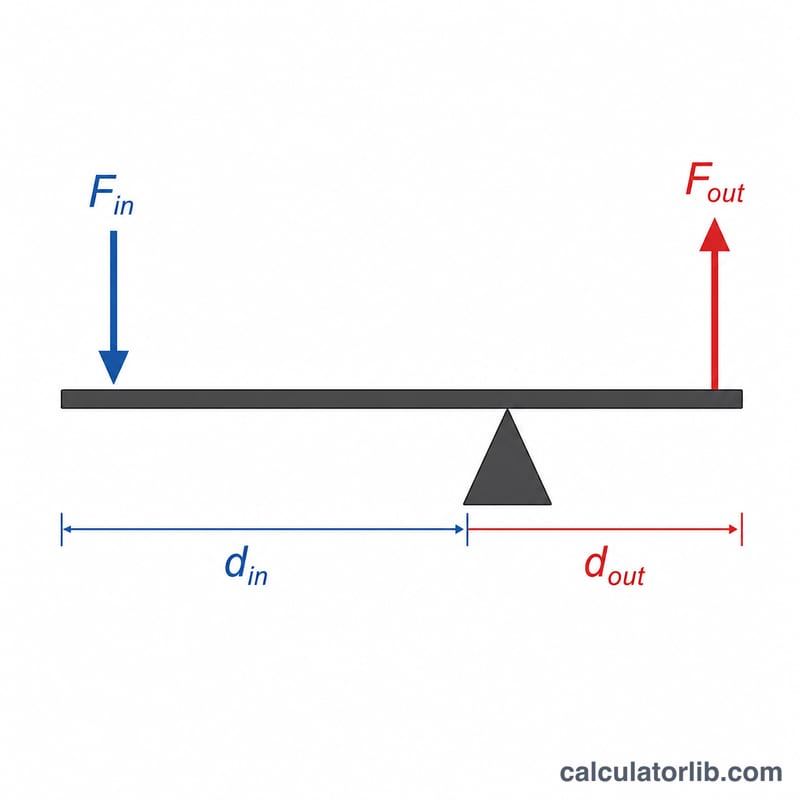
输入动力臂——也就是从支点到你施力点的距离(\(d_{in}\))——以及阻力臂——从支点到负载的距离(\(d_{out}\))。长度单位任选,只要前后一致即可。你还可以选填自己施加的动力(\(F_{in}\)),即可算出对应的负载力。机械优势会告诉你这根杠杆把你的力放大了多少倍。
公式详解
力矩平衡原理指出,处于平衡的杠杆满足 $$F_{in} \cdot d_{in} = F_{out} \cdot d_{out}$$ 变形后即可得到机械优势 $$MA = \frac{d_{in}}{d_{out}} = \frac{F_{out}}{F_{in}}$$ 当 \(MA\) 大于 1 时,杠杆放大了力(用距离换取力);当 \(MA\) 小于 1 时,则是放大了距离和速度。
实例演算
一根撬棍的动力臂为 100 cm,阻力臂为 25 cm。$$MA = \frac{100}{25} = 4$$ 如果你以 50 N 的动力去撬,负载力就变为 $$50 \times 4 = 200 \text{ N}$$ ——撬棍把你的力放大到了四倍。
杠杆的三类:排列方式与示例
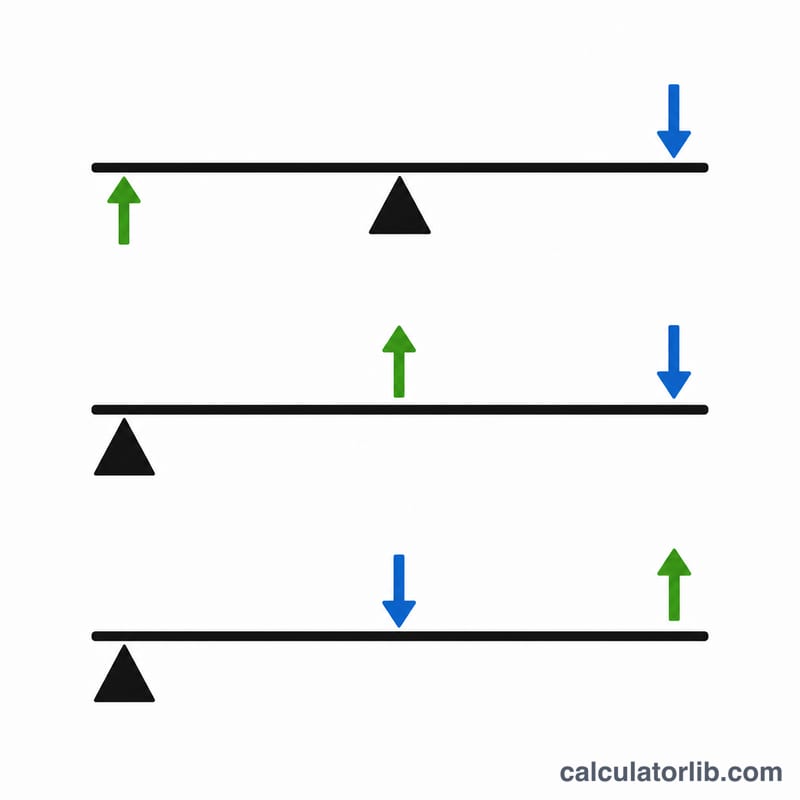
根据三个关键点沿杆排列的顺序,杠杆分为三类:支点(枢轴)、负载(阻力)和动力(你施加的力)。杠杆定律 \(F_{in}\cdot d_{in} = F_{out}\cdot d_{out}\) 适用于所有三类杠杆。距离都从支点处测量。
| 类别 | 沿杆的排列方式 | 典型机械优势(MA) | 常见示例 |
|---|---|---|---|
| 第一类 | 支点在中间(动力 – 支点 – 负载) | 可以大于 1、等于 1 或小于 1,取决于支点的位置 | 跷跷板、撬棍(以支点为支撑用作撬杆)、剪刀 |
| 第二类 | 负载在中间(支点 – 负载 – 动力) | 始终大于 1,因为动力臂比负载臂长 | 独轮车、胡桃夹、开瓶器 |
| 第三类 | 动力在中间(支点 – 动力 – 负载) | 始终小于 1,因为动力臂比负载臂短 | 镊子、人的前臂(二头肌)、钓鱼竿 |
机械优势为 \(\text{MA} = d_{in}/d_{out}\),即动力臂除以负载臂。第二类杠杆总是放大力量,第三类杠杆总是以力量换取速度和运动范围,第一类杠杆两者皆可。
杠杆方案对比
下表中每个方案都使用相同的 50 N 动力,仅改变力臂长度。相对负载行程为 \(d_{out}/d_{in}\) 乘以动力端移动的距离。输出力为 \(F_{out} = F_{in}\cdot\text{MA}\),假设为无损耗的理想杠杆。
| 动力臂 \(d_{in}\) | 负载臂 \(d_{out}\) | MA | 输出力 | 相对负载行程 |
|---|---|---|---|---|
| 100 cm | 25 cm | 4 | 200 N | 0.25 × 动力端行程 |
| 50 cm | 50 cm | 1 | 50 N | 1 × 动力端行程 |
| 30 cm | 60 cm | 0.5 | 25 N | 2 × 动力端行程 |
| 200 cm | 20 cm | 10 | 500 N | 0.1 × 动力端行程 |
| 80 cm | 40 cm | 2 | 100 N | 0.5 × 动力端行程 |
规律:只要 MA 大于 1,力就被放大,但负载移动的距离按比例少于你的手移动的距离。200/20 cm 的杠杆可使力量增加十倍,但负载只移动动力端距离的十分之一。当 MA 小于 1 时则相反:负载移动得更远更快,但力量更小。
如何理解你的机械优势
- MA > 1:杠杆放大你的力量。负载移动的距离比动力端短,因此你以距离换取力量。这适用于举起或撬动重物。
- MA = 1:输出力等于输入力。杠杆只改变力的方向,如平衡的跷跷板。
- MA < 1:输出力小于输入力,但负载比动力端移动得更远更快。镊子、钓鱼竿和人的前臂正是以此获得速度和运动范围。
理想杠杆遵守能量守恒:输入的功等于输出的功,因此
$$F_{in}\cdot s_{in} = F_{out}\cdot s_{out}$$
其中 \(s_{in}\) 和 \(s_{out}\) 分别是动力端和负载移动的距离。对于绕支点转动的刚性杠杆,\(s_{out}/s_{in} = d_{out}/d_{in} = 1/\text{MA}\)。
示例:当 MA = 4 且 50 N 的动力推动 0.40 m 时,负载获得 200 N 的力,并移动 \(0.40/4 = 0.10\) m。输入功为 \(50\times 0.40 = 20\) J,输出功为 \(200\times 0.10 = 20\) J,两者相等。
请将计算得出的输出力视为上限。实际杠杆会因支点处的摩擦和杆身弯曲而损失部分动力,杆件自身的重量也会作用于系统。因此,实际可用输出会略低于理想值,移动给定负载所需的动力也会略高。
常见问题
应该用什么单位?任何单位都行,只要前后一致。两个力臂的长度单位彼此匹配即可;力的单位则取决于你输入的单位(N、lbf、千克力等)。
MA 小于 1 代表什么?说明杠杆减小了力,但增大了速度和运动范围——这是三类杠杆的典型特征,比如人的前臂或一根鱼竿。
这会考虑摩擦或杆自身的重量吗?不会。这是一个理想模型,假定杆刚性、无重量、支点无摩擦。对于大多数设计估算和作业题来说,精度已经足够。