てこの計算機とは?
てこは、支点を中心に回転する剛体の棒で、古くから知られる6種類の単純機械のひとつです。この計算機はてこの原理を用いて、あらゆるてこの機械的倍率(MA)と、生み出せる出力(荷重)の力を求めます。支点を基準に測った力点側の腕の長さ(力点アーム)と作用点側の腕の長さ(荷重アーム)を入力すれば、第1種・第2種・第3種いずれのてこにも対応します。
使い方
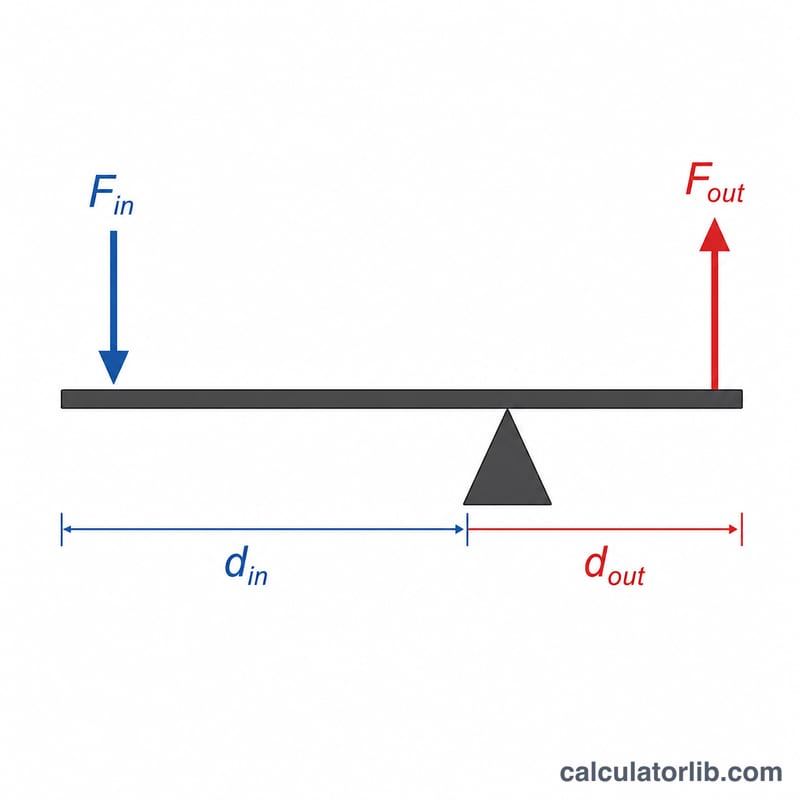
力点アーム=支点から力を加える位置までの距離(\(d_{in}\))と、荷重アーム=支点から荷重までの距離(\(d_{out}\))を入力してください。長さの単位は同じものであれば何でも構いません。加える力(\(F_{in}\))を入力すれば、その結果として得られる荷重の力も表示されます。機械的倍率は、てこが加えた力を何倍にしてくれるかを示します。
計算式の解説
モーメントのつり合いの原理によれば、つり合ったてこは次を満たします。
$$F_{in} \cdot d_{in} = F_{out} \cdot d_{out}$$これを変形すると、機械的倍率は次のようになります。
$$MA = \frac{d_{in}}{d_{out}} = \frac{F_{out}}{F_{in}}$$MAが1より大きければ、てこは力を増幅します(その代わりに移動距離は短くなります)。1より小さい場合は、力ではなく移動距離や速さを増幅することになります。
計算例
バールの力点アームが100cm、荷重アームが25cmだとします。
$$MA = \frac{100}{25} = 4$$50Nの力で押すと、荷重にかかる力は次のようになり、
$$50 \times 4 = 200\,\text{N}$$加えた力が4倍になります。
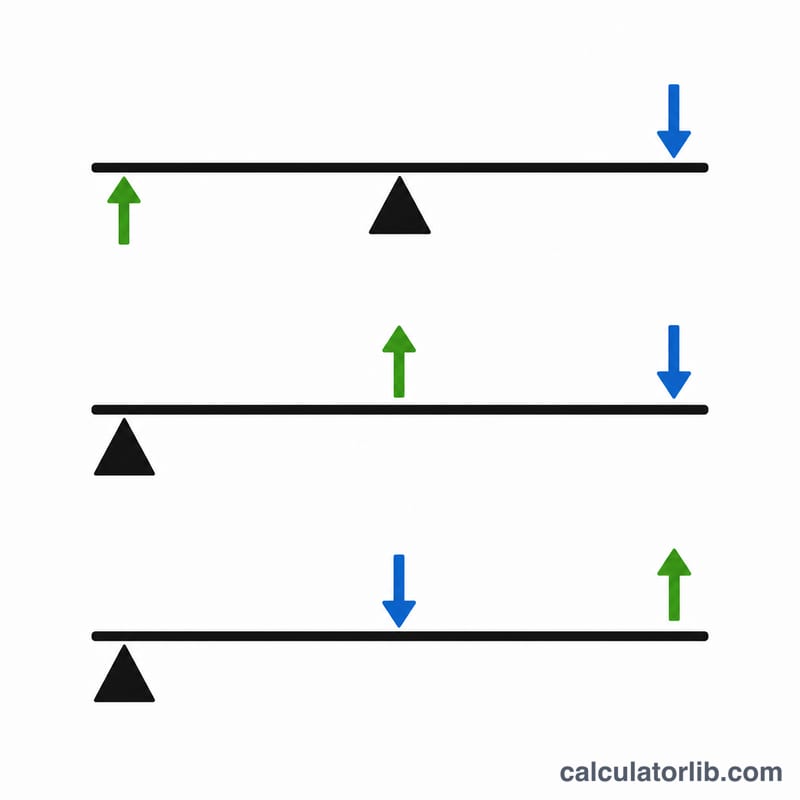
3種類のてこ:配置と例
てこは、棒上にある3つの重要な点、すなわち支点(作用点)、荷重(抵抗)、力点(加える力)の並び順によって3つのクラスに分類されます。てこの原理である\(F_{in}\cdot d_{in} = F_{out}\cdot d_{out}\)は、3つのクラスすべてに当てはまります。距離は支点から測定します。
| クラス | 棒上の配置 | 代表的な機械的利益(MA) | 一般的な例 |
|---|---|---|---|
| クラス1 | 支点が中央(力点 – 支点 – 荷重) | 支点の位置によって、1より大きい、1に等しい、または1より小さいものがある | シーソー、バール(支点の上で梃子として使うかなてこ)、はさみ |
| クラス2 | 荷重が中央(支点 – 荷重 – 力点) | 常に1より大きい。力点の腕が荷重の腕より長いため | 一輪車、くるみ割り、栓抜き |
| クラス3 | 力点が中央(支点 – 力点 – 荷重) | 常に1より小さい。力点の腕が荷重の腕より短いため | ピンセット、人の前腕(上腕二頭筋)、釣り竿 |
機械的利益は\(\text{MA} = d_{in}/d_{out}\)で表され、力点の腕の長さを荷重の腕の長さで割った値です。クラス2のてこは常に力を増幅し、クラス3のてこは常に速度と可動域を得る代わりに力を失い、クラス1のてこはそのどちらにもなり得ます。
てこのシナリオ比較
以下の表では、すべてのシナリオで同じ加力50 Nを用い、腕の長さのみを変えています。相対的な荷重の移動距離は、力点側が動く距離に\(d_{out}/d_{in}\)を掛けたものです。出力は\(F_{out} = F_{in}\cdot\text{MA}\)で、損失のない理想的なてこを仮定しています。
| 力点の腕 \(d_{in}\) | 荷重の腕 \(d_{out}\) | MA | 出力 | 相対的な荷重の移動距離 |
|---|---|---|---|---|
| 100 cm | 25 cm | 4 | 200 N | 0.25 × 力点の移動距離 |
| 50 cm | 50 cm | 1 | 50 N | 1 × 力点の移動距離 |
| 30 cm | 60 cm | 0.5 | 25 N | 2 × 力点の移動距離 |
| 200 cm | 20 cm | 10 | 500 N | 0.1 × 力点の移動距離 |
| 80 cm | 40 cm | 2 | 100 N | 0.5 × 力点の移動距離 |
傾向:MAが1より大きい場合、力は増幅されますが、荷重の動く距離は手の動く距離よりも比例して小さくなります。200/20 cmのてこは力を10倍に増やしますが、荷重は力点側の10分の1の距離しか動きません。MAが1より小さい場合は逆になり、荷重はより遠くまで速く動きますが、力は小さくなります。
機械的利益の解釈
- MA > 1:てこは力を増幅します。荷重は力点側よりも短い距離しか動かないため、距離を力と引き換えにします。重い物を持ち上げたりこじ開けたりするのに役立ちます。
- MA = 1:出力される力は入力された力と等しくなります。釣り合ったシーソーのように、てこは力の向きを変えるだけです。
- MA < 1:出力される力は入力された力より小さくなりますが、荷重は力点側よりも遠くまで速く動きます。ピンセット、釣り竿、人の前腕はこの仕組みで速度と可動域を得ています。
理想的なてこではエネルギーが保存されます。すなわち、加えられた仕事と取り出される仕事は等しく、次の式が成り立ちます。
$$F_{in}\cdot s_{in} = F_{out}\cdot s_{out}$$
ここで\(s_{in}\)と\(s_{out}\)は、力点と荷重がそれぞれ動いた距離です。支点を中心に回転する剛体のてこでは、\(s_{out}/s_{in} = d_{out}/d_{in} = 1/\text{MA}\)が成り立ちます。
例:MA = 4で、50 Nの加力を0.40 m押し込んだ場合、荷重には200 Nが伝わり、荷重は\(0.40/4 = 0.10\) m動きます。仕事の入力は\(50\times 0.40 = 20\) J、仕事の出力は\(200\times 0.10 = 20\) Jで、両者は一致します。
計算された出力は上限値として扱ってください。実際のてこは、支点での摩擦や棒のたわみによって加えた力の一部を失い、てこ自体の重さもシステムに作用します。そのため実際に使える出力は理想値より somewhat 低くなり、与えられた荷重を動かすのに必要な力は somewhat 高くなります。
よくある質問
どの単位を使えばいいですか? 単位がそろっていれば何でも構いません。腕の長さは互いに同じ単位であればよく、力は入力したそのままの単位(N、lbf、kg重など)で計算されます。
MAが1より小さいとどういう意味ですか? てこが力を小さくする代わりに、速さや動く範囲を大きくしていることを意味します。人間の前腕や釣り竿などの第3種のてこに典型的に見られます。
摩擦や棒の重さは考慮されますか? いいえ。これは棒が剛体で重さがなく、支点に摩擦がないと仮定した理想モデルです。設計や宿題の問題の大半には十分な精度です。