てこの計算機とは?
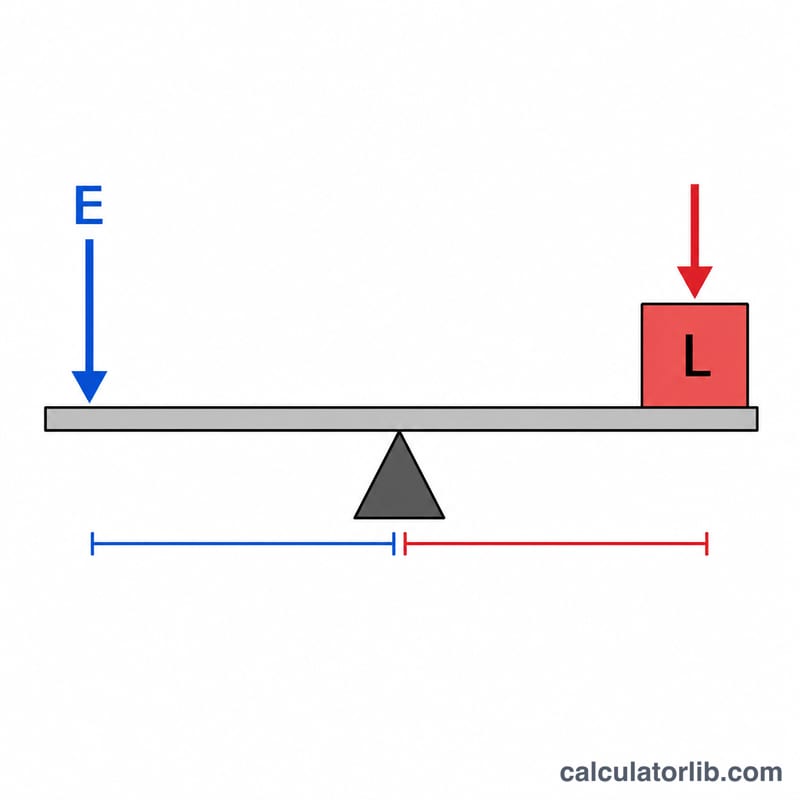
この計算機は、てこの普遍的な法則、いわゆる「モーメントの原理」を用います。つり合ったてこでは、力点(加える力)が生む回転の効果と、荷重が生む回転の効果が等しくなります。第1種・第2種・第3種といったあらゆる種類のてこに対応し、単位の組み合わせが一貫していればどんな単位でも使えます。4つの量 ― 力点の力、荷重、力点側の腕の長さ、荷重側の腕の長さ ― のうち任意の3つを入力し、求めたい力の欄を空欄にすれば、その値を自動で計算します。
計算式
基本となる式は
$$\text{力点の力} \times \text{力点側の腕の長さ} = \text{荷重} \times \text{荷重側の腕の長さ}$$です。式を変形すれば、わかっているモーメントをその腕の長さで割ることで未知の力が求められます。てこの機械的利得(てこ比、MA)は力点側の腕と荷重側の腕の比で表され、
$$\text{MA} = \frac{\text{力点側の腕の長さ}}{\text{荷重側の腕の長さ}}$$となります。MAが1より大きいほど、てこは加えた力を大きく増幅します。
使い方
1. 両方の腕の長さを入力します(必須)。2. わかっている力のいずれか一方を入力します。3. 求めたい力の欄は空欄のままにします。結果パネルには、計算で求めた力、両側のモーメント(つり合っていれば一致します)、そして機械的利得が表示されます。
計算例
荷重100 Nが荷重側の腕0.5 mに作用し、力点が力点側の腕2 mに作用するとします。これとつり合う力点の力を求めるには、
$$\text{力点の力} = \frac{100 \times 0.5}{2} = 25 \ \text{N}$$となります。逆に、力点の力25 Nが2 mの腕に作用し、荷重側の腕が0.5 mの場合、
$$\text{荷重} = \frac{25 \times 2}{0.5} = 100 \ \text{N}$$です。このときの機械的利得は \(2 \div 0.5 = 4\) となります。
てこの3つの種類
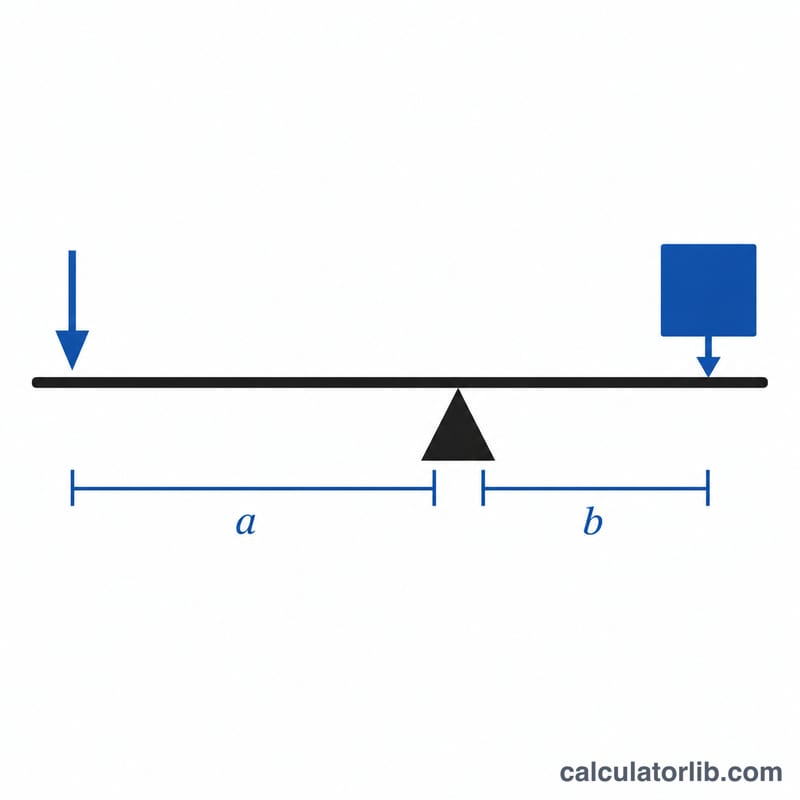
てこは、支点(支え)、荷重、力点が棒の上でどの位置にあるかによって分類されます。どの種類でも、つり合いの状態では力のモーメントの法則が成り立ちます:\(F_e \times d_e = F_l \times d_l\)。機械的利点(MA)は \(\text{MA} = \frac{F_l}{F_e} = \frac{d_e}{d_l}\) で表されます。
| 種類 | 棒上の配置 | 代表的なMA | 身近な例 |
|---|---|---|---|
| 第1種 | 支点が力点と荷重の間にある | 支点の位置によって、1より大きい、1に等しい、または1より小さい場合がある | シーソー、バール(てこの原理で押し上げる道具)、はさみ |
| 第2種 | 荷重が支点と力点の間にある | 常に1より大きい(力点側の腕が荷重側の腕より長い) | 一輪車、くるみ割り、栓抜き |
| 第3種 | 力点が支点と荷重の間にある | 常に1より小さい(力点側の腕が荷重側の腕より短い) | ピンセット、釣り竿、人間の前腕 |
機械的利点の解釈
- MA > 1: てこは力を増幅するため、小さな力で大きな荷重とつり合わせられます。その代償は距離です。力点側は、力点の腕 ÷ 荷重の腕 の比率で、荷重側より大きく移動します。理想的なてこでは、入力の仕事と出力の仕事は等しいため、得た力の分だけ移動距離を失います。
- MA = 1: 力点の力と荷重は等しく、両側の腕の長さも等しくなります。てこは力の向きを変えるだけで、つり合ったシーソーのような状態です。
- MA < 1: 荷重の重さより大きな力が必要ですが、荷重は手よりも遠くまで、速く動きます。ピンセットや前腕のような第3種のてこは、力を犠牲にして速さと可動範囲を得ています。
前提条件: 結果は、理想的で摩擦のない、剛体のてこ(棒の重さは無視できる)を前提としています。力は棒に対して垂直に作用すると仮定しています。計算機が示すのは、てこを静止(つり合い)の状態に保つのに必要な力であり、支点の両側のモーメントが釣り合っている必要があります。実際のてこでは、摩擦に打ち勝ち、荷重を動かし始めるために、わずかに大きな力が必要です。力が斜めに作用する場合は、棒に垂直な成分のみが影響します。
てこの設定の比較
この表では、荷重を100 N、荷重側の腕を0.5 mに固定し、力点側の腕だけを変えています。各力は \(F_e = \frac{F_l \times d_l}{d_e}\) から求めています。例えば、力点側の腕が2 mの場合:\(F_e = \frac{100 \times 0.5}{2} = 25\) N。
| 力点側の腕(m) | 荷重(N) | 荷重側の腕(m) | 必要な力(N) | 機械的利点 |
|---|---|---|---|---|
| 0.5 | 100 | 0.5 | 100 | 1 |
| 1 | 100 | 0.5 | 50 | 2 |
| 2 | 100 | 0.5 | 25 | 4 |
| 4 | 100 | 0.5 | 12.5 | 8 |
力点側の腕を2倍にすると、必要な力は半分になり、MAは2倍になります。同じ荷重を動かす場合、力点側は2倍の距離を移動します。
第3種との比較: 荷重100 N、荷重側の腕0.5 mの場合、力点側の腕を0.25 mにすると、\(F_e = \frac{100 \times 0.5}{0.25} = 200\) N、\(\text{MA} = \frac{0.25}{0.5} = 0.5\) となります。必要な力は荷重の2倍ですが、荷重は力点の2倍の距離を移動します。
よくある質問
どの単位を使えばよいですか? 一貫していればどの単位でも構いません。力をニュートン(N)、腕の長さをメートル(m)にすればモーメントはニュートンメートル(\(\text{N}\cdot\text{m}\))になりますが、ポンドとインチの組み合わせでも問題ありません。
機械的利得とは何ですか? てこが入力した力を何倍に増幅するかを表す値です。\(\text{MA} = \frac{\text{力点側の腕の長さ}}{\text{荷重側の腕の長さ}}\) で求めます。
なぜモーメントは等しくなければならないのですか? てこは、時計回りのモーメントと反時計回りのモーメントがつり合ったときに回転のつり合い状態になります。これがモーメントの原理です。