什麼是槓桿計算器?
槓桿是六大經典簡單機械之一:一根繞著支點轉動的剛性桿。本計算器運用槓桿定律,求出任何槓桿的機械利益(MA),以及它所能產生的輸出力(負載力)。只要輸入從支點量起的施力臂與負載臂,無論是第一類、第二類或第三類槓桿都適用。
使用方法
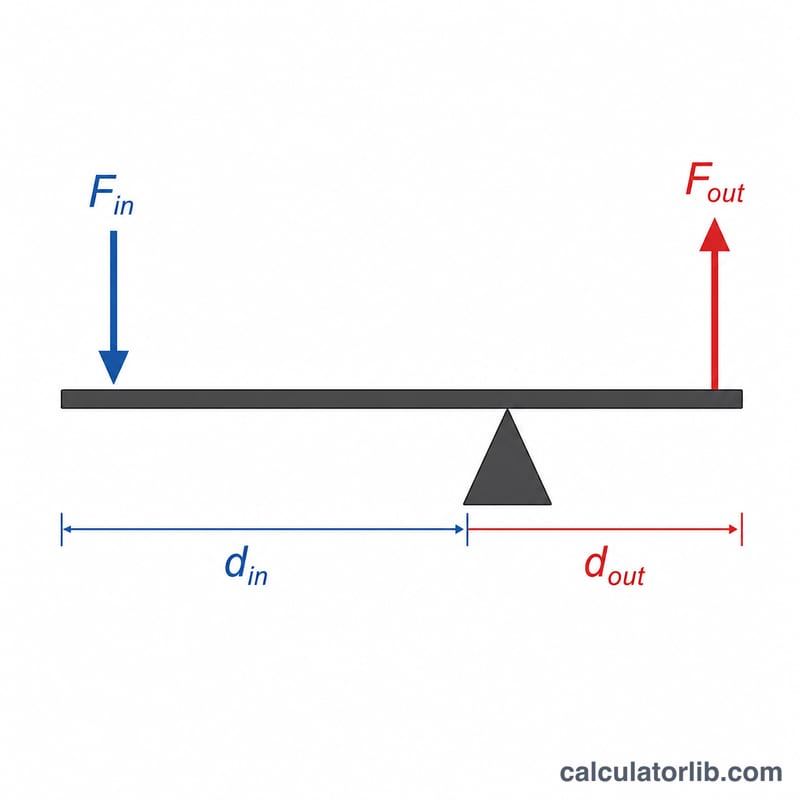
輸入施力臂——也就是從支點到你施力位置的距離(\(d_{in}\))——以及負載臂——從支點到負載的距離(\(d_{out}\))。長度單位可任選,只要前後一致即可。你也可以選擇性地輸入所施加的施力(\(F_{in}\)),即可得到對應的負載力。機械利益會告訴你這根槓桿能把你的力放大幾倍。
公式解析
力矩原理指出,一根平衡的槓桿滿足 $$F_{in} \cdot d_{in} = F_{out} \cdot d_{out}$$ 經過移項後即可得到機械利益 $$MA = \frac{d_{in}}{d_{out}} = \frac{F_{out}}{F_{in}}$$ MA 大於 1 代表槓桿能放大力量(以距離換取力量);MA 小於 1 則代表它反而是放大移動距離與速度。
實例演算
一根鐵撬的施力臂為 100 公分,負載臂為 25 公分。$$MA = \frac{100}{25} = 4$$ 若你以 50 N 的施力推動,負載力便成為 $$50 \times 4 = 200 \text{ N}$$——這根鐵撬把你的力量放大了四倍。
三類槓桿的排列與例子
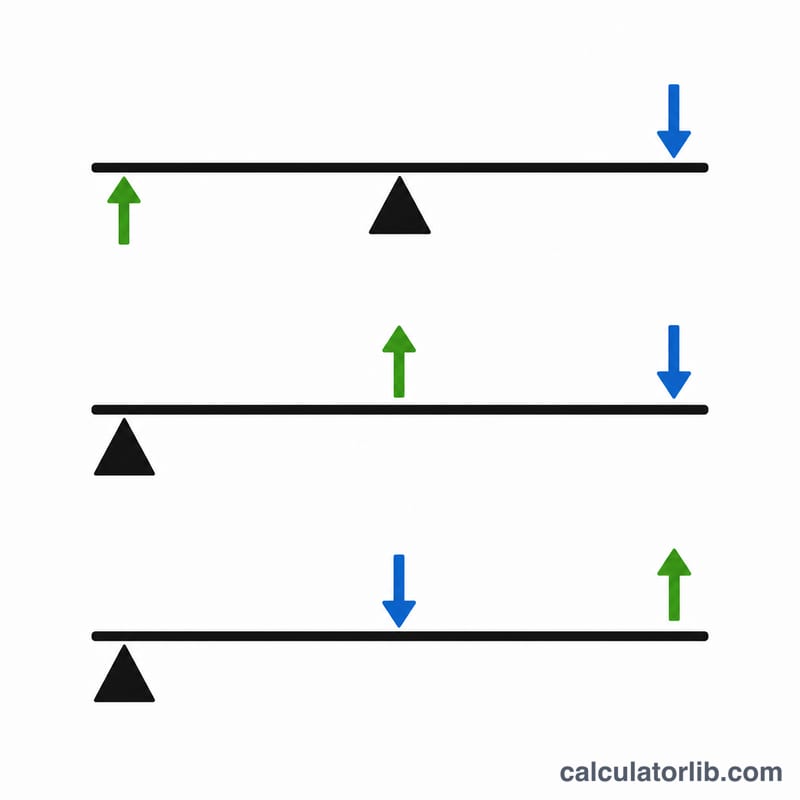
槓桿依三個關鍵點沿著桿身的排列順序分為三類:支點(樞軸)、負載(阻力)與施力點(你施加的力)。槓桿定律 \(F_{in}\cdot d_{in} = F_{out}\cdot d_{out}\) 適用於所有三類。距離皆從支點量起。
| 類別 | 沿桿身的排列 | 典型機械優勢(MA) | 常見例子 |
|---|---|---|---|
| 第一類 | 支點在中間(施力點 – 支點 – 負載) | 可大於 1、等於 1 或小於 1,取決於支點位置 | 蹺蹺板、撬棍(以支點為支點的撬物棒)、剪刀 |
| 第二類 | 負載在中間(支點 – 負載 – 施力點) | 恆大於 1,因為施力臂比負載臂長 | 手推車、胡桃夾、開瓶器 |
| 第三類 | 施力點在中間(支點 – 施力點 – 負載) | 恆小於 1,因為施力臂比負載臂短 | 鑷子、人類前臂(二頭肌)、魚竿 |
機械優勢為 \(\text{機械優勢} = d_{in}/d_{out}\),即施力臂除以負載臂。第二類槓桿永遠放大力量,第三類槓桿則是以力量換取速度與活動範圍,第一類槓桿兩者皆可能。
槓桿情境比較
下表每個情境都使用 50 N 的相同施力,僅改變力臂長度。相對負載移動距離為 \(d_{out}/d_{in}\) 乘以施力端移動的距離。輸出力為 \(F_{out} = F_{in}\cdot\text{機械優勢}\),假設為沒有損耗的理想槓桿。
| 施力臂 \(d_{in}\) | 負載臂 \(d_{out}\) | MA | 輸出力 | 相對負載移動距離 |
|---|---|---|---|---|
| 100 cm | 25 cm | 4 | 200 N | 0.25 × 施力端移動距離 |
| 50 cm | 50 cm | 1 | 50 N | 1 × 施力端移動距離 |
| 30 cm | 60 cm | 0.5 | 25 N | 2 × 施力端移動距離 |
| 200 cm | 20 cm | 10 | 500 N | 0.1 × 施力端移動距離 |
| 80 cm | 40 cm | 2 | 100 N | 0.5 × 施力端移動距離 |
規律如下:當 MA 大於 1 時,力量會被放大,但負載移動的距離相對於你的手會按比例減少。200/20 cm 的槓桿可使力量增加十倍,但負載移動的距離只有施力端的十分之一。當 MA 小於 1 時則相反:負載移動得更遠、更快,但力量較小。
解讀你的機械優勢
- MA > 1:槓桿會放大你的力量。負載移動的距離短於施力端,因此你是以距離換取力量。這對於舉起或撬動沉重的負載很有用。
- MA = 1:輸出力等於輸入力。槓桿只改變力的方向,例如平衡的蹺蹺板。
- MA < 1:輸出力小於輸入力,但負載移動得比施力端更遠、更快。鑷子、魚竿與人類前臂正是以此獲得速度與活動範圍。
理想槓桿會守恆能量:投入的功等於輸出的功,因此
$$F_{in}\cdot s_{in} = F_{out}\cdot s_{out}$$
其中 \(s_{in}\) 與 \(s_{out}\) 分別是施力端與負載移動的距離。對於繞支點轉動的剛性槓桿,\(s_{out}/s_{in} = d_{out}/d_{in} = 1/\text{機械優勢}\)。
範例:若 MA = 4,且 50 N 的施力推動了 0.40 m,則負載承受 200 N,並移動 \(0.40/4 = 0.10\) m。輸入的功為 \(50\times 0.40 = 20\) J,輸出的功為 \(200\times 0.10 = 20\) J,兩者相符。
請將計算出的輸出力視為上限。實際槓桿會因支點摩擦與桿身彎曲而損失一部分施力,槓桿本身的重量也會作用於系統。因此可用的輸出會略低於理想值,移動特定負載所需的施力則會略高。
常見問題
該使用什麼單位?任何前後一致的單位都可以。兩段力臂長度只要彼此單位相同即可;力則使用你輸入時的單位(N、lbf、公斤力等皆可)。
MA 小於 1 代表什麼?代表這根槓桿減少了力量,卻增加了速度與運動範圍——這正是第三類槓桿的典型特性,例如人的前臂或釣竿。
有沒有把摩擦力或桿子重量算進去?沒有。這是一個理想化模型,假設桿子為剛性且無重量、支點也無摩擦力。對於大多數的設計與課業計算來說,這樣的精度已經足夠。