Что делает этот калькулятор
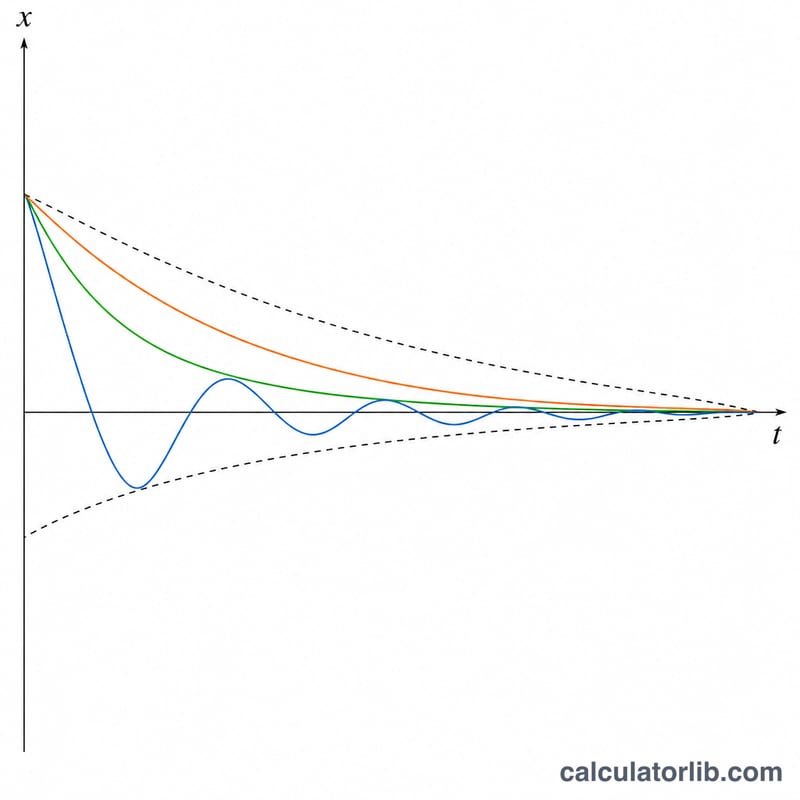
Этот инструмент вычисляет смещение \(x(t)\) одномерного затухающего гармонического осциллятора, который отпускают из состояния покоя при начальном смещении \(x_0\). Он решает стандартное уравнение движения, нормированное на массу, и строит таблицу положений за четыре собственных периода — так наглядно видно, как система постепенно приходит в равновесие. Кроме того, калькулятор определяет тип затухания: недодемпфированное (колебательное), критическое или передемпфированное (апериодическое).
Уравнение движения
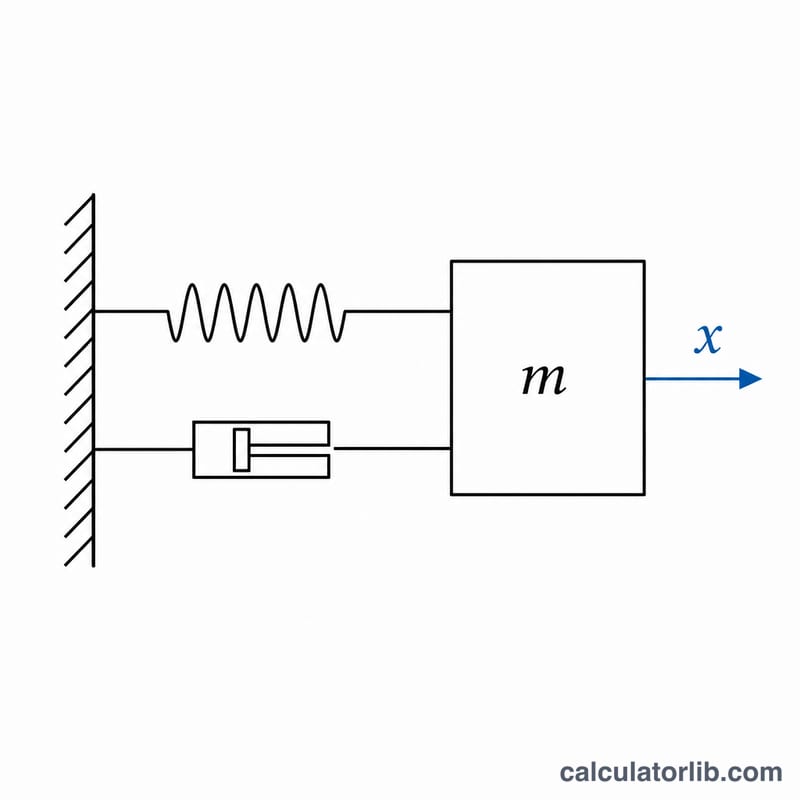
Движение описывается линейным обыкновенным дифференциальным уравнением $$\frac{d^2x}{dt^2} + 2k\frac{dx}{dt} + \omega_0^2 x = 0,$$ где \(\omega_0\) — собственная (недемпфированная) угловая частота, а \(k\) — коэффициент сопротивления (затухания); обе величины измеряются в \(1/\text{с}\). При начальных условиях \(x(0) = x_0\) и \(\frac{dx}{dt}(0) = 0\) вид аналитического решения зависит от соотношения между \(k\) и \(\omega_0\).
Если \(k < \omega_0\), система недодемпфирована и совершает колебания с уменьшенной угловой частотой \(\omega_d = \sqrt{\omega_0^2 - k^2}\), причём амплитуда затухает по закону \(e^{-kt}\). $$x(t) = x_0\, e^{-kt}\left(\cos\omega_d t + \frac{k}{\omega_d}\sin\omega_d t\right)\quad,\quad \omega_d = \sqrt{\omega_0^{2} - k^{2}}$$ Если \(k = \omega_0\), наступает критическое затухание: система возвращается в положение равновесия максимально быстро, не колеблясь, по формуле $$x(t) = x_0\left(1 + \omega_0\, t\right) e^{-\omega_0\, t}.$$ Если \(k > \omega_0\), система передемпфирована и медленно «сползает» к равновесию без колебаний. $$x(t) = \frac{x_0}{2\omega_d}\left[(\omega_d + k)\, e^{(\omega_d - k)t} + (\omega_d - k)\, e^{-(\omega_d + k)t}\right]\quad,\quad \omega_d = \sqrt{k^{2} - \omega_0^{2}}$$
Как пользоваться
Введите собственную угловую частоту \(\omega_0\) (должна быть больше нуля), коэффициент затухания \(k\) (ноль или больше, при \(k = 0\) получаются чистые незатухающие колебания), начальное смещение \(x_0\) и количество шагов по времени для таблицы. Собственный период равен \(T_0 = \frac{2\pi}{\omega_0}\); таблица охватывает интервал \(4T_0\) с равным шагом \(dt = \frac{\text{интервал}}{\text{число шагов}}\), давая (число шагов + 1) строк.
Разбор примера
При \(\omega_0 = 5\), \(k = 1\), \(x_0 = 1\) и 50 шагах система недодемпфирована, \(\omega_d = \sqrt{25 - 1} = 4{,}89898\ \text{рад/с}\). Собственный период составляет \(1{,}256637\ \text{с}\), интервал — \(5{,}026548\ \text{с}\), а шаг \(dt = 0{,}100531\ \text{с}\). В момент \(t = 0\) смещение равно \(1\); на первом шаге \(t = 0{,}100531\ \text{с}\) оно составляет около \(0{,}884153\).
Часто задаваемые вопросы
Что означает коэффициент затухания \(k\)? Это нормированный на массу полукоэффициент затухания: сила сопротивления на единицу массы равна \(2k\), умноженным на скорость.
Что будет, если \(k\) в точности равно \(\omega_0\)? В этой точке формулы для недо- и передемпфированного случаев имеют устранимую особенность, поэтому калькулятор применяет формулу критического затухания всякий раз, когда \(k\) отличается от \(\omega_0\) в пределах малой погрешности.
Почему именно четыре периода? Четырёх собственных периодов достаточно, чтобы увидеть полную огибающую затухания, и при этом таблица остаётся компактной и удобной для чтения.