지렛대 계산기란?
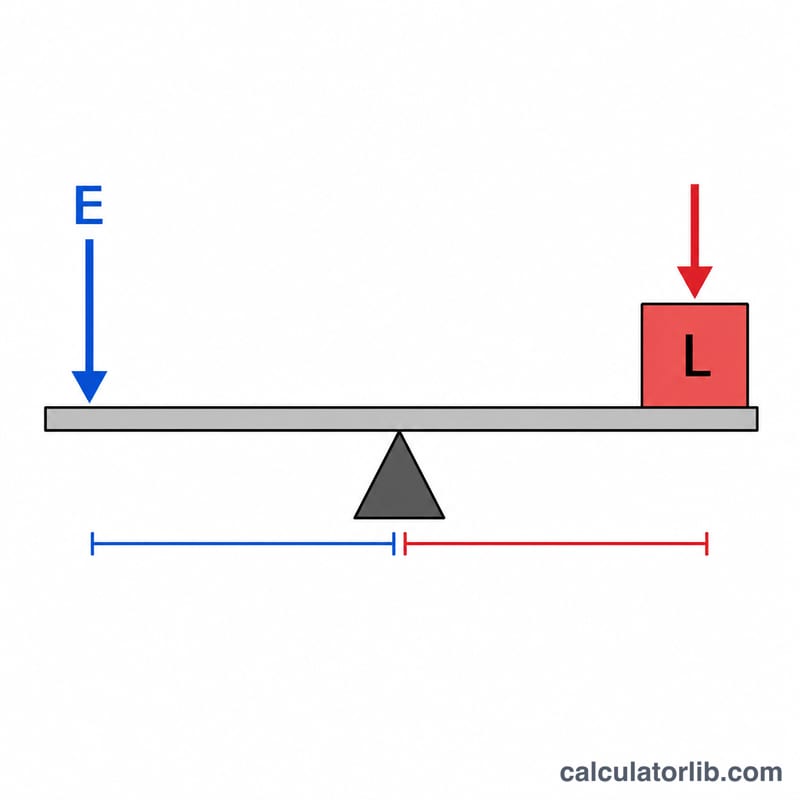
이 계산기는 지렛대의 기본 원리, 즉 모멘트 법칙을 적용합니다. 균형을 이룬 지렛대에서는 작용하는 힘이 만드는 회전 효과와 하중이 만드는 회전 효과가 같아집니다. 이 원리는 1종·2종·3종 등 모든 종류의 지렛대에 적용되며, 단위만 서로 일치하면 어떤 단위 체계에서도 그대로 성립합니다. 작용 힘, 하중, 힘점까지의 거리(힘 팔), 작용점까지의 거리(하중 팔) 이 네 가지 중 세 가지를 입력하고 구하려는 힘은 빈칸으로 두면, 계산기가 나머지 값을 풀어 줍니다.
공식
핵심이 되는 식은 $$\text{힘} \times \text{힘 팔} = \text{하중} \times \text{하중 팔}$$입니다. 이 식을 변형하면, 알고 있는 모멘트를 해당 팔 길이로 나누어 모르는 힘을 구할 수 있습니다. 지렛대의 기계적 이득(MA)은 힘 팔을 하중 팔로 나눈 비율로 정의됩니다. 즉 \(\text{MA} = \frac{\text{힘 팔}}{\text{하중 팔}}\)이며, MA가 1보다 크면 지렛대가 우리의 힘을 그만큼 배가시켜 준다는 뜻입니다.
사용 방법
1. 두 팔 길이를 모두 입력합니다(필수). 2. 알고 있는 힘 하나를 입력합니다. 3. 구하고 싶은 힘은 빈칸으로 둡니다. 결과 패널에는 계산된 힘, 양쪽 모멘트(평형 상태에서는 두 값이 일치해야 합니다), 그리고 기계적 이득이 함께 표시됩니다.
예제로 풀어 보기
하중 100 N이 0.5 m 길이의 하중 팔에 작용하고, 힘은 2 m 길이의 힘 팔에 작용한다고 해 봅시다. 이때 필요한 힘을 구하면 $$\text{힘} = \frac{100 \times 0.5}{2} = 25\ \text{N}$$이 됩니다. 반대로 2 m 힘 팔에 25 N의 힘을 가해 0.5 m 하중 팔에 맞선다면 $$\text{하중} = \frac{25 \times 2}{0.5} = 100\ \text{N}$$입니다. 이 경우 기계적 이득은 \(\frac{2}{0.5} = 4\)가 됩니다.
지레의 세 가지 종류
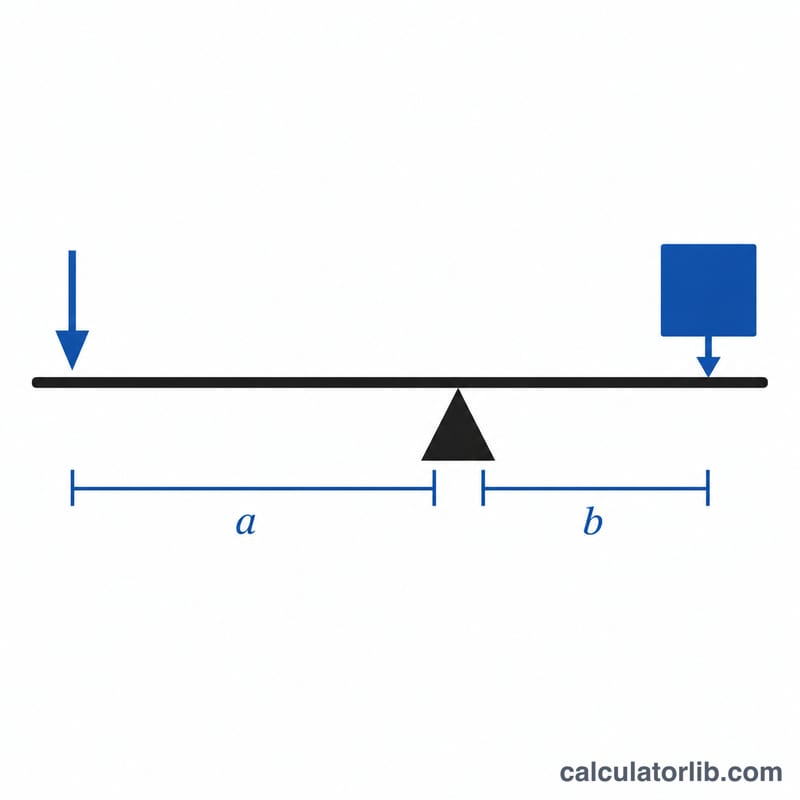
지레는 받침점(지점), 하중, 힘이 가해지는 위치가 막대를 따라 어디에 있는지에 따라 분류합니다. 모든 종류에서 평형 상태일 때 모멘트의 법칙이 성립합니다: \(F_e \times d_e = F_l \times d_l\). 기계적 이점(MA)은 \(\text{MA} = \frac{F_l}{F_e} = \frac{d_e}{d_l}\)입니다.
| 종류 | 막대 위의 배치 | 일반적인 MA | 흔한 예 |
|---|---|---|---|
| 1종 지레 | 받침점이 힘과 하중 사이에 있음 | 받침점의 위치에 따라 1보다 크거나, 1과 같거나, 1보다 작을 수 있음 | 시소, 쇠지레(지렛대로 들어 올리기), 가위 |
| 2종 지레 | 하중이 받침점과 힘 사이에 있음 | 항상 1보다 큼(힘팔이 하중팔보다 김) | 외바퀴 손수레, 호두까기, 병따개 |
| 3종 지레 | 힘이 받침점과 하중 사이에 있음 | 항상 1보다 작음(힘팔이 하중팔보다 짧음) | 핀셋, 낚싯대, 사람의 팔뚝 |
기계적 이점 해석하기
- MA > 1: 지레는 힘을 증폭시키므로, 더 작은 힘으로 더 큰 하중을 평형 상태로 만들 수 있습니다. 대신 이동 거리가 손해입니다. 힘이 가해지는 쪽 끝은 하중 쪽 끝보다 더 멀리 움직이며, 그 비율은 힘팔 ÷ 하중팔입니다. 이상적인 지레에서는 일의 입력과 출력이 같으므로, 얻은 힘만큼 이동 거리를 내어 줍니다.
- MA = 1: 힘과 하중이 같고 두 팔의 길이도 같습니다. 지레는 힘의 방향만 바꾸며, 균형 잡힌 시소가 그 예입니다.
- MA < 1: 하중의 무게보다 더 큰 힘이 필요하지만, 하중은 손이 움직이는 것보다 더 멀리, 더 빠르게 움직입니다. 핀셋이나 팔뚝 같은 3종 지레는 힘을 내주는 대신 속도와 운동 범위를 얻습니다.
가정: 이 결과는 마찰이 없고, 강체이며, 막대의 무게가 무시될 만큼 작은 이상적인 지레를 가정합니다. 힘은 막대에 수직으로 작용한다고 가정합니다. 계산기는 지레를 평형 상태로 유지하는 데 필요한 힘을 계산하며, 이는 받침점 양쪽의 모멘트가 균형을 이루어야 한다는 뜻입니다. 실제 지레는 마찰을 이기고 하중을 움직이기 시작하는 데 조금 더 많은 힘이 필요합니다. 힘이 각도를 이루어 작용하면 수직 성분만 계산에 포함됩니다.
지레 설정 비교하기
이 표는 하중을 100 N, 하중팔을 0.5 m로 고정하고 힘팔만 바꿉니다. 각 힘은 \(F_e = \frac{F_l \times d_l}{d_e}\)로 구합니다. 예를 들어 힘팔이 2 m일 때: \(F_e = \frac{100 \times 0.5}{2} = 25\) N.
| 힘팔 (m) | 하중 (N) | 하중팔 (m) | 필요한 힘 (N) | 기계적 이점 |
|---|---|---|---|---|
| 0.5 | 100 | 0.5 | 100 | 1 |
| 1 | 100 | 0.5 | 50 | 2 |
| 2 | 100 | 0.5 | 25 | 4 |
| 4 | 100 | 0.5 | 12.5 | 8 |
힘팔을 두 배로 늘릴 때마다 필요한 힘은 절반으로 줄고 MA는 두 배가 됩니다. 같은 하중을 움직일 때 힘이 가해지는 끝은 두 배 멀리 이동합니다.
3종 지레 비교: 하중 100 N, 하중팔 0.5 m로 같게 두고 힘팔을 0.25 m로 하면 \(F_e = \frac{100 \times 0.5}{0.25} = 200\) N이고 \(\text{MA} = \frac{0.25}{0.5} = 0.5\)입니다. 힘은 하중의 두 배이지만, 하중은 힘이 가해지는 지점보다 두 배 멀리 움직입니다.
자주 묻는 질문
어떤 단위를 써야 하나요? 서로 일치하기만 하면 어떤 단위든 괜찮습니다. 힘을 뉴턴(N), 팔 길이를 미터(m)로 입력하면 모멘트는 뉴턴미터(\(\text{N}\cdot\text{m}\))로 나오지만, 파운드와 인치를 써도 동일하게 계산됩니다.
기계적 이득이란 무엇인가요? 지렛대가 입력한 힘을 몇 배로 키워 주는지를 나타내는 값입니다. \(\text{MA} = \frac{\text{힘 팔}}{\text{하중 팔}}\)로 구합니다.
왜 두 모멘트가 같아야 하나요? 시계 방향 모멘트와 반시계 방향 모멘트가 균형을 이룰 때 지렛대는 회전 평형 상태가 됩니다. 이것이 바로 모멘트 법칙입니다.