Ce que fait ce calculateur
Cet outil résout numériquement une équation différentielle ordinaire du second ordre de la forme \(y'' = F(x, y, y')\) sur un intervalle [x0, xn], grâce à la méthode de Runge-Kutta d'ordre 2 (le schéma RK2 dit du point milieu, ou méthode d'Euler modifiée). Vous fournissez le second membre F sous forme d'expression en x, y et p (où p désigne y'), les valeurs initiales y(x0) et y'(x0), les bornes de l'intervalle ainsi que le nombre de pas. Le résultat est un tableau de valeurs (x, y, y') parcourant l'intervalle pas à pas. Il s'agit d'analyse numérique pure : la méthode s'applique donc à l'identique partout, quel que soit le pays.
Mode d'emploi
Saisissez la fonction F à l'aide de x, y et p, par exemple -4*p-4*y pour \(y'' = -4y' - 4y\). Les opérateurs + - * / ^ (ou **) ainsi que les fonctions sin, cos, tan, exp, log, ln, sqrt, abs, pow et les constantes pi, e sont pris en charge. Indiquez x0, les valeurs initiales y0 et y'0 = p0, la borne finale xn, puis choisissez le nombre de sous-intervalles n. Plus le nombre de pas est élevé, plus le pas \(h = (x_n - x_0)/n\) est petit et plus l'erreur diminue (l'erreur globale est en \(O(h^2)\)).
La formule expliquée
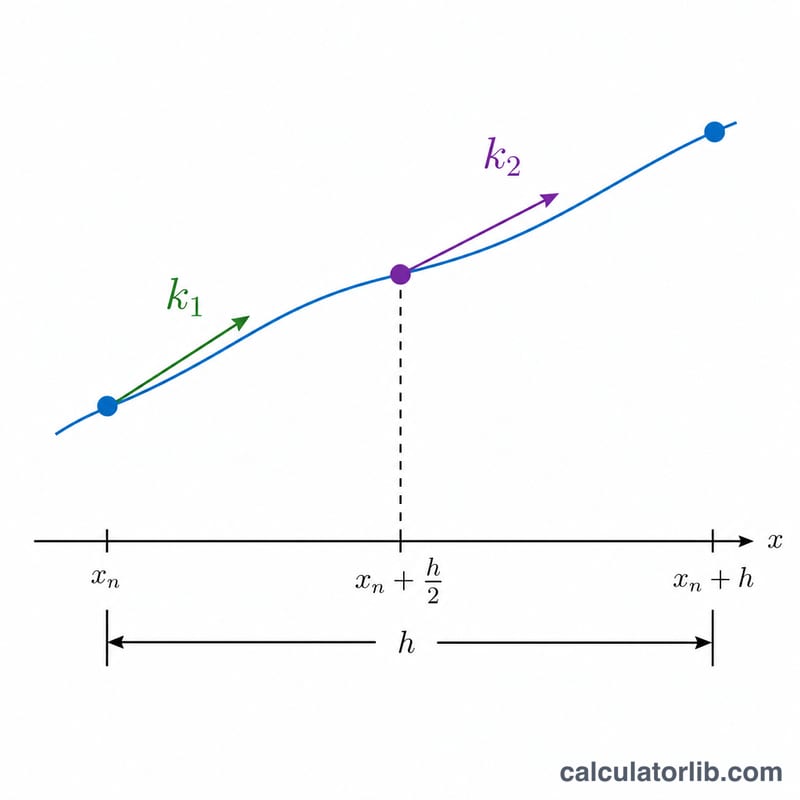
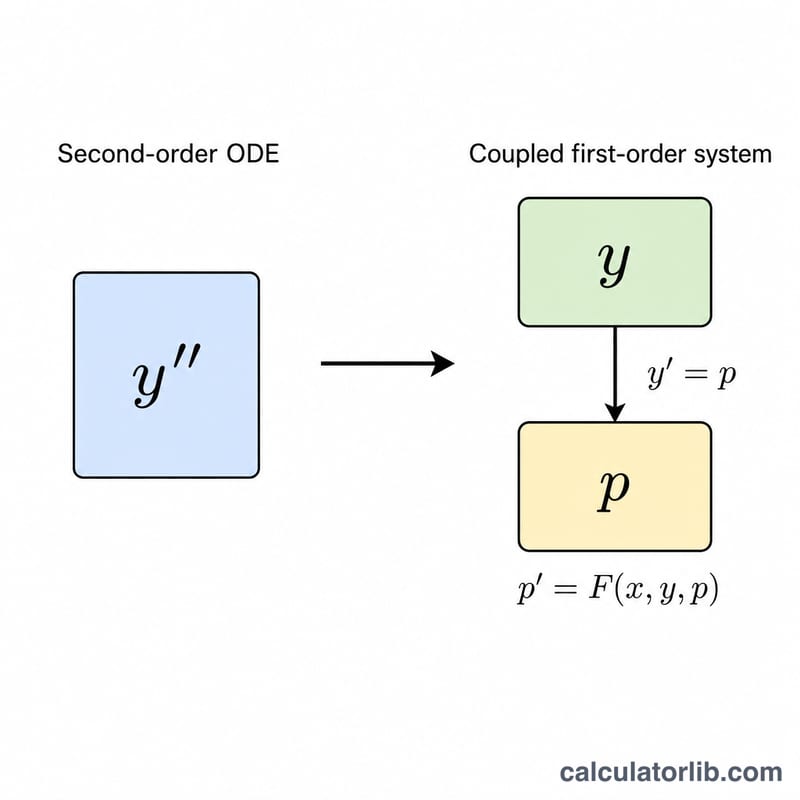
On commence par ramener l'équation à un système du premier ordre en posant \(p = y'\), ce qui donne $$\begin{cases} y' = p \\ p' = F(x, y, p) \end{cases}$$ À chaque pas, RK2 évalue la pente au début et au point milieu, puis les combine : \(j_1 = h\cdot F(x,y,p)\), \(k_1 = h\cdot p\), ensuite \(j_2\) et \(k_2\) sont calculés au point milieu et servent à faire progresser p et y. L'erreur de troncature locale est en \(O(h^3)\) par pas.
Exemple détaillé
Avec \(F = -4p-4y\), \(x_0 = 0\), \(y_0 = 0\), \(p_0 = 1\), \(x_n = 1\), \(n = 50\), le pas vaut \(h = 0{,}02\). Le premier pas donne \(y_1 = 0{,}0192\) et \(p_1 = 0{,}9224\). En itérant jusqu'à \(x = 1\), on obtient \(y(1) \approx 0{,}13533\) et \(y'(1) \approx -0{,}13533\), ce qui correspond à la solution exacte \(y = x\cdot e^{-2x}\), dont la valeur en \(x = 1\) est \(e^{-2} = 0{,}135335\).
Calcul pas à pas de RK2 à la main
Réécrivez l'EDO du second ordre \(y''=F(x,y,y')\) comme un système du premier ordre en posant \(p=y'\) : \(y'=p\) et \(p'=F(x,y,p)\). La méthode RK2 du point milieu fait ensuite avancer les deux inconnues ensemble.
- Calculez la taille du pas : \(h=\dfrac{x_n-x_0}{n}\). Partez de \(x=x_0,\ y=y_0,\ p=p_0\).
- Calculez l'incrément de pente au début : \(j_1=h\,F(x,y,p)\).
- Calculez l'incrément de position au début : \(k_1=h\,p\).
- Calculez l'incrément de pente au milieu : \(j_2=h\,F\left(x+\tfrac{h}{2},\ y+\tfrac{k_1}{2},\ p+\tfrac{j_1}{2}\right)\).
- Calculez l'incrément de position au milieu : \(k_2=h\left(p+\tfrac{j_1}{2}\right)\).
- Mettez à jour : \(p_{new}=p+j_2\), \(y_{new}=y+k_2\), \(x_{new}=x+h\).
- Répétez les étapes 2 à 6 un total de \(n\) fois, en enregistrant \((x,y,p)\) après chaque passage.
Premier pas d'un exemple : \(F=-4p-4y\), \(x_0=0\), \(y_0=0\), \(p_0=1\), \(h=0.02\).
- \(j_1=0.02\cdot(-4\cdot1-4\cdot0)=0.02\cdot(-4)=-0.08\)
- \(k_1=0.02\cdot1=0.02\)
- État au milieu : \(x=0.01,\ y=0+0.01=0.01,\ p=1-0.04=0.96\)
- \(j_2=0.02\cdot(-4\cdot0.96-4\cdot0.01)=0.02\cdot(-3.88)=-0.0776\)
- \(k_2=0.02\cdot0.96=0.0192\)
- \(p_1=1+(-0.0776)=0.9224\)
- \(y_1=0+0.0192=0.0192\)
- \(x_1=0.02\)
Cela redonne \(y_1=0.0192\) et \(p_1=0.9224\). La solution exacte \(y=xe^{-2x}\) donne \(y(0.02)\approx0.019215\), donc le premier pas est déjà proche.
Effet du nombre de pas sur la précision
Problème test : \(y''=-4y'-4y\), \(y(0)=0\), \(y'(0)=1\) sur \([0,1]\). La solution exacte est \(y=xe^{-2x}\), donc \(y(1)=e^{-2}\approx0.135335\). Pour ce problème linéaire, le résultat RK2 du point milieu a une forme close : avec \(h=1/n\), \(y(1)=(1-2h+2h^2)^{\,n-1}(1-2h)\). Les valeurs ci-dessous proviennent de cette formule.
| Nombre de pas n | Taille du pas h | RK2 y(1) | Erreur absolue |
|---|---|---|---|
| 5 | 0.2 | 0.128288 | 0.007047 |
| 10 | 0.1 | 0.134096 | 0.001240 |
| 25 | 0.04 | 0.135171 | 0.000164 |
| 50 | 0.02 | 0.135297 | 0.0000383 |
| 100 | 0.01 | 0.135326 | 0.0000093 |
RK2 est une méthode du second ordre, donc l'erreur globale varie comme \(h^2\). Doubler n réduit l'erreur d'environ 4 fois : de n=25 à 50 le rapport est d'environ 4.3, et de n=50 à 100 d'environ 4.1. Pour des pas très grossiers (n=5 à 10), le rapport est plus grand, environ 5.7, car le régime asymptotique n'est pas encore atteint.
Définitions & glossaire
- EDO du second ordre
- Une équation différentielle dont la dérivée la plus élevée est la seconde, écrite ici \(y''=F(x,y,y')\).
- Conditions initiales
- Les valeurs \(y(x_0)=y_0\) et \(y'(x_0)=p_0\) au point de départ. Une équation du second ordre en nécessite deux.
- p = y'
- Une variable auxiliaire pour la dérivée première. Elle transforme une équation du second ordre en deux équations du premier ordre : \(y'=p\) et \(p'=F(x,y,p)\).
- Taille du pas h
- L'écart entre les points calculés, \(h=(x_n-x_0)/n\). Un h plus petit donne une meilleure précision mais demande plus de pas.
- RK2 du point milieu (Euler modifié)
- Une méthode de Runge-Kutta à deux étapes. Elle estime les pentes au début du pas, s'en sert pour atteindre le point milieu, puis applique les pentes du milieu sur tout le pas.
- j1, j2, k1, k2
- Les incréments d'un pas. j1 et j2 sont les variations de p (début et milieu). k1 et k2 sont les variations de y (début et milieu). La mise à jour finale utilise j2 et k2.
- Erreur de troncature locale O(h³)
- L'erreur introduite dans un seul pas, proportionnelle à \(h^3\).
- Erreur globale O(h²)
- L'erreur accumulée sur tout l'intervalle, proportionnelle à \(h^2\), car environ \(1/h\) pas ajoutent chacun une erreur \(O(h^3)\).
- Problème de valeur initiale
- Une équation différentielle accompagnée des conditions initiales qui sélectionnent une solution particulière.
- Raideur / stabilité
- Pour les équations dont les composantes décroissent rapidement, une méthode explicite comme RK2 a besoin d'un h suffisamment petit pour rester stable. Si h est trop grand, la solution numérique peut osciller ou diverger même lorsque la solution exacte décroît. Réduisez h ou utilisez une méthode implicite dans ces cas.
FAQ
Est-ce du RK2 ou du RK4 ? Il s'agit de la méthode de Runge-Kutta d'ordre 2 (règle du point milieu), et non de la méthode classique d'ordre 4 : sa précision globale n'est donc que du second ordre.
xn peut-il être inférieur à x0 ? Oui. Le pas devient simplement négatif et l'intégration se fait à rebours, ce qui reste parfaitement valide sur le plan mathématique.
Pourquoi ai-je obtenu une ligne d'erreur ? Des problèmes d'évaluation tels qu'une division par zéro, le logarithme d'un nombre négatif ou nul, ou la racine carrée d'un nombre négatif à l'intérieur de F interrompent l'intégration et en signalent l'emplacement.