스피커 크로스오버 계산기란?
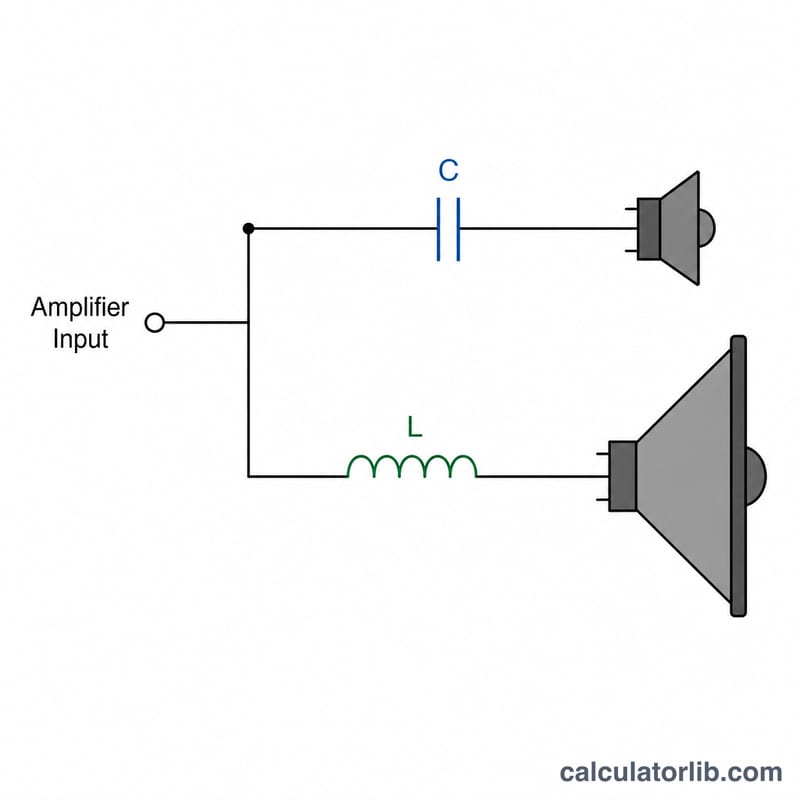
패시브 크로스오버는 오디오 신호를 나눠 각 드라이버에 알맞은 주파수만 전달합니다. 저음은 우퍼로, 고음은 트위터로 보내는 식이죠. 이 계산기는 가장 단순한 형태인 1차(6 dB/옥타브) 크로스오버를 설계합니다. 하이패스(트위터) 쪽에는 직렬 콘덴서 하나, 로우패스(우퍼) 쪽에는 직렬 인덕터 하나를 사용합니다. 드라이버 임피던스와 원하는 크로스오버 주파수만 입력하면 정확한 부품 값을 바로 얻을 수 있습니다.
사용 방법
먼저 스피커(드라이버) 임피던스를 옴(Ω) 단위로 입력하세요. 보통 4 Ω, 6 Ω, 8 Ω이며 드라이버에 표기되어 있습니다. 다음으로 크로스오버 주파수를 헤르츠(Hz) 단위로 입력합니다. 이는 신호가 한 드라이버에서 다른 드라이버로 넘어가는 지점으로, 우퍼와 트위터를 나눌 때는 보통 2,000~3,500 Hz를 씁니다. 계산기는 콘덴서 값(µF)과 인덕터 값(mH)을 함께 알려줍니다.
공식 풀이
1차 필터는 부품의 리액턴스가 부하 임피던스와 같아질 때 −3 dB 지점, 즉 크로스오버 지점에 도달합니다. 용량성 리액턴스를 R과 같게 두면 $$C = \frac{1}{2\pi R f_c}$$가 되고, 유도성 리액턴스를 R과 같게 두면 $$L = \frac{R}{2\pi f_c}$$가 됩니다. 임피던스가 크거나 주파수가 높을수록 콘덴서는 작아지고, 임피던스가 크거나 주파수가 낮을수록 인덕터는 커집니다.
계산 예시
8 Ω 드라이버를 2,000 Hz에서 나누는 경우: $$C = \frac{1}{2\pi \times 8 \times 2000} = \frac{1}{100{,}531} \approx 9.947 \ \mu\text{F}$$ $$L = \frac{8}{2\pi \times 2000} = \frac{8}{12{,}566} \approx 0.637 \ \text{mH}$$ 따라서 트위터에는 약 10 µF 콘덴서를, 우퍼에는 약 0.64 mH 인덕터를 사용하면 됩니다.
일반적인 임피던스와 주파수에 대한 크로스오버 값
이 표는 트위터의 직렬 커패시터에 대해 1차 공식 \(C = \frac{1}{2\pi R f}\), 우퍼의 직렬 인덕터에 대해 \(L = \frac{R}{2\pi f}\)를 사용합니다. 여기서 \(R\)은 옴(Ω) 단위의 공칭 드라이버 임피던스이고, \(f\)는 헤르츠(Hz) 단위의 크로스오버 주파수입니다. 값은 유효숫자 3자리로 반올림했습니다. C는 마이크로패럿(µF) 단위이고, L은 밀리헨리(mH) 단위입니다.
| 주파수 | 4 Ω: C (µF) | 4 Ω: L (mH) | 6 Ω: C (µF) | 6 Ω: L (mH) | 8 Ω: C (µF) | 8 Ω: L (mH) |
|---|---|---|---|---|---|---|
| 1,000 Hz | 39.8 | 0.637 | 26.5 | 0.955 | 19.9 | 1.27 |
| 2,000 Hz | 19.9 | 0.318 | 13.3 | 0.477 | 9.95 | 0.637 |
| 3,000 Hz | 13.3 | 0.212 | 8.84 | 0.318 | 6.63 | 0.424 |
| 5,000 Hz | 7.96 | 0.127 | 5.31 | 0.191 | 3.98 | 0.255 |
예시: 3,000 Hz에서 8 Ω 드라이버의 경우, \(C = \frac{1}{2\pi \times 8 \times 3000} = \frac{1}{150{,}796} \approx 6.63\ \mu\text{마이크로패럿}\) 이고 \(L = \frac{8}{2\pi \times 3000} = \frac{8}{18{,}850} \approx 0.424\ \text{밀리헨리}\) 입니다.
임피던스나 주파수 중 어느 하나를 두 배로 늘리면 C는 절반이 됩니다. 임피던스를 두 배로 늘리면 L은 두 배가 되고, 주파수를 두 배로 늘리면 L은 절반이 됩니다.
일반적인 크로스오버 주파수 범위
| 드라이버 조합 | 일반적인 크로스오버 범위 |
|---|---|
| 서브우퍼에서 우퍼 | 약 60–120 Hz |
| 우퍼에서 미드레인지 | 약 300–800 Hz |
| 미드레인지/우퍼에서 트위터 | 약 2,000–3,500 Hz |
- 트위터 한계: 트위터의 크기와 공진 주파수(Fs)가 안전한 최저 크로스오버 지점을 결정합니다. 일반적인 경험 법칙은 Fs보다 약 1옥타브 이상 높은 지점에서 크로스오버하는 것이며, 작거나 Fs가 높은 돔형 트위터는 더 높게 잡아야 합니다. 제조사가 권장하는 최소 크로스오버 주파수를 확인하십시오.
- 완만한 기울기: 1차 필터는 옥타브당 6 dB로만 감쇠합니다. 트위터는 크로스오버 지점보다 훨씬 아래에서도 상당한 에너지를 받으므로, 과도한 왜곡이나 손상 없이 이 에너지를 견딜 수 있어야 합니다.
- 우퍼 브레이크업: 우퍼는 크로스오버 지점보다 훨씬 위에서도 계속 소리를 냅니다. 그 주파수 대역에서 콘의 브레이크업과 축외 특성이 허용 가능한지 확인하십시오.
이 범위는 일반적인 지침입니다. 올바른 선택은 구체적인 드라이버와 인클로저에 따라 달라집니다.
결과 해석하기
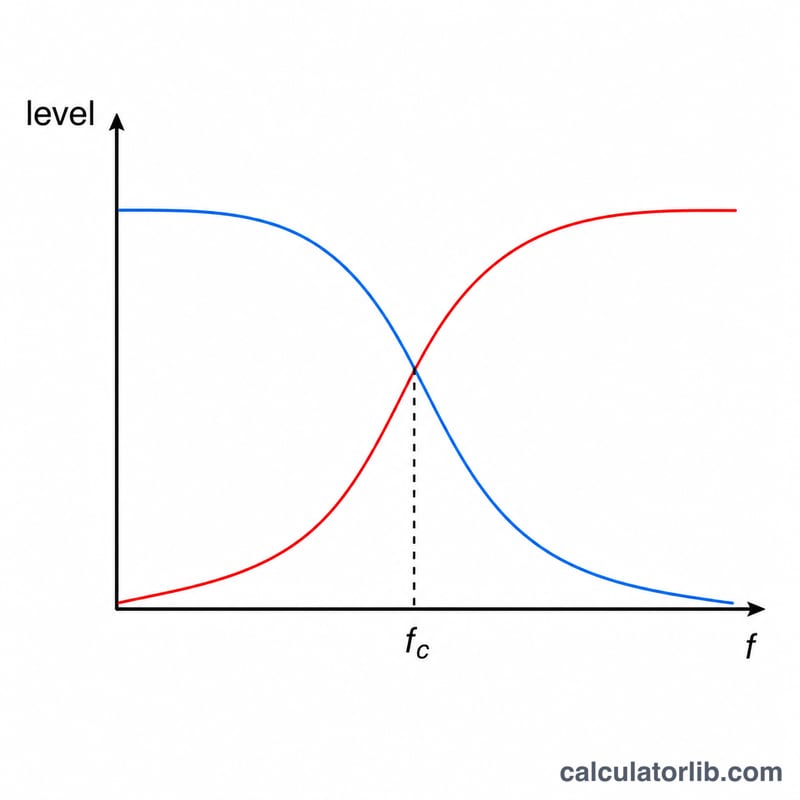
- 크로스오버 지점: 계산된 주파수에서 각 필터의 출력은 3 dB 낮아집니다(입력 전압의 약 0.707배). 그보다 위나 아래에서는 기울기가 옥타브당 6 dB(디케이드당 20 dB)입니다.
- 합산: 저역통과와 고역통과 출력은 위상이 90° 차이가 납니다. 두 전압이 벡터로 더해지므로 \(H_{LP} + H_{HP} = 1\)이 되어 전기적 합은 평탄합니다. 다른 필터 차수에서처럼 두 필터가 각각 크로스오버 지점에서 6 dB씩 떨어지지는 않습니다. 음향적 합은 드라이버 위치(시간 오프셋), 드라이버 위상, 지향 특성에도 따라 달라지므로 실제 결과는 다를 수 있습니다.
- 저항 가정: 공식은 드라이버를 공칭 임피던스와 같은 순수 저항으로 취급합니다. 실제 임피던스는 주파수에 따라 변합니다. 드라이버의 공진 지점에서 최고치를 보이고, 보이스 코일 인덕턴스 때문에 고주파에서 상승합니다. 따라서 측정된 크로스오버 주파수와 기울기는 계산값과 다를 것입니다. 실제 임피던스 곡선을 측정하고 (Zobel 같은) 보상 회로를 추가하면 목표값에 더 가깝게 맞출 수 있습니다.
- 표준 값: 커패시터와 인덕터는 표준 값으로 제공되므로 보통 가장 가까운 사용 가능한 값으로 반올림하게 됩니다. 예를 들어 6.63 µF는 6.8 µF가 될 수 있으며, 이 경우 크로스오버 지점은 약 3% 낮아집니다. 병렬 조합을 사용하면 더 가깝게 맞출 수 있습니다.
- 인덕터 DCR: 인덕터의 도선에는 직류 저항(DCR)이 있습니다. 이 저항은 우퍼의 임피던스에 직렬로 더해져 레벨을 약간 낮추고 댐핑을 바꿉니다. 우퍼의 경우 보통 0.5 Ω보다 훨씬 작거나, 임피던스의 약 5–10% 이하인 낮은 DCR의 인덕터를 선택하십시오.
이것은 일반적인 설계 정보입니다. 최종 값은 측정과 청취를 통해 확인해야 합니다.
크로스오버 제작을 위한 실용 팁
계산기는 이상적인 1차 값을 제공합니다. 트위터 고역통과 커패시터는 \(C = \frac{1}{2\pi Z f_c}\), 우퍼 저역통과 인덕터는 \(L = \frac{Z}{2\pi f_c}\)입니다. 실제 부품과 실제 드라이버는 이상값과 다르므로 다음의 일반적인 지침을 참고하세요.
- 표준 값으로 반올림하기. 커패시터는 E12 같은 표준 계열(예: 4.7 µF, 6.8 µF, 10 µF)로 판매됩니다. 가장 가까운 값을 고르세요. 약간의 편차는 크로스오버 지점을 조금만 이동시킵니다. 인덕터는 보통 더 넓은 범위의 값으로 구할 수 있으며, 코일을 직접 감거나 여러 개를 조합해 더 가까운 값을 만들 수도 있습니다.
- 필름 커패시터 사용하기. 전해 커패시터 대신 무극성 필름(폴리프로필렌) 커패시터를 선택하세요. 극성이 있는 전해 커패시터는 교류 오디오 신호에 적합하지 않으며, 무극성 전해 커패시터도 보통 허용 오차와 손실이 더 큽니다.
- 인덕터를 신중하게 고르기. 공심(air-core) 인덕터는 포화되지 않아 저출력 제작에 좋은 선택입니다. 철심이나 페라이트 코일은 더 작지만 대전류에서 포화될 수 있습니다. 직류저항(DCR, DC resistance)이 낮은 코일을 고르세요. 코일의 저항은 우퍼와 직렬로 더해져 음량을 줄이고 댐핑을 약화시키기 때문입니다.
- 정격 확인하기. 커패시터의 전압 정격과 인덕터의 전류 정격이 앰프가 공급할 수 있는 값보다 충분히 높은지 확인하세요. 예를 들어 8 Ω에 연결된 100 W 앰프는 약 \(\sqrt{100 \times 8} \approx 28\) V RMS에 도달할 수 있습니다.
- 결과를 출발점으로 여기기. 드라이버의 임피던스는 일정하지 않습니다. 보이스 코일 인덕턴스 때문에 주파수에 따라 올라가고, 공진점에서 정점을 찍습니다. 공칭 8 Ω 값은 근사치일 뿐이므로 실제 음향 크로스오버 지점은 다를 것입니다. 임피던스와 주파수 응답을 측정해 확인한 뒤 조정하세요.
- 트위터 보호하기. 트위터는 공진 주파수 근처나 그 아래의 큰 음량에서 손상될 수 있습니다. 크로스오버는 트위터의 공진 주파수보다 충분히 높게(보통 약 1.5~2배 이상) 설정하세요. 또한 완만한 6 dB/옥타브 기울기는 더 가파른 필터에 비해 보호 효과가 제한적임을 기억하세요.
이 내용은 취미 설계를 위한 일반 정보이며 전문 엔지니어링 조언이 아닙니다. 앰프와 스피커를 다룰 때는 항상 안전 수칙을 따르세요.
주요 용어와 기호
- 크로스오버 주파수 (fc, Hz)
- 필터가 신호를 우퍼와 트위터 사이에 나누는 주파수입니다. 이상적인 1차 설계에서 이 지점에서는 각 드라이버가 전력의 절반(−3 dB)을 받습니다.
- −3 dB 지점
- 출력이 3 dB 줄어드는 주파수로, 통과대역 레벨 대비 전압은 약 70.7%, 전력은 50%입니다. 1차 필터는 보통 이 지점을 기준으로 규정합니다.
- 6 dB/옥타브 기울기
- 1차 필터가 크로스오버 주파수를 넘는 신호를 감쇠하는 비율입니다. 주파수가 두 배가 될 때마다(한 옥타브) 레벨이 약 6 dB(전압 절반) 떨어집니다. 이는 대략 10배 주파수(디케이드)당 20 dB에 해당합니다.
- 공칭 임피던스 (Z, Ω)
- 4 Ω 또는 8 Ω처럼 드라이버의 정격 평균 임피던스로, 단위는 옴입니다. 실제 임피던스는 주파수에 따라 달라집니다.
- 정전용량 (C, µF)
- 전하를 저장하는 능력으로, 단위는 패럿입니다. 스피커 크로스오버에서는 마이크로패럿(1 µF = 10−6 F)을 사용합니다.
- 인덕턴스 (L, mH)
- 전류의 변화에 저항하는 코일의 성질로, 단위는 헨리입니다. 크로스오버에서는 밀리헨리(1 mH = 10−3 H)를 사용합니다.
- 리액턴스 (XC 및 XL, Ω)
- 교류 전류에 대한 주파수 의존적 저항입니다. 용량성 리액턴스는 \(X_C = \frac{1}{2\pi f C}\)이며 주파수가 높아질수록 줄어듭니다. 유도성 리액턴스는 \(X_L = 2\pi f L\)이며 주파수에 따라 증가합니다. 이 설계의 크로스오버 주파수에서는 두 값이 각각 드라이버의 임피던스 Z와 같아집니다.
- 고역통과 대 저역통과
- 고역통과 필터는 fc보다 높은 주파수를 통과시키고 낮은 주파수를 차단합니다(트위터에 사용). 저역통과 필터는 fc보다 낮은 주파수를 통과시키고 높은 주파수를 차단합니다(우퍼에 사용).
- 패시브 크로스오버
- 전력 앰프와 드라이버 사이에 배치된 커패시터, 인덕터, 저항으로 만든 필터입니다. 신호를 증폭하기 전에 작동하는 액티브 크로스오버와 달리 전원 공급 장치가 필요하지 않습니다.
- 직렬 대 병렬(션트) 소자
- 직렬 소자는 드라이버와 일렬로 연결되며, 1차 설계에서 트위터와 직렬인 커패시터나 우퍼와 직렬인 인덕터가 여기에 해당합니다. 병렬(션트) 소자는 드라이버와 나란히 연결되며, 고차 필터에서 사용됩니다.
자주 묻는 질문
1차 필터란 무슨 뜻인가요? 필터당 부품 하나를 사용하며 옥타브당 6 dB로 감쇠합니다. 기울기가 완만해 위상 변화가 적은 대신, 드라이버 보호 효과는 제한적입니다.
어떤 콘덴서와 인덕터를 사야 하나요? 무극성(필름 또는 양극성 전해) 콘덴서와 공심 인덕터를 사용하되, 출력에 맞는 정격을 선택하세요. 가장 가까운 표준 규격 값으로 반올림하면 됩니다.
서브우퍼에도 쓸 수 있나요? 네, 같은 공식이 적용됩니다. 다만 더 가파른 보호가 필요할 때는 2차나 4차 필터를 선호하는 제작자가 많습니다.