풀리 RPM·회전속도 계산기란?
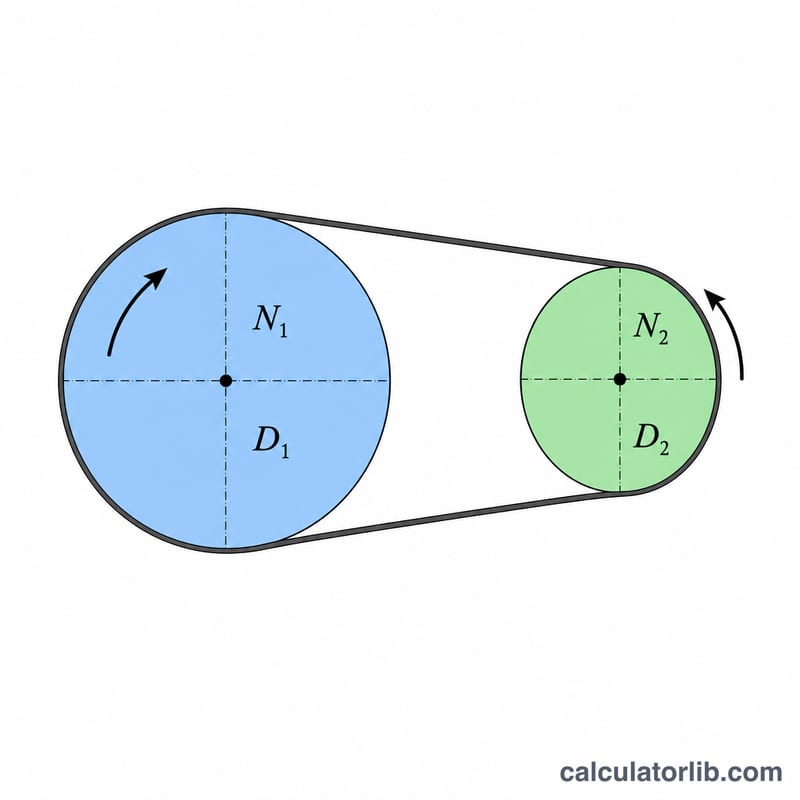
이 계산기는 벨트로 연결된 구동(입력) 풀리가 회전할 때 종동(출력) 풀리가 얼마나 빠르게 도는지를 계산합니다. 벨트-풀리 구조는 선풍기, 컴프레서, 컨베이어, 공작기계, 엔진 등 우리 주변 곳곳에서 쓰이며, 풀리 크기와 회전속도의 관계를 활용하면 속도를 토크로, 또는 토크를 속도로 맞바꿀 수 있습니다. 계산은 두 풀리 지름의 '비율'에만 의존하기 때문에 mm, 인치, 피치 지름 등 단위만 서로 같으면 어떤 단위를 써도 결과는 동일합니다.
사용 방법
세 가지 값을 입력하세요. 구동 풀리 지름(\(D_1\)), 구동 풀리 회전수(\(N_1\), RPM), 그리고 종동 풀리 지름(\(D_2\))입니다. 계산기는 종동 풀리의 회전속도(\(N_2\))를 RPM 단위로 알려주고, 함께 감속비도 보여줍니다. 종동 풀리가 구동 풀리보다 크면 출력 회전이 느려지고(감속), 작으면 빨라집니다(증속).
공식 풀이
벨트가 미끄러지지 않는다고 보면 두 풀리의 표면 속도(원주 속도)는 같습니다. 즉 $$N_1 \times D_1 = N_2 \times D_2$$ 가 성립합니다. 이를 정리하면 $$N_2 = N_1 \times \dfrac{D_1}{D_2}$$ 가 됩니다. 정확도를 높이려면 벨트가 실제로 닿는 지점인 피치 지름으로 측정하는 것이 좋지만, 바깥지름(외경)으로 재도 거의 비슷한 값을 얻을 수 있습니다.
계산 예시
예를 들어 100 mm 모터 풀리가 1500 RPM으로 돌면서 200 mm 풀리를 구동한다고 합시다. 이때 $$N_2 = 1500 \times \frac{100}{200} = 750 \text{ RPM}$$ 입니다. 출력 회전수는 입력의 절반이 되고, 감속비는 \(200 / 100 = 2 : 1\) 이 됩니다. 즉 출력 쪽 토크는 대략 두 배가 된다는 뜻입니다.
풀리 크기 조합과 결과 회전수
아래 표는 구동 풀리의 지름을 D1 = 100 mm, 회전수를 N1 = 1500 RPM으로 고정하고, 종동 풀리 지름 D2를 변화시킵니다. 계산에는 \(N_2 = N_1 \times D_1 / D_2\)를 사용하며 벨트 미끄럼은 무시합니다.
| D2 (mm) | 비율 D2/D1 | N2 (RPM) | 효과 |
|---|---|---|---|
| 50 | 0.5 | 3000 | 회전수 증가 (오버드라이브) |
| 100 | 1 | 1500 | 변화 없음 (1:1) |
| 150 | 1.5 | 1000 | 회전수 감소 |
| 200 | 2 | 750 | 회전수 감소 |
| 300 | 3 | 500 | 회전수 감소 |
150 mm 행 검산: $$N_2 = \frac{1500 \times 100}{150} = 1000 \text{ RPM}$$
일반적인 벨트 속도와 구동비 한계
아래 수치는 일반적으로 인용되는 대략적인 기준입니다. 정확한 한계는 벨트 종류, 구조 및 제조사에 따라 달라집니다.
| 벨트 종류 | 일반적으로 인용되는 선속도 |
|---|---|
| V벨트 | 약 5–30 m/s (최적은 약 20–25 m/s 부근) |
| 평벨트 | 약 30–50 m/s까지 |
| 타이밍(동기) 벨트 | 종류에 따라 약 40–80 m/s까지 |
벨트 선속도는 풀리 지름과 회전수로 구합니다:
$$v = \frac{\pi \, D \, N}{60}$$
여기서 v는 m/s 단위, D는 미터(m) 단위의 풀리 지름, N은 RPM 단위의 회전수입니다. 예: 지름 0.15 m 풀리가 1500 RPM으로 회전하면 \(v = \pi \times 0.15 \times 1500 / 60 \approx 11.8\) m/s로, V벨트 범위 안에 충분히 들어갑니다.
구동비: 단일 단계 V벨트 구동은 최대 약 7:1의 비율에 도달할 수 있지만, 3:1에서 4:1이 가장 일반적입니다. 비율이 커지면 작은 풀리의 접촉 호(arc)가 줄어들어 미끄럼과 마모가 증가합니다. 더 큰 비율이 필요하면 two 단계로 나누어 구동하십시오.
최소 풀리 지름: 벨트 단면마다 권장 최소 풀리 지름이 있습니다. 풀리가 너무 작으면 과도한 굽힘 응력이 생겨 벨트 수명이 짧아집니다. 최소 지름은 단면 크기가 커질수록 커지므로, 좁은 SPZ 단면은 SPC 단면보다 훨씬 작은 풀리를 사용할 수 있습니다. 설계를 확정하기 전에 사용하는 벨트의 최소 풀리 지름, 최대 벨트 속도 및 동력 용량을 반드시 제조사 카탈로그에서 확인하십시오.
결과 해석하기
- N2 < N1 (회전수 감소): 종동 풀리가 구동 풀리보다 큽니다. 출력 축은 더 느리게 회전하지만 더 큰 토크를 전달합니다.
- N2 > N1 (오버드라이브): 종동 풀리가 구동 풀리보다 작습니다. 출력 축은 더 빠르게 회전하지만 토크는 더 작습니다.
지름 비율은 회전수 비율의 역수와 같습니다: $$\frac{D_2}{D_1} = \frac{N_1}{N_2}$$ 예를 들어 지름 비율이 3:1이면, 종동 축은 구동 축 회전수의 3분의 1로 회전합니다.
벨트 미끄럼: 위 공식은 이상적인(미끄럼 없는) 회전수를 구합니다. V벨트에서는 미끄럼이 보통 약 1–2%이므로 실제 출력 회전수는 이보다 약간 낮습니다. 계산값이 1000 RPM이고 미끄럼이 2%라면, 약 \(1000 \times 0.98 = 980\) RPM을 예상할 수 있습니다. 타이밍 벨트는 미끄러지지 않으므로 이상적인 비율이 그대로 성립합니다.
동력과 토크: 손실을 제외하면 동력은 구동 장치 전체에서 대략 보존됩니다: $$P = T \, \omega$$ 여기서 T는 토크, ω는 각속도입니다. 회전수가 k배만큼 줄어들면 토크는 대략 k배 증가하고, 그 반대도 성립합니다. 실제 구동 장치는 마찰과 미끄럼으로 몇 퍼센트를 잃으므로, 출력 동력은 입력 동력보다 약간 낮습니다.
자주 묻는 질문(FAQ)
지름 단위가 결과에 영향을 주나요? 아닙니다. \(D_1\)과 \(D_2\)가 같은 단위이기만 하면 두 값이 비율로 들어가므로 RPM 결과는 정확합니다.
벨트 두께가 결과에 영향을 주나요? 정밀한 작업에서는 바깥지름 대신 피치 지름(벨트가 실제로 걸리는 유효 지름)을 사용하세요. 다만 그 차이는 대개 미미합니다.
토크는 어떻게 되나요? 손실을 무시하면 토크는 회전속도와 반비례합니다. 2:1로 감속하면 출력 토크는 대략 두 배가 됩니다.