Công Cụ Tính RPM & Tốc Độ Puli Là Gì?
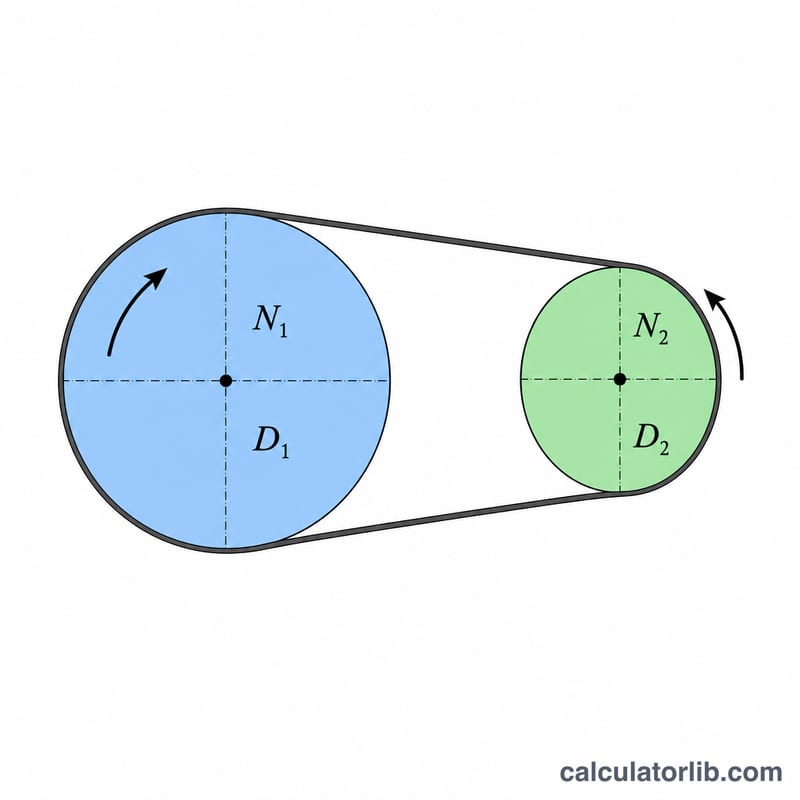
Công cụ này giúp bạn xác định tốc độ quay của puli bị dẫn (đầu ra) khi nó được nối bằng dây đai với puli dẫn (đầu vào). Hệ thống đai – puli xuất hiện ở khắp mọi nơi: từ quạt, máy nén khí, băng tải, máy công cụ cho đến động cơ. Nhờ mối quan hệ giữa kích thước puli và tốc độ, bạn có thể đánh đổi tốc độ lấy mô-men xoắn hoặc ngược lại. Công cụ hoạt động với bất kỳ đơn vị đường kính nào miễn là đồng nhất (mm, inch hay đường kính bước răng), vì kết quả chỉ phụ thuộc vào tỷ lệ giữa hai đường kính.
Cách Sử Dụng
Bạn chỉ cần nhập ba giá trị: đường kính puli dẫn (D1), tốc độ puli dẫn (N1) tính bằng RPM và đường kính puli bị dẫn (D2). Công cụ sẽ trả về tốc độ puli bị dẫn (N2) theo RPM cùng với tỷ số truyền. Nếu puli bị dẫn lớn hơn puli dẫn thì đầu ra quay chậm lại; ngược lại, puli bị dẫn nhỏ hơn sẽ làm đầu ra quay nhanh hơn.
Giải Thích Công Thức
Vì dây đai không bị trượt nên tốc độ bề mặt của cả hai puli là bằng nhau: \(N_1 \times D_1 = N_2 \times D_2\). Biến đổi lại ta được
$$N_2 = N_1 \times \dfrac{D_1}{D_2}$$Để có độ chính xác cao nhất, nên đo đường kính tại đường tiếp xúc của dây đai (đường kính bước răng); tuy nhiên, đường kính ngoài cũng cho kết quả gần đúng tương đối tốt.
Ví Dụ Minh Họa
Giả sử một puli động cơ đường kính 100 mm quay ở 1500 RPM và dẫn động một puli 200 mm. Khi đó
$$N_2 = 1500 \times \dfrac{100}{200} = 750 \text{ RPM}$$Đầu ra quay với tốc độ bằng một nửa đầu vào, và tỷ số truyền là \(200 / 100 = 2 : 1\) — nghĩa là mô-men xoắn ở đầu ra tăng lên khoảng gấp đôi.
Các tổ hợp kích thước puli và tốc độ thu được
Bảng dưới đây cố định puli dẫn động ở D1 = 100 mm và N1 = 1500 RPM, sau đó thay đổi đường kính puli bị dẫn D2. Bảng sử dụng \(N_2 = N_1 \times D_1 / D_2\) và bỏ qua hiện tượng trượt đai.
| D2 (mm) | Tỉ số D2/D1 | N2 (RPM) | Tác động |
|---|---|---|---|
| 50 | 0.5 | 3000 | Tăng tốc (vượt tốc) |
| 100 | 1 | 1500 | Không đổi (tỉ số 1:1) |
| 150 | 1.5 | 1000 | Giảm tốc |
| 200 | 2 | 750 | Giảm tốc |
| 300 | 3 | 500 | Giảm tốc |
Kiểm tra mẫu cho hàng 150 mm: $$N_2 = \frac{1500 \times 100}{150} = 1000 \text{ RPM}$$
Tốc độ đai thông thường và giới hạn tỉ số truyền
Các số liệu dưới đây là hướng dẫn chung thường được nêu. Giới hạn chính xác phụ thuộc vào loại đai, cấu tạo và nhà sản xuất.
| Loại đai | Tốc độ dài thường được nêu |
|---|---|
| Đai chữ V | khoảng 5–30 m/s (tối ưu gần 20–25 m/s) |
| Đai phẳng | tối đa khoảng 30–50 m/s |
| Đai răng (đai đồng bộ) | tối đa khoảng 40–80 m/s, tùy loại |
Tốc độ dài của đai được tính từ đường kính puli và tốc độ quay:
$$v = \frac{\pi \, D \, N}{60}$$
trong đó v tính bằng m/s, D là đường kính puli tính bằng mét và N tính bằng RPM. Ví dụ: puli 0.15 m ở 1500 RPM cho \(v = \pi \times 0.15 \times 1500 / 60 \approx 11.8\) m/s, nằm thoải mái trong dải của đai chữ V.
Tỉ số truyền: một cấp truyền động đai chữ V có thể đạt tỉ số tối đa khoảng 7:1, nhưng phổ biến nhất là 3:1 đến 4:1. Tỉ số lớn hơn làm cung tiếp xúc trên puli nhỏ bị thu hẹp, làm tăng trượt và mài mòn. Với tỉ số cao hơn, nên dùng hai cấp.
Đường kính puli tối thiểu: mỗi tiết diện đai có đường kính puli tối thiểu khuyến nghị. Puli quá nhỏ gây ứng suất uốn quá mức và rút ngắn tuổi thọ đai. Đường kính tối thiểu tăng theo kích thước tiết diện, vì vậy tiết diện SPZ hẹp cho phép puli nhỏ hơn nhiều so với tiết diện SPC. Luôn kiểm tra đường kính tối thiểu, tốc độ đai tối đa và công suất định mức của đai cụ thể trong catalog của nhà sản xuất trước khi hoàn thiện thiết kế.
Diễn giải kết quả
- N2 < N1 (giảm tốc): puli bị dẫn lớn hơn puli dẫn. Đầu ra quay chậm hơn nhưng sinh mô-men xoắn lớn hơn.
- N2 > N1 (vượt tốc): puli bị dẫn nhỏ hơn puli dẫn. Đầu ra quay nhanh hơn nhưng sinh mô-men xoắn nhỏ hơn.
Tỉ số đường kính bằng nghịch đảo của tỉ số tốc độ: $$\frac{D_2}{D_1} = \frac{N_1}{N_2}$$ Ví dụ, tỉ số đường kính 3:1 nghĩa là trục bị dẫn quay với tốc độ bằng một phần ba tốc độ của puli dẫn.
Trượt đai: công thức cho tốc độ lý tưởng (không trượt). Với đai chữ V, độ trượt thường khoảng 1–2%, nên tốc độ đầu ra thực tế thấp hơn một chút. Với 1000 RPM tính toán và độ trượt 2%, kỳ vọng khoảng \(1000 \times 0.98 = 980\) RPM. Đai răng không trượt, nên tỉ số lý tưởng vẫn đúng với chúng.
Công suất và mô-men xoắn: bỏ qua tổn thất, công suất gần như được bảo toàn trong toàn bộ bộ truyền: $$P = T \, \omega$$ trong đó T là mô-men xoắn và ω là tốc độ góc. Khi tốc độ giảm k lần, mô-men xoắn tăng xấp xỉ k lần, và ngược lại. Bộ truyền thực tế mất vài phần trăm do ma sát và trượt, nên công suất đầu ra thấp hơn một chút so với công suất đầu vào.
Câu Hỏi Thường Gặp
Đơn vị đường kính có quan trọng không? Không — miễn là D1 và D2 dùng cùng một đơn vị thì kết quả RPM vẫn đúng, bởi chúng xuất hiện dưới dạng tỷ lệ.
Độ dày dây đai có ảnh hưởng đến kết quả không? Với những công việc đòi hỏi độ chính xác cao, hãy dùng đường kính bước răng (đường làm việc thực tế của dây đai) thay vì đường kính ngoài. Chênh lệch thường rất nhỏ.
Còn mô-men xoắn thì sao? Bỏ qua tổn hao, mô-men xoắn biến đổi tỷ lệ nghịch với tốc độ: tỷ số giảm tốc 2:1 sẽ làm mô-men xoắn đầu ra tăng lên khoảng gấp đôi.