プーリー回転数・速度計算ツールとは?
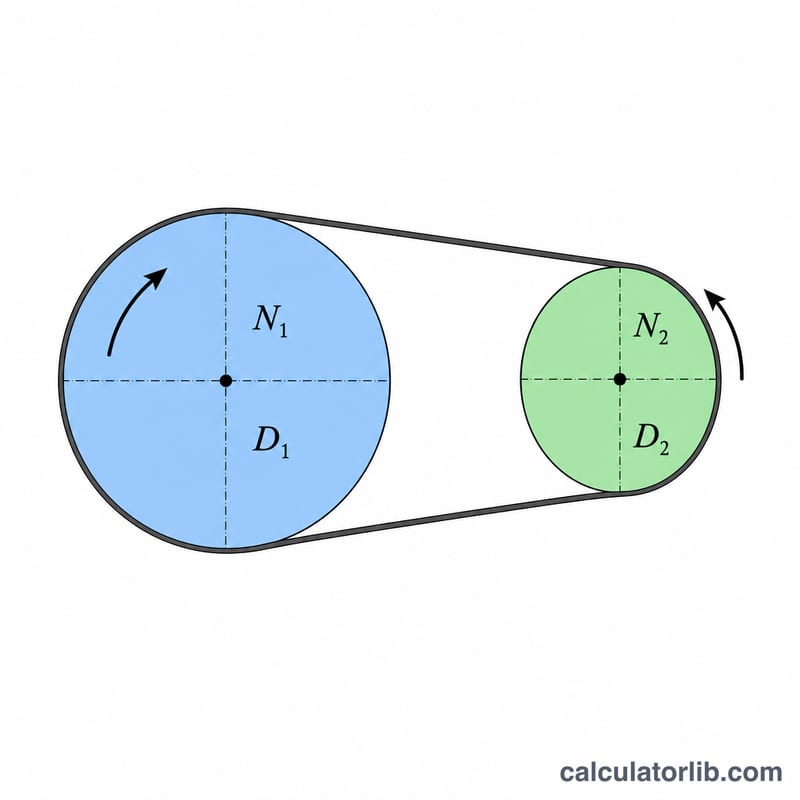
このツールは、ベルトでつながれた原動(入力)プーリーが回るときに、従動(出力)プーリーがどれくらいの速さで回転するかを計算します。ベルト&プーリー機構は、ファン、コンプレッサー、コンベヤ、工作機械、エンジンなど、身のまわりのあらゆる機械に使われており、プーリーのサイズと回転数の関係を利用することで、速度とトルクを互いに置き換える(速さを犠牲にしてトルクを得る、またはその逆)ことができます。計算は2つの直径の比だけで決まるため、直径の単位はmm、インチ、ピッチ円直径など、両方が同じ単位であればどれを使っても構いません。
使い方
入力する値は3つです。原動プーリーの直径(D1)、原動プーリーの回転数(N1、RPM)、そして従動プーリーの直径(D2)を入力してください。すると、従動プーリーの回転数(N2、RPM)と減速比が表示されます。従動プーリーが原動プーリーより大きければ出力側はゆっくり回り、小さければ速く回ります。
計算式の解説
ベルトがすべらないという前提のもとでは、両方のプーリーの周速度(表面の速さ)は等しくなります。すなわち \(N_1 \times D_1 = N_2 \times D_2\) です。これを変形すると
$$N_2 = N_1 \times \dfrac{D_1}{D_2}$$となります。最も正確に求めるにはベルトが接触する位置(ピッチ円)で直径を測るのが理想ですが、外径で測っても十分近い値が得られます。
計算例
たとえば、直径100mmのモータープーリーが1500RPMで回転し、直径200mmのプーリーを駆動しているとします。この場合、
$$N_2 = 1500 \times \dfrac{100}{200} = 750\ \text{RPM}$$となります。出力は入力の半分の回転数で回り、減速比は \(200 / 100 = 2:1\) となります。つまり、出力側のトルクはおよそ2倍になるということです。
プーリーサイズの組み合わせと回転速度の結果
下の表は、駆動プーリーの直径を D1 = 100 mm、回転数を N1 = 1500 RPM に固定し、従動プーリーの直径 D2 を変化させたものです。計算には \(N_2 = N_1 \times D_1 / D_2\) を用い、ベルトのスリップは無視しています。
| D2 (mm) | 比 D2/D1 | N2 (RPM) | 効果 |
|---|---|---|---|
| 50 | 0.5 | 3000 | 速度上昇(オーバードライブ) |
| 100 | 1 | 1500 | 変化なし(1:1) |
| 150 | 1.5 | 1000 | 速度低下 |
| 200 | 2 | 750 | 速度低下 |
| 300 | 3 | 500 | 速度低下 |
150 mm の行の検算:$$N_2 = \frac{1500 \times 100}{150} = 1000 \text{ RPM}$$
一般的なベルト速度と駆動比の上限
以下の数値は一般によく示されるガイドラインです。正確な上限は、ベルトの種類、構造、メーカーによって異なります。
| ベルトの種類 | 一般的に示される線速度 |
|---|---|
| Vベルト | 約 5~30 m/s(最適は約 20~25 m/s 付近) |
| 平ベルト | 約 30~50 m/s まで |
| タイミング(同期)ベルト | 種類により約 40~80 m/s まで |
ベルトの線速度は、プーリーの直径と回転速度から次のように求められます。
$$v = \frac{\pi \, D \, N}{60}$$
ここで v は m/s 単位の速度、D はメートル単位のプーリー直径、N は RPM 単位の回転数です。例:直径 0.15 m のプーリーを 1500 RPM で回すと、\(v = \pi \times 0.15 \times 1500 / 60 \approx 11.8\) m/s となり、Vベルトの範囲に十分収まります。
駆動比:単段のVベルト駆動では最大で約 7:1 の比が可能ですが、最も一般的なのは 3:1~4:1 です。比が大きくなると小径プーリー側の接触弧が小さくなり、スリップや摩耗が増えます。より大きな比が必要な場合は、二段駆動を使用してください。
最小プーリー直径:各ベルトの断面形状には、推奨される最小プーリー直径があります。プーリーが小さすぎると曲げ応力が過大になり、ベルトの寿命が短くなります。最小直径は断面サイズとともに大きくなるため、細い SPZ 断面は SPC 断面より小さいプーリーを使用できます。設計を確定する前に、使用するベルトについて、メーカーのカタログで最小直径、最大ベルト速度、伝達動力を必ず確認してください。
結果の解釈
- N2 < N1(速度低下):従動プーリーが駆動側より大きい場合です。出力側は回転が遅くなりますが、トルクは大きくなります。
- N2 > N1(オーバードライブ):従動プーリーが駆動側より小さい場合です。出力側は回転が速くなりますが、トルクは小さくなります。
直径比は速度比の逆数に等しくなります。$$\frac{D_2}{D_1} = \frac{N_1}{N_2}$$ 例えば、直径比が 3:1 の場合、従動軸は駆動側の 3 分の 1 の速度で回転します。
ベルトのスリップ:上の式は理想的な(スリップなしの)速度を示します。Vベルトでは、スリップは通常約 1~2% あるため、実際の出力速度はわずかに低くなります。計算上 1000 RPM で 2% のスリップがある場合、約 \(1000 \times 0.98 = 980\) RPM になると予想されます。タイミングベルトはスリップしないため、理想の比がそのまま成り立ちます。
動力とトルク:損失を除けば、動力は駆動系全体でおおむね保存されます。$$P = T \, \omega$$ ここで T はトルク、ω は角速度です。速度が k 倍低下すると、トルクはおおよそ k 倍に増え、その逆もまた同様です。実際の駆動系では、摩擦やスリップによって数パーセントの損失が生じるため、出力動力は入力動力よりわずかに低くなります。
よくある質問
直径の単位は何を使えばよいですか? D1とD2が同じ単位であれば、何を使っても問題ありません。計算では2つの直径が「比」として現れるため、RPMの結果は正しく求められます。
ベルトの厚みは結果に影響しますか? 高い精度が必要な場合は、外径ではなくピッチ円直径(ベルトの実効的な接触線)を使ってください。ただし、その差はたいてい小さなものです。
トルクはどうなりますか? 損失を無視すれば、トルクは回転数に反比例して変化します。2:1の減速なら、出力トルクはおよそ2倍になります。