プーリー計算機とは?
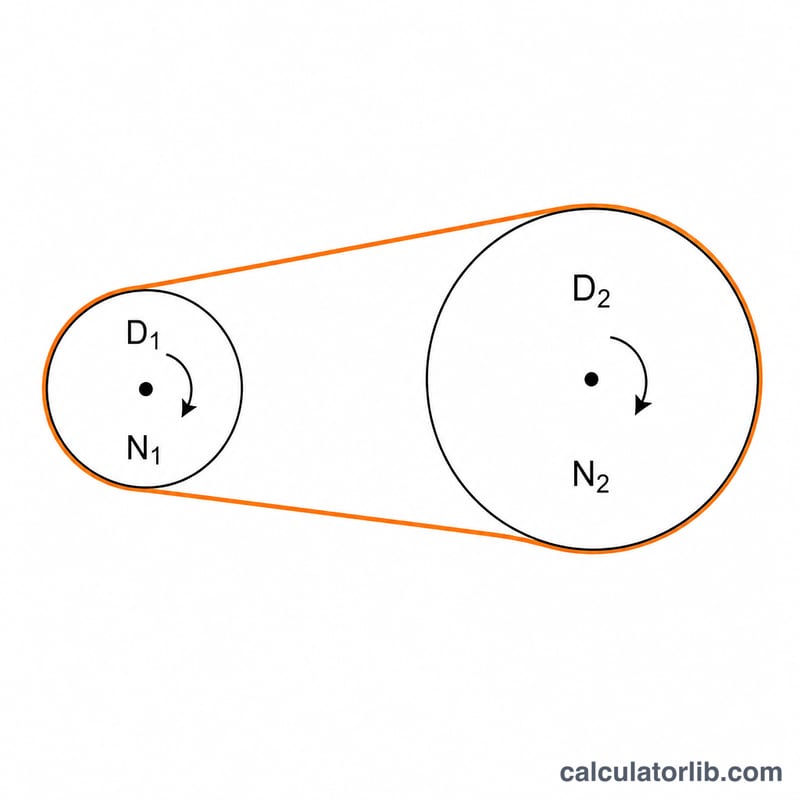
プーリー計算機は、ベルトでつながれた2つのプーリー(滑車・プーリ)の関係を求めるツールです。計算の土台となるのは基本式 \(\text{D1} \times \text{N1} = \text{D2} \times \text{N2}\)。ここでDはプーリーの直径、Nは1分あたりの回転数(RPM)を表します。モーターに直結した原動側プーリー(ドライバー)が従動側プーリー(ドリブン)へ動力を伝え、両者の直径と回転数は反比例の関係になります。従動側が小さいほど速く回転し、大きいほど遅く回転するわけです。
使い方
4つの値、すなわち原動側直径(D1)、原動側回転数(N1)、従動側直径(D2)、従動側回転数(N2)のうち、3つを入力してください。求めたい値の欄は空欄(またはゼロ)のままにすると、計算機が自動的に算出します。初期設定では従動側回転数N2を求めます。あわせて速度比 \(\text{D1} \div \text{D2}\) も表示され、入力側と出力側の回転数がどれだけ増減するか(倍率)が一目でわかります。
計算式のしくみ
ベルトは一定の直線速度で動くため、両方のプーリーの外周速度(表面速度)は必ず一致します。この条件から比例式 $$\text{D1} \times \text{N1} = \text{D2} \times \text{N2}$$ が成り立ちます。未知の従動側回転数を求めるよう変形すると \(\text{N2} = (\text{D1} \times \text{N1}) \div \text{D2}\) となります。同じ式を組み替えれば、4つのうちどの値でも求めることができます。
計算例
直径100mmのモーター側プーリーが1750RPMで回転し、200mmのプーリーを駆動するとします。従動側回転数は $$\text{N2} = (100 \times 1750) \div 200 = 875\,\text{RPM}$$ となります。速度比は \(100 \div 200 = 0.5\)。つまり出力側は入力側の半分の速さで回転する一方、トルクはおよそ2倍になります。
プーリーサイズの比較シナリオ
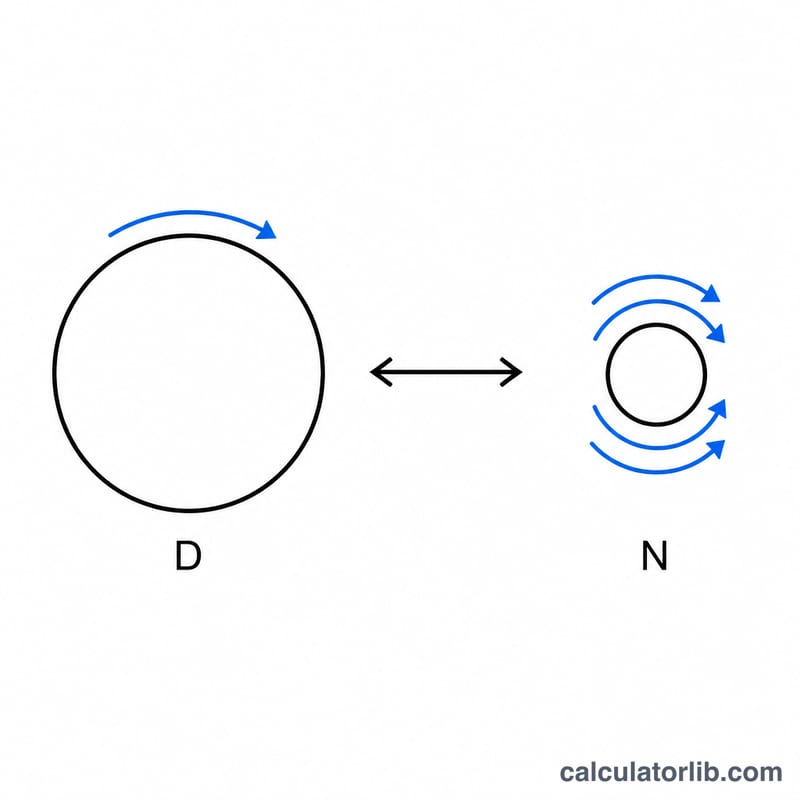
固定駆動側: D1 = 100 mm、N1 = 1750 RPM。出力回転数は \(N_2 = D_1 N_1 / D_2\) です。相対トルクは理想値 \(D_2/D_1\) です(出力トルクを入力トルクと比較したもので、ベルトの損失とスリップは無視しています)。
| D2 (mm) | 速度比 D1/D2 | 出力RPM | 相対トルク(理想値) | 種類 |
|---|---|---|---|---|
| 50 | 2.00 | 3500 | 0.5× | 増速 |
| 100 | 1.00 | 1750 | 1× | 1:1 |
| 200 | 0.50 | 875 | 2× | 減速 |
| 300 | 0.33 | 583.3 | 3× | 減速 |
速度とトルクはトレードオフの関係にあります。速度で得たものはトルクで失われ、その逆も同様です。理想的なドライブでは動力は変わらず、実際のベルト駆動では摩擦とスリップによって一部が失われます。
プーリーの用語と変数
- 駆動(入力)プーリー(D1、N1): モーター軸などの動力源に取り付けられたプーリー。
- 従動(出力)プーリー(D2、N2): ベルトを介して動力を受け取り、負荷を回転させるプーリー。
- ピッチ径と外径: ピッチ径は、ベルトの負荷を伝える線が通る有効径で、速度を決定します。外径はプーリーの物理的な大きさで、通常はやや大きく、特にVベルトやタイミングプーリーではその差が大きくなります。計算では、わかっている場合はピッチ径を使用してください。
- RPM: 毎分回転数。軸の回転速度です。
- 速度比(D1/D2): 駆動側の径を従動側の径で割った値。\(N_2/N_1\) に等しくなります。1より大きい値は出力が速く回転することを、1より小さい値は遅く回転することを意味します。
- 減速と増速: 減速は従動軸が駆動軸より遅く回転し(D2 > D1)、トルクが増加することを意味します。増速は速く回転し(D2 < D1)、トルクが減少することを意味します。
- ベルトの線速度: \(v = \pi \cdot D \cdot N\)。Dをメートル、NをRPMとすると、vは毎分メートル単位になります。m/sにするには60で割ります。例えば、100 mmのプーリーを1750 RPMで回すと \(v = \pi \times 0.1 \times 1750 \approx 549.8\) m/min ≈ 9.16 m/s になります。理想的なドライブでは、両方のプーリーのベルト速度は同じです。
- ベルトスリップ: ベルトとプーリーの間のグリップが失われ、従動プーリーが計算値よりわずかに遅く回転する現象。スリップは通常わずかな割合で、ベルト張力の低下、過負荷、ベルトの摩耗によって大きくなります。同期(歯付き)ベルトではこれは起こりません。
よくある質問(FAQ)
プーリーの材質は計算に影響しますか? いいえ。この関係式は直径と回転数のみで決まり、材質には左右されません。
直径の代わりに半径を使ってもよいですか? はい。両方のプーリーで同じ単位を一貫して使えば、求まる比は同じになります。
トルクはどうなりますか? トルクは回転数と反比例します。従動側が2倍大きければ回転は半分になりますが、トルクはおよそ2倍になります(摩擦による損失は無視した場合)。