पुली कैलकुलेटर क्या है?
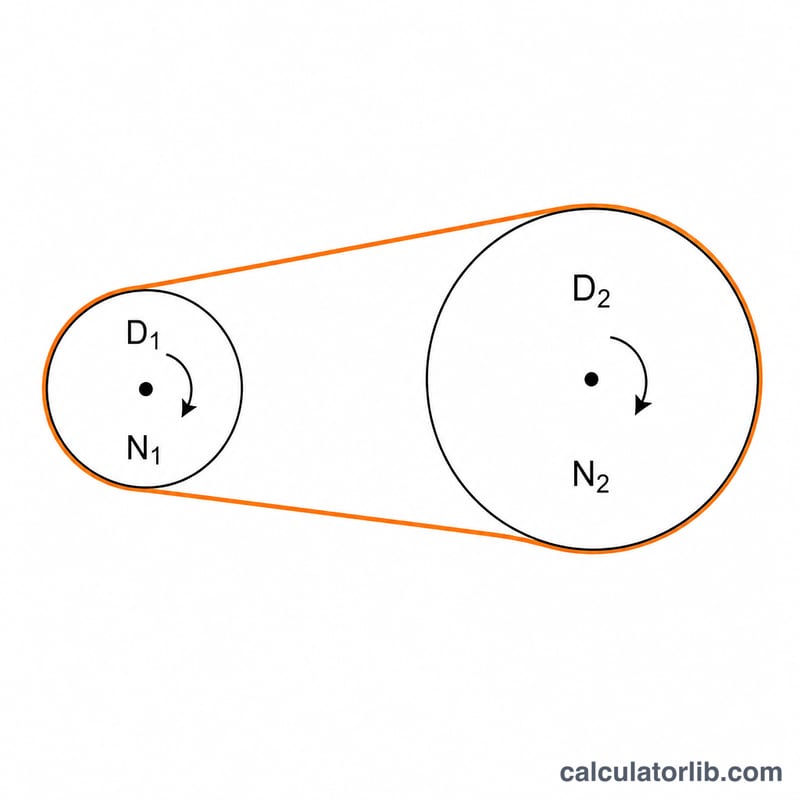
पुली कैलकुलेटर बेल्ट से जुड़ी दो पुलियों के बीच के संबंध की गणना करता है। यह पुली के मूल नियम \(\text{D1} \times \text{N1} = \text{D2} \times \text{N2}\) पर काम करता है, जहाँ D पुली का व्यास और N घूर्णन गति (RPM में) है। ड्राइवर पुली (जो मोटर से जुड़ी होती है) गति को ड्रिवन पुली तक पहुँचाती है, और इनके व्यास तथा गति एक-दूसरे के व्युत्क्रमानुपाती होते हैं। छोटी ड्रिवन पुली तेज़ घूमती है, जबकि बड़ी पुली धीमी।
इसका उपयोग कैसे करें
चार में से कोई तीन मान भरें — ड्राइवर व्यास (D1), ड्राइवर गति (N1), ड्रिवन व्यास (D2) और ड्रिवन गति (N2)। जो मान आप निकालना चाहते हैं उसे खाली (या शून्य) छोड़ दें, और कैलकुलेटर उसे हल कर देगा। डिफ़ॉल्ट रूप से यह ड्रिवन पुली की गति N2 निकालता है। साथ ही यह गति अनुपात D1 / D2 भी बताता है, जो इनपुट और आउटपुट गति के बीच के गुणन कारक को दर्शाता है।
सूत्र की व्याख्या
चूँकि बेल्ट एक ही स्थिर रेखीय गति से चलती है, इसलिए दोनों पुलियों की सतह की गति समान होनी चाहिए। इसी से अनुपात बनता है:
$$\text{D1} \times \text{N1} = \text{D2} \times \text{N2}$$अज्ञात ड्रिवन गति निकालने के लिए इसे फिर से व्यवस्थित करने पर:
$$\text{N2} = \frac{\text{D1} \times \text{N1}}{\text{D2}}$$इसी समीकरण को व्यवस्थित करके चारों में से कोई भी मान निकाला जा सकता है।
हल किया हुआ उदाहरण
100 मिमी व्यास वाली एक मोटर पुली 1750 RPM पर घूमती है और 200 मिमी की पुली को चलाती है। ड्रिवन गति होगी
$$\text{N2} = \frac{100 \times 1750}{200} = \mathbf{875 \text{ RPM}}$$गति अनुपात \(100 / 200 = 0.5\) है, यानी आउटपुट इनपुट की आधी गति पर घूमता है पर लगभग दोगुने टॉर्क के साथ।
पुली आकार परिदृश्य तुलना
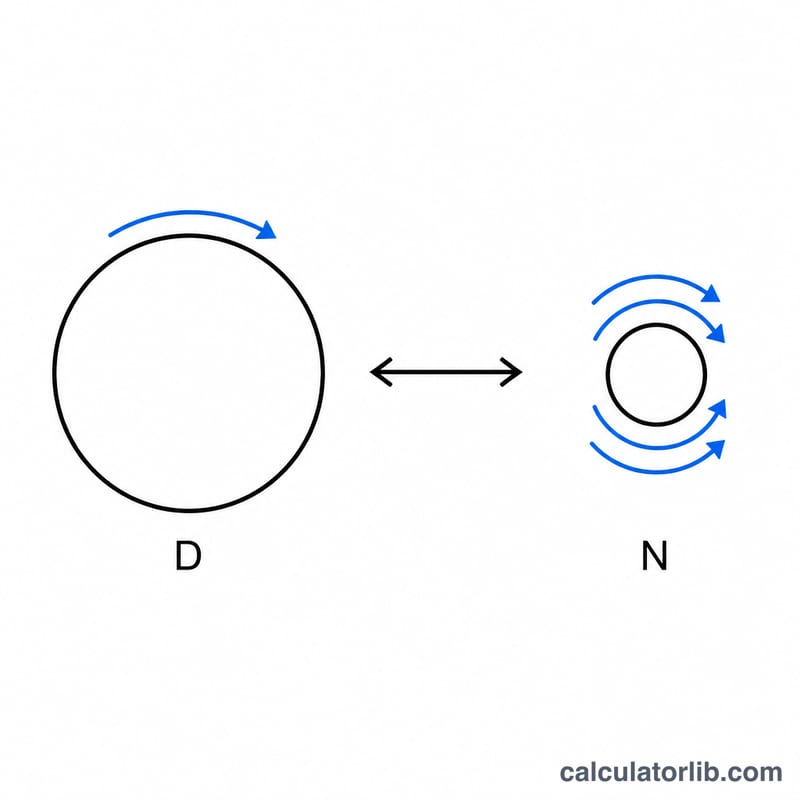
स्थिर ड्राइवर: D1 = 100 mm, N1 = 1750 RPM पर। आउटपुट गति है \(N_2 = D_1 N_1 / D_2\)। सापेक्ष टॉर्क आदर्श मान \(D_2/D_1\) है (आउटपुट टॉर्क की इनपुट टॉर्क से तुलना, बेल्ट हानि और फिसलन को अनदेखा करते हुए)।
| D2 (mm) | गति अनुपात D1/D2 | आउटपुट RPM | सापेक्ष टॉर्क (आदर्श) | प्रकार |
|---|---|---|---|---|
| 50 | 2.00 | 3500 | 0.5× | गति-वृद्धि |
| 100 | 1.00 | 1750 | 1× | 1:1 |
| 200 | 0.50 | 875 | 2× | गति-कमी |
| 300 | 0.33 | 583.3 | 3× | गति-कमी |
गति और टॉर्क में विनिमय होता है: जो गति में मिलता है, वह टॉर्क में खोता है, और इसके विपरीत। एक आदर्श ड्राइव में शक्ति समान रहती है, और वास्तविक बेल्ट ड्राइव में कुछ शक्ति घर्षण और फिसलन से नष्ट होती है।
पुली शब्द और चर
- ड्राइवर (इनपुट) पुली (D1, N1): वह पुली जो शक्ति स्रोत, जैसे मोटर शाफ़्ट, पर लगी होती है।
- संचालित (आउटपुट) पुली (D2, N2): वह पुली जो बेल्ट के माध्यम से शक्ति प्राप्त करती है और भार को घुमाती है।
- पिच व्यास बनाम बाहरी व्यास: पिच व्यास वह प्रभावी व्यास है जहाँ बेल्ट की भार-वहन रेखा चलती है; यह गति निर्धारित करता है। बाहरी व्यास पुली का भौतिक आकार है और आमतौर पर थोड़ा बड़ा होता है, खासकर V-बेल्ट और टाइमिंग पुलियों के लिए। जब पिच व्यास ज्ञात हो, तो गणना में उसका उपयोग करें।
- RPM: प्रति मिनट चक्कर, किसी शाफ़्ट की घूर्णन गति।
- गति अनुपात (D1/D2): ड्राइवर व्यास को संचालित व्यास से विभाजित करने पर प्राप्त मान। यह \(N_2/N_1\) के बराबर है। 1 से अधिक मान का अर्थ है आउटपुट तेज़ घूमता है; 1 से कम का अर्थ है धीमा।
- कमी बनाम ओवरड्राइव: कमी का अर्थ है कि संचालित शाफ़्ट ड्राइवर से धीमा घूमता है (D2 > D1) और टॉर्क बढ़ता है। ओवरड्राइव का अर्थ है कि वह तेज़ घूमता है (D2 < D1) और टॉर्क घटता है।
- बेल्ट रैखिक गति: \(v = \pi \cdot D \cdot N\)। यदि D मीटर में और N RPM में है, तो v मीटर प्रति मिनट में होगा; m/s के लिए 60 से भाग दें। उदाहरण के लिए, 1750 RPM पर 100 mm की पुली के लिए \(v = \pi \times 0.1 \times 1750 \approx 549.8\) m/min ≈ 9.16 m/s। आदर्श ड्राइव में दोनों पुलियों की बेल्ट गति समान होती है।
- बेल्ट फिसलन: बेल्ट और पुली के बीच पकड़ का कम होना, जिससे संचालित पुली गणना से थोड़ी धीमी घूमती है। फिसलन आमतौर पर एक छोटा प्रतिशत होती है और कम बेल्ट तनाव, अधिक भार या घिसी बेल्ट से बढ़ती है। सिंक्रोनस (दाँतेदार) बेल्ट में फिसलन नहीं होती।
अक्सर पूछे जाने वाले सवाल
क्या पुली का मटेरियल मायने रखता है? नहीं — यह संबंध केवल व्यास और गति पर निर्भर करता है, मटेरियल पर नहीं।
क्या मैं व्यास के बजाय त्रिज्या (रेडियस) इस्तेमाल कर सकता हूँ? हाँ, बशर्ते आप दोनों पुलियों के लिए एक ही इकाई लगातार इस्तेमाल करें — अनुपात वही रहेगा।
टॉर्क का क्या? टॉर्क गति के व्युत्क्रमानुपाती होता है: अगर ड्रिवन पुली दोगुनी बड़ी है, तो वह आधी गति से चलेगी पर लगभग दोगुना टॉर्क देगी (घर्षण हानि को छोड़कर)।