Que sont les coordonnées cylindriques ?
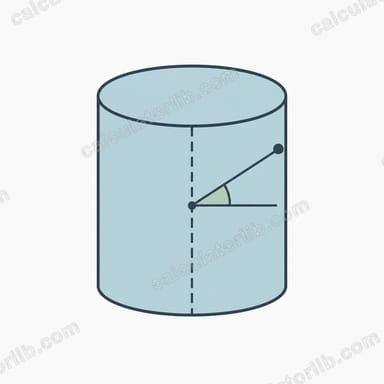
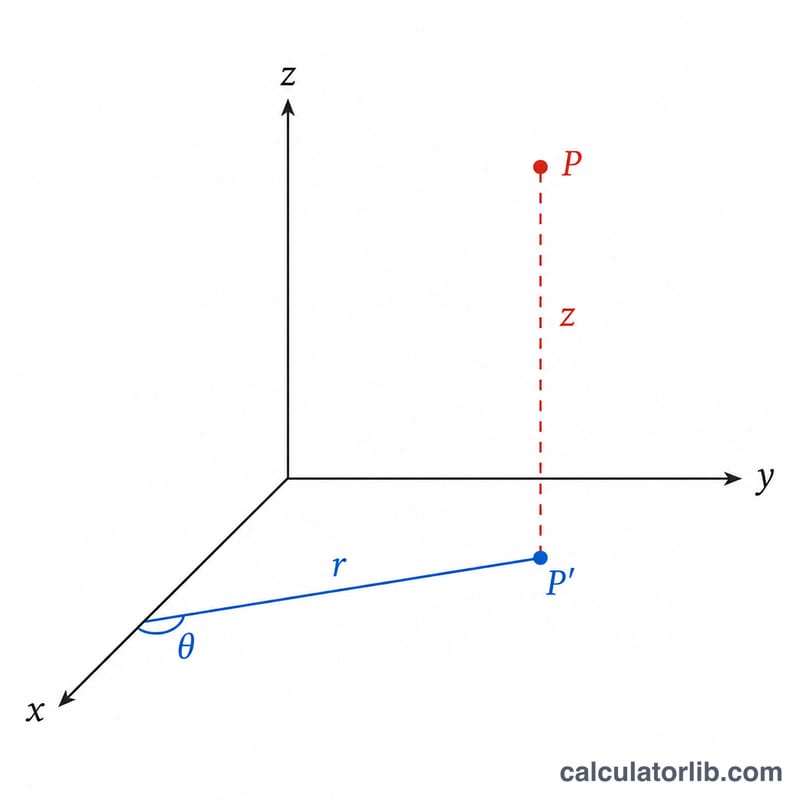
Les coordonnées cylindriques repèrent un point dans l'espace 3D à l'aide d'un rayon r, d'un angle θ et d'une hauteur z. Elles prolongent les coordonnées polaires du plan en conservant tout simplement l'axe z du repère cartésien. Ce système est tout indiqué pour les problèmes présentant une symétrie de révolution autour d'un axe : tuyaux, cylindres, champs électromagnétiques ou encore écoulements de fluides.
Comment utiliser ce calculateur
Choisissez d'abord le sens de la conversion. Pour Cartésien → Cylindrique, saisissez les valeurs x, y et z : l'outil renvoie r, θ (en degrés) et z. Pour Cylindrique → Cartésien, entrez r, θ (en degrés) et z afin d'obtenir x, y et z. L'angle est calculé avec l'arc tangente à deux arguments (atan2), ce qui garantit que le bon quadrant est toujours sélectionné.
La formule expliquée
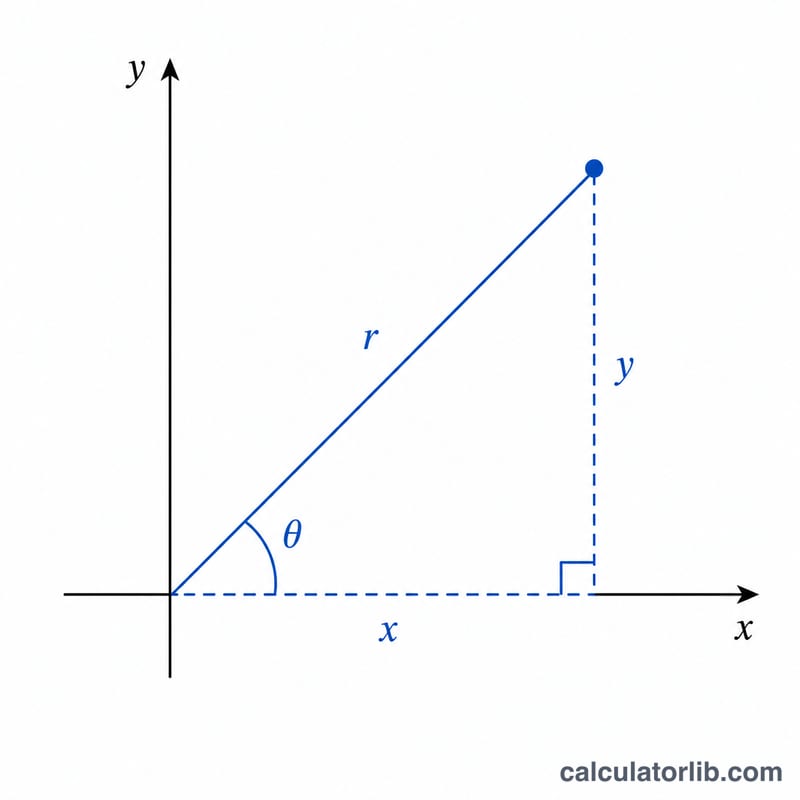
Le rayon correspond à la distance en ligne droite jusqu'à l'axe z : $$r = \sqrt{x^{2} + y^{2}}$$ L'angle se calcule par $$\theta = \operatorname{atan2}\!\left(y,\ x\right)$$ qui renvoie une valeur comprise entre −180° et 180° et traite correctement les quatre quadrants ainsi que les axes. La hauteur \(z\) reste identique dans les deux systèmes. La conversion inverse s'écrit $$x = r\cos\theta \qquad y = r\sin\theta$$
Exemple détaillé
Convertissons le point cartésien (3, 4, 5). Le rayon vaut $$\sqrt{3^{2} + 4^{2}} = \sqrt{25} = 5$$ L'angle est \(\operatorname{atan2}(4, 3) \approx 53{,}13°\). La hauteur reste égale à 5. Les coordonnées cylindriques sont donc (5, 53,13°, 5).
Autres exemples résolus : autres quadrants et conversion inverse
Les formules utilisées sont \(r=\sqrt{x^2+y^2}\), \(\theta=\operatorname{atan2}(y,x)\), \(z=z\) pour passer des coordonnées cartésiennes aux coordonnées cylindriques, et \(x=r\cos\theta\), \(y=r\sin\theta\) pour la conversion inverse. L'angle est donné ici dans l'intervalle -180° à 180°. Utiliser atan2 plutôt qu'un simple arctan(y/x) place l'angle dans le bon quadrant.
Exemple 1 : cartésien (-2, 2, 1), deuxième quadrant
- Rayon : \(r=\sqrt{(-2)^2+2^2}=\sqrt{4+4}=\sqrt{8}=2\sqrt{2}\approx\) 2.828
- Angle : \(\theta=\operatorname{atan2}(2,-2)=135^\circ\). Comme x < 0 et y > 0, le point se trouve dans le quadrant II. Un simple \(\arctan(2/-2)=-45^\circ\) serait faux, car il tomberait dans le quadrant IV.
- Hauteur : \(z=1\).
Résultat : \((r,\theta,z)=(2\sqrt{2},\,135^\circ,\,1)\).
Exemple 2 : cartésien (-3, -3, 4), troisième quadrant
- Rayon : \(r=\sqrt{(-3)^2+(-3)^2}=\sqrt{9+9}=\sqrt{18}=3\sqrt{2}\approx 4.243\)
- Angle : \(\theta=\operatorname{atan2}(-3,-3)=-135^\circ\). En ajoutant 360° on obtient l'équivalent \(225^\circ\).
- Hauteur : \(z=4\).
Résultat : \((r,\theta,z)\approx(4.243,\,-135^\circ,\,4)\), ou de façon équivalente \((4.243,\,225^\circ,\,4)\).
Exemple 3 : cylindrique (4, 120°, -2) vers cartésien
- Coordonnée x : \(x=r\cos\theta=4\cos 120^\circ=4\cdot(-0.5)=-2\)
- Coordonnée y : \(y=r\sin\theta=4\sin 120^\circ=4\cdot\frac{\sqrt{3}}{2}=2\sqrt{3}\approx 3.464\)
- Hauteur : \(z=-2\).
Résultat : \((x,y,z)\approx(-2,\,3.464,\,-2)\). Vérification : \(\sqrt{(-2)^2+3.464^2}=\sqrt{4+12}=4=r\).
Tableau des angles courants et des quadrants
Pour un point de rayon r > 0, les composantes cartésiennes sont \(x=r\cos\theta\) et \(y=r\sin\theta\). Le tableau donne les valeurs par unité de r.
| θ (degrés) | θ (radians) | cos θ | sin θ | Signe de x | Signe de y |
|---|---|---|---|---|---|
| 0° | 0 | 1 | 0 | + | 0 |
| 30° | π/6 | √3/2 ≈ 0.866 | 1/2 = 0.5 | + | + |
| 45° | π/4 | √2/2 ≈ 0.707 | √2/2 ≈ 0.707 | + | + |
| 60° | π/3 | 1/2 = 0.5 | √3/2 ≈ 0.866 | + | + |
| 90° | π/2 | 0 | 1 | 0 | + |
| 120° | 2π/3 | -1/2 = -0.5 | √3/2 ≈ 0.866 | − | + |
| 135° | 3π/4 | -√2/2 ≈ -0.707 | √2/2 ≈ 0.707 | − | + |
| 180° | π | -1 | 0 | − | 0 |
| -90° | -π/2 | 0 | -1 | 0 | − |
| 270° | 3π/2 | 0 | -1 | 0 | − |
Cas des axes et de l'origine
| Condition cartésienne | θ à partir de atan2(y, x) |
|---|---|
| x > 0, y = 0 | 0° |
| x = 0, y > 0 | 90° |
| x < 0, y = 0 | 180° |
| x = 0, y < 0 | -90° (équivalent à 270°) |
| x = 0, y = 0 (origine ou tout point de l'axe z) | Indéfini, car r = 0 ; par convention fixé à 0° |
Plages d'angles : atan2 renvoie des valeurs comprises entre -180° et 180°. Pour passer à la plage 0° à 360°, ajoutez 360° à tout angle négatif (par exemple, -90° devient 270°). Pour revenir en arrière, soustrayez 360° à tout angle supérieur à 180°. Les deux plages décrivent la même direction.
Glossaire des termes et conventions
- r (distance radiale)
- La distance perpendiculaire du point à l'axe z, \(r=\sqrt{x^2+y^2}\). Selon la convention habituelle, r ≥ 0.
- θ (angle azimutal)
- L'angle mesuré dans le sens antihoraire depuis l'axe x positif jusqu'à la projection du point sur le plan xy. Les manuels de physique et la norme ISO 80000-2 désignent souvent cet angle par φ au lieu de θ.
- z (hauteur ou coordonnée axiale)
- La distance algébrique au plan xy. Elle est identique au z cartésien.
- Axe z
- La droite où x = 0 et y = 0. Tous ses points ont r = 0, et leur angle θ est indéfini.
- Plan xy
- Le plan où z = 0. Il contient la direction de référence (l'axe +x) à partir de laquelle θ est mesuré.
- atan2(y, x)
- Une arctangente à deux arguments qui utilise les signes de y et de x pour renvoyer l'angle dans le bon quadrant, normalement dans l'intervalle -180° à 180° (-π à π radians).
Coordonnées cylindriques et sphériques
Les coordonnées cylindriques (r, θ, z) utilisent la distance à l'axe z, l'angle azimutal et la hauteur. Les coordonnées sphériques utilisent la distance ρ à l'origine, un angle polaire mesuré depuis l'axe +z, et un angle azimutal. Les conventions diffèrent selon les domaines. En mathématiques, θ désigne souvent l'azimut et φ l'angle polaire. En physique et dans la norme ISO 80000-2, θ est l'angle polaire et φ l'azimut. Vérifiez toujours la convention utilisée par la source.
Représentations multiples
Un même point peut s'écrire de plusieurs façons, car \((r,\theta,z)\) et \((r,\theta+360^\circ k,z)\) désignent la même position pour tout entier k. Certaines conventions autorisent aussi un r négatif, \((-r,\theta+180^\circ,z)\) décrivant alors le même point, mais ce calculateur utilise r ≥ 0.
Questions fréquentes
Pourquoi utiliser atan2 plutôt que arctan(y/x) ? L'arc tangente simple perd l'information de quadrant et n'est pas définie lorsque \(x = 0\). La fonction atan2, elle, gère correctement tous les cas de figure.
Les angles sont-ils exprimés en degrés ou en radians ? Ce calculateur affiche et accepte θ en degrés, par commodité ; en interne, il le convertit en radians pour les fonctions trigonométriques.
Que se passe-t-il si x et y sont tous les deux nuls ? Le point se trouve alors sur l'axe z : \(r = 0\) et, par convention, \(\theta = 0°\).