À quoi sert ce convertisseur
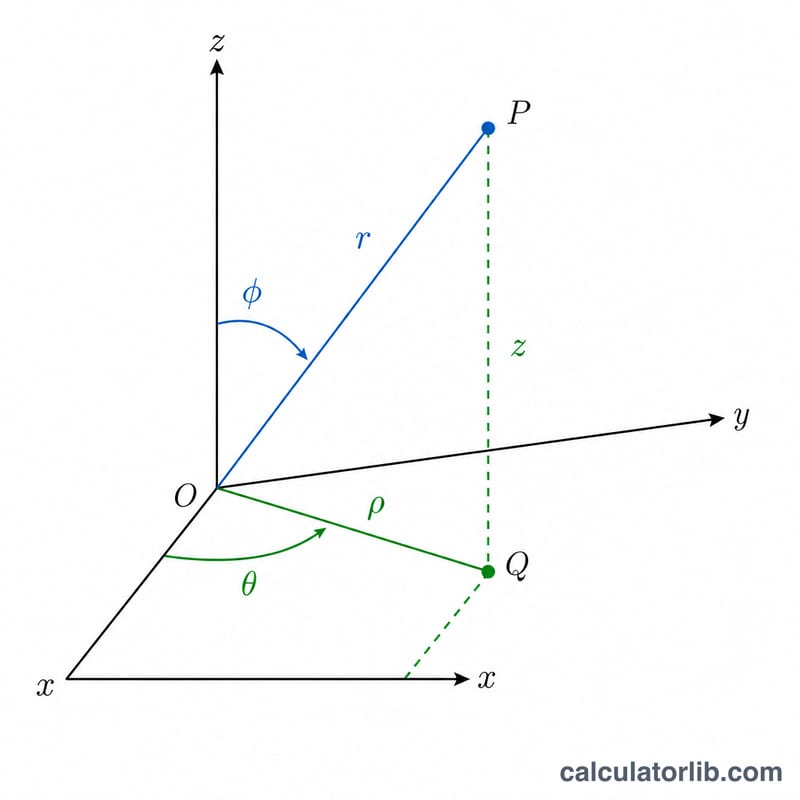
Cet outil convertit un point de l'espace 3D depuis des coordonnées cylindriques (ρ, θ, z) vers des coordonnées sphériques (r, θ, φ). Il s'agit de mathématiques pures, valables partout : aucune règle propre à un pays ou une région n'entre en jeu. L'outil suit la convention de la physique (norme ISO) : θ est l'angle azimutal (rotation autour de l'axe z) et φ l'angle polaire (d'inclinaison) mesuré à partir de l'axe +z.
La convention retenue
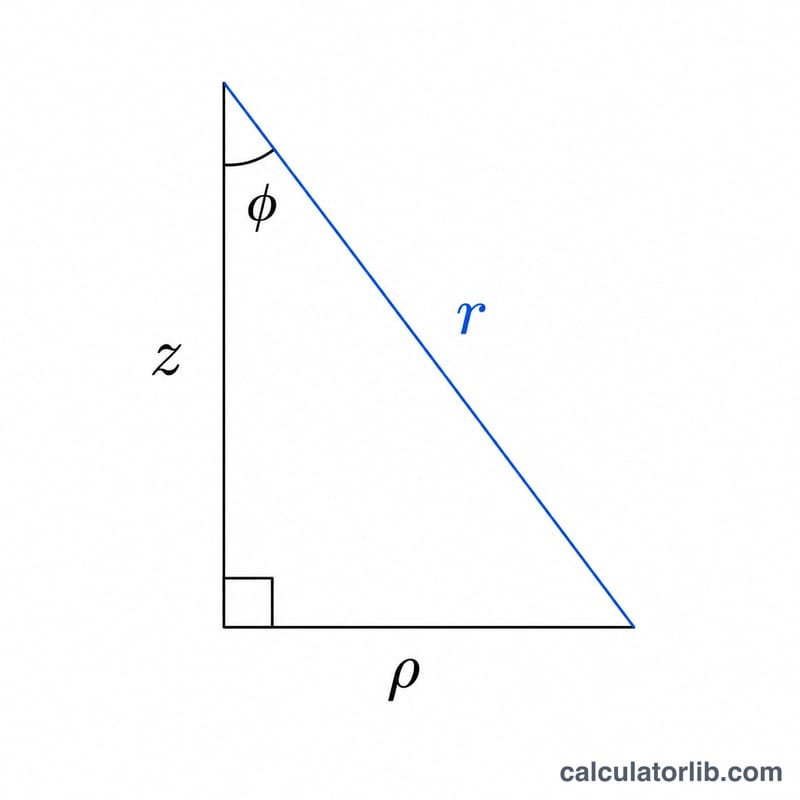
Cylindriques : ρ est la distance radiale à l'axe z (ρ ≥ 0), θ l'angle azimutal dans le plan xy, et z la hauteur. Sphériques : r est la distance à l'origine, θ le même angle azimutal (conservé tel quel), et φ l'angle compté à partir de l'axe +z vers le bas. Comme r et φ ne dépendent que de ρ et z, l'angle azimutal θ reste identique d'un système à l'autre.
Mode d'emploi
Saisissez \(\rho\), \(\theta\) et \(z\), indiquez si vos angles sont en degrés ou en radians, puis choisissez la précision d'affichage. Le résultat affiche \(r\), le \(\theta\) inchangé et le \(\varphi\) calculé, dans la même unité d'angle que celle sélectionnée.
Les formules expliquées
La distance radiale s'obtient grâce au théorème de Pythagore dans le plan contenant l'axe z et le point : $$r = \sqrt{\rho^{2} + z^{2}}$$ L'angle polaire vaut $$\varphi = \operatorname{atan2}\!\left(\rho,\; z\right)$$ On utilise atan2 plutôt que \(\operatorname{atan}(\rho/z)\) afin que \(z = 0\) donne exactement 90°, que \(z < 0\) renvoie un angle supérieur à 90°, et que le résultat reste toujours dans l'intervalle \([0, \pi]\).
Exemple résolu
Pour \(\rho = 3\), \(\theta = 60°\), \(z = 4\) : $$r = \sqrt{9 + 16} = \sqrt{25} = 5$$ $$\varphi = \operatorname{atan2}(3, 4) = \operatorname{atan}(0{,}75) = 36{,}86989765°$$ \(\theta\) reste à 60°. Les coordonnées sphériques sont donc \((5,\; 60°,\; 36{,}86989765°)\).
Exemples travaillés supplémentaires
Les trois exemples utilisent les formules de conversion \(r = \sqrt{\rho^{2} + z^{2}}\), \(\varphi = \operatorname{atan2}(\rho, z)\) et \(\theta_{\text{sph}} = \theta_{\text{cyl}}\). Ici \(\varphi\) est l'angle polaire mesuré à partir de l'axe +z, et l'azimut \(\theta\) est reporté sans modification.
Exemple 1 : Un point situé sous le plan xy
Convertir \((\rho, \theta, z) = (1, \pi/4, -1)\).
- Distance radiale : \(r = \sqrt{1^{2} + (-1)^{2}} = \sqrt{2} \approx 1.4142\).
- Angle polaire : \(\varphi = \operatorname{atan2}(1, -1) = 3\pi/4 \approx 2.3562\) rad, soit 135°. Il est supérieur à 90° car z est négatif, donc le point se situe sous le plan xy.
- Azimut : \(\theta = \pi/4\) (45°), inchangé.
Résultat : \((r, \theta, \varphi) = (\sqrt{2}, \pi/4, 3\pi/4)\).
Exemple 2 : Un point sur l'axe +z
Convertir \((\rho, \theta, z) = (0, \text{quelconque}, 5)\).
- Distance radiale : \(r = \sqrt{0^{2} + 5^{2}} = 5\).
- Angle polaire : \(\varphi = \operatorname{atan2}(0, 5) = 0\) (0°), car le point se situe sur l'axe +z.
- Azimut : sur l'axe, \(\theta\) n'a aucun effet géométrique, donc la valeur d'entrée est simplement reportée.
Résultat : \((r, \varphi) = (5, 0)\).
Exemple 3 : Un point dans le plan xy
Convertir \((\rho, \theta, z) = (2, 210^\circ, 0)\).
- Distance radiale : \(r = \sqrt{2^{2} + 0^{2}} = 2\).
- Angle polaire : \(\varphi = \operatorname{atan2}(2, 0) = \pi/2\) rad = 90°, car le point se situe dans le plan xy.
- Azimut : \(\theta = 210^\circ = 7\pi/6 \approx 3.6652\) rad, inchangé.
Résultat : \((r, \theta, \varphi) = (2, 210^\circ, 90^\circ)\).
Conversions courantes de coordonnées cylindriques vers sphériques
Le tableau présente des couples \((\rho, z)\) types avec les valeurs de \(r\) et de \(\varphi\) correspondantes. L'azimut \(\theta\) n'est pas indiqué car il est identique dans les deux systèmes, donc tout \(\theta\) est reporté sans modification.
| ρ | z | r = √(ρ² + z²) | φ = atan2(ρ, z) (degrés) | φ (radians) |
|---|---|---|---|---|
| 1 | 0 | 1 | 90° | π/2 ≈ 1.5708 |
| 1 | 1 | √2 ≈ 1.4142 | 45° | π/4 ≈ 0.7854 |
| 1 | -1 | √2 ≈ 1.4142 | 135° | 3π/4 ≈ 2.3562 |
| 0 | 1 | 1 | 0° | 0 |
| 0 | -1 | 1 | 180° | π ≈ 3.1416 |
| 3 | 4 | 5 | ≈ 36.87° | ≈ 0.6435 |
| 1 | √3 | 2 | 30° | π/6 ≈ 0.5236 |
FAQ
Pourquoi θ ne change-t-il pas ? Les deux systèmes mesurent l'angle azimutal de la même façon autour de l'axe z : il est donc simplement repris à l'identique.
Que se passe-t-il lorsque z = 0 ? Le point se trouve dans le plan xy, donc \(\varphi = 90°\) (\(\pi/2\)). La fonction atan2 gère ce cas sans aucune division par zéro.
Et si ρ = 0 et z = 0 ? Le point est l'origine : \(r = 0\) et \(\varphi\) est mathématiquement indéfini (l'outil renvoie alors 0).