À quoi sert ce convertisseur
Cet outil transforme un point exprimé en coordonnées cartésiennes 3D (x, y, z) en coordonnées sphériques (r, thêta, phi). Il s'agit d'un outil purement mathématique qui fonctionne pour n'importe quelles valeurs réelles et vous laisse choisir d'afficher les deux angles en degrés ou en radians.
La convention utilisée ici
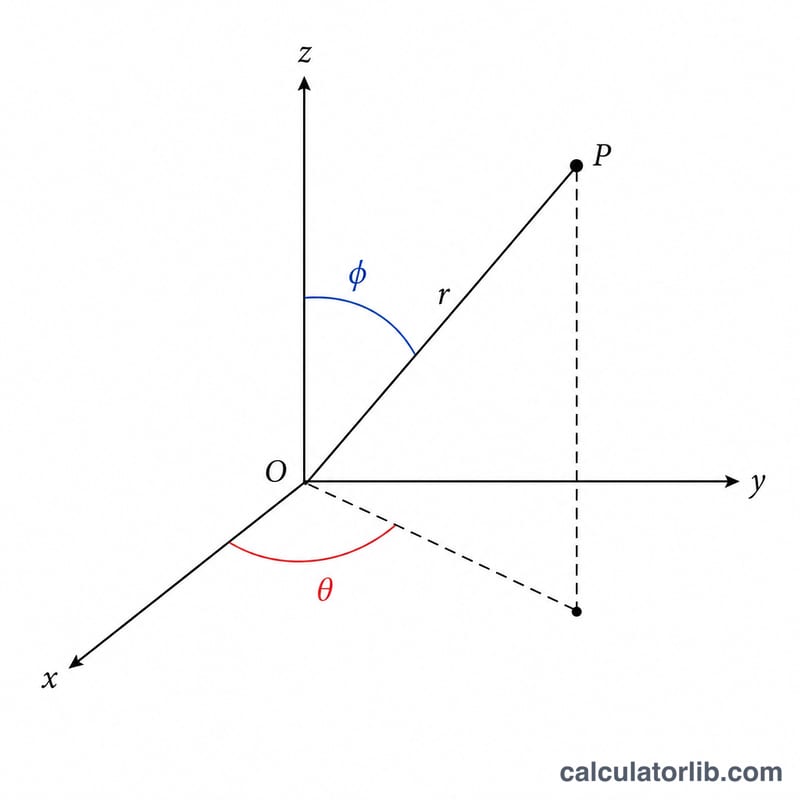
Respectez scrupuleusement la convention de cette page, car elle peut différer d'un manuel à l'autre. Ici, r désigne la distance radiale par rapport à l'origine, thêta est l'angle azimutal mesuré dans le plan x-y à partir de l'axe des x positifs, et phi est l'angle polaire (d'inclinaison) mesuré depuis l'axe des z positifs vers le bas.
Les formules
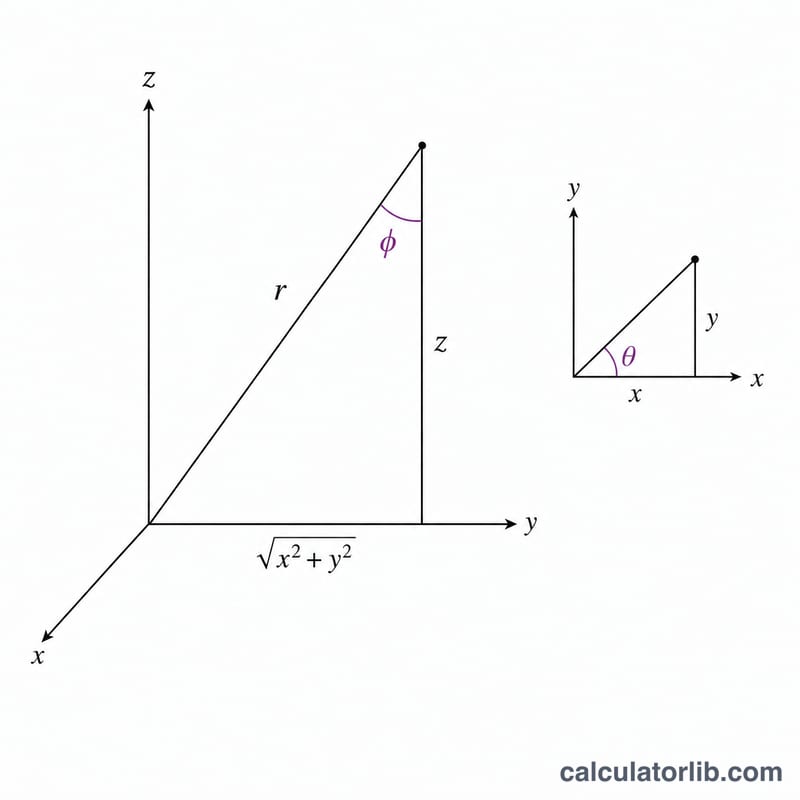
$$r = \sqrt{x^2 + y^2 + z^2}$$ Les angles s'appuient sur l'arctangente à deux arguments pour plus de fiabilité : $$\theta = \operatorname{atan2}(y,\, x), \quad \varphi = \operatorname{atan2}\!\left(\sqrt{x^2+y^2},\, z\right)$$ Recourir à \(\operatorname{atan2}\) plutôt qu'au simple \(\operatorname{atan}(y/x)\) évite la division par zéro et conserve le bon quadrant. Tous les résultats trigonométriques sont en radians ; lorsque l'option « Degrés » est sélectionnée, chaque angle est multiplié par \(\frac{180}{\pi}\).
Mode d'emploi
Saisissez les composantes x, y et z de votre point, choisissez l'unité d'angle en sortie, puis lisez r, thêta et phi. La valeur de r ne dépend pas de l'unité d'angle retenue.
Exemple détaillé
Pour \(x = 3\), \(y = 4\), \(z = 5\) en degrés : $$r = \sqrt{9 + 16 + 25} = \sqrt{50} = 7{,}071068$$ $$\theta = \operatorname{atan2}(4,\, 3) = 0{,}927295 \text{ rad} = 53{,}130102°$$ Avec \(\sqrt{x^2+y^2} = \sqrt{25} = 5\), $$\varphi = \operatorname{atan2}(5,\, 5) = \operatorname{atan}(1) = 0{,}785398 \text{ rad} = 45°$$
Points courants et leurs coordonnées sphériques
Cette page utilise \(r=\sqrt{x^2+y^2+z^2}\), \(\theta=\operatorname{atan2}(y,x)\) (azimut, mesuré dans le plan xy à partir de l'axe +x) et \(\varphi=\operatorname{atan2}\left(\sqrt{x^2+y^2},\,z\right)\) (angle polaire, mesuré à partir de l'axe +z).
| Cartésien (x, y, z) | r | θ (degrés) | θ (radians) | φ (degrés) | φ (radians) |
|---|---|---|---|---|---|
| (1, 0, 0) | 1 | 0° | 0 | 90° | 1,5708 (π/2) |
| (0, 1, 0) | 1 | 90° | 1,5708 (π/2) | 90° | 1,5708 (π/2) |
| (−1, 0, 0) | 1 | 180° | 3,1416 (π) | 90° | 1,5708 (π/2) |
| (0, −1, 0) | 1 | −90° | −1,5708 (−π/2) | 90° | 1,5708 (π/2) |
| (0, 0, 1) | 1 | 0° (indéfini, affiché comme 0) | 0 | 0° | 0 |
| (0, 0, −1) | 1 | 0° (indéfini, affiché comme 0) | 0 | 180° | 3,1416 (π) |
| (1, 1, 0) | √2 ≈ 1,414214 | 45° | 0,7854 (π/4) | 90° | 1,5708 (π/2) |
| (1, 1, 1) | √3 ≈ 1,732051 | 45° | 0,7854 (π/4) | 54,7356° | 0,955317 |
| (0, 0, 0) | 0 | 0° (indéfini, affiché comme 0) | 0 | 0° (indéfini, affiché comme 0) | 0 |
Intervalles de atan2 : θ appartient à (−180°, 180°] (soit (−π, π]) et φ appartient à [0°, 180°] (soit [0, π]).
Comparaison des conventions et conversion des unités d'angle
Les différents ouvrages et logiciels n'utilisent pas les noms θ et φ de la même façon ; il faut donc toujours vérifier quel angle une source désigne avant de comparer les nombres.
| Convention | θ désigne | φ désigne | Remarques |
|---|---|---|---|
| Cette page (courante dans les textes de mathématiques) | Azimut, à partir de +x dans le plan xy, via atan2(y, x) | Angle polaire, à partir de l'axe +z, plage de 0° à 180° | Utilisée par ce calculateur |
| Convention courante en physique (ISO 80000-2) | Angle polaire, à partir de l'axe +z | Azimut, à partir de +x dans le plan xy | θ et φ sont inversés par rapport à cette page |
| Géographie (latitude/longitude) | Longitude = azimut | Latitude = 90° − angle polaire | La latitude varie de −90° à 90° |
Formules inverses (nomenclature de cette page)
$$x = r\sin\varphi\cos\theta,\qquad y = r\sin\varphi\sin\theta,\qquad z = r\cos\varphi$$
Degrés et radians
| Degrés | Radians (exact) | Radians (décimal) |
|---|---|---|
| 30° | π/6 | 0,5236 |
| 45° | π/4 | 0,7854 |
| 60° | π/3 | 1,0472 |
| 90° | π/2 | 1,5708 |
| 180° | π | 3,1416 |
| 270° | 3π/2 | 4,7124 |
| 360° | 2π | 6,2832 |
Conversion : \(\text{radians} = \text{degrés}\times\pi/180\). Si vous préférez θ dans [0°, 360°), ajoutez 360° (ou 2π) à toute valeur négative de θ.
Interpréter votre résultat
- r est la distance en ligne droite à partir de l'origine ; elle est donc toujours ≥ 0.
- θ (azimut) provient de atan2(y, x) et appartient à (−180°, 180°]. Un θ négatif signifie y < 0 ; ajoutez 360° pour obtenir une valeur dans la plage 0°–360°.
- φ (angle polaire) appartient à [0°, 180°]. Si φ < 90°, alors z > 0 (hémisphère supérieur). Si φ = 90°, alors z = 0 (le point est dans le plan xy). Si φ > 90°, alors z < 0 (hémisphère inférieur).
- Cas indéfinis : sur l'axe z (x = 0 et y = 0), θ est indéfini, et à l'origine les deux angles sont indéfinis. Le calculateur affiche 0 pour les angles indéfinis, selon la convention atan2(0, 0).
Quadrant et plage de θ
| Signes de x, y | Emplacement | θ (plage de atan2) | θ (plage 0°–360°) |
|---|---|---|---|
| x > 0, y > 0 | Quadrant I | 0° à 90° | 0° à 90° |
| x < 0, y > 0 | Quadrant II | 90° à 180° | 90° à 180° |
| x < 0, y < 0 | Quadrant III | −180° à −90° | 180° à 270° |
| x > 0, y < 0 | Quadrant IV | −90° à 0° | 270° à 360° |
Sur les axes : +x donne 0°, +y donne 90°, −x donne 180° et −y donne −90° (270°).
FAQ
Que se passe-t-il quand x = 0 ? \(\operatorname{atan2}\) gère ce cas sans problème : \(x = 0\) avec \(y > 0\) donne \(\theta = 90°\), et \(y < 0\) donne \(\theta = -90°\).
Et si z = 0 ? Le point se trouve dans le plan x-y, donc \(\varphi = 90°\) (\(\pi/2\)). Un \(z < 0\) donne logiquement un phi supérieur à 90°.
Et à l'origine ? Si \(x = y = z = 0\), alors \(r = 0\) et les angles sont mathématiquement indéfinis ; par convention atan2, cet outil affiche 0 pour les deux.