這個換算器的功能
本工具可將以三維直角座標 \((x, y, z)\) 表示的點,轉換為球座標 \((r, \theta, \varphi)\)。它是一款純數學工具,可接受任何實數輸入值,並讓你自由選擇兩個角度要以「度」或「弧度」呈現。
本頁採用的座標約定
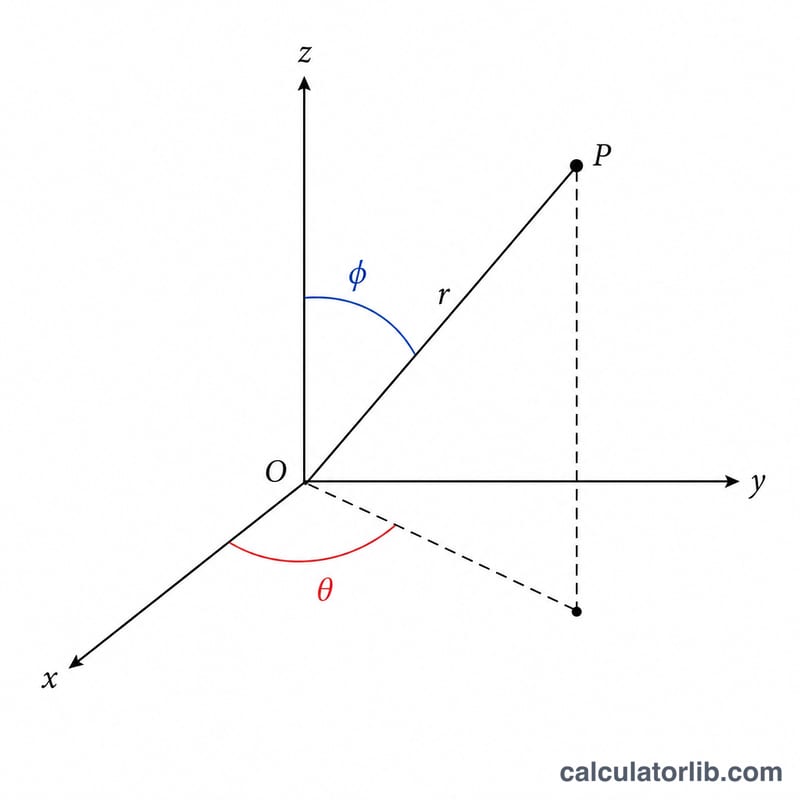
請務必依照本頁的約定來判讀結果,因為不同教科書的定義可能有所差異。在這裡,r 代表到原點的徑向距離;theta(θ) 是方位角,於 x-y 平面上自正 x 軸量起;phi(φ) 則是極角(傾角),自正 z 軸往下量起。
計算公式
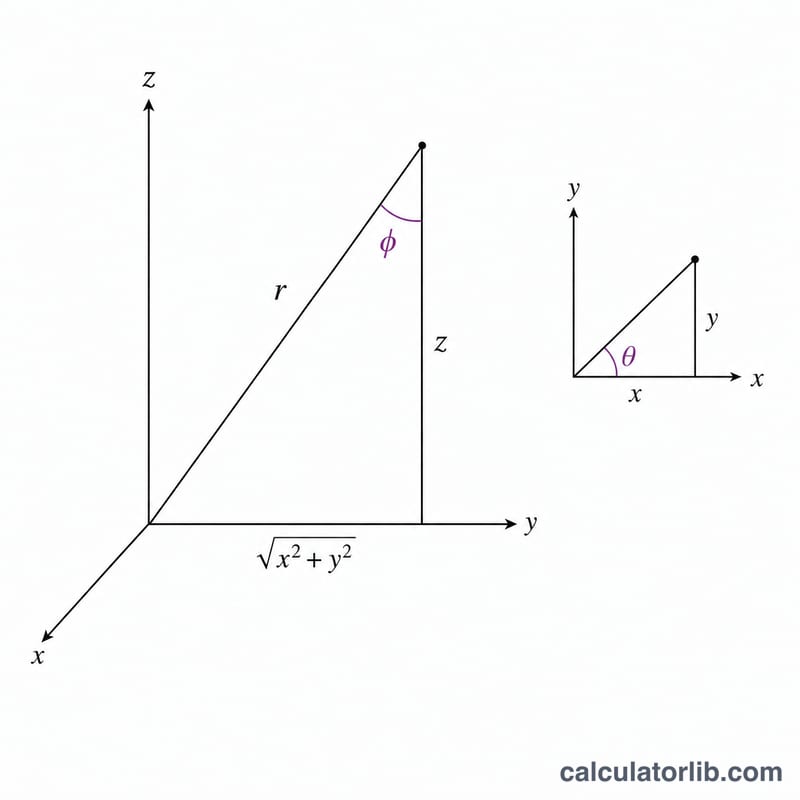
$$r = \sqrt{x^2 + y^2 + z^2}$$ 角度部分採用雙參數反正切函數以確保穩定性:$$\theta = \operatorname{atan2}(y,\, x), \quad \varphi = \operatorname{atan2}\!\left(\sqrt{x^2+y^2},\, z\right)$$ 使用 atan2 而非單純的 \(\operatorname{atan}(y/x)\),可避免除以零的問題,並保留正確的象限。所有三角函數計算結果皆以弧度表示;當選擇「度」時,每個角度會再乘上 \(\frac{180}{\pi}\)。
使用方法
輸入該點的 x、y、z 三個分量,選擇角度輸出單位,即可讀取 r、theta 與 phi 的結果。r 的值與所選的角度單位無關。
範例演算
以 \(x = 3\)、\(y = 4\)、\(z = 5\)、角度以度為例:$$r = \sqrt{9 + 16 + 25} = \sqrt{50} = 7.071068$$ $$\theta = \operatorname{atan2}(4, 3) = 0.927295 \text{ 弧度} = 53.130102 \text{ 度}$$ 由於 \(\sqrt{x^2+y^2} = \sqrt{25} = 5\),故 $$\varphi = \operatorname{atan2}(5, 5) = \operatorname{atan}(1) = 0.785398 \text{ 弧度} = 45 \text{ 度}$$
共同點及其球座標
本頁使用 \(r=\sqrt{x^2+y^2+z^2}\)、\(\theta=\operatorname{atan2}(y,x)\)(方位角,在 xy 平面上從 +x 軸量起)以及 \(\varphi=\operatorname{atan2}\left(\sqrt{x^2+y^2},\,z\right)\)(極角,從 +z 軸量起)。
| 直角座標 (x, y, z) | r | θ(度) | θ(弧度) | φ(度) | φ(弧度) |
|---|---|---|---|---|---|
| (1, 0, 0) | 1 | 0° | 0 | 90° | 1.5708 (π/2) |
| (0, 1, 0) | 1 | 90° | 1.5708 (π/2) | 90° | 1.5708 (π/2) |
| (−1, 0, 0) | 1 | 180° | 3.1416 (π) | 90° | 1.5708 (π/2) |
| (0, −1, 0) | 1 | −90° | −1.5708 (−π/2) | 90° | 1.5708 (π/2) |
| (0, 0, 1) | 1 | 0°(無定義,記為 0) | 0 | 0° | 0 |
| (0, 0, −1) | 1 | 0°(無定義,記為 0) | 0 | 180° | 3.1416 (π) |
| (1, 1, 0) | √2 ≈ 1.414214 | 45° | 0.7854 (π/4) | 90° | 1.5708 (π/2) |
| (1, 1, 1) | √3 ≈ 1.732051 | 45° | 0.7854 (π/4) | 54.7356° | 0.955317 |
| (0, 0, 0) | 0 | 0°(無定義,記為 0) | 0 | 0°(無定義,記為 0) | 0 |
atan2 的範圍:θ 落在 (−180°, 180°](即 (−π, π])內,φ 落在 [0°, 180°](即 [0, π])內。
慣例比較與角度單位換算
不同的書籍和軟體對 θ 與 φ 的用法不同,因此比較數值前,務必先確認來源所指的角度為何。
| 慣例 | θ 代表 | φ 代表 | 備註 |
|---|---|---|---|
| 本頁(數學教科書常用) | 方位角,從 xy 平面上的 +x 軸量起,經由 atan2(y, x) 計算 | 極角,從 +z 軸量起,範圍 0° 至 180° | 本換算器採用此定義 |
| 常見物理慣例(ISO 80000-2) | 極角,從 +z 軸量起 | 方位角,從 xy 平面上的 +x 軸量起 | θ 與 φ 相對於本頁互換 |
| 地理(緯度/經度) | 經度 = 方位角 | 緯度 = 90° − 極角 | 緯度範圍為 −90° 至 90° |
反向公式(本頁命名)
$$x = r\sin\varphi\cos\theta,\qquad y = r\sin\varphi\sin\theta,\qquad z = r\cos\varphi$$
角度與弧度
| 角度 | 弧度(精確值) | 弧度(小數) |
|---|---|---|
| 30° | π/6 | 0.5236 |
| 45° | π/4 | 0.7854 |
| 60° | π/3 | 1.0472 |
| 90° | π/2 | 1.5708 |
| 180° | π | 3.1416 |
| 270° | 3π/2 | 4.7124 |
| 360° | 2π | 6.2832 |
換算方式:\(\text{弧度} = \text{角度}\times\pi/180\)。若希望 θ 落在 [0°, 360°) 範圍內,請將任何負的 θ 加上 360°(或 2π)。
解讀你的結果
- r 是距原點的直線距離,因此永遠 ≥ 0。
- θ(方位角) 由 atan2(y, x) 計算,落在 (−180°, 180°] 內。負的 θ 表示 y < 0;加上 360° 即可得到 0°–360° 範圍內的值。
- φ(極角) 落在 [0°, 180°] 內。若 φ < 90°,則 z > 0(上半球)。若 φ = 90°,則 z = 0(點位於 xy 平面上)。若 φ > 90°,則 z < 0(下半球)。
- 無定義的情況:在 z 軸上(x = 0 且 y = 0)θ 無定義;在原點時兩個角度都無定義。依 atan2(0, 0) 的慣例,計算器將無定義的角度記為 0。
象限與 θ 範圍
| x、y 的正負號 | 位置 | θ(atan2 範圍) | θ(0°–360° 範圍) |
|---|---|---|---|
| x > 0, y > 0 | 第一象限 | 0° 至 90° | 0° 至 90° |
| x < 0, y > 0 | 第二象限 | 90° 至 180° | 90° 至 180° |
| x < 0, y < 0 | 第三象限 | −180° 至 −90° | 180° 至 270° |
| x > 0, y < 0 | 第四象限 | −90° 至 0° | 270° 至 360° |
在座標軸上:+x 為 0°,+y 為 90°,−x 為 180°,−y 為 −90°(即 270°)。
常見問題
當 x = 0 時會怎樣? atan2 能妥善處理這種情況:\(x = 0\) 且 \(y > 0\) 時,\(\theta = 90\) 度;\(y < 0\) 時則 \(\theta = -90\) 度。
當 z = 0 時呢? 此時該點位於 x-y 平面上,因此 \(\varphi = 90\) 度(\(\pi/2\))。若 \(z < 0\),則正確地得出大於 90 度的 phi 值。
原點的情況如何? 若 \(x = y = z = 0\),則 \(r = 0\),兩個角度在數學上皆無定義;本工具依 atan2 的慣例,將兩者皆回報為 0。