Công cụ này làm gì?
Công cụ giúp bạn chuyển một điểm cho dưới dạng tọa độ Descartes 3D (x, y, z) sang tọa độ cầu (r, theta, phi). Đây là công cụ toán học thuần túy, hoạt động với mọi giá trị thực và cho phép bạn chọn hiển thị hai góc theo đơn vị độ hay radian.
Quy ước được dùng ở đây
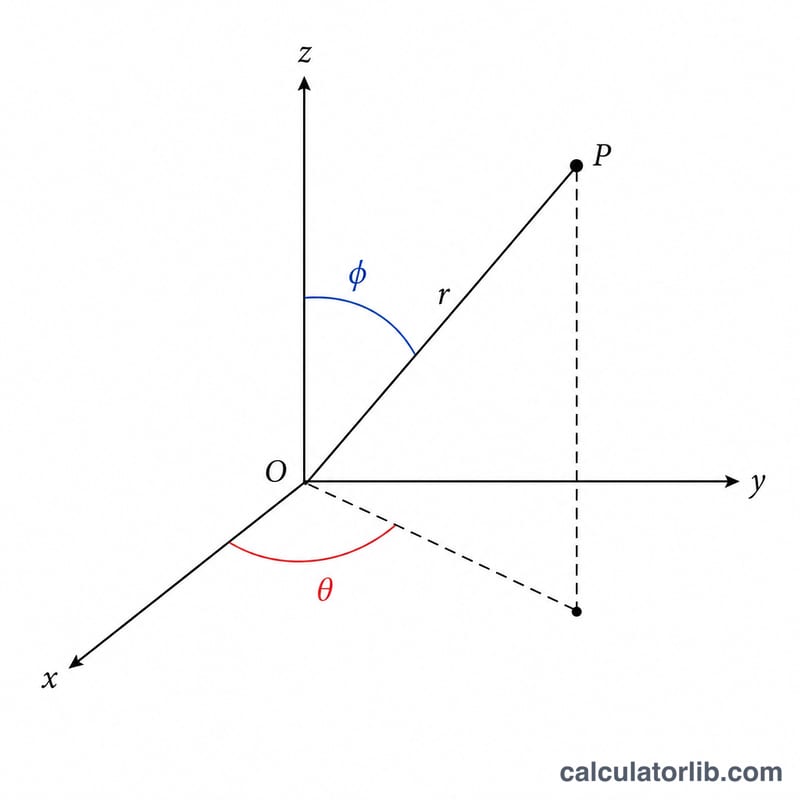
Hãy bám sát đúng quy ước của trang này, vì nó có thể khác với một số giáo trình khác. Ở đây r là khoảng cách hướng tâm tính từ gốc tọa độ, theta là góc phương vị (azimuth) đo trong mặt phẳng x-y kể từ chiều dương của trục x, còn phi là góc cực (góc nghiêng) đo từ chiều dương của trục z xuống.
Các công thức
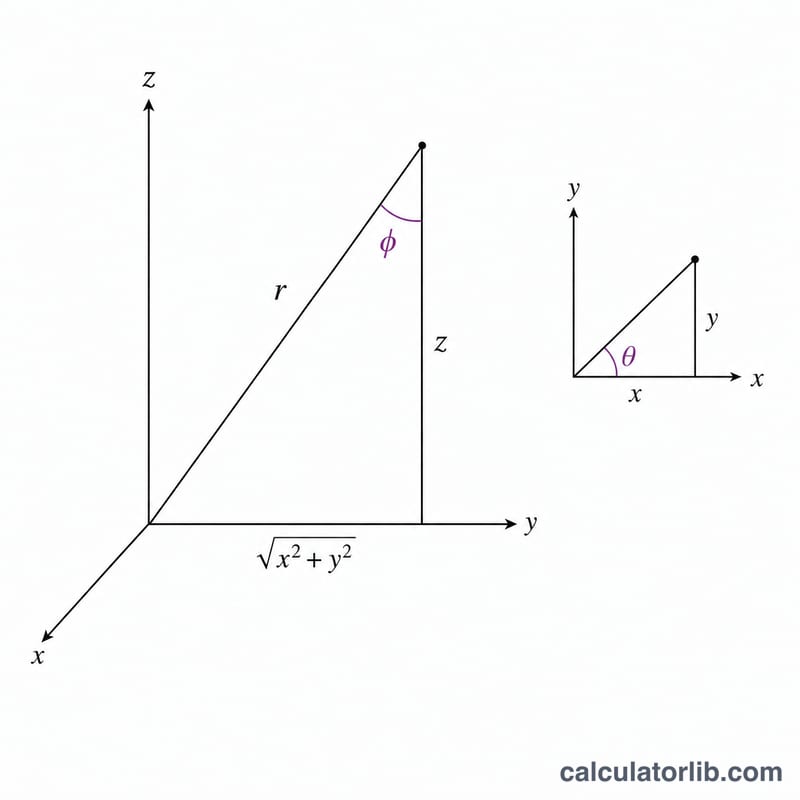
$$r = \sqrt{x^2 + y^2 + z^2}$$ Các góc dùng hàm arctang hai tham số để đảm bảo độ tin cậy: $$\theta = \operatorname{atan2}(y,\, x), \quad \varphi = \operatorname{atan2}\!\left(\sqrt{x^2+y^2},\, z\right)$$ Việc dùng \(\operatorname{atan2}\) thay cho công thức ngây thơ \(\arctan(y/x)\) giúp tránh chia cho 0 và giữ đúng góc phần tư. Mọi kết quả lượng giác đều ở đơn vị radian; khi bạn chọn "Độ", mỗi góc sẽ được nhân với \(\frac{180}{\pi}\).
Cách sử dụng
Nhập các thành phần x, y, z của điểm, chọn đơn vị góc cho kết quả rồi đọc các giá trị r, theta và phi. Lưu ý r không phụ thuộc vào đơn vị góc bạn chọn.
Ví dụ minh họa
Với \(x = 3\), \(y = 4\), \(z = 5\) và chọn đơn vị độ: $$r = \sqrt{9 + 16 + 25} = \sqrt{50} = 7.071068$$ $$\theta = \operatorname{atan2}(4, 3) = 0.927295 \text{ rad} = 53.130102^\circ$$ Với \(\sqrt{x^2+y^2} = \sqrt{25} = 5\), ta có $$\varphi = \operatorname{atan2}(5, 5) = \arctan(1) = 0.785398 \text{ rad} = 45^\circ$$
Các điểm chung và tọa độ cầu của chúng
Trang này sử dụng \(r=\sqrt{x^2+y^2+z^2}\), \(\theta=\operatorname{atan2}(y,x)\) (góc phương vị, đo trong mặt phẳng xy từ trục +x) và \(\varphi=\operatorname{atan2}\left(\sqrt{x^2+y^2},\,z\right)\) (góc cực, đo từ trục +z).
| Descartes (x, y, z) | r | θ (độ) | θ (radian) | φ (độ) | φ (radian) |
|---|---|---|---|---|---|
| (1, 0, 0) | 1 | 0° | 0 | 90° | 1.5708 (π/2) |
| (0, 1, 0) | 1 | 90° | 1.5708 (π/2) | 90° | 1.5708 (π/2) |
| (−1, 0, 0) | 1 | 180° | 3.1416 (π) | 90° | 1.5708 (π/2) |
| (0, −1, 0) | 1 | −90° | −1.5708 (−π/2) | 90° | 1.5708 (π/2) |
| (0, 0, 1) | 1 | 0° (không xác định, ghi là 0) | 0 | 0° | 0 |
| (0, 0, −1) | 1 | 0° (không xác định, ghi là 0) | 0 | 180° | 3.1416 (π) |
| (1, 1, 0) | √2 ≈ 1.414214 | 45° | 0.7854 (π/4) | 90° | 1.5708 (π/2) |
| (1, 1, 1) | √3 ≈ 1.732051 | 45° | 0.7854 (π/4) | 54.7356° | 0.955317 |
| (0, 0, 0) | 0 | 0° (không xác định, ghi là 0) | 0 | 0° (không xác định, ghi là 0) | 0 |
Khoảng giá trị của atan2: θ nằm trong (−180°, 180°] (tức là (−π, π]) và φ nằm trong [0°, 180°] (tức là [0, π]).
So sánh quy ước và chuyển đổi đơn vị góc
Các sách và phần mềm khác nhau sử dụng tên θ và φ theo cách khác nhau, vì vậy hãy luôn kiểm tra xem nguồn đang nói đến góc nào trước khi so sánh các con số.
| Quy ước | θ nghĩa là | φ nghĩa là | Ghi chú |
|---|---|---|---|
| Trang này (phổ biến trong giáo trình toán học) | Góc phương vị, từ +x trong mặt phẳng xy, qua atan2(y, x) | Góc cực, từ trục +z, khoảng 0° đến 180° | Được bộ tính này sử dụng |
| Quy ước vật lý thông dụng (ISO 80000-2) | Góc cực, từ trục +z | Góc phương vị, từ +x trong mặt phẳng xy | θ và φ bị đổi chỗ so với trang này |
| Địa lý (vĩ độ/kinh độ) | Kinh độ = góc phương vị | Vĩ độ = 90° − góc cực | Vĩ độ nằm trong khoảng từ −90° đến 90° |
Công thức ngược (cách đặt tên của trang này)
$$x = r\sin\varphi\cos\theta,\qquad y = r\sin\varphi\sin\theta,\qquad z = r\cos\varphi$$
Độ và radian
| Độ | Radian (chính xác) | Radian (thập phân) |
|---|---|---|
| 30° | π/6 | 0.5236 |
| 45° | π/4 | 0.7854 |
| 60° | π/3 | 1.0472 |
| 90° | π/2 | 1.5708 |
| 180° | π | 3.1416 |
| 270° | 3π/2 | 4.7124 |
| 360° | 2π | 6.2832 |
Cách đổi: \(\text{radian} = \text{độ}\times\pi/180\). Nếu bạn muốn θ trong khoảng [0°, 360°), hãy cộng thêm 360° (hoặc 2π) vào mọi θ âm.
Diễn giải kết quả của bạn
- r là khoảng cách đường thẳng từ gốc tọa độ, nên luôn ≥ 0.
- θ (góc phương vị) được tính từ atan2(y, x) và nằm trong (−180°, 180°]. Một θ âm nghĩa là y < 0; cộng thêm 360° để có giá trị trong khoảng 0°–360°.
- φ (góc cực) nằm trong [0°, 180°]. Nếu φ < 90°, thì z > 0 (bán cầu trên). Nếu φ = 90°, thì z = 0 (điểm nằm trong mặt phẳng xy). Nếu φ > 90°, thì z < 0 (bán cầu dưới).
- Các trường hợp không xác định: trên trục z (x = 0 và y = 0), θ không xác định, và tại gốc tọa độ cả hai góc đều không xác định. Theo quy ước atan2(0, 0), bộ tính ghi 0 cho các góc không xác định.
Phần tư và khoảng θ
| Dấu của x, y | Vị trí | θ (khoảng atan2) | θ (khoảng 0°–360°) |
|---|---|---|---|
| x > 0, y > 0 | Góc phần tư I | 0° đến 90° | 0° đến 90° |
| x < 0, y > 0 | Góc phần tư II | 90° đến 180° | 90° đến 180° |
| x < 0, y < 0 | Góc phần tư III | −180° đến −90° | 180° đến 270° |
| x > 0, y < 0 | Góc phần tư IV | −90° đến 0° | 270° đến 360° |
Trên các trục: +x cho 0°, +y cho 90°, −x cho 180°, và −y cho −90° (270°).
Câu hỏi thường gặp
Điều gì xảy ra khi x = 0? Hàm \(\operatorname{atan2}\) xử lý gọn gàng: \(x = 0\) với \(y > 0\) cho \(\theta = 90^\circ\), còn \(y < 0\) cho \(\theta = -90^\circ\).
Nếu z = 0 thì sao? Điểm nằm trong mặt phẳng x-y, nên \(\varphi = 90^\circ\) (\(\pi/2\)). Khi \(z < 0\), kết quả \(\varphi\) sẽ lớn hơn \(90^\circ\) một cách chính xác.
Còn trường hợp gốc tọa độ thì sao? Nếu \(x = y = z = 0\) thì \(r = 0\) và các góc về mặt toán học là không xác định; theo quy ước của \(\operatorname{atan2}\), công cụ này sẽ trả về 0 cho cả hai góc.