这个转换器能做什么
本工具可将一个用三维直角坐标 (x, y, z) 表示的点转换为球坐标 (r, θ, φ)。它是一款纯数学工具,适用于任意实数输入,并允许你自由选择两个角度以「度」还是「弧度」输出。
本页采用的约定
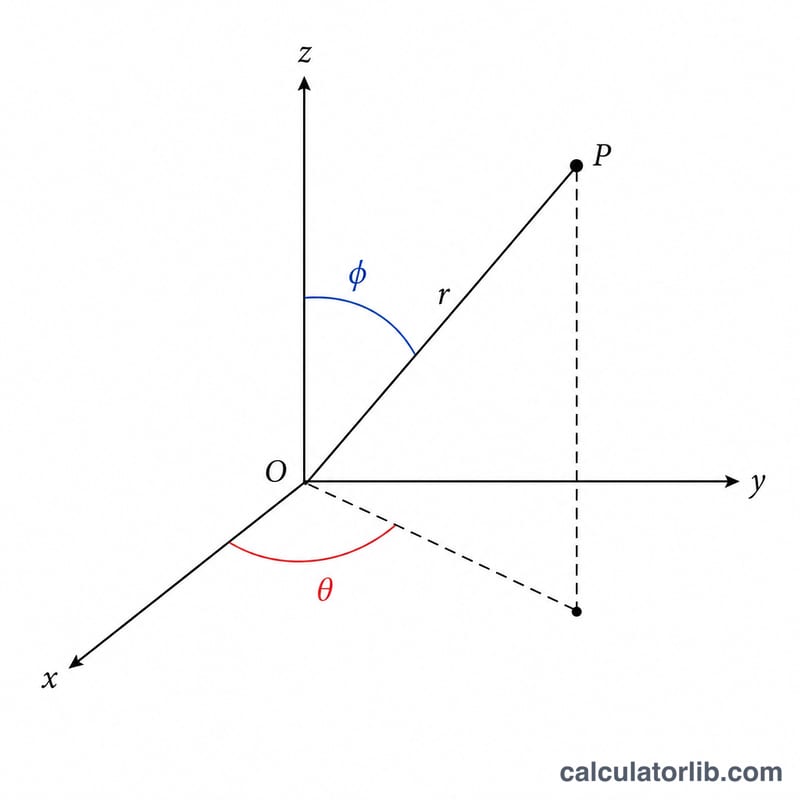
请严格按照本页面的约定来理解结果,因为不同教材的定义可能有所不同。在这里,r 表示点到原点的径向距离;θ 是方位角,在 x-y 平面内、从正 x 轴起测量;φ 是极角(倾角),从正 z 轴向下测量。
计算公式
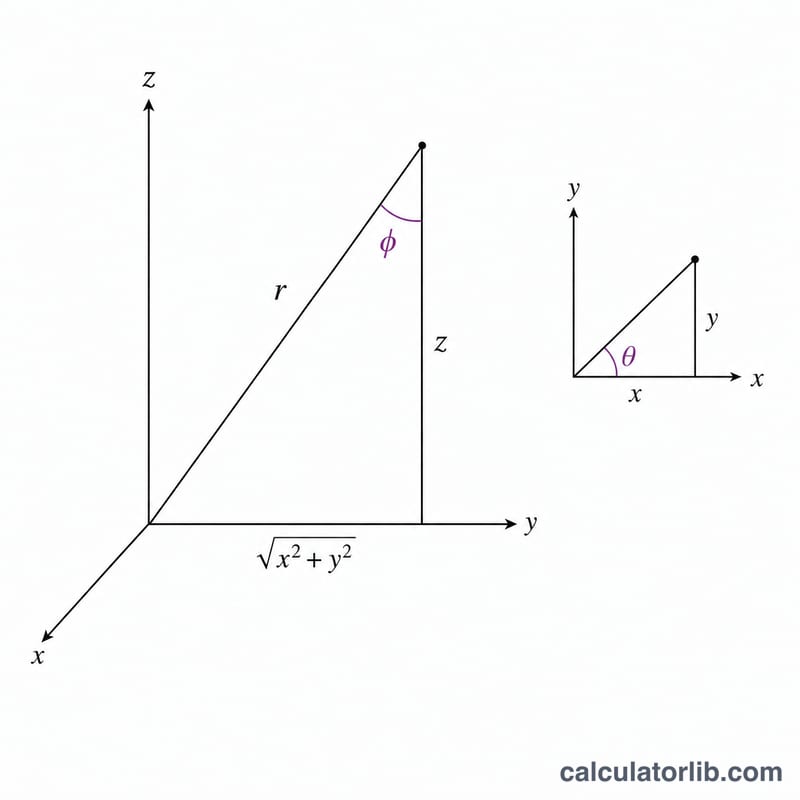
两个角度均采用双参数反正切函数(atan2)以保证稳健性:
$$r = \sqrt{x^2 + y^2 + z^2}$$$$\theta = \operatorname{atan2}(y,\, x), \quad \varphi = \operatorname{atan2}\!\left(\sqrt{x^2+y^2},\, z\right)$$使用 atan2 而非简单的 \(\operatorname{atan}(y/x)\),既能避免除以零的问题,又能正确判定所在象限。所有三角运算的结果均以弧度为单位;当选择「度」时,每个角度会再乘以 \(180/\pi\)。
使用方法
输入该点的 x、y、z 三个分量,选择角度输出单位,即可读取 r、θ 和 φ 的结果。其中 r 与所选的角度单位无关。
实例演算
以 \(x = 3\),\(y = 4\),\(z = 5\)、角度选用「度」为例:
$$r = \sqrt{9 + 16 + 25} = \sqrt{50} = 7.071068$$$$\theta = \operatorname{atan2}(4, 3) = 0.927295 \text{ 弧度} = 53.130102 \text{ 度}$$由于 \(\sqrt{x^2+y^2} = \sqrt{25} = 5\),所以
$$\varphi = \operatorname{atan2}(5, 5) = \operatorname{atan}(1) = 0.785398 \text{ 弧度} = 45 \text{ 度}$$共同点及其球坐标
本页使用 \(r=\sqrt{x^2+y^2+z^2}\)、\(\theta=\operatorname{atan2}(y,x)\)(方位角,在 xy 平面内从 +x 轴开始度量)以及 \(\varphi=\operatorname{atan2}\left(\sqrt{x^2+y^2},\,z\right)\)(极角,从 +z 轴开始度量)。
| 直角坐标 (x, y, z) | r | θ(度) | θ(弧度) | φ(度) | φ(弧度) |
|---|---|---|---|---|---|
| (1, 0, 0) | 1 | 0° | 0 | 90° | 1.5708 (π/2) |
| (0, 1, 0) | 1 | 90° | 1.5708 (π/2) | 90° | 1.5708 (π/2) |
| (−1, 0, 0) | 1 | 180° | 3.1416 (π) | 90° | 1.5708 (π/2) |
| (0, −1, 0) | 1 | −90° | −1.5708 (−π/2) | 90° | 1.5708 (π/2) |
| (0, 0, 1) | 1 | 0°(无定义,记为 0) | 0 | 0° | 0 |
| (0, 0, −1) | 1 | 0°(无定义,记为 0) | 0 | 180° | 3.1416 (π) |
| (1, 1, 0) | √2 ≈ 1.414214 | 45° | 0.7854 (π/4) | 90° | 1.5708 (π/2) |
| (1, 1, 1) | √3 ≈ 1.732051 | 45° | 0.7854 (π/4) | 54.7356° | 0.955317 |
| (0, 0, 0) | 0 | 0°(无定义,记为 0) | 0 | 0°(无定义,记为 0) | 0 |
atan2 的取值范围: θ 位于 (−180°, 180°](即 (−π, π]),φ 位于 [0°, 180°](即 [0, π])。
约定对比与角度单位换算
不同的书籍和软件对 θ 与 φ 的含义定义不同,因此在比较数值之前,请务必先确认来源所指的是哪个角度。
| 约定 | θ 的含义 | φ 的含义 | 备注 |
|---|---|---|---|
| 本页约定(数学教材中常见) | 方位角,从 xy 平面内的 +x 轴开始,由 atan2(y, x) 给出 | 极角,从 +z 轴开始,范围 0° 至 180° | 本计算器所采用的约定 |
| 常见物理学约定(ISO 80000-2) | 极角,从 +z 轴开始 | 方位角,从 xy 平面内的 +x 轴开始 | 与本页相比,θ 和 φ 互换 |
| 地理学(纬度/经度) | 经度 = 方位角 | 纬度 = 90° − 极角 | 纬度范围为 −90° 至 90° |
逆向公式(本页的命名)
$$x = r\sin\varphi\cos\theta,\qquad y = r\sin\varphi\sin\theta,\qquad z = r\cos\varphi$$
度与弧度
| 度 | 弧度(精确值) | 弧度(小数) |
|---|---|---|
| 30° | π/6 | 0.5236 |
| 45° | π/4 | 0.7854 |
| 60° | π/3 | 1.0472 |
| 90° | π/2 | 1.5708 |
| 180° | π | 3.1416 |
| 270° | 3π/2 | 4.7124 |
| 360° | 2π | 6.2832 |
换算方法:\(\text{弧度} = \text{度}\times\pi/180\)。如果希望 θ 位于 [0°, 360°) 范围内,可将任意负的 θ 加上 360°(或 2π)。
结果解读
- r 是从原点出发的直线距离,因此始终 ≥ 0。
- θ(方位角) 由 atan2(y, x) 得出,位于 (−180°, 180°] 范围内。负的 θ 表示 y < 0;若要得到 0°–360° 范围内的值,请加上 360°。
- φ(极角) 位于 [0°, 180°] 范围内。若 φ < 90°,则 z > 0(上半球)。若 φ = 90°,则 z = 0(该点位于 xy 平面内)。若 φ > 90°,则 z < 0(下半球)。
- 无定义情况:在 z 轴上(x = 0 且 y = 0)时 θ 无定义;在原点处两个角度均无定义。按照 atan2(0, 0) 的约定,计算器对无定义的角度显示 0。
象限与 θ 取值范围
| x、y 的符号 | 所在位置 | θ(atan2 范围) | θ(0°–360° 范围) |
|---|---|---|---|
| x > 0, y > 0 | 第一象限 | 0° 至 90° | 0° 至 90° |
| x < 0, y > 0 | 第二象限 | 90° 至 180° | 90° 至 180° |
| x < 0, y < 0 | 第三象限 | −180° 至 −90° | 180° 至 270° |
| x > 0, y < 0 | 第四象限 | −90° 至 0° | 270° 至 360° |
在坐标轴上:+x 对应 0°,+y 对应 90°,−x 对应 180°,−y 对应 −90°(即 270°)。
常见问题
当 x = 0 时会怎样? atan2 能妥善处理这种情况:\(x = 0\) 且 \(y > 0\) 时,\(\theta = 90\) 度;\(y < 0\) 时,\(\theta = -90\) 度。
如果 z = 0 呢? 此时点落在 x-y 平面内,因此 \(\varphi = 90\) 度(即 \(\pi/2\))。当 \(z < 0\) 时,φ 会正确地大于 90 度。
原点的情况如何? 若 \(x = y = z = 0\),则 \(r = 0\),此时两个角度在数学上是未定义的;按照 atan2 的约定,本工具会将它们都返回为 0。