这个换算器能做什么
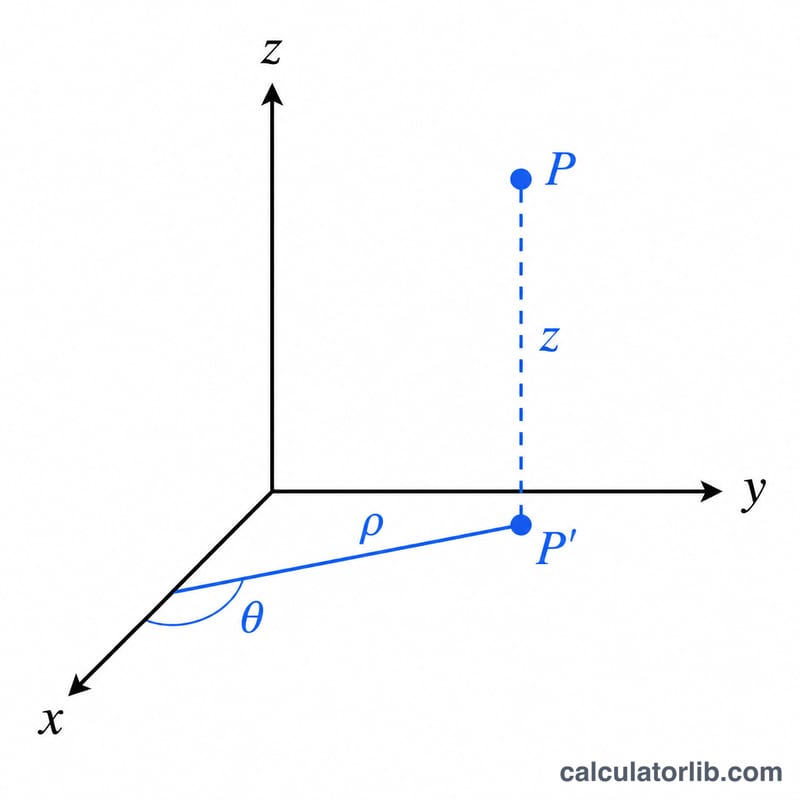
直角坐标转柱坐标换算器可以把以直角坐标(x, y, z)表示的空间点,转换为柱坐标(ρ, θ, z)。柱坐标用三个量来描述一个三维空间点:到 z 轴的径向距离 \(\rho\)、绕 z 轴的方位角 \(\theta\),以及高度 \(z\)。这套坐标系在物理、工程以及一切围绕某根轴具有旋转对称性的问题中应用广泛,例如管道、导线和电磁场等。
使用方法
依次填入直角坐标的三个分量 x、y、z,再选择输出角度 \(\theta\) 采用角度制还是弧度制。换算器会返回 \(\rho\)(始终为非负值)、按你所选单位表示的 \(\theta\),以及保持不变的 \(z\) 值。
公式详解
换算依据下面几个关系式:
$$\rho = \sqrt{\text{x}^{2} + \text{y}^{2}}, \quad z = \text{z}$$表示该点在 xy 平面上的投影到 z 轴的距离。$$\theta = \operatorname{atan2}\!\left(\text{y},\ \text{x}\right)$$即从 x 轴正方向量起的角度。这里之所以使用双参数的 \(\operatorname{atan2}\) 函数,而不是普通的 \(\arctan(\text{y}/\text{x})\),是为了正确判定所在象限,并且在 \(x = 0\) 时也能避免除以零的问题。z 坐标保持不变。当选择角度制时,把弧度结果乘以 \(\frac{180}{\pi}\) 即可。
实例演算
设 \(x = 3\),\(y = 4\),\(z = 5\),输出采用角度制:$$\rho = \sqrt{9 + 16} = \sqrt{25} = 5$$$$\theta = \operatorname{atan2}(4, 3) = 0.927295 \text{ 弧度} = 53.1301°$$\(z = 5\)。因此对应的柱坐标点为 \((5,\ 53.1301°,\ 5)\)。若采用弧度制,则 \(\theta = 0.927295\) 弧度。
按象限的更多计算示例
计算器使用 \(\rho = \sqrt{x^2 + y^2}\),\(z\) 保持不变,以及 \(\theta = \operatorname{atan2}(y, x)\)。由于 atan2 同时考虑 x 和 y 的符号,它能返回正确的象限。普通的 \(\arctan(y/x)\) 做不到这一点。主值位于 \((-180^\circ, 180^\circ]\) 区间。若要得到 0–360° 范围内的角度,可将任何负结果加上 360°。
示例 1:(-3, 4, 2),第二象限
- 径向距离:\(\rho = \sqrt{(-3)^2 + 4^2} = \sqrt{9 + 16} = \sqrt{25} = \)5
- 角度:\(\theta = \operatorname{atan2}(4, -3) = 180^\circ - \arctan(4/3) = 180^\circ - 53.13^\circ \approx 126.87^\circ\)。换算为弧度,\(\pi - 0.9273 \approx 2.2143\)。该值已为正,无需调整。
- 高度:\(z = 2\)。
结果:\((\rho, \theta, z) \approx (5,\ 126.87^\circ,\ 2)\),或 \((5,\ 2.2143\text{ 弧度},\ 2)\)。
示例 2:(-1, -1, 0),第三象限
- \(\rho = \sqrt{(-1)^2 + (-1)^2} = \sqrt{2} \approx 1.4142\)
- \(\theta = \operatorname{atan2}(-1, -1) = -135^\circ\)(\(-3\pi/4 \approx -2.3562\) 弧度)。0–360° 调整为 \(-135^\circ + 360^\circ = 225^\circ\)(\(5\pi/4 \approx 3.9270\) 弧度)。
- \(z = 0\)。
结果:\((1.4142,\ -135^\circ,\ 0)\),等价于 \((1.4142,\ 225^\circ,\ 0)\)。
示例 3:(2, -2, -3),第四象限
- \(\rho = \sqrt{2^2 + (-2)^2} = \sqrt{8} = 2\sqrt{2} \approx 2.8284\)
- \(\theta = \operatorname{atan2}(-2, 2) = -45^\circ\)(\(-\pi/4 \approx -0.7854\) 弧度)。0–360° 调整为 \(-45^\circ + 360^\circ = 315^\circ\)(\(7\pi/4 \approx 5.4978\) 弧度)。
- \(z = -3\)。高度保留其符号。
结果:\((2.8284,\ -45^\circ,\ -3)\),等价于 \((2.8284,\ 315^\circ,\ -3)\)。
以上所有角度形式描述的是同一个点。加上或减去 360°(2π 弧度)即可在它们之间切换。
坐标轴与象限角参考表
坐标轴上的点
| 位置 | atan2 θ(度) | atan2 θ(弧度) |
|---|---|---|
| 正 x 轴(x > 0,y = 0) | 0° | 0 |
| 正 y 轴(x = 0,y > 0) | 90° | π/2 |
| 负 x 轴(x < 0,y = 0) | 180° | π |
| 负 y 轴(x = 0,y < 0) | -90°(或 270°) | -π/2(或 3π/2) |
| 原点(x = 0,y = 0) | 按惯例取 0°(数学上无定义) | 按惯例取 0 |
xy 平面的象限
| 象限 | x 的符号 | y 的符号 | atan2 θ 范围 | 等价的 0–360° 范围 |
|---|---|---|---|---|
| I | + | + | 0° 至 90° | 0° 至 90° |
| II | − | + | 90° 至 180° | 90° 至 180° |
| III | − | − | -180° 至 -90° | 180° 至 270° |
| IV | + | − | -90° 至 0° | 270° 至 360° |
在原点处,\(\rho = 0\),角度没有意义。大多数软件在此返回 0,该点完全由 \(\rho\) 和 \(z\) 描述。
关键术语与符号
- ρ(rho):点到 z 轴的径向距离,在 xy 平面内测量。它永不为负:\(\rho = \sqrt{x^2 + y^2} \ge 0\)。
- θ(theta):方位角,从正 x 轴出发,在 xy 平面内从上方(正 z 方向)观察时按逆时针方向测量。
- z:点在 xy 平面上方或下方的高度。它在直角坐标和柱坐标中是相同的。
- atan2(y, x):一种双参数反正切函数,利用 y 和 x 的符号返回正确象限内的角度。普通的 \(\arctan(y/x)\) 只返回 -90° 到 90° 之间的值。
- 主值范围:函数默认返回的角度区间。对于 atan2,它是 \((-\pi, \pi]\),即 \((-180^\circ, 180^\circ]\)。将负结果加上 2π(360°),即可得到 \([0, 2\pi)\) 内的值。
与球坐标的比较:在球坐标中,r(也常写作 ρ)是点到原点的距离,即 \(\sqrt{x^2 + y^2 + z^2}\)。在柱坐标中,ρ 只是点到 z 轴的距离。不同教材的记号也各不相同。有些用 r 表示柱坐标的径向距离,有些用 φ 表示方位角而非 θ。物理和数学教材在球坐标中常常互换 θ 与 φ 的角色。请查看您的资料采用的是哪种约定。
常见问题
如果 x 和 y 同时为零怎么办?此时 \(\rho = 0\),\(\theta\) 在数学上没有定义;按照 \(\operatorname{atan2}\) 的约定,结果记作 0。
为什么 θ 有可能是负值?\(\operatorname{atan2}\) 返回的取值范围是 \((-180°, 180°]\)(或 \((-\pi, \pi]\))。如果想把 \(\theta\) 表示成 0–360° 区间,只需给任何负的结果加上 360°(或 \(2\pi\))即可。
换算会改变 z 值吗?不会。z 坐标在直角坐标系和柱坐标系中完全相同。