這個換算器的功能
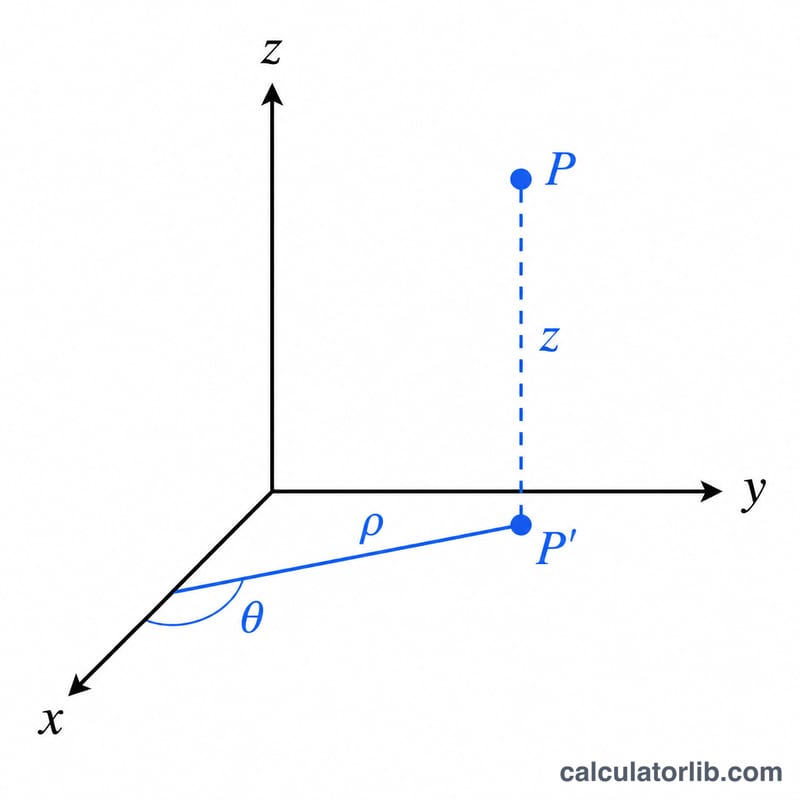
「直角座標轉柱座標換算器」能將以直角座標(又稱卡氏座標)表示的點 (x, y, z) 轉換成柱座標 (ρ, θ, z)。柱座標是用三個量來描述空間中的一點:到 z 軸的徑向距離 \(\rho\)、繞著 z 軸量測的方位角 \(\theta\),以及高度 \(z\)。在物理、工程,以及任何具有「繞軸旋轉對稱」性質的問題中,柱座標都被廣泛使用,例如管線、電線與電磁場的分析。
使用方式
輸入直角座標的三個分量 x、y、z,再選擇輸出角度 θ 要以「度」或「弧度」表示。換算器會回傳 ρ(恆為非負值)、以你所選單位表示的 θ,以及保持不變的 z。
公式說明
本換算使用下列關係式:
$$\rho = \sqrt{\text{x}^{2} + \text{y}^{2}}, \quad z = \text{z}$$ 代表此點投影到 xy 平面後,與 z 軸之間的距離。$$\theta = \operatorname{atan2}\!\left(\text{y},\ \text{x}\right)$$ 是從 x 軸正方向起算的角度。這裡採用雙引數的 \(\operatorname{atan2}\) 函式,而非單純的 \(\arctan(\text{y}/\text{x})\),原因是 \(\operatorname{atan2}\) 能自動選對象限,且在 \(x = 0\) 時也不會發生除以零的問題。z 座標則維持不變。若選擇以「度」表示,會將弧度結果乘上 \(\frac{180}{\pi}\) 轉換。
實例演算
以 \(x = 3\)、\(y = 4\)、\(z = 5\),輸出以度為單位為例:$$\rho = \sqrt{9 + 16} = \sqrt{25} = 5$$ $$\theta = \operatorname{atan2}(4, 3) = 0.927295 \text{ 弧度} = 53.1301^\circ$$ \(z = 5\)。因此對應的柱座標為 (5, 53.1301°, 5)。若以弧度表示,則 \(\theta = 0.927295\) 弧度。
依象限的更多實例
計算器使用 \(\rho = \sqrt{x^2 + y^2}\)、\(z\) 保持不變,以及 \(\theta = \operatorname{atan2}(y, x)\)。由於 atan2 會同時考量 x 與 y 的正負號,因此能正確判定象限。一般的 \(\arctan(y/x)\) 無法做到這一點。主值範圍位於 \((-180^\circ, 180^\circ]\)。若要取得 0–360° 範圍內的角度,請將任何負值結果加上 360°。
實例 1:(-3, 4, 2),第二象限
- 徑向距離:\(\rho = \sqrt{(-3)^2 + 4^2} = \sqrt{9 + 16} = \sqrt{25} = \)5
- 角度:\(\theta = \operatorname{atan2}(4, -3) = 180^\circ - \arctan(4/3) = 180^\circ - 53.13^\circ \approx 126.87^\circ\)。換算成弧度為 \(\pi - 0.9273 \approx 2.2143\)。此值已為正,因此不需調整。
- 高度:\(z = 2\)。
結果:\((\rho, \theta, z) \approx (5,\ 126.87^\circ,\ 2)\),或 \((5,\ 2.2143\text{ 弧度},\ 2)\)。
實例 2:(-1, -1, 0),第三象限
- \(\rho = \sqrt{(-1)^2 + (-1)^2} = \sqrt{2} \approx 1.4142\)
- \(\theta = \operatorname{atan2}(-1, -1) = -135^\circ\)(\(-3\pi/4 \approx -2.3562\) 弧度)。0–360° 的調整為 \(-135^\circ + 360^\circ = 225^\circ\)(\(5\pi/4 \approx 3.9270\) 弧度)。
- \(z = 0\)。
結果:\((1.4142,\ -135^\circ,\ 0)\),等同於 \((1.4142,\ 225^\circ,\ 0)\)。
實例 3:(2, -2, -3),第四象限
- \(\rho = \sqrt{2^2 + (-2)^2} = \sqrt{8} = 2\sqrt{2} \approx 2.8284\)
- \(\theta = \operatorname{atan2}(-2, 2) = -45^\circ\)(\(-\pi/4 \approx -0.7854\) 弧度)。0–360° 的調整為 \(-45^\circ + 360^\circ = 315^\circ\)(\(7\pi/4 \approx 5.4978\) 弧度)。
- \(z = -3\)。高度保留其正負號。
結果:\((2.8284,\ -45^\circ,\ -3)\),等同於 \((2.8284,\ 315^\circ,\ -3)\)。
以上所有角度形式都描述同一點。加上或減去 360°(2π 弧度)即可在它們之間切換。
軸線與象限角度參考表
位於座標軸上的點
| 位置 | atan2 θ(度) | atan2 θ(弧度) |
|---|---|---|
| 正 x 軸(x > 0,y = 0) | 0° | 0 |
| 正 y 軸(x = 0,y > 0) | 90° | π/2 |
| 負 x 軸(x < 0,y = 0) | 180° | π |
| 負 y 軸(x = 0,y < 0) | -90°(或 270°) | -π/2(或 3π/2) |
| 原點(x = 0,y = 0) | 依慣例為 0°(數學上未定義) | 依慣例為 0 |
xy 平面的象限
| 象限 | x 的正負號 | y 的正負號 | atan2 θ 範圍 | 等效的 0–360° 範圍 |
|---|---|---|---|---|
| I | + | + | 0° 至 90° | 0° 至 90° |
| II | − | + | 90° 至 180° | 90° 至 180° |
| III | − | − | -180° 至 -90° | 180° 至 270° |
| IV | + | − | -90° 至 0° | 270° 至 360° |
在原點處,\(\rho = 0\),此時角度沒有意義。多數軟體在此會回傳 0,而該點完全由 \(\rho\) 與 \(z\) 描述。
關鍵術語與符號
- ρ(rho):從 z 軸到該點的徑向距離,在 xy 平面上測量。它永遠不為負:\(\rho = \sqrt{x^2 + y^2} \ge 0\)。
- θ(theta):方位角,從正 x 軸在 xy 平面上逆時針測量,由上方(正 z 方向)觀察時為準。
- z:該點在 xy 平面上方或下方的高度。它在直角坐標與圓柱坐標中是相同的。
- atan2(y, x):一種雙參數反正切函數,利用 y 與 x 的正負號,回傳位於正確象限的角度。一般的 \(\arctan(y/x)\) 只回傳介於 -90° 與 90° 之間的值。
- 主值範圍:函數預設回傳的角度區間。對 atan2 而言為 \((-\pi, \pi]\),即 \((-180^\circ, 180^\circ]\)。將負值結果加上 2π(360°),即可得到位於 \([0, 2\pi)\) 之間的值。
與球座標比較:在球座標中,r(也常寫為 ρ)是從原點到該點的距離,即 \(\sqrt{x^2 + y^2 + z^2}\)。在圓柱坐標中,ρ 只是到 z 軸的距離。不同教材的符號也不一致。有些使用 r 表示圓柱半徑,有些使用 φ 表示方位角而非 θ。物理與數學教材在球座標中常會互換 θ 與 φ 的角色。請確認您的來源採用哪種慣例。
常見問題
如果 x 和 y 都是 0 怎麼辦?此時 \(\rho = 0\),而 \(\theta\) 在數學上沒有定義;依照 \(\operatorname{atan2}\) 的慣例,結果會回報為 0。
為什麼 θ 有時是負值?\(\operatorname{atan2}\) 回傳的範圍是 (-180°, 180°](或 \((-\pi, \pi]\))。若你想把 θ 改成落在 0–360° 的區間,只要將任何負值加上 360°(或 \(2\pi\))即可。
這會改變 z 值嗎?不會。z 座標在直角座標系與柱座標系中完全相同。