什麼是柱座標?
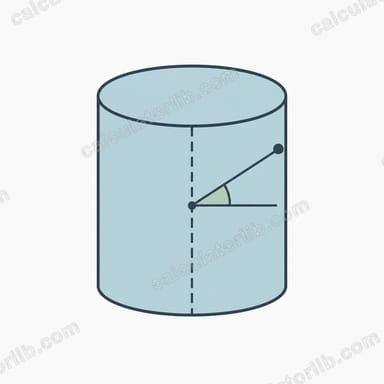
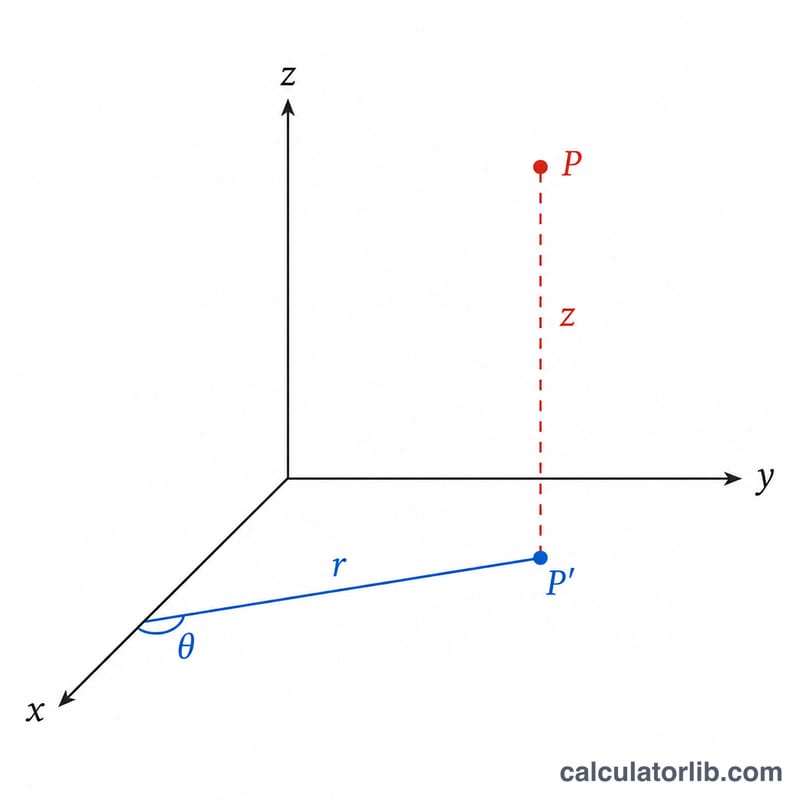
柱座標(cylindrical coordinates)是用半徑 r、角度 θ 以及高度 z 三個量來描述三維空間中一個點的位置。它其實就是把二維的極座標再加上一條直角座標系的 z 軸而來。對於繞著某一軸具有旋轉對稱特性的問題特別好用,例如管路、圓柱、電磁場與流體流動等情境。
計算機怎麼用?
先選擇轉換方向。若選擇直角座標 → 柱座標,輸入 x、y、z 的值,工具就會回傳 r、θ(以度為單位)與 z。若選擇柱座標 → 直角座標,則輸入 r、θ(度)與 z,即可換算出 x、y、z。角度的計算採用雙參數反正切函數(atan2),因此一定會落在正確的象限。
公式說明
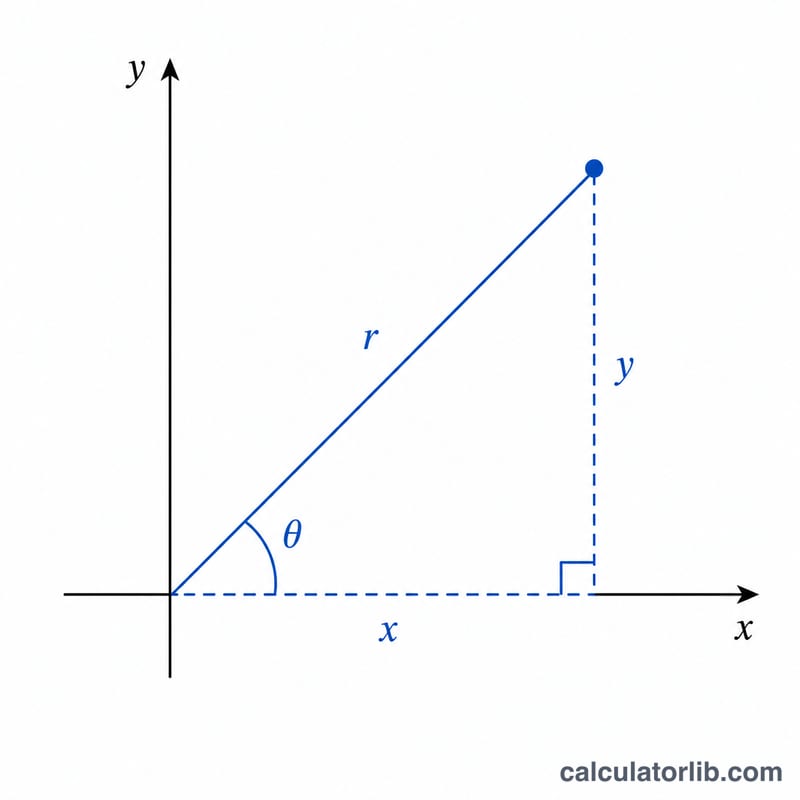
半徑就是該點到 z 軸的直線距離:$$r = \sqrt{x^{2} + y^{2}}$$角度使用 $$\theta = \operatorname{atan2}(y,\ x)$$回傳值介於 −180° 到 180° 之間,能正確處理四個象限以及落在座標軸上的情形。高度 \(z\) 在兩種座標系中完全相同。反向換算則為 $$x = r\cos\theta \qquad y = r\sin\theta$$
實例演算
以直角座標點 (3, 4, 5) 為例。半徑為 $$\sqrt{3^{2} + 4^{2}} = \sqrt{25} = 5$$角度為 \(\operatorname{atan2}(4, 3) \approx 53.13°\)。高度維持 5 不變。因此對應的柱座標就是 (5, 53.13°, 5)。
更多運算範例:其他象限與反向轉換
使用的公式為:直角座標轉圓柱座標時 \(r=\sqrt{x^2+y^2}\)、\(\theta=\operatorname{atan2}(y,x)\)、\(z=z\);反向轉換則為 \(x=r\cos\theta\)、\(y=r\sin\theta\)。此處角度範圍取為 -180° 至 180°。使用 atan2 而非單純的 arctan(y/x),可使角度落在正確的象限中。
範例 1:直角座標 (-2, 2, 1),第二象限
- 半徑:\(r=\sqrt{(-2)^2+2^2}=\sqrt{4+4}=\sqrt{8}=2\sqrt{2}\approx\) 2.828
- 角度:\(\theta=\operatorname{atan2}(2,-2)=135^\circ\)。由於 x < 0 且 y > 0,此點位於第二象限。若直接計算 \(\arctan(2/-2)=-45^\circ\) 則會出錯,因為結果落在第四象限。
- 高度:\(z=1\)。
結果:\((r,\theta,z)=(2\sqrt{2},\,135^\circ,\,1)\)。
範例 2:直角座標 (-3, -3, 4),第三象限
- 半徑:\(r=\sqrt{(-3)^2+(-3)^2}=\sqrt{9+9}=\sqrt{18}=3\sqrt{2}\approx 4.243\)
- 角度:\(\theta=\operatorname{atan2}(-3,-3)=-135^\circ\)。加上 360° 得到等效角度 \(225^\circ\)。
- 高度:\(z=4\)。
結果:\((r,\theta,z)\approx(4.243,\,-135^\circ,\,4)\),或等效地表示為 \((4.243,\,225^\circ,\,4)\)。
範例 3:圓柱座標 (4, 120°, -2) 轉為直角座標
- x 座標:\(x=r\cos\theta=4\cos 120^\circ=4\cdot(-0.5)=-2\)
- y 座標:\(y=r\sin\theta=4\sin 120^\circ=4\cdot\frac{\sqrt{3}}{2}=2\sqrt{3}\approx 3.464\)
- 高度:\(z=-2\)。
結果:\((x,y,z)\approx(-2,\,3.464,\,-2)\)。檢查:\(\sqrt{(-2)^2+3.464^2}=\sqrt{4+12}=4=r\)。
常見角度與象限參考表
對於半徑 r > 0 的點,直角座標分量為 \(x=r\cos\theta\) 與 \(y=r\sin\theta\)。下表列出每單位 r 的對應數值。
| θ(度) | θ(弧度) | cos θ | sin θ | x 的正負號 | y 的正負號 |
|---|---|---|---|---|---|
| 0° | 0 | 1 | 0 | + | 0 |
| 30° | π/6 | √3/2 ≈ 0.866 | 1/2 = 0.5 | + | + |
| 45° | π/4 | √2/2 ≈ 0.707 | √2/2 ≈ 0.707 | + | + |
| 60° | π/3 | 1/2 = 0.5 | √3/2 ≈ 0.866 | + | + |
| 90° | π/2 | 0 | 1 | 0 | + |
| 120° | 2π/3 | -1/2 = -0.5 | √3/2 ≈ 0.866 | − | + |
| 135° | 3π/4 | -√2/2 ≈ -0.707 | √2/2 ≈ 0.707 | − | + |
| 180° | π | -1 | 0 | − | 0 |
| -90° | -π/2 | 0 | -1 | 0 | − |
| 270° | 3π/2 | 0 | -1 | 0 | − |
座標軸與原點的情況
| 直角座標條件 | 由 atan2(y, x) 得出的 θ |
|---|---|
| x > 0, y = 0 | 0° |
| x = 0, y > 0 | 90° |
| x < 0, y = 0 | 180° |
| x = 0, y < 0 | -90°(等同於 270°) |
| x = 0, y = 0(原點或 z 軸上任一點) | 未定義,因為 r = 0;依慣例設為 0° |
角度範圍: atan2 回傳的值介於 -180° 至 180° 之間。若要轉換為 0° 至 360° 的範圍,可將任何負角度加上 360°(例如 -90° 變為 270°)。若要轉回,則將任何大於 180° 的角度減去 360°。兩種範圍描述的是同一方向。
術語與慣例詞彙表
- r(徑向距離)
- 從該點到 z 軸的垂直距離,\(r=\sqrt{x^2+y^2}\)。依通常慣例 r ≥ 0。
- θ(方位角)
- 從正 x 軸逆時針量到該點在 xy 平面上投影的角度。物理學教材與 ISO 80000-2 常將此角稱為 φ 而非 θ。
- z(高度或軸向座標)
- 離 xy 平面的帶正負號距離。與直角座標的 z 相同。
- z 軸
- x = 0 且 y = 0 的直線。其上每一點的 r = 0,其角度 θ 未定義。
- xy 平面
- z = 0 的平面。它包含 θ 所量測的基準方向(+x 軸)。
- atan2(y, x)
- 一種雙參數的反正切函數,利用 y 與 x 的正負號決定正確象限的角度,通常範圍為 -180° 至 180°(即 -π 至 π 弧度)。
圓柱座標與球座標的比較
圓柱座標 (r, θ, z) 使用離 z 軸的距離、方位角與高度。球座標則使用離原點的距離 ρ、從 +z 軸量起的極角,以及方位角。不同領域的慣例有所不同。在數學中,θ 常為方位角、φ 為極角;在物理學與 ISO 80000-2 中,θ 為極角、φ 為方位角。使用前請確認資料來源採用哪一種慣例。
多重表示法
同一點可以有多種寫法,因為對任意整數 k,\((r,\theta,z)\) 與 \((r,\theta+360^\circ k,z)\) 都表示相同位置。部分慣例也允許負的 r,此時 \((-r,\theta+180^\circ,z)\) 描述同一點,但本計算機採用 r ≥ 0。
常見問題
為什麼要用 atan2,而不是 arctan(y/x)?單純的 arctan 會遺失象限資訊,而且當 x = 0 時函數沒有定義。atan2 則能正確處理每一種情況。
角度是用度還是弧度?為了方便閱讀,本計算機的 θ 輸入與顯示都採用「度」;在內部計算三角函數時,才會換算成弧度。
如果 x 與 y 都是 0 怎麼辦?此時該點正好落在 z 軸上,所以 r = 0,而 θ 依慣例設為 0°。