什么是柱坐标?
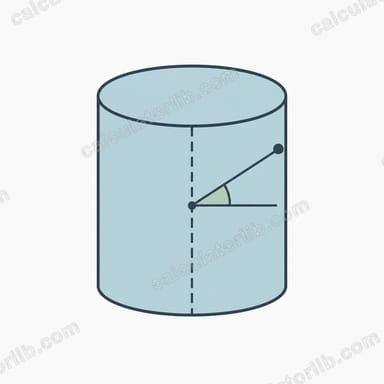
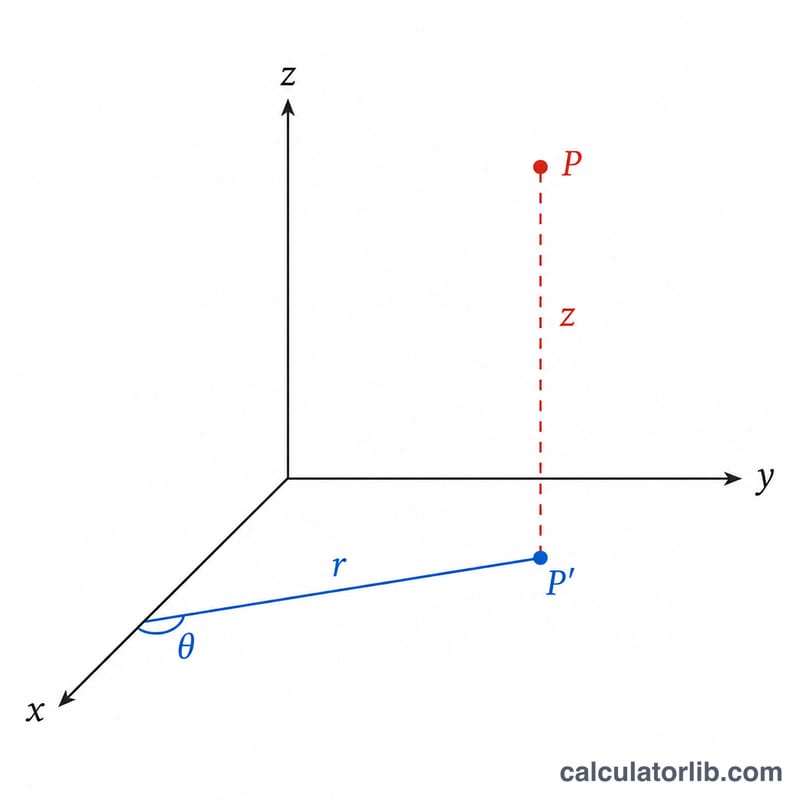
柱坐标用半径 r、角度 θ 和高度 z 三个量来确定三维空间中的一个点。它其实是在二维极坐标的基础上,原封不动地保留了直角坐标系中的 z 轴。对于绕某条轴线呈旋转对称的问题——比如管道、圆柱体、电磁场以及流体流动——柱坐标系特别好用。
如何使用本换算器
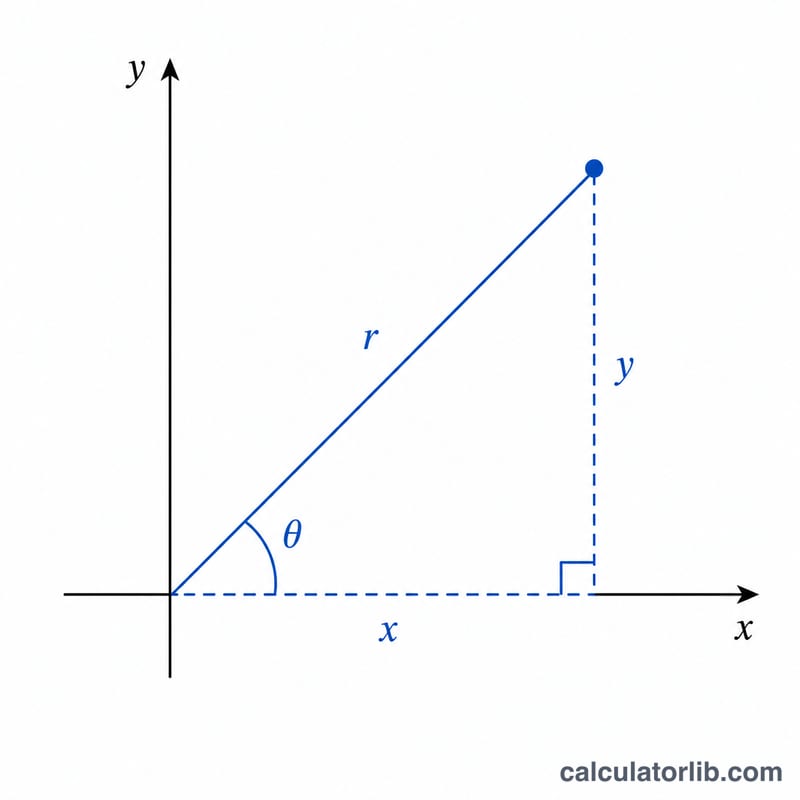
先选择换算方向。若选择 直角坐标 → 柱坐标,输入 x、y、z 三个值,工具会返回 r、θ(以度为单位)和 z;若选择 柱坐标 → 直角坐标,则输入 r、θ(度)和 z,即可得到 x、y、z。角度采用双参数反正切函数(atan2)计算,因此始终能落在正确的象限。
公式详解
半径是该点到 z 轴的垂直距离:
$$r = \sqrt{x^{2} + y^{2}}$$角度用
$$\theta = \operatorname{atan2}(y,\ x)$$计算,结果落在 −180° 到 180° 之间,能正确处理四个象限以及坐标轴上的特殊情况。高度 \(z\) 在两种坐标系中完全一致。反向换算则是 \(x = r\cos\theta\) 和 \(y = r\sin\theta\)。
实例演算
把直角坐标点 (3, 4, 5) 换算成柱坐标。半径为 \(\sqrt{3^{2} + 4^{2}} = \sqrt{25} = 5\);角度为 \(\operatorname{atan2}(4, 3) \approx 53.13°\);高度保持 5 不变。因此对应的柱坐标为 (5, 53.13°, 5)。
更多计算示例:其他象限与逆向转换
所用公式为:从直角坐标转换为柱坐标时,\(r=\sqrt{x^2+y^2}\)、\(\theta=\operatorname{atan2}(y,x)\)、\(z=z\);逆向转换时,\(x=r\cos\theta\)、\(y=r\sin\theta\)。此处角度取值范围为 -180° 至 180°。使用 atan2 而非简单的 arctan(y/x),可以使角度落在正确的象限内。
示例 1:直角坐标 (-2, 2, 1),第二象限
- 半径:\(r=\sqrt{(-2)^2+2^2}=\sqrt{4+4}=\sqrt{8}=2\sqrt{2}\approx\) 2.828
- 角度:\(\theta=\operatorname{atan2}(2,-2)=135^\circ\)。由于 x < 0 且 y > 0,该点位于第二象限。若直接计算 \(\arctan(2/-2)=-45^\circ\),结果是错误的,因为它会落在第四象限。
- 高度:\(z=1\)。
结果:\((r,\theta,z)=(2\sqrt{2},\,135^\circ,\,1)\)。
示例 2:直角坐标 (-3, -3, 4),第三象限
- 半径:\(r=\sqrt{(-3)^2+(-3)^2}=\sqrt{9+9}=\sqrt{18}=3\sqrt{2}\approx 4.243\)
- 角度:\(\theta=\operatorname{atan2}(-3,-3)=-135^\circ\)。加上 360° 得到等效角度 \(225^\circ\)。
- 高度:\(z=4\)。
结果:\((r,\theta,z)\approx(4.243,\,-135^\circ,\,4)\),或等效地 \((4.243,\,225^\circ,\,4)\)。
示例 3:柱坐标 (4, 120°, -2) 转换为直角坐标
- x 坐标:\(x=r\cos\theta=4\cos 120^\circ=4\cdot(-0.5)=-2\)
- y 坐标:\(y=r\sin\theta=4\sin 120^\circ=4\cdot\frac{\sqrt{3}}{2}=2\sqrt{3}\approx 3.464\)
- 高度:\(z=-2\)。
结果:\((x,y,z)\approx(-2,\,3.464,\,-2)\)。验算:\(\sqrt{(-2)^2+3.464^2}=\sqrt{4+12}=4=r\)。
常用角度与象限参考表
对于半径 r > 0 的点,其直角坐标分量为 \(x=r\cos\theta\) 和 \(y=r\sin\theta\)。下表给出的是每单位 r 对应的数值。
| θ(度) | θ(弧度) | cos θ | sin θ | x 的符号 | y 的符号 |
|---|---|---|---|---|---|
| 0° | 0 | 1 | 0 | + | 0 |
| 30° | π/6 | √3/2 ≈ 0.866 | 1/2 = 0.5 | + | + |
| 45° | π/4 | √2/2 ≈ 0.707 | √2/2 ≈ 0.707 | + | + |
| 60° | π/3 | 1/2 = 0.5 | √3/2 ≈ 0.866 | + | + |
| 90° | π/2 | 0 | 1 | 0 | + |
| 120° | 2π/3 | -1/2 = -0.5 | √3/2 ≈ 0.866 | − | + |
| 135° | 3π/4 | -√2/2 ≈ -0.707 | √2/2 ≈ 0.707 | − | + |
| 180° | π | -1 | 0 | − | 0 |
| -90° | -π/2 | 0 | -1 | 0 | − |
| 270° | 3π/2 | 0 | -1 | 0 | − |
坐标轴与原点的情况
| 直角坐标条件 | 由 atan2(y, x) 得到的 θ |
|---|---|
| x > 0,y = 0 | 0° |
| x = 0,y > 0 | 90° |
| x < 0,y = 0 | 180° |
| x = 0,y < 0 | -90°(等效于 270°) |
| x = 0,y = 0(原点或 z 轴上的任意点) | 无定义,因为 r = 0;按惯例设为 0° |
角度范围:atan2 返回的值在 -180° 至 180° 之间。若要转换到 0° 至 360° 的范围,可将任何负角度加上 360°(例如 -90° 变为 270°)。若要反向转换,则将大于 180° 的角度减去 360°。两种范围描述的是同一方向。
术语与约定词汇表
- r(径向距离)
- 该点到 z 轴的垂直距离,\(r=\sqrt{x^2+y^2}\)。按通常约定 r ≥ 0。
- θ(方位角)
- 从正 x 轴逆时针测量到该点在 xy 平面上投影的角度。物理学教材和 ISO 80000-2 通常用 φ 而非 θ 表示此角度。
- z(高度或轴向坐标)
- 该点到 xy 平面的有符号距离。它与直角坐标中的 z 完全相同。
- z 轴
- 满足 x = 0 且 y = 0 的直线。其上每个点的 r = 0,其角度 θ 无定义。
- xy 平面
- 满足 z = 0 的平面。它包含测量 θ 时所用的参考方向(+x 轴)。
- atan2(y, x)
- 一种双参数反正切函数,利用 y 和 x 两者的符号返回位于正确象限的角度,通常范围为 -180° 至 180°(即 -π 至 π 弧度)。
柱坐标与球坐标
柱坐标 (r, θ, z) 使用到 z 轴的距离、方位角和高度。球坐标使用到原点的距离 ρ、从 +z 轴测量的极角,以及方位角。不同领域的约定有所不同。在数学中,θ 通常表示方位角,φ 表示极角;在物理学和 ISO 80000-2 中,θ 表示极角,φ 表示方位角。使用时应核对所用资料采用的约定。
多种表示形式
同一个点可以有多种写法,因为对于任意整数 k,\((r,\theta,z)\) 与 \((r,\theta+360^\circ k,z)\) 表示同一位置。某些约定还允许负的 r,此时 \((-r,\theta+180^\circ,z)\) 描述同一个点,但本计算器使用 r ≥ 0。
常见问题
为什么用 atan2 而不是 arctan(y/x)? 普通的 arctan 会丢失象限信息,而且当 x = 0 时没有定义。atan2 则能正确处理所有情况。
角度是用度还是弧度? 为方便起见,本换算器的 θ 输入和显示都用度;在内部计算三角函数时会自动转换为弧度。
如果 x 和 y 都为零怎么办? 此时该点正好位于 z 轴上,所以 r = 0,θ 按惯例取 0°。