什么是柱坐标转直角坐标转换器?
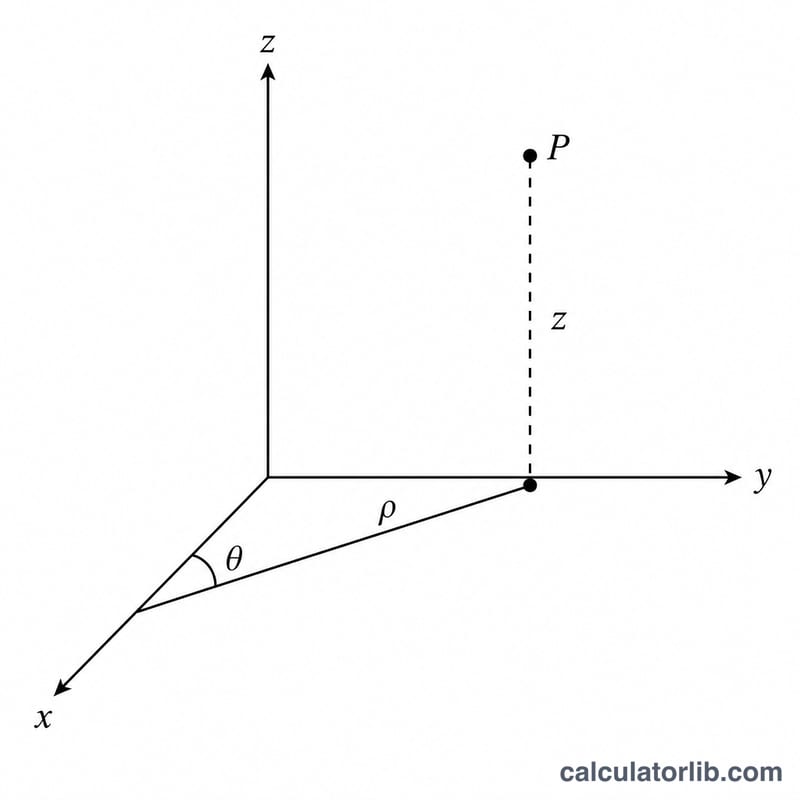
这个工具可以把用柱坐标表示的三维空间中的点——径向距离 \(\rho\)、方位角 \(\theta\) 和高度 \(z\)——换算成标准的直角坐标(即笛卡尔坐标)\((x, y, z)\)。柱坐标在物理和工程中应用十分广泛,特别适合处理具有旋转对称性的问题,比如管道、导线和电磁场;而直角坐标则是我们日常最熟悉的 x-y-z 坐标系。
使用方法
输入径向距离 \(\rho\)(从 z 轴到该点的距离)、方位角 \(\theta\)(在 xy 平面内,从正 x 轴方向开始测量)以及高度 \(z\)。选择 \(\theta\) 采用角度制还是弧度制,即可直接读出换算后的 \((x, y, z)\) 值。所有输入框都支持任意实数,包括负数和零。
公式详解
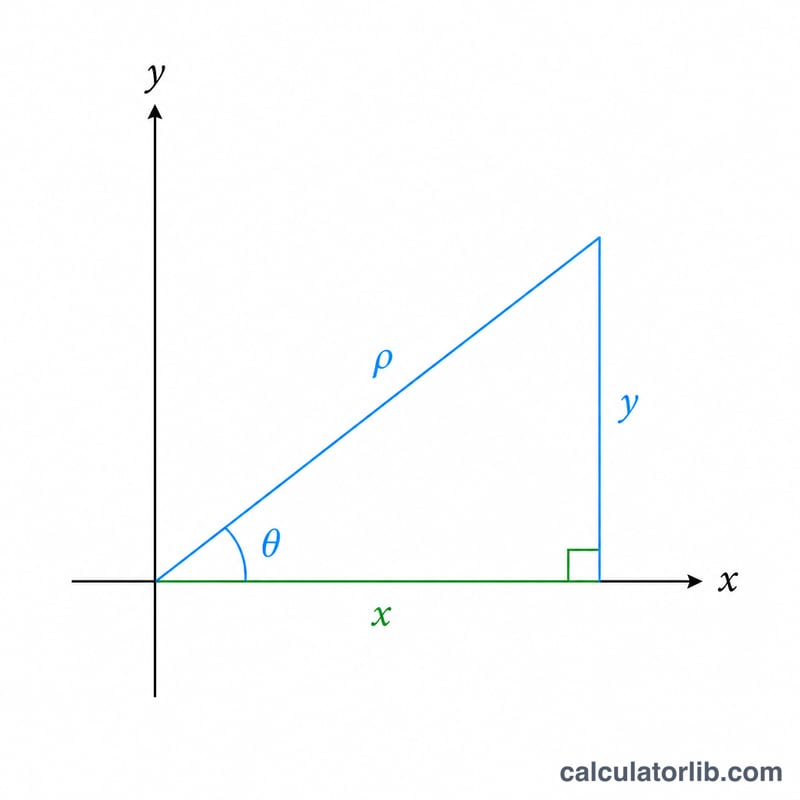
这个换算本质上就是三角函数运算。系统会先把角度统一转换为弧度:如果选择的是角度制,就将 \(\theta\) 乘以 \(\pi/180\)。接着计算
$$x = \rho\cos\theta, \quad y = \rho\sin\theta$$也就是把径向距离分解为水平方向上的两个分量。高度 \(z\) 保持不变:\(z = z\)。由于公式中只有乘法运算,因此永远不会出现除以零的情况;当 \(\rho = 0\) 时,该点恰好落在 z 轴上,此时 \(x = y = 0\)。
实例演示
假设 \(\rho = 3\),\(\theta = 60\) 度,\(z = 4\)。先换算角度:\(60 \cdot \pi/180 = 1.0472\) 弧度。已知 \(\cos(60\degree) = 0.5\),\(\sin(60\degree) = 0.8660254\)。于是
$$x = 3 \cdot 0.5 = 1.5, \quad y = 3 \cdot 0.8660254 = 2.5980762$$\(z\) 保持为 4。最终得到的直角坐标点为 \((1.5, 2.5980762, 4)\)。
常见角度:余弦与正弦查表
在柱坐标中,直角坐标值为 \(x = \rho\cos\theta\) 和 \(y = \rho\sin\theta\),其中 \(z\) 保持不变。对于给定角度,比值 \(x/\rho\) 和 \(y/\rho\) 恰好等于 \(\cos\theta\) 和 \(\sin\theta\)。将它们乘以 \(\rho\) 即可得到该点。小数保留 4 位。
| θ(度) | θ(弧度) | cos θ(精确值) | sin θ(精确值) | x/ρ | y/ρ |
|---|---|---|---|---|---|
| 0° | \(0\) | \(1\) | \(0\) | 1 | 0 |
| 30° | \(\frac{\pi}{6}\) | \(\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | 0.8660 | 0.5 |
| 45° | \(\frac{\pi}{4}\) | \(\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | 0.7071 | 0.7071 |
| 60° | \(\frac{\pi}{3}\) | \(\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | 0.5 | 0.8660 |
| 90° | \(\frac{\pi}{2}\) | \(0\) | \(1\) | 0 | 1 |
| 120° | \(\frac{2\pi}{3}\) | \(-\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | -0.5 | 0.8660 |
| 135° | \(\frac{3\pi}{4}\) | \(-\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | -0.7071 | 0.7071 |
| 150° | \(\frac{5\pi}{6}\) | \(-\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | -0.8660 | 0.5 |
| 180° | \(\pi\) | \(-1\) | \(0\) | -1 | 0 |
| 270° | \(\frac{3\pi}{2}\) | \(0\) | \(-1\) | 0 | -1 |
| 360° | \(2\pi\) | \(1\) | \(0\) | 1 | 0 |
要将度数转换为弧度,乘以 \(\frac{\pi}{180}\)。
各象限与边界情况的转换示例
| 情况 | ρ | θ | z | 结果 (x, y, z) |
|---|---|---|---|---|
| 第一象限 | 4 | 30° | 2 | (4·0.8660, 4·0.5, 2) ≈ (3.464, 2, 2) |
| 第二象限 | 3 | 120° | -1 | (3·(-0.5), 3·0.8660, -1) = (-1.5, 2.598, -1) |
| 第三象限 | 5 | 210° | 0 | (5·(-0.8660), 5·(-0.5), 0) ≈ (-4.330, -2.5, 0) |
| 第四象限 | 2 | 300° | 4 | (2·0.5, 2·(-0.8660), 4) ≈ (1, -1.732, 4) |
| 位于 z 轴上(ρ = 0) | 0 | 任意值(例如 77°) | 7 | (0, 0, 7),因为 θ 不产生影响 |
| 负 ρ | -2 | 30° | 1 | (-2·0.8660, -2·0.5, 1) ≈ (-1.732, -1, 1) |
| 等价形式:正 ρ | 2 | 210° | 1 | (2·(-0.8660), 2·(-0.5), 1) ≈ (-1.732, -1, 1),即同一点 |
| θ 超过 360° | 3 | 450° | 0 | 450° = 90° + 360°,因此 (3·0, 3·1, 0) = (0, 3, 0) |
符号约定说明
- θ 是在 xy 平面内从正 x 轴开始逆时针测量的(这是数学中的通用约定)。一些领域的测量方式不同,因此请核对你的来源。
- ρ 通常定义为 ≥ 0。公式中允许负 ρ,它等价于将 θ 加上 180°:\((-\rho, \theta) \equiv (\rho, \theta + 180^\circ)\)。
- 相差 360°(或 \(2\pi\) 弧度)整数倍的角度给出同一点。
- x 和 y 的符号取决于 θ 所在的象限:Q1(+,+)、Q2(−,+)、Q3(−,−)、Q4(+,−)。两种坐标系中的高度 z 相同。
- 请确保角度单位(度或弧度)与你输入的数值一致;例如,将 90 按弧度理解得到的点与 90° 的点截然不同。
常见问题
\(\rho\) 和 \(z\) 用什么单位?可以使用任何你习惯的长度单位,只要保持一致即可。该转换器不依赖具体量纲,因此输出的 x、y、z 与输入采用的单位相同。
角度可以是负数或超过 360 度吗?可以。三角函数能够处理任意角度,所以像 \(-45\degree\) 或 \(720\degree\) 这样的数值都能正确计算。
如何反向换算?反向运算(直角坐标转柱坐标)使用以下公式:\(\rho = \sqrt{x^2 + y^2}\),\(\theta = \operatorname{atan2}(y, x)\),\(z = z\)。